差分定位技术:如何判断当前的定位状态
前言
在差分定位,尤其是 RTK 技术中,我们通常需要知道接收机当前的定位状态(比如是不是固定解、浮点解或者单点定位)。一个非常实用的方法就是解析接收机输出的 NMEA 0183 协议数据。这种协议是 GNSS 接收机领域广泛使用的标准,它输出的数据是文本格式的。通过解读这些 NMEA 语句里的特定字段,我们就能直接获取到关键的定位信息,包括位置坐标、精度指标(比如 HDOP、VDOP),还有最重要的——当前的差分状态(比如是否接收到差分信号,定位解的类型是什么)。
GGA 语句:核心定位状态仪表盘
它有什么用?
GGA 语句就像是 GNSS 接收机发出的状态快报,它打包了最基础的定位信息。最关键的是,它里面有一个专门的字段,能直接告诉我们接收机当前处于哪种定位模式,比如是单点、差分还是高精度的 RTK,这对于判断定位结果的可靠性和精度至关重要。
语句长啥样?
一条典型的 GGA 语句看起来是这样的文本行(以 GPS 系统为例):
$GPGGA,083055.00,4003.12345,N,10512.67890,W,1,08,2.5,1650.8,M,-22.3,M,1.2,1234*6A<CR><LF>
咱们拆开看看里面重要的部分:
- 开头标识:
$GPGGA表示这是 GPS 的 GGA 语句,$GNGGA则表示混合了多个卫星系统(如 GPS+GLONASS+BeiDou)。 - 当前时间:
083055.00代表 UTC 时间 08 点 30 分 55.00 秒。 - 位置在哪(纬度): 像
4003.12345这样的数字(度分格式),加上后面的N(北纬) 或S(南纬)。 - 位置在哪(经度): 像
10512.67890这样的数字(度分格式),加上后面的E(东经) 或W(西经)。 - 定位质量指示(核心!): 第 7 个字段 这个数字直接揭示了定位状态,超级重要:
0= 定位无效 (INVALID) - 没定上位。1= 单点定位 (SINGLE) - 普通 GPS 定位,精度米级。2= 伪距差分 (DGPS) - 精度比单点好,大约半米到两米。4= RTK 固定解 (RTK Fixed) - 高精度模式!厘米级精度。5= RTK 浮动解 (RTK Float) - 也是 RTK,但精度稍差,分米级。6= 推算定位 (DR) - 比如信号丢失时靠惯性推算。
- 用了多少颗星: 参与定位计算的卫星数量。注意: 想要得到固定解 (
4),通常至少需要 5 颗或更多卫星。 - HDOP(水平精度因子): 这个值越小越好!它反映了卫星几何分布的好坏,直接影响水平定位精度。固定解 (
4) 时,这个值通常要求小于 3。 - 天线高度: 椭球高,单位是米 (
M)。 - 大地水准面高差: 也是米 (
M)。 - 差分龄期: 对于 RTK (
4或5) 和 DGPS (2) 很重要!它表示上一次收到差分信号到现在过了多少秒。RTK 要保持高精度,这个值最好不超过 2 秒。 - 差分站 ID: 提供差分信号的那个基站(参考站)的编号。
怎么判断当前状态?
其实很简单,主要就盯着第 7 个字段那个数字看!它的值直接对应不同的定位模式。流程图总结得很清楚:
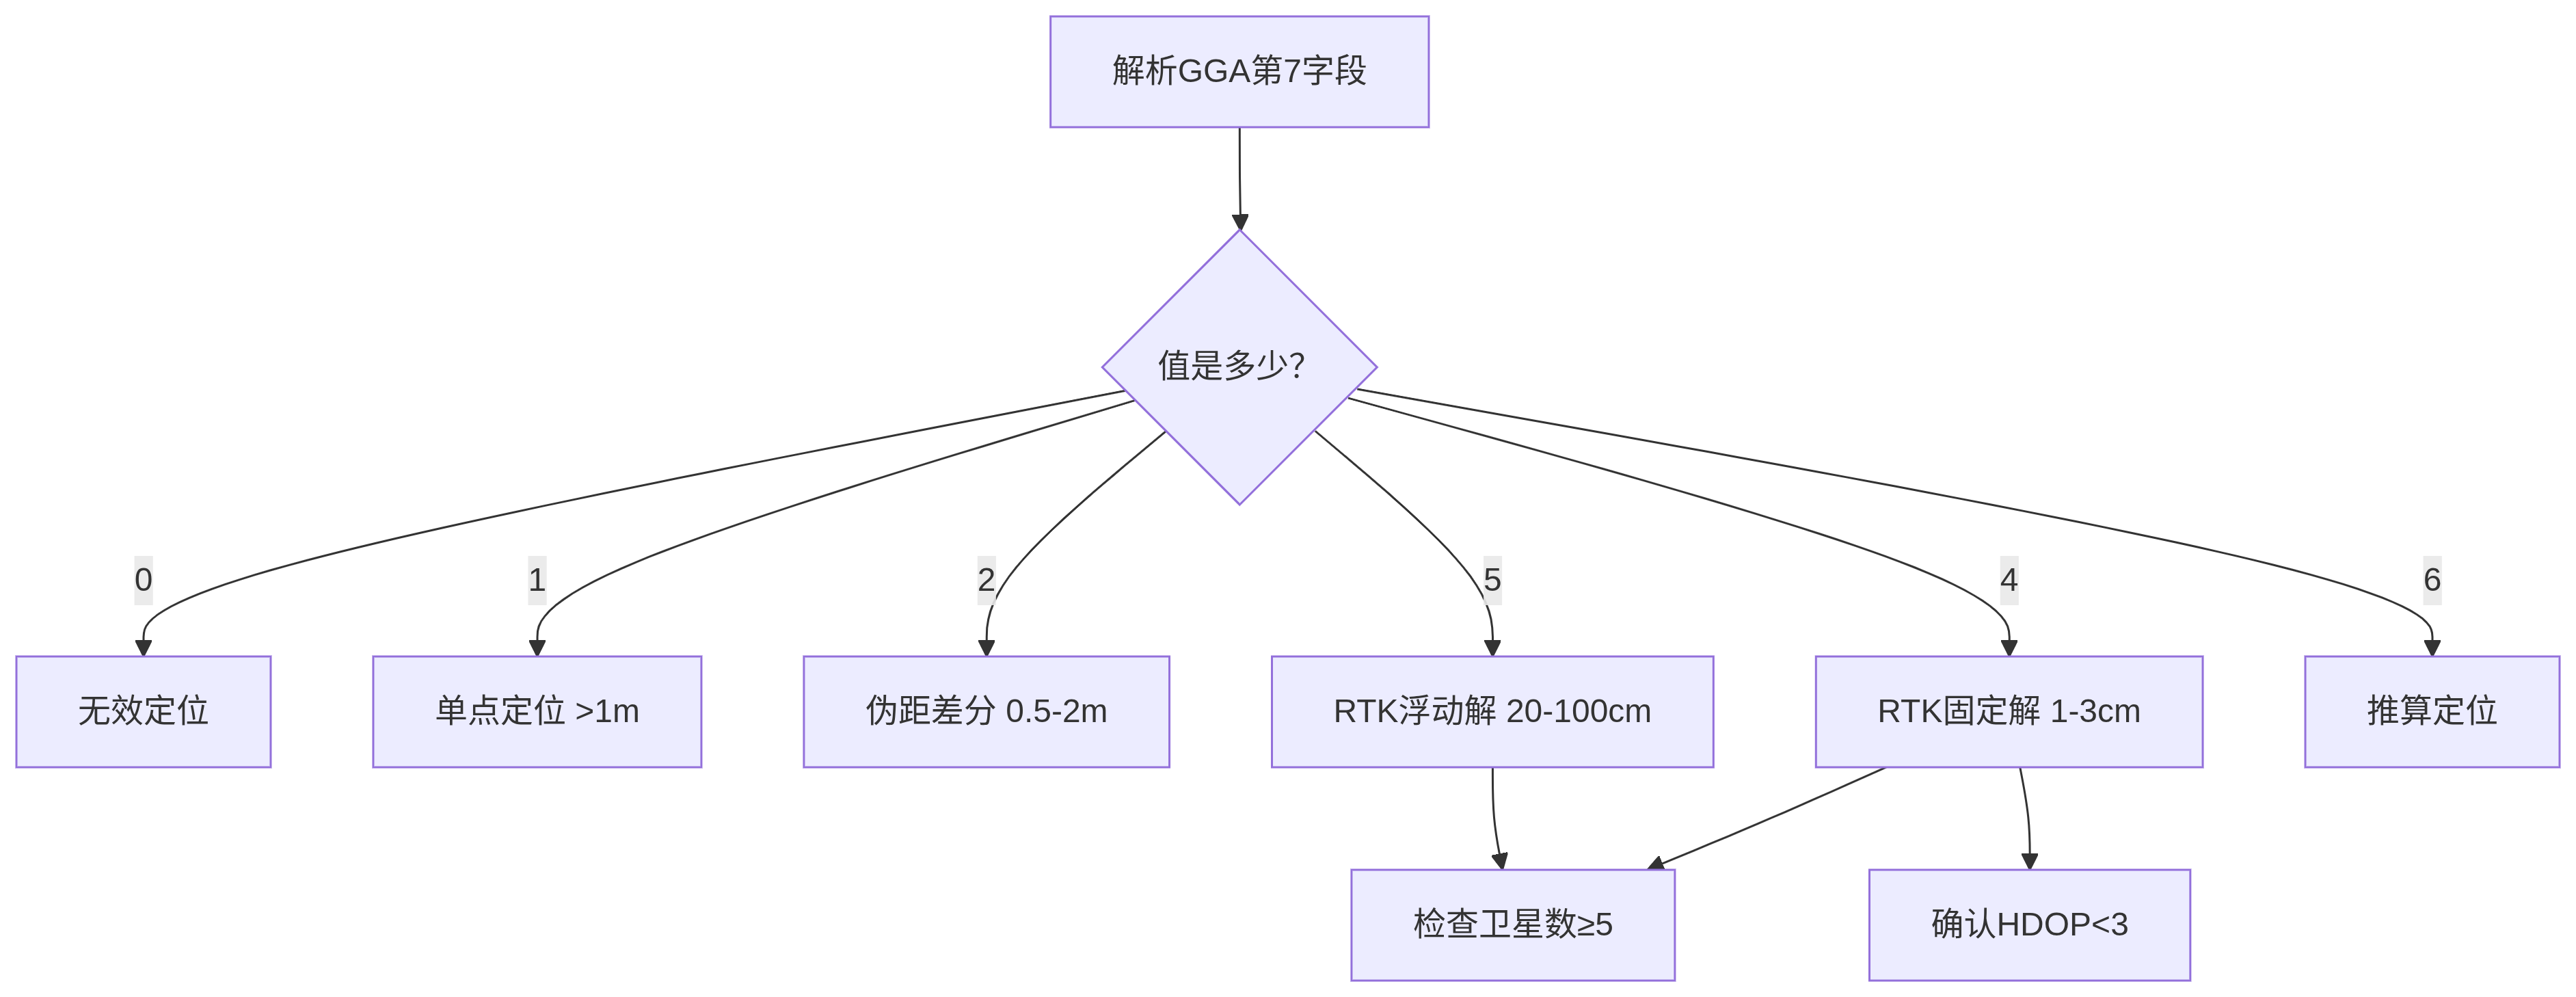
简单说:
- 找到第 7 字段的值。
- 查表(或看流程图)知道对应状态(无效/单点/DGPS/RTK固定/RTK浮动/推算)。
- 如果是 RTK 固定 (
4) 或浮动 (5),最好再确认下卫星数够不够多(建议 ≥5),以及 HDOP 够不够小(固定解时建议 ❤️),这样状态判断就更稳妥了。同时,差分龄期也要够短(≤2秒)才能保证 RTK 的精度。
graph TD
    A[解析GGA第7字段] --> B{值是多少?}
    B -->|0| C[无效定位]
    B -->|1| D[单点定位 >1m]
    B -->|2| E[伪距差分 0.5-2m]
    B -->|4| F[RTK固定解 1-3cm]
    B -->|5| G[RTK浮动解 20-100cm]
    B -->|6| H[推算定位]
    F & G --> I[检查卫星数≥5]
    F --> J[确认HDOP<3]
GST 语句:定位精度的“体检报告”
它有什么用?
GST 语句就像是给你的定位结果做了一次“精密体检”。它能告诉你这次定位解算的误差有多大、分布在哪里。最关键的是,它能验证 GGA 语句报告的状态(比如 RTK 固定)是否真的可靠,防止你被表面的状态值“欺骗”。简单说,GST 用数据说话,证明 GGA 状态的可信度。
语句长啥样?
一条典型的 GST 语句是这样的文本行:
$GPGST,083055.00,0.015,0.008,0.012,0.018,0.010,45.2,0.025*7A<CR><LF>
我们来看看它报告了哪些“体检指标”:
- 开头标识:
$GPGST(GPS) 或$GNGST(多系统混合)。 - UTC 时间: 比如
083055.00。这个时间戳和同一条 GGA 语句的时间是完全一致的,方便你对照着看。 - 整体定位标准差 (RMS): 单位是米。这个数越小越好,代表整个定位解算的总体偏差程度。
- 经度方向的标准差 (关键!): 单位米。这告诉你定位点在东西方向上的误差范围有多“散”。 值越小,东西方向越精准。
- 纬度方向的标准差 (关键!): 单位米。这告诉你定位点在南北方向上的误差范围有多“散”。 值越小,南北方向越精准。
- 高度方向的标准差: 单位米。反映垂直方向上的精度。
- 误差椭圆半长轴标准差: 单位米。想象定位点周围的误差分布像一个椭圆,这是椭圆最长轴方向的误差。
- 误差椭圆半短轴标准差: 单位米。这是椭圆最短轴方向的误差。
- 误差椭圆方位角: 单位度 (0-359°)。这告诉你那个误差椭圆的长轴指向哪个方向(正北是0°,顺时针增加)。
怎么用它验证 GGA 状态?看关键标准差!
光看 GGA 说自己是“RTK 固定”还不够放心?GST 的经度标准差 (第4字段) 和 纬度标准差 (第5字段) 就是你的“照妖镜”!根据它们的数值大小,就能判断 GGA 报告的状态是不是“名副其实”:
-
如果 GGA 说自己是
RTK 固定 (4):- 理想情况 (
<0.03m): 哇,精度非常棒!可以放心用于厘米级要求的高精度作业。 - 轻微下降 (
0.03m - 0.05m): 嗯,精度开始有点松动了,虽然还叫固定解,但得盯紧点,看看是不是卫星少了或者环境干扰了。 - 严重超标 (
>0.05m): 警报!这精度根本不是固定解的水平了! 实际精度可能已经掉到浮动解 (5) 甚至更差,千万别轻信 GGA 的状态值,得检查原因了。
- 理想情况 (
-
如果 GGA 说自己是
RTK 浮动 (5):- 良好浮动解 (
<0.5m): 嗯,这精度对浮动解来说算不错了,分米级水平比较稳定。 - 濒临降级 (
>1.0m): 糟糕!精度太差了,浮动解都快“撑不住”了,很可能马上要掉到伪距差分 (2) 或者单点定位 (1) 的状态了。
- 良好浮动解 (
联合诊断流程:给你的定位状态上“双保险”
想真正摸清 GNSS 接收机的定位状态,只看 GGA 的单一报告可不够稳当。把 GGA 的状态和 GST 的精度“体检报告”结合起来看,才是靠谱的做法! 具体操作就像这样:
-
第一步:看 GGA 的“状态标签”
-
找到 GGA 语句的第6个字段(定位质量指示符)。这是最基础的定位状态报告。
-
看看它是啥值:
4(RTK固定)?5(RTK浮动)?1(单点)?2(差分)?还是0(无效)? 这一步先搞清楚接收机自己觉得它在干嘛。
-
-
第二步:找到“同时间”的体检报告
- 立刻去找同一时刻的 GST 语句。 关键点在于:GST 语句开头的时间戳(第2字段)必须和你刚看的 GGA 语句时间戳完全一致! 这就像看病历和检查报告要对上病人和日期一样,数据不同步就没意义了。
-
第三步:用 GST 的“精度尺子”量一量
-
拿到匹配的 GST 语句后,重点看它的第4字段(经度标准差)和第5字段(纬度标准差)。这两个数就像一把精密的尺子,能量出定位点在实际东西、南北方向上的“晃动”范围。
-
根据 GGA 报告的状态,用不同的“尺子刻度”去量:
-
如果 GGA 说它是
RTK 固定 (4):-
理想尺子: 经/纬度标准差 ≤ 0.03米。恭喜!精度杠杠的,符合固定解的高标准,可以放心用。
-
警告尺子: 如果经/纬度标准差 > 0.05米。注意!这精度完全不像固定解了! 实际效果可能已经掉到浮动解水平了。这时候千万别轻信那个“4”的状态标签,得赶紧排查原因(比如卫星数够不够?HDOP 小不小?差分信号稳不稳?)。
-
-
如果 GGA 说它是
RTK 浮动 (5):-
良好浮动尺子: 经/纬度标准差 < 0.8米。嗯,对于浮动解来说,这个精度算不错了,分米级水平比较稳定。
-
濒临掉线尺子: 如果经/纬度标准差 > 1.0米。危险!精度太差了! 浮动解都快“绷不住”了,接收机很可能马上就要降级成差分(DGPS)或者单点定位(SINGLE)状态了。
-
-
-
-
第四步:发现异常?果断预警!
- 上面第三步的检查结果如果不符合预期,就是发现了状态和精度不匹配的异常情况。这时候程序(或者你自己)就应该果断发出警报!用代码来表达这个逻辑就很清晰:
# 假设我们已经解析出需要的变量:
# gga_status: GGA第6字段的值 (比如 4 代表RTK固定)
# gst_lon_std: GST第4字段的值 (经度标准差,单位米)
# gst_lat_std: GST第5字段的值 (纬度标准差,单位米) - 通常检查一个就行,或者取最大值/平均值

# 检查RTK固定解 (状态=4) 但精度超差 (比如经度标准差>0.05米)
if gga_status == 4 and (gst_lon_std > 0.05 or gst_lat_std > 0.05):
    print(f"⚠️ 严重警告!GGA报告是RTK固定解,但实际精度超标 (经度:{gst_lon_std:.3f}m, 纬度:{gst_lat_std:.3f}m)。状态不可信!")

# 检查RTK浮动解 (状态=5) 但精度极差 (比如经度标准差>1.0米)
elif gga_status == 5 and (gst_lon_std > 1.0 or gst_lat_std > 1.0):
    print(f"⚠️ 警告!RTK浮动解精度严重劣化 ({gst_lon_std:.3f}m/{gst_lat_std:.3f}m),即将失去RTK连接!")
⚠重要注意事项:用 NMEA 数据时的几个关键“坑”
在使用 NMEA 语句判断定位状态时,心里一定要装着这几个关键点,能帮你避开不少麻烦:
-
NMEA 只告诉你“考了多少分”,不告诉你“怎么考的”
-
把它想象成最终的成绩单就好了。它报告的是接收机最终算出来的位置、状态和部分质量指标(比如精度、用了多少颗星)。
-
但它不会透露详细的“解题过程”,比如模糊度到底解到哪一步了、内部用了哪些复杂的算法。这些底层细节在 NMEA 里是看不到的。
-
-
不同牌子的接收机,说明书可能不一样
-
好消息是:GGA 语句里那个关键的状态字段(第6个,0/1/2/4/5/6)是标准化的,大部分牌子都认这个。
-
但是! 其他信息就可能“各显神通”了。比如:
-
误差统计(像 GST 里的那些标准差)具体放在哪个语句里?有的牌子可能用 GST,有的可能用别的专有语句。
-
DOP 值(像 HDOP)的位置或提供方式可能有细微差别。
-
-
所以,最靠谱的办法就是:拿出你手上这台接收机的《官方协议手册》仔细对照! 别光看通用资料。
-
-
RTK 的命根子是差分信号
-
看到 GGA 报告
4(固定解) 或5(浮动解) 很开心?但请记住,这有个大前提:接收机必须正在稳定地吃着“差分信号”这碗饭! -
如果差分信号断了、太弱、或者质量太差,RTK 状态会像滑滑梯一样掉下去:
5(浮动) ->2(DGPS) ->1(单点),可能就几秒钟的事。 -
问题来了:NMEA 本身不太擅长直接告诉你差分链路的好坏! 要监控这个,你往往需要看接收机厂商自己搞的专有语句,或者用他们配套的软件。
-
-
时间对不上?数据白费!
-
当你把 GGA(状态)和 GST(精度)或者其他语句(如 RMC)放一起分析时,第一条军规:它们必须是同一时刻的“快照”!
-
重点盯住语句里的时间戳字段(通常是第2个字段)。 如果 GGA 说时间是
08:30:55.00,那匹配的 GST 也必须是08:30:55.00。 -
如果时间差超过 0.5 秒? 对不起,这俩数据说的可能就不是一回事了,直接作废,别凑合用!
-
-
冷启动后:别被“假浮动”骗了
- 接收机刚开机或者重启(冷启动)后,RTK 需要一点时间“热身”(初始化)。这时你可能会看到一种“迷惑行为”:
        $GPGGA,...,5,...     # GGA 报告:浮动解 (5)
        $GPGST,...,0.35,...  # GST 报告:精度不高 (比如 0.35米)
- **BUT!关键看趋势:** 如果 GST 报告的标准差(尤其是经/纬度标准差)在**持续下降**(比如从 0.5m -> 0.4m -> 0.3m...),哪怕 GGA 暂时还是 `5` (浮动),这其实是好事!说明接收机正在努力“收敛”,**通常等个 30 秒到 1 分钟左右,就有望跳到 `4` (固定解) 了。** 这时候需要的是耐心,不是警报。
总结避坑指南:
- 信状态,也信精度(GST),但要知道它们有局限。
- 设备手册是你最好的朋友,尤其换新设备时。
- 差分信号是 RTK 的命门,得用厂家法子盯紧。
- 时间戳不同步?数据再好看也扔掉!
- 冷启动看到浮动解 + 精度在变好?给点时间,它在努力固定!

北京人形旗下天工造物具身智能开源社区,聚焦具身天工与慧思开物两大平台
更多推荐
 31
 0
- 0


 已为社区贡献4条内容

所有评论(0)