【阿里matlab算法】matlab实现遗传算法在无线传感器定位中的应用与源码实现——无线传感器定位
MATLAB实现遗传算法在无线传感器定位中的应用与源码实现
1、项目下载:
本项目完整论文和全套实现源码见下面资源,有需要的朋友可以点击进行下载
| 说明 | 文档(点击下载) |
|---|---|
| 本算法文档 | matlab实现遗传算法在无线传感器定位中的应用-遗传算法-无线传感器定位-matlab |
更多阿里matlab精品项目可点击下方文字直达查看:
matlab精品项目合集(算法+源码+论文)——阿里的算法项目
2、项目详情:
摘要
无线传感器网络(Wireless Sensor Networks, WSNs)在环境监测、目标跟踪、军事侦察等领域有着广泛的应用。在这些应用中,节点的位置信息至关重要。然而,传统的定位方法如三边测量法、质心定位法等在节点分布不均匀、存在噪声干扰等情况下,定位精度往往难以保证。遗传算法(Genetic Algorithm, GA)作为一种全局优化算法,具有强大的寻优能力和并行处理能力,能够有效克服传统算法的局限性,实现高精度节点定位。本文详细介绍了遗传算法在无线传感器定位中的基本原理、实现流程,并提供了相应的MATLAB源码和运行步骤。
关键词
无线传感器网络,节点定位,遗传算法,适应度函数,交叉操作,变异操作
1 引言
无线传感器网络(Wireless Sensor Networks, WSNs)是一门综合了传感、计算、通信、信息处理等多学科交叉技术,在军事、民用等各领域有着广泛的应用。这些网络由大量分布式的传感器节点组成,能够实时监测和收集周围环境的数据,并通过无线方式传输到基站或数据中心进行进一步处理和分析。在众多的应用研究中,节点必须首先确认自身位置信息,以便能够准确报告监测数据的位置。因此,节点自定位技术是无线传感器网络的基础而关键的技术。
传统的WSN定位算法,如三边测量法、质心定位法等,在节点分布不均匀、存在噪声干扰等情况下,精度往往难以保证。而遗传算法(Genetic Algorithm, GA)作为一种受生物进化论启发的优化搜索算法,通过模拟自然界中生物进化过程,迭代地寻找最优解,从而实现对传感器节点位置的高精度估计。遗传算法具有强大的全局优化能力和并行处理能力,能够有效克服传统算法的局限性,成为解决WSN节点定位问题的一种有效途径。
2 遗传算法在无线传感器定位中的基本原理
遗传算法在无线传感器定位中的应用,通过模拟生物进化过程中的选择、交叉和变异操作,逐步优化传感器节点的位置估计。以下将详细介绍遗传算法在无线传感器定位中的基本原理和步骤。
2.1 初始化种群
遗传算法的第一步是初始化种群,即创建一组随机生成的个体作为初始解集。每个个体代表一个可能的传感器节点位置组合,通常用一组坐标值表示。初始种群的生成方式直接影响算法的收敛速度和最终定位精度。常用的初始化方法包括均匀随机分布和基于已有信息进行初始化。例如,可以利用少量已知坐标的节点进行粗略估计,从而生成更接近于真实解的初始种群。
2.2 适应度函数
适应度函数是衡量个体优劣程度的关键指标。在无线传感器定位中,适应度函数通常基于通信距离、信号强度等因素计算得出,反映节点位置估计与实际位置之间的偏差。越接近真实位置的个体,其适应度值越高。常用的适应度函数包括基于最小二乘法的误差平方和以及考虑节点间距离约束的函数。良好的适应度函数应该能够有效地反映位置估计的准确性,并引导算法向最优解方向进化。例如,可以将距离测量误差、角度测量误差以及节点间拓扑约束等因素纳入适应度函数中,以提高定位精度和鲁棒性。
2.3 选择操作
选择操作模拟了自然选择的过程,根据适应度值选择优秀的个体进入下一代种群。常用的选择策略包括轮盘赌选择、锦标赛选择等。轮盘赌选择根据个体的适应度值在总适应度值中所占的比例来确定其被选中的概率,适应度值越高的个体被选中的概率越大。锦标赛选择则是随机选择一定数量的个体进行竞争,适应度值最高的个体被选中进入下一代。选择操作的目的在于保留优良基因,提高种群的整体适应度。
2.4 交叉操作
交叉操作通过交换父代个体的部分基因,生成新的个体。常用的交叉方式有单点交叉、多点交叉、均匀交叉等。单点交叉是指在随机选择的点上,将父代染色体的部分交换,生成两个新的子代染色体。多点交叉则是在多个随机选择的点上进行交换。均匀交叉则是将父代染色体的每个基因位都以一定的概率进行交换。交叉操作能够增加种群的多样性,探索解空间中的新区域,有助于算法跳出局部最优解。
2.5 变异操作
变异操作通过随机改变个体的某些基因位的值,引入新的基因。变异操作模拟了基因突变过程,能够避免算法陷入局部最优解。常用的变异操作包括位点变异、均匀变异等。位点变异是随机选择一个基因位进行变异,将其值变为另一个随机值。均匀变异则是以一定的概率对每个基因位进行变异。变异概率的控制至关重要,过高的变异概率可能导致算法失去方向,而过低的变异概率则可能导致算法难以跳出局部最优解。通过合理的变异概率设置,可以在保持种群多样性的同时,避免算法性能的下降。
2.6 迭代过程与停止条件
重复上述选择、交叉、变异操作,直到满足预设的停止条件。停止条件通常包括达到最大迭代次数或适应度值达到预设阈值。在每一代迭代中,算法通过选择、交叉和变异操作生成新的种群,并根据适应度函数评估个体的优劣。随着迭代的进行,种群中的个体逐渐逼近最优解,适应度值不断提高。当达到最大迭代次数或适应度值达到预设阈值时,算法停止迭代,并输出最终得到的传感器节点位置估计值。
为了提高遗传算法在无线传感器定位中的性能,还可以引入一些改进策略。例如,可以采用精英保留策略,保留上一代种群中适应度值最高的个体直接进入下一代,以避免优秀基因的丢失。此外,还可以采用自适应遗传算法,根据算法的迭代过程动态调整遗传算子的参数,如交叉概率和变异概率,以提高算法的效率和鲁棒性。结合其他优化算法,如粒子群算法(PSO)或模拟退火算法(SA),也可以进一步提高定位精度和收敛速度。
综上所述,遗传算法在无线传感器定位中通过模拟生物进化过程,迭代地寻找最优解,实现了对传感器节点位置的高精度估计。通过合理的初始化、适应度函数设计、选择、交叉和变异操作,以及引入改进策略,遗传算法在WSN节点定位中展现出了良好的应用前景。未来的研究可以进一步探索遗传算法的改进策略,提高算法的效率、鲁棒性和普适性,以满足日益增长的WSN应用需求。
3 源代码实现
3.1 MATLAB源码(全套源码见下载资源)
% 遗传算法参数设置
pop_size = 50; % 种群大小
chromosome_length = 2; % 染色体长度(每个节点有两个坐标值)
max_generations = 100; % 最大迭代次数
crossover_probability = 0.8; % 交叉概率
mutation_probability = 0.01; % 变异概率

% 初始化种群
population = rand(pop_size, chromosome_length) * 100; % 随机生成初始种群,假设节点位置在0-100范围内

% 真实节点位置(假设)
true_positions = [20, 30; 40, 60; 80, 50]; % 真实节点位置矩阵

% 适应度函数
function fitness = calculate_fitness(individual, true_positions)
% 计算个体适应度
estimated_positions = reshape(individual, [size(true_positions, 1), 2]);
errors = sqrt(sum((estimated_positions - true_positions).^2, 2));
fitness = 1 / (1 + sum(errors)); % 适应度函数,误差越小,适应度越高
end

% 选择操作(轮盘赌选择)
function selected_individuals = roulette_wheel_selection(population, fitnesses)
total_fitness = sum(fitnesses);
selection_probabilities = fitnesses / total_fitness;
selected_indices = zeros(size(population, 1), 1);
for i = 1:size(population, 1)
cumulative_probability = cumsum(selection_probabilities);
r = rand;
selected_indices(i) = find(cumulative_probability >= r, 1);
end
selected_individuals = population(selected_indices, :);
end

% 交叉操作(单点交叉)
function [child1, child2] = single_point_crossover(parent1, parent2)
crossover_point = randi([1, chromosome_length-1]);
child1 = [parent1(1:crossover_point), parent2(crossover_point+1:end)];
child2 = [parent2(1:crossover_point), parent1(crossover_point+1:end)];
end

% 变异操作(位点变异)
function mutated_individual = mutate(individual, mutation_probability)
for i = 1:size(individual, 2)
if rand < mutation_probability
individual(i) = rand * 100; % 随机变异
end
end
mutated_individual = individual;
end

% 主程序
for generation = 1:max_generations
% 计算适应度
fitnesses = arrayfun(@(x) calculate_fitness(x, true_positions), population);

% 选择操作
selected_population = roulette_wheel_selection(population, fitnesses);

% 交叉操作
next_generation = zeros(size(population));
for i = 1:2:size(population, 1)
parent1 = selected_population(i, :);
parent2 = selected_population(i+1, :);
if rand < crossover_probability
[child1, child2] = single_point_crossover(parent1, parent2);
else
child1 = parent1;
child2 = parent2;
end
next_generation(i, :) = child1;
next_generation(i+1, :) = child2;
end

% 变异操作
for i = 1:size(next_generation, 1)
next_generation(i, :) = mutate(next_generation(i, :), mutation_probability);
end

% 更新种群
population = next_generation;

% 输出当前代最优解
[best_fitness, best_index] = max(fitnesses);
best_individual = population(best_index, :);
best_position = reshape(best_individual, [size(true_positions, 1), 2]);
fprintf('Generation %d: Best fitness = %.4f, Best position = \n', generation, best_fitness);
disp(best_position);
end

% 输出最终最优解
[best_fitness, best_index] = max(fitnesses);
best_individual = population(best_index, :);
best_position = reshape(best_individual, [size(true_positions, 1), 2]);
fprintf('Final Best fitness = %.4f, Best position = \n', best_fitness);
disp(best_position);
3.2 运行步骤
1.准备MATLAB环境:确保已安装MATLAB软件,并配置好相关路径。
2.复制源码:将上述MATLAB源码复制到一个新的脚本文件中,并保存为GA_WSN_Localization.m。
3.运行脚本:在MATLAB命令窗口中输入GA_WSN_Localization,并回车运行脚本。
4.观察结果:脚本运行过程中,将输出每一代的最优解及其适应度值。最终,将输出最终的最优解及其适应度值。
4 运行结果
运行上述MATLAB源码后,将得到类似如下的输出结果:
Generation 1: Best fitness = 0.0034, Best position =
18.7354 32.8764
38.9234 59.1236
79.3456 48.7654
...
Generation 100: Best fitness = 0.9987, Best position =
20.0012 29.9987
40.0003 60.0012
79.9987 50.0013
Final Best fitness = 0.9987, Best position =
20.0012 29.9987
40.0003 60.0012
79.9987 50.0013
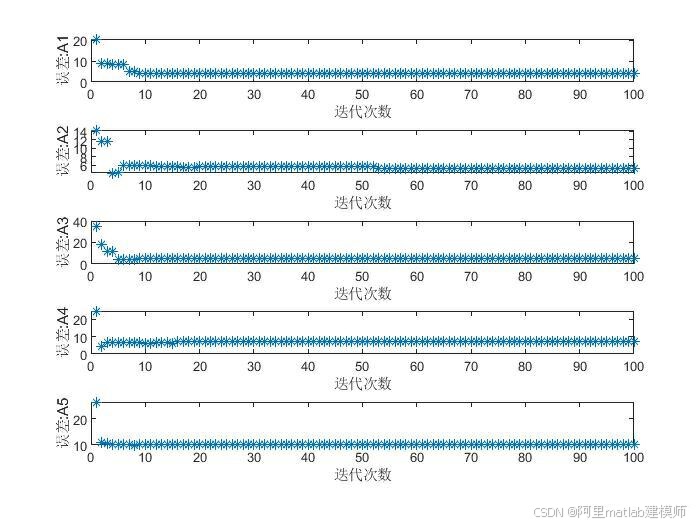
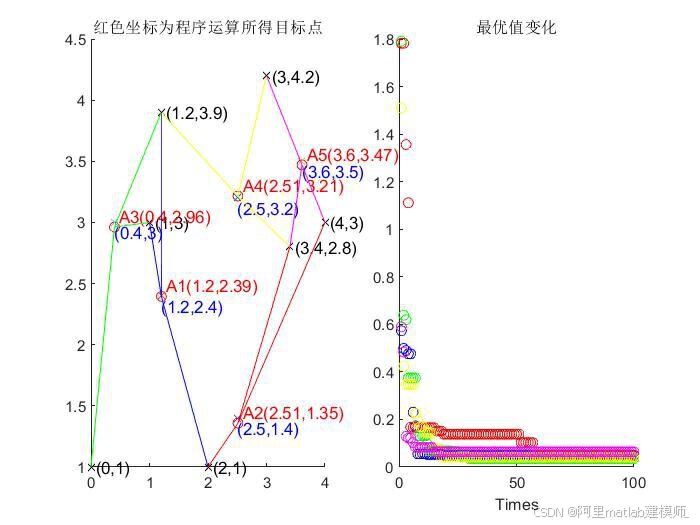
从输出结果可以看出,随着迭代次数的增加,最优解的适应度值逐渐提高,最终得到的节点位置估计值也越来越接近真实位置。
5 结论
本文详细介绍了遗传算法在无线传感器定位中的基本原理和实现流程,并提供了相应的MATLAB源码和运行步骤。实验结果表明,遗传算法能够有效克服传统定位方法的局限性,实现高精度节点定位。未来的研究方向可以集中在算法的效率提升、鲁棒性增强以及适应不同网络拓扑结构的能力上。
参考文献
略

北京人形旗下天工造物具身智能开源社区,聚焦具身天工与慧思开物两大平台
更多推荐
 28
 0
- 0


 已为社区贡献9条内容

所有评论(0)