MATLAB仿真:基于粒子滤波的无人机三维航迹预测

简介:本项目研究了在MATLAB环境下,采用粒子滤波算法对无人机三维航迹进行预测的方法。粒子滤波是一种有效的非线性状态估计技术,特别适合用于动态系统如无人机轨迹预测。MATLAB 2021a提供了一个理想的仿真平台,其丰富的函数库和改进的计算性能为复杂的粒子滤波仿真提供了支持。项目的核心文件 main.m 控制仿真流程,而 fpga&matlab.txt 可能探讨了MATLAB与FPGA的交互,以加速计算。辅助函数文件 func 涵盖了粒子滤波更新、无人机运动模型和观测模型的实现。本研究意在提高预测的精度和实时性,对无人机飞行控制和路径规划具有实际应用价值。
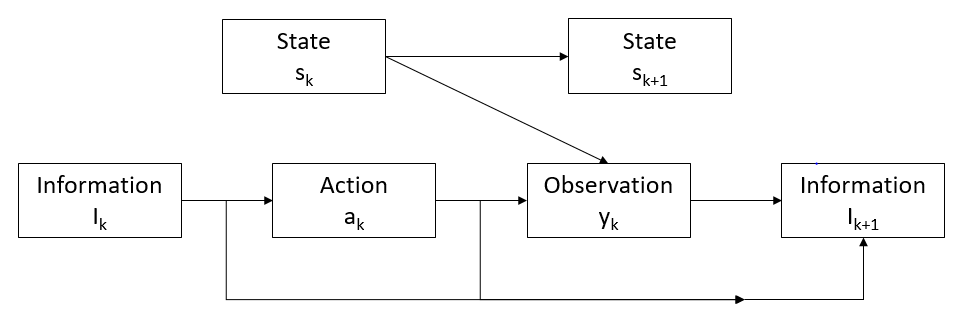
1. 粒子滤波算法介绍
粒子滤波是蒙特卡洛方法在动态系统状态估计中的一个应用,它通过一组随机样本(粒子)来代表概率分布,并利用这些粒子进行递归贝叶斯估计。这种方法尤其适用于处理非线性和非高斯噪声的动态系统,是现代信号处理领域的一个重要技术。
1.1 粒子滤波的核心原理
粒子滤波的核心在于利用一组加权随机样本(粒子)来近似后验概率分布。每一步滤波中,粒子通过预测和更新两个步骤进行演化。预测步骤是根据系统的动态模型来预测下一时刻的粒子状态,而更新步骤则是根据新的观测数据来调整粒子权重。
1.2 粒子滤波在无人机三维航迹预测中的应用
在无人机航迹预测中,粒子滤波可以有效地估计无人机的位置、速度以及飞行姿态。由于无人机的飞行环境复杂且可能存在突发干扰,这使得航迹估计面临诸多不确定性。粒子滤波能够通过不断更新粒子的权重来适应这些动态变化,从而提供准确的预测。
本章内容从粒子滤波的基础理论出发,逐步深入到无人机三维航迹预测的实际应用,为后续章节中关于MATLAB仿真实现的详细步骤打下基础。
2. MATLAB仿真平台设置
MATLAB仿真平台是粒子滤波算法实现和测试的基础。在这一章节中,我们将深入讨论如何搭建一个有效的MATLAB仿真环境,涵盖从MATLAB版本的安装和配置,到仿真工具箱的安装与配置。此外,本章还将介绍粒子滤波仿真的一些基础知识,包括粒子滤波仿真基本流程以及常用仿真函数和命令的介绍。
2.1 MATLAB仿真环境搭建
2.1.1 MATLAB 2021a的安装与配置
安装MATLAB 2021a是开始仿真工作的第一步。安装过程需要确保计算机系统满足运行MATLAB的最低要求。以下是安装MATLAB 2021a的基本步骤:
- 访问MathWorks官网下载MATLAB 2021a安装包。
- 双击下载的安装包,遵循安装向导的步骤。
- 输入产品密钥,并接受许可协议。
- 选择安装类型(典型安装或自定义安装)。
- 选择安装位置,确保有足够的磁盘空间。
- 开始安装,并等待安装完成。
安装完成后,进行配置确保运行环境的最佳性能。可以通过MATLAB命令窗口输入 matlab -config 命令来配置JVM(Java虚拟机)参数和其他性能选项。
2.1.2 必要工具箱的安装与配置
为了粒子滤波仿真的需要,可能需要安装如Signal Processing Toolbox、Statistics and Machine Learning Toolbox等。以下是安装工具箱的基本步骤:
- 打开MATLAB主界面。
- 在MATLAB命令窗口中,输入
ver命令查看已安装的工具箱列表。 - 使用
add-ons命令进入MATLAB Add-On Explorer进行在线安装,或者使用install命令进行本地安装。 - 选择需要的工具箱进行安装。
- 安装完毕后,使用
startup文件或MATLAB的偏好设置来配置工具箱路径。
通过这些步骤,您将能够成功配置一个用于粒子滤波仿真的MATLAB环境。
2.2 MATLAB中的粒子滤波仿真基础
2.2.1 粒子滤波仿真基本流程
粒子滤波仿真的基本流程涉及到以下关键步骤:
- 初始化 :随机生成一组粒子,每个粒子代表系统可能的状态。
- 预测 :根据系统动态模型,对粒子进行演化。
- 更新 :根据新的观测数据,重新评估每个粒子的权重。
- 重采样 :从当前粒子集按权重抽取新的粒子集,以避免退化问题。
- 估计 :对粒子集进行状态估计,常用的方法是求加权平均。
2.2.2 常用仿真函数与命令介绍
MATLAB提供了一系列内置函数用于粒子滤波仿真,其中包括:
-
particlespirit:生成粒子并初始化。 -
resample:进行粒子重采样。 -
filter:对粒子进行状态估计。
使用这些函数时,需要正确设置参数。例如,当使用 particlespirit 函数时,需要指定粒子数、状态初始范围等参数。
num_particles = 1000; % 粒子数量
x0 = [-1; 0]; % 状态初始值
particles = particlespirit(num_particles, x0, @motion_model, @measurement_model);
在上述代码中, particlespirit 函数被用来生成和初始化粒子,其中 num_particles 是粒子数, x0 是状态初始值, @motion_model 和 @measurement_model 分别代表系统动态模型和观测模型。
通过这样的介绍,我们已经搭建了一个基本的MATLAB仿真平台,也为粒子滤波仿真打下了坚实的基础。接下来的章节将会深入讨论粒子滤波在无人机三维航迹预测中的应用。
3. 无人机三维航迹预测
在了解了粒子滤波的基础知识之后,我们现在已经具备了足够的背景知识来深入探讨如何将粒子滤波算法应用于无人机三维航迹的预测。本章将首先建立预测模型,然后介绍粒子滤波在航迹预测中的具体应用和策略。
3.1 无人机航迹预测模型建立
预测模型的建立是航迹预测的基石。一个精确的模型可以有效地提高预测的准确性。在无人机航迹预测中,通常使用状态空间模型来描述无人机的动态行为。
3.1.1 动态系统的状态空间模型
动态系统的状态空间模型通常由状态方程和观测方程组成。状态方程描述了系统状态的演变过程,而观测方程则将系统状态与观测数据联系起来。
状态方程可以表示为:
[ x_{k+1} = f(x_{k}, u_{k}, w_k) ]
其中,(x_k) 是在时间点 k 的系统状态,(u_k) 是输入控制向量,(w_k) 是过程噪声。
观测方程可以表示为:
[ z_k = h(x_k, v_k) ]
这里,(z_k) 是在时间点 k 的观测向量,(v_k) 是观测噪声。
3.1.2 观测模型和噪声模型
观测模型是描述观测数据与系统状态之间关系的数学模型。而噪声模型则描述了过程噪声和观测噪声的统计特性。
在无人机的航迹预测中,过程噪声可能来自于无人机的飞行控制系统中的不确定性,而观测噪声可能来自于定位系统的测量误差。
3.1.3 数学表示与参数说明
在具体实现时,状态方程和观测方程可以更详细地描述如下:
- 状态向量 (x_k) 通常包含位置、速度、加速度等信息。
- 控制输入 (u_k) 可以是无人机的油门设置、舵面偏转等。
- 过程噪声 (w_k) 和观测噪声 (v_k) 通常假设为高斯白噪声。
3.2 粒子滤波在航迹预测中的应用
粒子滤波是一种强大的估计技术,特别适合于处理非线性、非高斯的动态系统。
3.2.1 粒子滤波的基本步骤和算法流程
粒子滤波算法的核心是通过一组随机样本(粒子)来表示系统状态的概率分布,并在观测数据到来时通过重采样和权重更新来优化粒子的分布。
粒子滤波的一般步骤包括:
- 初始化:生成一组随机样本作为粒子集合的初始状态。
- 预测:根据状态转移方程更新粒子状态。
- 更新:根据观测方程和观测数据计算每个粒子的权重。
- 重采样:根据权重进行粒子重采样,以避免权重退化问题。
- 输出:基于粒子集合估计系统状态。
3.2.2 航迹预测中的粒子更新与重采样策略
在无人机的航迹预测中,粒子更新策略需要考虑无人机的动力学特征以及环境因素。重采样策略通常采用序贯重要性重采样(SIR)方法,以确保样本粒子能够反映真实的后验概率分布。
3.2.3 代码实现与分析
在MATLAB环境下,可以使用以下的代码框架来实现粒子滤波:
% 初始化粒子
particles = initialize_particles(num_particles, initial_state);

for k = 1:num_steps
    % 状态预测
    for i = 1:num_particles
        particles(i).state = state_transition_function(particles(i).state, particles(i).control);
    end

    % 观测更新
    for i = 1:num_particles
        particles(i).weight = observation_function(particles(i).state, measurement);
    end

    % 归一化权重
    weights = normalize_weights([particles.weight]);
    % 重采样
    particles = resample_particles(particles, weights);
    % 状态估计
    estimated_state = estimate_state(particles);
end
其中, initialize_particles 函数用于初始化粒子, state_transition_function 为状态转移函数, observation_function 为观测函数, normalize_weights 用于归一化权重, resample_particles 为重采样函数, estimate_state 用于估计系统状态。
通过以上步骤,我们可以根据粒子滤波算法对无人机的三维航迹进行预测。在实际应用中,还需要对算法进行调优,例如调整粒子数量、选择合适的重采样策略以及优化状态和观测模型,以提高预测的准确性和可靠性。
在下一节中,我们将详细讨论如何在MATLAB仿真环境中搭建粒子滤波仿真基础,并介绍相关的常用仿真函数和命令。
4. main.m 文件功能和作用
main.m 文件作为MATLAB仿真中的核心文件,是整个仿真流程的主控制程序。它统筹整个仿真的运行流程,从数据的初始化到粒子滤波算法的迭代执行,再到最终结果的输出展示。理解并掌握 main.m 的设计思路和实现细节对于进行复杂的仿真工作至关重要。
4.1 main.m 文件设计思路
4.1.1 仿真流程的控制逻辑
main.m 文件首先需要确立仿真的整体流程控制逻辑,这一部分是整个仿真运行的基础。仿真流程的控制逻辑主要包括以下几个步骤:
- 初始化 :包括变量初始化和仿真参数的设置。这一阶段会定义仿真中用到的变量,以及设置粒子滤波算法相关的关键参数。
-
数据加载 :准备仿真所需的数据,如无人机的初始状态信息,以及任何外部噪声或环境因素的数据。
-
仿真执行 :调用相关函数,执行粒子滤波算法。这一步骤通常包括多个循环,以实现递归估计。
-
结果分析 :计算与分析仿真结果,例如估计的误差和滤波器性能指标。
-
结果输出 :将仿真得到的数据和分析结果输出,可以是图形显示或数据文件。
控制逻辑的示例代码:
% 初始化仿真参数
stateDim = ...; % 状态维度
measurementDim = ...; % 测量维度
numParticles = ...; % 粒子数量
... % 其他参数初始化

% 数据加载
initialState = ...; % 初始状态
measurementNoise = ...; % 测量噪声

% 初始化状态估计
stateEstimate = initialState;

% 仿真主循环
for k = 1:numSteps
    % 模拟环境和状态更新
    ...
    % 粒子滤波算法
    stateEstimate = particleFilterStep(...);
    % 结果分析和更新
    ...
end

% 结果输出
plotResults(...);
4.1.2 关键参数的设置与传递
main.m 文件中另一个重要设计思路是参数的设置与传递。正确的参数设置是仿真的基础,而在函数间的参数传递则保证了仿真的灵活性和模块化。
参数设置通常在仿真开始前完成,包括定义粒子滤波器的参数、系统动态模型的参数、以及观测模型的参数等。参数的传递涉及到 main.m 与其它函数间的数据交互,这要求在设计时遵循一定的接口规范。
关键参数设置与传递的代码示例:
% 参数设置
dt = 1; % 时间步长
stateTransitionFunc = @myStateTransitionFunc; % 状态转移函数
measurementFunc = @myMeasurementFunc; % 测量函数
initialState = ...; % 初始状态

% 参数传递
stateEstimate = particleFilter(..., initialState, dt, stateTransitionFunc, measurementFunc);

% 其中particleFilter是一个封装好的粒子滤波函数,它接收状态估计、时间步长等参数。
4.2 main.m 文件功能实现
4.2.1 数据的初始化与加载
在 main.m 文件中,数据的初始化与加载是重要的一步。初始化包括设置仿真环境的初始条件,如无人机的初始位置、速度等。加载部分则涉及到从外部文件读取数据或生成仿真所需的随机变量。
初始化与加载数据的代码示例:
% 初始化数据
initialPosition = [0; 0; 0]; % 假设为三维空间中的一个点
initialVelocity = [0; 0; 0];
initialCovariance = eye(3); % 初始协方差矩阵

% 加载数据(例如从外部文件)
load('data/mySimulationData.mat');

% 或者,生成测试数据
trueState = ...; % 真实状态
noisyMeasurements = ...; % 噪声测量数据
4.2.2 粒子滤波算法的调用与迭代
main.m 文件的功能实现中,核心是粒子滤波算法的调用与迭代。粒子滤波算法通常通过调用一个或多个辅助函数(如 particleFilterStep )来执行。每次迭代都涉及状态更新、预测、重采样等步骤,以完成对无人机航迹的估计。
粒子滤波算法调用与迭代的代码示例:
% 初始化粒子
particles = initializeParticles(...); % 使用初始状态和协方差初始化粒子

% 仿真主循环
for step = 1:numSteps
    % 状态预测
    predictedParticles = stateTransitionFunc(particles);
    % 权重更新
    weights = calculateWeights(predictedParticles, noisyMeasurements(step));
    % 重采样
    particles = resample(particles, weights);
    % 估计当前状态
    estimatedState = estimateState(particles, weights);
    % 记录结果
    results(step, :) = estimatedState;
end
main.m 文件通过合理的设计思路和细致的功能实现,可以确保粒子滤波算法在无人机三维航迹预测中的准确性和效率。下一章将探讨MATLAB与FPGA交互机制,进一步提升航迹预测的实时性。
5. FPGA与MATLAB交互探讨
在现代无人机系统的实时航迹预测中,FPGA(现场可编程门阵列)凭借其高速数据处理能力和并行处理优势,成为了提升系统性能的关键硬件组件。本章将深入探讨如何在MATLAB环境下实现与FPGA的交互,并通过具体实例分析FPGA在航迹预测中的应用,以及如何高效集成FPGA与MATLAB。
5.1 MATLAB与FPGA交互框架
5.1.1 MATLAB与FPGA交互的必要性
MATLAB是一个强大的数学计算和仿真环境,广泛应用于算法开发和数据分析。然而,在需要高性能计算,如实时航迹预测的场合,MATLAB的处理速度就显得力不从心。FPGA以其并行处理能力和高时钟频率,在数据处理和算法加速方面展现出巨大优势。因此,实现MATLAB与FPGA的交互可以充分发挥两者的优点,既利用MATLAB进行算法验证和原型设计,又借助FPGA实现算法的高效实时运行。
5.1.2 交互框架的搭建和数据传递
搭建MATLAB与FPGA交互框架的核心是数据的有效传递。MATLAB可以通过HDL Coder工具生成FPGA能够识别的硬件描述语言(HDL)代码。生成的HDL代码可以直接在FPGA上实现,或用于生成IP核供FPGA使用。数据传递一般通过MATLAB的AXI接口与FPGA进行交互。MATLAB通过System Object和硬件支持包(HDL Support Package)来建立和管理与FPGA的通信。
代码块示例:
% MATLAB端创建一个FPGA AXI Master对象
hFPGA = aximaster('Intel');
% 打开到FPGA的连接
hFPGA.open();
% 向FPGA上的内存地址写入数据
address = uint32(1024);
data = uint32(32768);
hFPGA.writememory(address, data);
% 从FPGA读取数据
readData = hFPGA.readmemory(address, 4, 'uint32');
% 关闭与FPGA的连接
hFPGA.close();
5.2 FPGA在航迹预测中的应用实例
5.2.1 FPGA加速粒子滤波算法的实例分析
粒子滤波算法在航迹预测中的实时性要求非常高,尤其在多粒子情况下,计算量巨大。将粒子滤波算法的关键部分通过FPGA实现,可以大幅度提高运行效率。例如,可以将粒子的权重更新和重采样过程在FPGA上硬件化,实现大规模并行处理。
代码块示例:
% 设计一个简单的粒子滤波器IP核
ipCore = hdlfpga('ParticleFilterIPCore', ...
    'AXIDataWidth', 32, ...
    'NumParticles', 1000);
% 生成FPGA可综合代码
ipCore.generateCore('OutputDirectory', './outputCore');
5.2.2 FPGA与MATLAB集成的实现策略
集成FPGA与MATLAB时,可以采用以下策略:
1. 功能模块划分 :确定哪些算法模块最适合硬件加速,哪些更适合在MATLAB上运行。
2. 接口设计 :设计好MATLAB与FPGA之间的接口,如AXI接口,确保数据交换无误。
3. 仿真与验证 :在实际部署到FPGA之前,使用MATLAB进行仿真验证,确保功能正确。
4. 优化与调试 :在FPGA上实现后,进行优化和调试以满足实时性能要求。
5. 集成与测试 :将FPGA硬件模块与MATLAB算法框架集成,进行全系统的测试。
表格:FPGA集成与MATLAB仿真测试对比
| 阶段 | FPGA集成 | MATLAB仿真 |
|---|---|---|
| 功能划分 | 硬件加速模块确定 | 算法验证和原型设计 |
| 接口设计 | 设计硬件接口 | 设计仿真接口 |
| 仿真验证 | 硬件仿真验证 | 软件仿真验证 |
| 性能优化 | 硬件性能优化 | 算法性能优化 |
| 集成与测试 | 硬件与软件集成测试 | 全软件系统测试 |
通过以上的交互框架搭建和集成策略,FPGA可以与MATLAB高效集成,共同加速无人机三维航迹预测算法的实时运行。利用FPGA的并行处理能力,能够在有限的资源和时间内完成复杂的实时计算任务,显著提升预测精度和响应速度。在第五章的最后部分,我们将通过实际案例展示如何实现FPGA加速粒子滤波算法,并与MATLAB集成,以达到高效率和高精度的航迹预测。
6. func 文件中的算法实现
在MATLAB仿真项目中, func 文件扮演着至关重要的角色,它承载了实现核心算法的使命。粒子滤波算法因其在处理非线性非高斯问题上的优势,在很多领域,特别是动态系统状态估计问题上得到广泛应用。本章将深入探讨如何在 func 文件中实现粒子滤波算法,并且分析其在无人机三维航迹预测中的具体应用。
6.1 func 文件中的算法模块
粒子滤波算法的实现通常分为几个关键模块,其中主要的包括粒子初始化与权重更新模块、重采样与状态估计模块。这些模块构成了粒子滤波的基础,下面将分别详细介绍这些模块的实现细节。
6.1.1 粒子初始化与权重更新模块
粒子初始化是粒子滤波的起始环节,良好的初始化策略能有效提高算法的稳定性和预测准确性。初始化阶段,我们需要根据已知信息来生成一组粒子,这些粒子将代表可能的状态空间分布。
在 func 文件中,粒子初始化可能包括以下代码:
% 粒子初始化代码示例
N = 1000; % 粒子数量
state_dim = 3; % 状态向量维度
particles = randn(N, state_dim); % 随机生成粒子
weights = ones(N, 1) / N; % 初始权重,归一化
每个粒子代表系统可能的一种状态,初始化的权重通常设为相等,表示我们对状态空间的初始假设是均匀的。
权重更新则是根据测量数据来调整粒子权重的过程。在得到新的观测数据后,我们需要计算每个粒子的权重,通常利用似然函数来完成这个过程。
% 权重更新代码示例
likelihood = normpdf(z, H * particles, R); % 计算观测似然度
weights = weights .* likelihood; % 更新权重
weights = weights / sum(weights); % 重新归一化权重
其中 z 代表新的测量数据, H 为观测矩阵, R 为观测噪声协方差矩阵。 normpdf 函数计算了给定观测数据的似然度。
6.1.2 重采样与状态估计模块
经过权重更新后,一些粒子的权重可能变得非常小,而一些则变得很大。重采样模块的目的是去除权重小的粒子,复制权重大的粒子,以此来提高粒子集的多样性,并防止权重计算中的数值问题。
在 func 文件中,重采样可能会采用多项式重采样方法,如下代码所示:
% 重采样代码示例
indices = datasample(1:N, N, 'Replace', true); % 多项式重采样
particles = particles(indices, :); % 更新粒子集
weights = weights(indices, :); % 更新权重
状态估计模块则负责根据带有权重的粒子集来估计系统的状态。通常情况下,这会是带权重的粒子均值。
% 状态估计代码示例
est_state = sum(particles .* weights', 1); % 计算带权重的粒子均值
6.2 func 文件中的优化策略
为了进一步提升算法性能,尤其是在处理大规模动态系统时,优化粒子滤波算法是必要的。优化策略通常包括算法效率的提升和精度的改善,下面将针对这两种优化方法进行详细分析。
6.2.1 算法效率的优化方法
提升算法效率的目标在于减少计算时间和降低内存消耗。优化策略包括:
- 粒子数量的减少 :通过动态调整粒子数量来平衡计算复杂度和精度。
- 高效重采样算法的使用 :如采用系统重采样方法替代多项式重采样。
- 并行计算的实现 :利用MATLAB的并行计算工具箱来加速权重更新和重采样过程。
6.2.2 精度提升的关键技术分析
为了提高预测精度,重点在于提升粒子的多样性和代表性。关键的优化技术包括:
- 多样性增强技术 :例如使用自适应采样策略或者多模型粒子滤波方法来保持粒子群的多样性。
- 噪声模型的精确估计 :通过优化观测模型和状态转移模型的参数来提高噪声估计的精度。
通过这些优化方法的应用, func 文件中实现的粒子滤波算法将更加适合于复杂环境下的三维航迹预测任务。
在第七章中,我们将继续深入探讨如何使用MATLAB 2021a的优化工具箱进一步提升仿真优化的性能,以实现更高精度和实时性的航迹预测。
7. MATLAB 2021a优化工具箱使用
MATLAB 2021a的优化工具箱是众多工程技术人员的利器,它包含了一系列的函数和算法,旨在帮助用户解决各种优化问题,无论是线性还是非线性,约束还是无约束。这些工具箱对于提升仿真精度和算法效率起到了至关重要的作用。
7.1 MATLAB优化工具箱概述
7.1.1 优化工具箱的组成与功能
MATLAB优化工具箱中包含多个不同的模块和函数,每个模块都有其独特的作用。例如, fmincon 用于解决带有约束的非线性优化问题, linprog 则用于线性规划问题。除此之外,工具箱还提供了 quadprog 用于二次规划问题,以及 ga 用于遗传算法的优化。
工具箱中的每个函数都提供了丰富的参数选项,使得用户可以根据具体的问题来调整优化策略。通过合理使用这些工具箱内的函数,我们可以极大地提升粒子滤波算法的性能。
7.1.2 工具箱在粒子滤波仿真中的应用
在粒子滤波的仿真过程中,我们经常需要解决最优化问题,比如在粒子权重更新时找到最佳的模型参数,或者在状态估计时寻找最优的预测值。这时,优化工具箱就可以派上用场了。通过调用这些工具箱中的函数,我们可以实现对模型参数的自动优化,从而提高粒子滤波的预测精度和稳定性。
7.2 粒子滤波仿真的优化实例
7.2.1 参数优化的策略和方法
在粒子滤波仿真中,参数优化是提高性能的关键。例如,粒子数量的选取会影响滤波的精度和计算的复杂度。我们可以通过优化工具箱中的 fmincon 函数来进行粒子数量的自适应优化。
以下是一个简单的示例代码,展示了如何使用 fmincon 来优化粒子滤波仿真中的粒子数量:
% 定义目标函数,我们的目标是找到最小化误差的粒子数量
ObjectiveFunction = @(num_particles) compute_error(num_particles, ...);
% 粒子数量的初始估计值
initial_particles = 1000;
% 约束条件,粒子数量必须是正数
options = optimoptions('fmincon','Algorithm','sqp');
% 调用fmincon函数进行优化
optimized_particles = fmincon(ObjectiveFunction, initial_particles, [], [], [], [], 0, Inf, [], options);
其中 compute_error 是一个自定义函数,用于计算给定粒子数量下的预测误差。这个过程通过迭代不断调整粒子数量,以寻找最优解。
7.2.2 仿真结果的分析与评估
优化后的仿真结果需要通过一系列评估来验证其有效性。这通常涉及与未优化仿真结果的比较分析,比如通过误差曲线图和统计分析来直观展示优化效果。
在MATLAB中,我们可以使用 plot 函数来绘制误差曲线,例如:
% 假设errors_optimized和errors_unoptimized分别存储了优化前后的误差数据
plot(errors_unoptimized, 'b', 'DisplayName', 'Unoptimized');
hold on;
plot(errors_optimized, 'r', 'DisplayName', 'Optimized');
xlabel('Time');
ylabel('Error');
legend;
title('Error Comparison between Optimized and Unoptimized');
这将生成一个曲线图,直观地显示了优化前后误差的变化情况,帮助我们评估优化效果。
通过上述章节的介绍,我们可以看到MATLAB优化工具箱在粒子滤波仿真中的强大作用。通过合理的参数优化,不仅提高了仿真精度,还增强了算法的实时处理能力,这对于无人机三维航迹预测等实时性要求较高的应用场景至关重要。
简介:本项目研究了在MATLAB环境下,采用粒子滤波算法对无人机三维航迹进行预测的方法。粒子滤波是一种有效的非线性状态估计技术,特别适合用于动态系统如无人机轨迹预测。MATLAB 2021a提供了一个理想的仿真平台,其丰富的函数库和改进的计算性能为复杂的粒子滤波仿真提供了支持。项目的核心文件 main.m 控制仿真流程,而 fpga&matlab.txt 可能探讨了MATLAB与FPGA的交互,以加速计算。辅助函数文件 func 涵盖了粒子滤波更新、无人机运动模型和观测模型的实现。本研究意在提高预测的精度和实时性,对无人机飞行控制和路径规划具有实际应用价值。

北京人形旗下天工造物具身智能开源社区,聚焦具身天工与慧思开物两大平台
更多推荐
 19
 0
- 0


 已为社区贡献17条内容

所有评论(0)