基于模型预测控制MPC的永磁同步电机MATLAB代码实践
·
基于模型预测控制MPC的永磁同步电机MATLAB代码 包含单电流环MPC仿真(仅电流环使用MPC策略,速度环使用PI调节器)、速度环和电流环MPC仿真(速度环和电流环均使用MPC策略,非级联)。 不是仿真模型,是程序。 采用数学建模方式编写的程序。 注释非常清晰!!
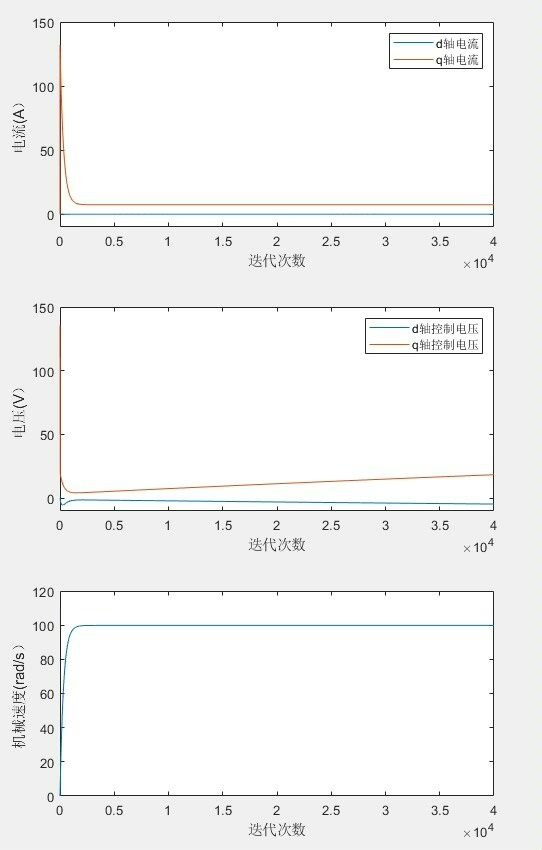
在电机控制领域,模型预测控制(MPC)近年来备受关注,它能够处理多变量、有约束的控制问题,在永磁同步电机(PMSM)控制中展现出了良好的性能。今天咱们就来看看基于MPC的永磁同步电机的MATLAB代码实现,包括单电流环MPC仿真和速度环与电流环都用MPC的仿真。
单电流环MPC仿真
原理简介
单电流环MPC仿真里,仅电流环采用MPC策略,而速度环则使用传统的PI调节器。这种方式结合了MPC对电流的精准控制和PI调节器在速度控制上的成熟经验。
代码实现
% 电机参数设置
R = 1; % 定子电阻 (Ohm)
Ld = 0.01; % d轴电感 (H)
Lq = 0.01; % q轴电感 (H)
psi_f = 0.1; % 永磁体磁链 (Wb)
p = 2; % 极对数
J = 0.01; % 转动惯量 (kg.m^2)
B = 0.1; % 粘滞摩擦系数 (N.m.s)

% 采样时间
Ts = 0.001;

% PI调节器参数
Kp = 10; % 比例系数
Ki = 1; % 积分系数
integral = 0; % 积分项初始化

% 参考电流
id_ref = 0;
iq_ref = 1;

% 状态变量初始化
id = 0;
iq = 0;
omega = 0;

% 仿真时间
t_end = 1;
t = 0:Ts:t_end;
N = length(t);

% 存储变量
id_history = zeros(1, N);
iq_history = zeros(1, N);
omega_history = zeros(1, N);

for k = 1:N
    % PI调节器计算速度误差
    omega_ref = 100; % 参考速度
    error = omega_ref - omega;
    integral = integral + error * Ts;
    u_omega = Kp * error + Ki * integral;

    % MPC电流环
    % 预测电流
    id_pred = id + Ts * (1/Ld) * (u_omega - R * id + p * omega * Lq * iq);
    iq_pred = iq + Ts * (1/Lq) * (0 - R * iq - p * omega * (Ld * id + psi_f));

    % 计算成本函数
    cost = (id_pred - id_ref)^2 + (iq_pred - iq_ref)^2;

    % 选择最优电压矢量(简单示例,实际需更复杂算法)
    u_d = 0;
    u_q = u_omega;

    % 更新状态变量
    id = id + Ts * (1/Ld) * (u_d - R * id + p * omega * Lq * iq);
    iq = iq + Ts * (1/Lq) * (u_q - R * iq - p * omega * (Ld * id + psi_f));
    Te = 1.5 * p * (psi_f * iq + (Ld - Lq) * id * iq);
    omega = omega + Ts * (1/J) * (Te - B * omega);

    % 存储数据
    id_history(k) = id;
    iq_history(k) = iq;
    omega_history(k) = omega;
end

% 绘图
figure;
subplot(3,1,1);
plot(t, id_history);
title('d轴电流');
xlabel('时间 (s)');
ylabel('电流 (A)');

subplot(3,1,2);
plot(t, iq_history);
title('q轴电流');
xlabel('时间 (s)');
ylabel('电流 (A)');

subplot(3,1,3);
plot(t, omega_history);
title('电机转速');
xlabel('时间 (s)');
ylabel('转速 (rad/s)');
代码分析
- 代码开始先设置了电机的各种参数,像定子电阻、电感、永磁体磁链等,这些参数对于准确模拟电机的运行至关重要。
- 采样时间
Ts决定了仿真的精度,采样时间越小,仿真越接近真实情况,但计算量也会相应增加。 - PI调节器部分,根据速度误差计算控制量
u_omega,用于后续的电流环控制。 - MPC电流环里,先预测电流,然后计算成本函数,这里简单地将预测电流与参考电流的误差平方和作为成本函数。在实际应用中,可能需要更复杂的成本函数来考虑更多因素。
- 最后更新状态变量,包括电流和转速,并将数据存储下来用于绘图展示。
速度环和电流环MPC仿真
原理简介
在速度环和电流环都使用MPC策略时,不再采用级联控制,而是直接对速度和电流进行统一的预测控制,能更好地协调两者之间的关系。
代码实现
% 电机参数设置(同上)
R = 1;
Ld = 0.01;
Lq = 0.01;
psi_f = 0.1;
p = 2;
J = 0.01;
B = 0.1;

% 采样时间
Ts = 0.001;

% 参考电流和速度
id_ref = 0;
iq_ref = 1;
omega_ref = 100;

% 状态变量初始化
id = 0;
iq = 0;
omega = 0;

% 仿真时间
t_end = 1;
t = 0:Ts:t_end;
N = length(t);

% 存储变量
id_history = zeros(1, N);
iq_history = zeros(1, N);
omega_history = zeros(1, N);

for k = 1:N
    % MPC速度环和电流环
    % 预测电流和速度
    id_pred = id + Ts * (1/Ld) * (0 - R * id + p * omega * Lq * iq);
    iq_pred = iq + Ts * (1/Lq) * (0 - R * iq - p * omega * (Ld * id + psi_f));
    Te = 1.5 * p * (psi_f * iq + (Ld - Lq) * id * iq);
    omega_pred = omega + Ts * (1/J) * (Te - B * omega);

    % 计算成本函数
    cost = (id_pred - id_ref)^2 + (iq_pred - iq_ref)^2 + (omega_pred - omega_ref)^2;

    % 选择最优电压矢量(简单示例,实际需更复杂算法)
    u_d = 0;
    u_q = 0;

    % 更新状态变量
    id = id + Ts * (1/Ld) * (u_d - R * id + p * omega * Lq * iq);
    iq = iq + Ts * (1/Lq) * (u_q - R * iq - p * omega * (Ld * id + psi_f));
    Te = 1.5 * p * (psi_f * iq + (Ld - Lq) * id * iq);
    omega = omega + Ts * (1/J) * (Te - B * omega);

    % 存储数据
    id_history(k) = id;
    iq_history(k) = iq;
    omega_history(k) = omega;
end

% 绘图
figure;
subplot(3,1,1);
plot(t, id_history);
title('d轴电流');
xlabel('时间 (s)');
ylabel('电流 (A)');

subplot(3,1,2);
plot(t, iq_history);
title('q轴电流');
xlabel('时间 (s)');
ylabel('电流 (A)');

subplot(3,1,3);
plot(t, omega_history);
title('电机转速');
xlabel('时间 (s)');
ylabel('转速 (rad/s)');
代码分析
- 整体框架和单电流环MPC仿真类似,但这里没有了PI调节器,而是直接对速度和电流进行MPC控制。
- 在预测部分,不仅预测了电流,还预测了电机的转速,这是速度环MPC的关键。
- 成本函数中加入了转速误差的平方项,这样在选择最优电压矢量时,会同时考虑电流和速度的误差,从而实现更全面的控制。
通过以上两种不同的MPC控制方式的代码实现和分析,我们可以看到MPC在永磁同步电机控制中的灵活性和强大之处。不过要注意,代码中的电压矢量选择部分只是简单示例,实际应用中需要更复杂的算法来选择最优的电压矢量。

北京人形旗下天工造物具身智能开源社区,聚焦具身天工与慧思开物两大平台
更多推荐
 4
 0
- 0


 已为社区贡献13条内容

所有评论(0)