基于动态窗口法(DWA)的路径规划算法实现
完美注释,动态窗口法,Dynamic window approach,DWA路径规划算法,适用于移动机器人,无人船,无人机,无人驾驶汽车,MATLAB编写,全文有注释,可以自行修改地图信息和坐标位置。
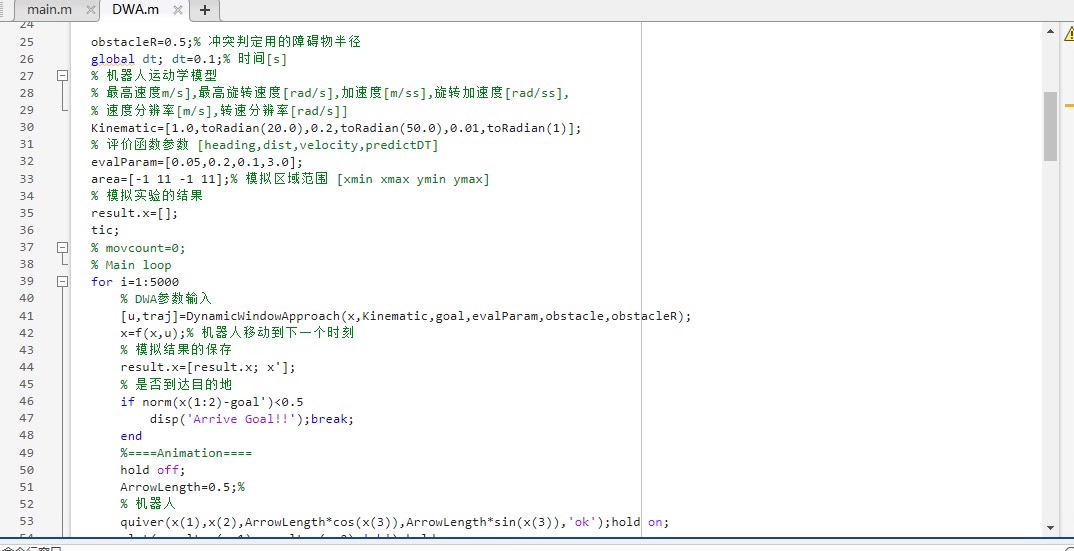
在机器人领域,路径规划是一个非常关键的问题。动态窗口法(Dynamic window approach,DWA)是一种适用于移动机器人、无人船、无人机、无人驾驶汽车等多种自主移动设备的路径规划算法。今天就来和大家分享一下如何使用MATLAB实现基于DWA的路径规划算法,并且全程都有详细注释哦,你还可以自行修改地图信息和坐标位置。
算法简介
DWA算法的核心思想是在机器人的当前位置周围生成一个动态窗口,在这个窗口内搜索可行的路径。它通过考虑机器人的运动学和动力学约束,在每个时间步长内选择一个最优的速度指令,使得机器人能够快速、安全地到达目标位置。
MATLAB代码实现
% 定义机器人参数
robot.radius = 0.5; % 机器人半径
robot.max_linear_vel = 1.0; % 最大线速度
robot.min_linear_vel = -0.5; % 最小线速度
robot.max_angular_vel = 2.0; % 最大角速度
robot.min_angular_vel = -2.0; % 最小角速度

% 定义地图参数
map_size = [10, 10]; % 地图大小 [x, y]
obstacles = [2, 2; 4, 4; 6, 6]; % 障碍物坐标 [x, y]

% 定义目标位置
goal = [8, 8];

% 初始化机器人位置
robot.position = [0, 0];

% 时间步长
dt = 0.1;

% 主循环
while norm(robot.position - goal) > 0.5
    % 生成动态窗口
    window = generate_dynamic_window(robot);

    % 在窗口内搜索最优路径
    [best_vel, best_omega] = search_best_path(window, robot, goal, obstacles);

    % 更新机器人速度
    robot.linear_vel = best_vel;
    robot.angular_vel = best_omega;

    % 更新机器人位置
    robot.position = update_position(robot, dt);

    % 绘制地图和机器人路径
    plot_map(map_size, obstacles, robot.position, goal);
    drawnow;
end

fprintf('机器人到达目标位置!\n');

% 生成动态窗口函数
function window = generate_dynamic_window(robot)
    % 计算当前速度对应的最大和最小线速度、角速度
    v_max = min(robot.max_linear_vel, robot.linear_vel + robot.max_angular_vel * dt);
    v_min = max(robot.min_linear_vel, robot.linear_vel - robot.max_angular_vel * dt);
    omega_max = min(robot.max_angular_vel, robot.angular_vel + robot.max_angular_vel * dt);
    omega_min = max(robot.min_angular_vel, robot.angular_vel - robot.max_angular_vel * dt);

    % 计算动态窗口的边界
    window.v = [v_min, v_max];
    window.omega = [omega_min, omega_max];
end

% 在窗口内搜索最优路径函数
function [best_vel, best_omega] = search_best_path(window, robot, goal, obstacles)
    best_score = -inf;
    best_vel = 0;
    best_omega = 0;

    for v = window.v(1):0.05:window.v(2)
        for omega = window.omega(1):0.05:window.omega(2)
            % 预测机器人下一步位置
            next_position = predict_position(robot, v, omega, dt);

            % 计算得分(这里简单以距离目标的远近作为得分)
            score = -norm(next_position - goal);

            % 检查是否与障碍物碰撞
            if is_collision(next_position, obstacles, robot.radius)
                score = -inf;
            end

            if score > best_score
                best_score = score;
                best_vel = v;
                best_omega = omega;
            end
        end
    end
end

% 更新机器人位置函数
function new_position = update_position(robot, dt)
    % 根据运动学模型更新位置
    new_position = robot.position + [robot.linear_vel * cos(robot.position(2)) * dt, robot.linear_vel * sin(robot.position(2)) * dt, robot.angular_vel * dt];
end

% 预测机器人下一步位置函数
function next_position = predict_position(robot, v, omega, dt)
    next_position = robot.position + [v * cos(robot.position(2)) * dt, v * sin(robot.position(2)) * dt, omega * dt];
end

% 检查是否与障碍物碰撞函数
function collision = is_collision(position, obstacles, radius)
    collision = false;
    for i = 1:size(obstacles, 1)
        if norm(position(1:2) - obstacles[i, :]) <= radius
            collision = true;
            break;
        end
    end
end

% 绘制地图和机器人路径函数
function plot_map(map_size, obstacles, position, goal)
    % 绘制地图边界
    rectangle('Position', [0, 0, map_size(1), map_size(2)], 'EdgeColor', 'k');

    % 绘制障碍物
    for i = 1:size(obstacles, 1)
        rectangle('Position', [obstacles[i, 1] - 0.2, obstacles[i, 2] - 0.2, 0.4, 0.4], 'FaceColor', 'r');
    end

    % 绘制机器人位置
    plot(position(1), position(2), 'bo', 'MarkerSize', 10, 'LineWidth', 2);

    % 绘制目标位置
    plot(goal(1), goal(2), 'go', 'MarkerSize', 10, 'LineWidth', 2);

    axis equal;
    axis([0 map_size(1) 0 map_size(2)]);
end
代码分析
机器人参数定义
robot.radius = 0.5; % 机器人半径
robot.max_linear_vel = 1.0; % 最大线速度
robot.min_linear_vel = -0.5; % 最小线速度
robot.max_angular_vel = 2.0; % 最大角速度
robot.min_angular_vel = -2.0; % 最小角速度
这里定义了机器人的基本参数,这些参数对于后续的路径规划和运动模拟非常关键。
地图和目标定义
map_size = [10, 10]; % 地图大小 [x, y]
obstacles = [2, 2; 4, 4; 6, 6]; % 障碍物坐标 [x, y]
goal = [8, 8];
设置了地图的大小以及障碍物和目标的位置。
主循环
while norm(robot.position - goal) > 0.5
    % 生成动态窗口
    window = generate_dynamic_window(robot);

    % 在窗口内搜索最优路径
    [best_vel, best_omega] = search_best_path(window, robot, goal, obstacles);

    % 更新机器人速度
    robot.linear_vel = best_vel;
    robot.angular_vel = best_omega;

    % 更新机器人位置
    robot.position = update_position(robot, dt);

    % 绘制地图和机器人路径
    plot_map(map_size, obstacles, robot.position, goal);
    drawnow;
end
主循环中不断更新机器人的位置,直到到达目标位置。每次循环都要经过生成动态窗口、搜索最优路径、更新速度和位置以及绘制地图等步骤。
动态窗口生成函数
function window = generate_dynamic_window(robot)
    % 计算当前速度对应的最大和最小线速度、角速度
    v_max = min(robot.max_linear_vel, robot.linear_vel + robot.max_angular_vel * dt);
    v_min = max(robot.min_linear_vel, robot.linear_vel - robot.max_angular_vel * dt);
    omega_max = min(robot.max_angular_vel, robot.angular_vel + robot.max_angular_vel * dt);
    omega_min = max(robot.min_angular_vel, robot.angular_vel - robot.max_angular_vel * dt);

    % 计算动态窗口的边界
    window.v = [v_min, v_max];
    window.omega = [omega_min, omega_max];
end
根据机器人当前的速度和角速度,以及时间步长,计算出动态窗口的边界,这个窗口内的速度和角速度是机器人下一步可能的取值范围。
搜索最优路径函数
function [best_vel, best_omega] = search_best_path(window, robot, goal, obstacles)
    best_score = -inf;
    best_vel = 0;
    best_omega = 0;

    for v = window.v(1):0.05:window.v(2)
        for omega = window.omega(1):0.05:window.omega(2)
            % 预测机器人下一步位置
            next_position = predict_position(robot, v, omega, dt);

            % 计算得分(这里简单以距离目标的远近作为得分)
            score = -norm(next_position - goal);

            % 检查是否与障碍物碰撞
            if is_collision(next_position, obstacles, robot.radius)
                score = -inf;
            end

            if score > best_score
                best_score = score;
                best_vel = v;
                best_omega = omega;
            end
        end
    end
end
在动态窗口内遍历所有可能的速度和角速度组合,预测机器人下一步的位置,计算得分(这里简单用距离目标的远近作为得分),并检查是否与障碍物碰撞,选择得分最高的速度和角速度作为最优解。
更新位置和预测位置函数
function new_position = update_position(robot, dt)
    % 根据运动学模型更新位置
    new_position = robot.position + [robot.linear_vel * cos(robot.position(2)) * dt, robot.linear_vel * sin(robot.position(2)) * dt, robot.angular_vel * dt];
end

function next_position = predict_position(robot, v, omega, dt)
    next_position = robot.position + [v * cos(robot.position(2)) * dt, v * sin(robot.position(2)) * dt, omega * dt];
end
这两个函数分别用于根据当前速度和角速度更新机器人的位置,以及预测下一步的位置,都是基于简单的运动学模型。
碰撞检测函数
function collision = is_collision(position, obstacles, radius)
    collision = false;
    for i = 1:size(obstacles, 1)
        if norm(position(1:2) - obstacles[i, :]) <= radius
            collision = true;
            break;
        end
    end
end
检查机器人是否与障碍物发生碰撞,通过计算机器人与每个障碍物的距离来判断。
绘制地图和路径函数
function plot_map(map_size, obstacles, position, goal)
    % 绘制地图边界
    rectangle('Position', [0, 0, map_size(1), map_size(2)], 'EdgeColor', 'k');

    % 绘制障碍物
    for i = 1:size(obstacles, 1)
        rectangle('Position', [obstacles[i, 1] - 0.2, obstacles[i, 2] - 0.2, 0.4, 0.4], 'FaceColor', 'r');
    end

    % 绘制机器人位置
    plot(position(1), position(2), 'bo', 'MarkerSize', 10, 'LineWidth', 2);

    % 绘制目标位置
    plot(goal(1), goal(2), 'go', 'MarkerSize', 10, 'LineWidth', 2);

    axis equal;
    axis([0 map_size(1) 0 map_size(2)]);
end
用于绘制地图边界、障碍物、机器人位置和目标位置,方便直观地查看路径规划的过程。
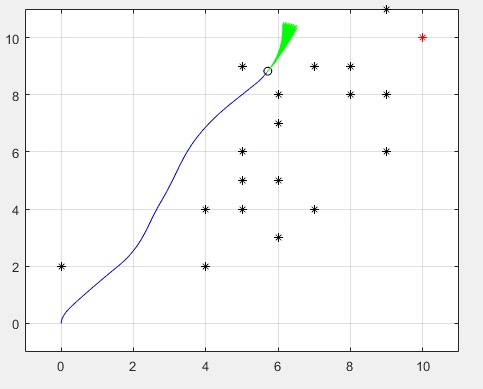
通过以上代码和分析,相信你对基于动态窗口法的路径规划算法有了更深入的了解。你可以根据实际需求修改地图信息和坐标位置,进一步探索这个有趣的算法!
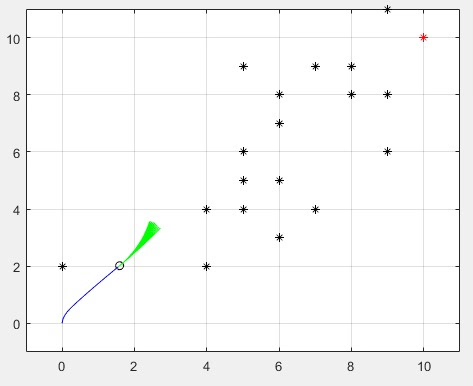

北京人形旗下天工造物具身智能开源社区,聚焦具身天工与慧思开物两大平台
更多推荐
 3
 0
- 0


 已为社区贡献17条内容

所有评论(0)