四轮转向汽车二自由度线性模型 simulink模型
💥💥💞💞欢迎来到本博客❤️❤️💥💥
🏆博主优势:🌞🌞🌞博客内容尽量做到思维缜密,逻辑清晰,为了方便读者。
⛳️座右铭:行百里者,半于九十。
📋📋📋本文内容如下:🎁🎁🎁
⛳️赠与读者
👨💻做科研,涉及到一个深在的思想系统,需要科研者逻辑缜密,踏实认真,但是不能只是努力,很多时候借力比努力更重要,然后还要有仰望星空的创新点和启发点。建议读者按目录次序逐一浏览,免得骤然跌入幽暗的迷宫找不到来时的路,它不足为你揭示全部问题的答案,但若能解答你胸中升起的一朵朵疑云,也未尝不会酿成晚霞斑斓的别一番景致,万一它给你带来了一场精神世界的苦雨,那就借机洗刷一下原来存放在那儿的“躺平”上的尘埃吧。
或许,雨过云收,神驰的天地更清朗.......🔎🔎🔎
💥第一部分——内容介绍
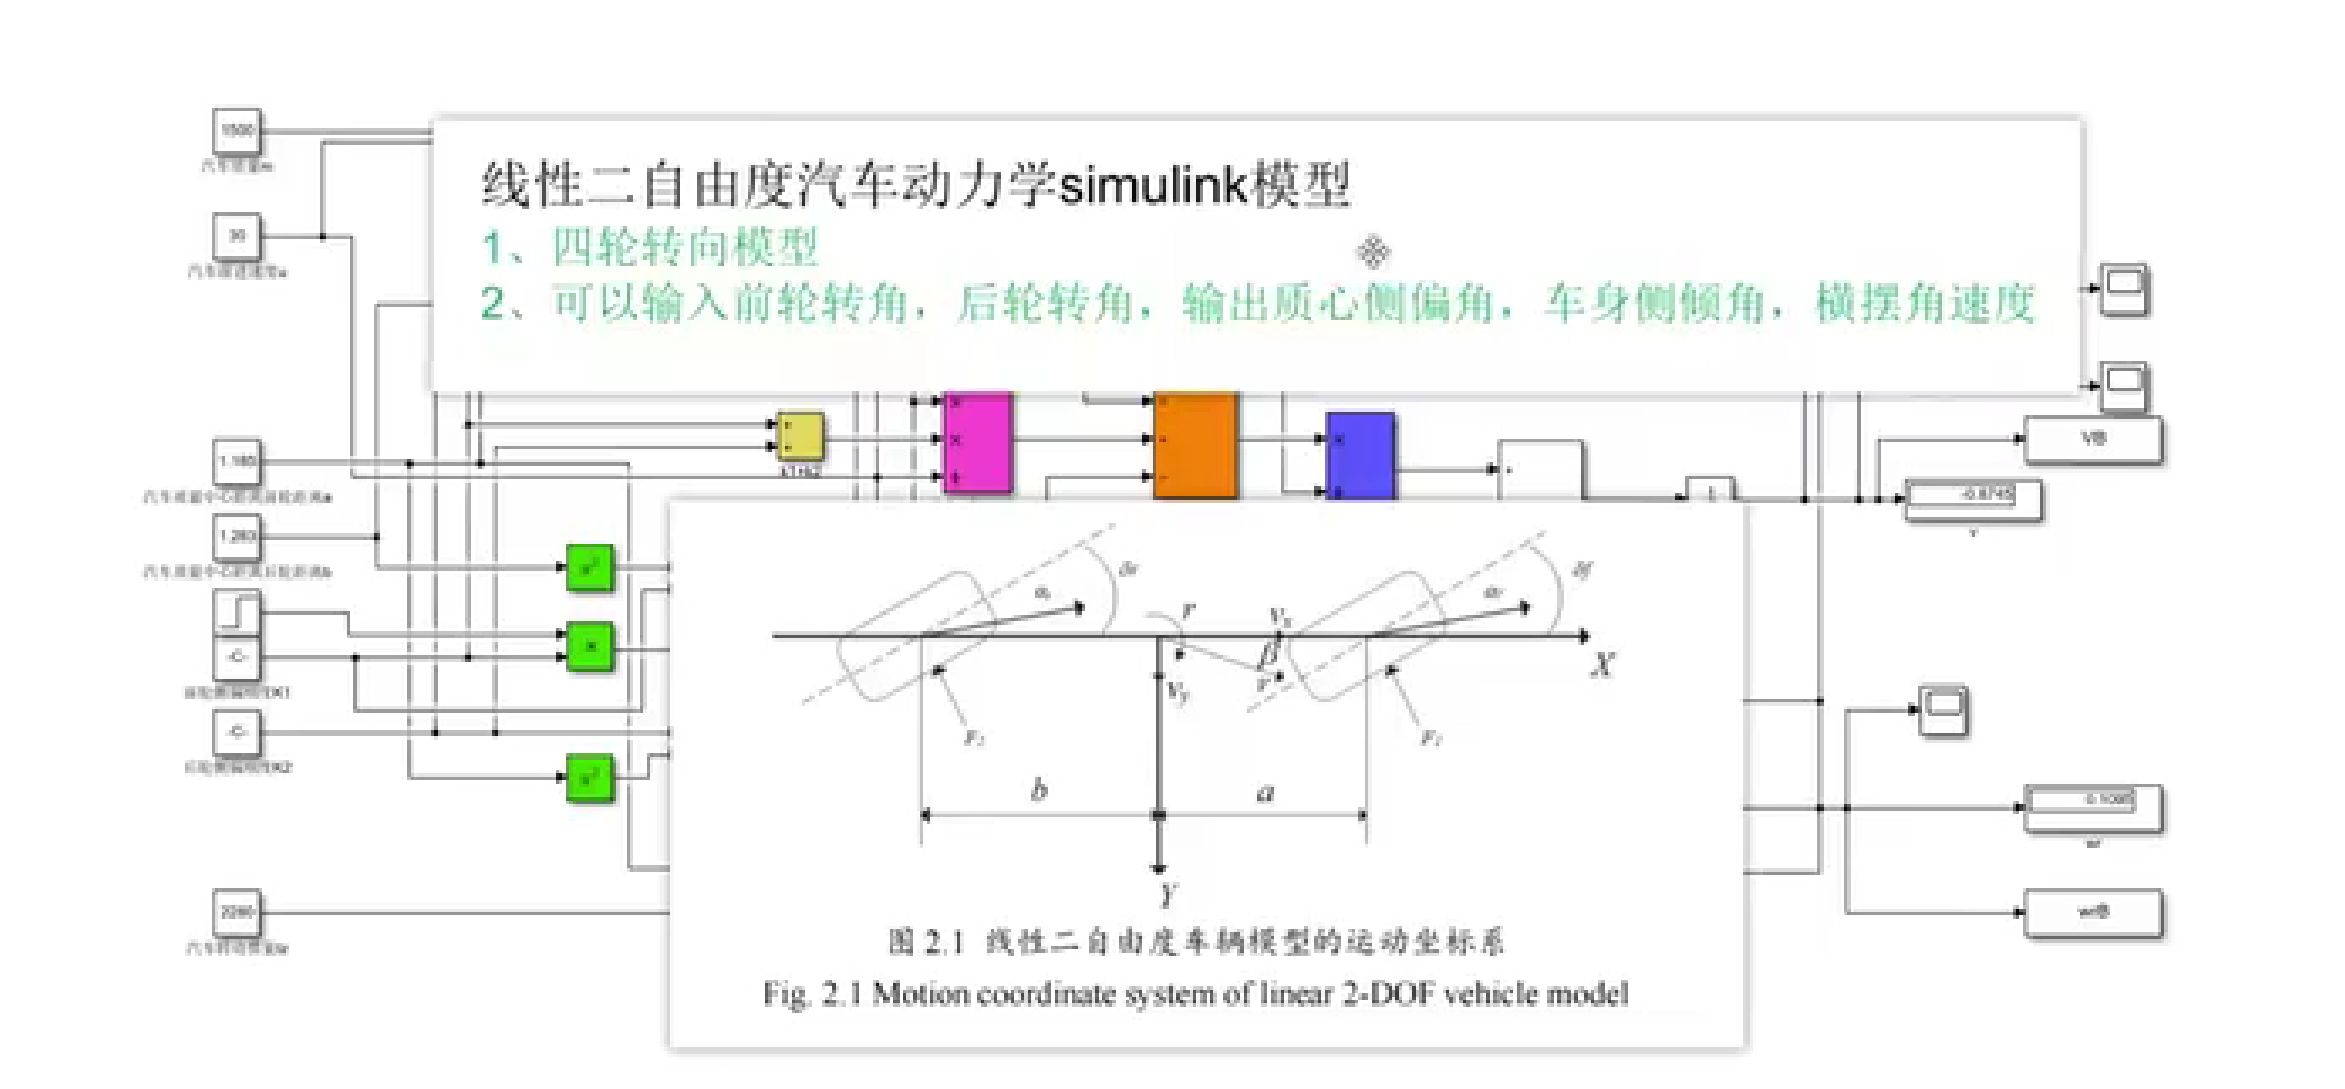
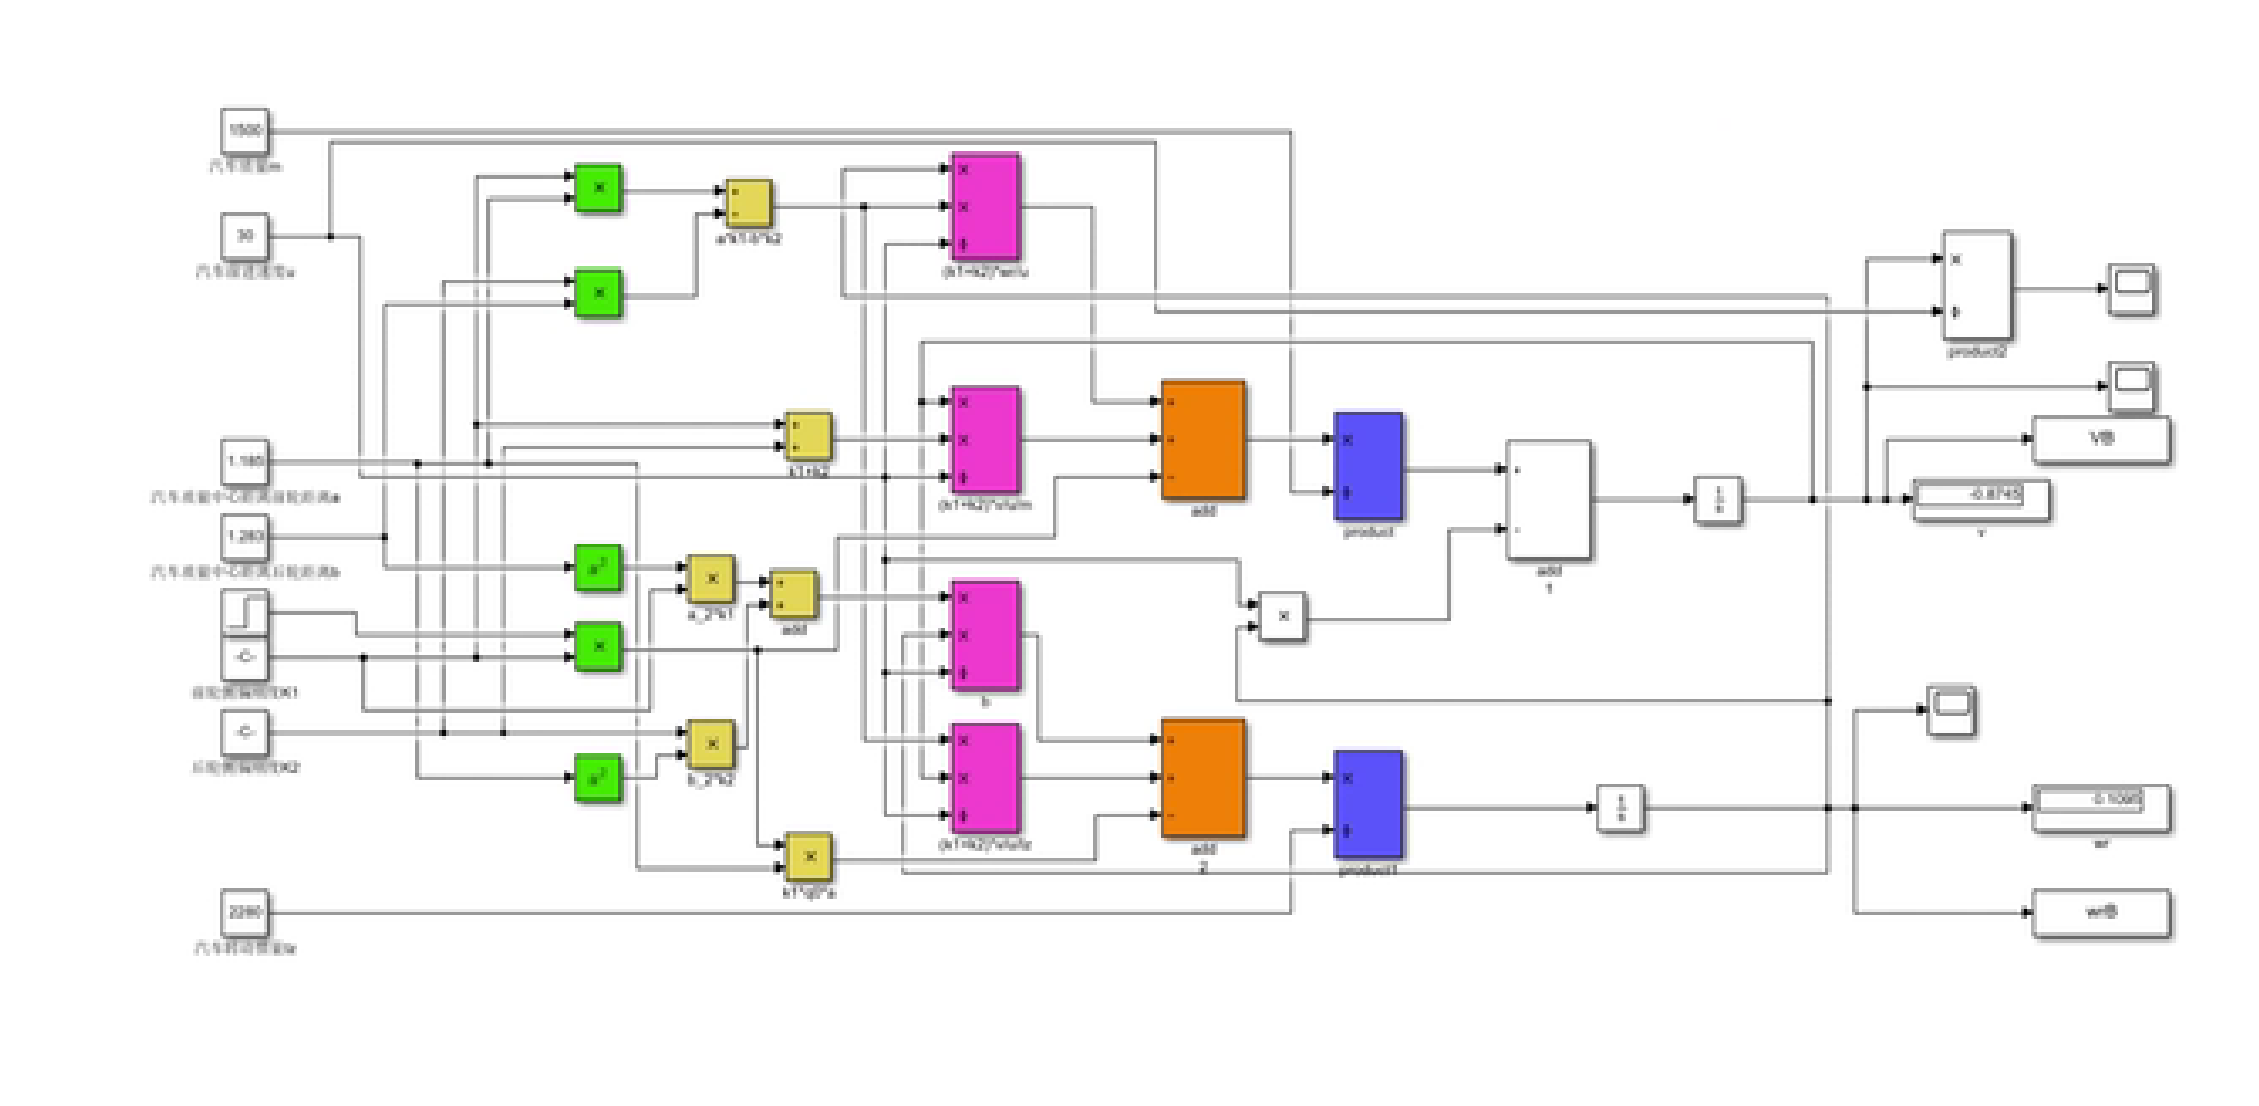
四轮转向汽车二自由度线性模型研究
摘要:本文聚焦于四轮转向汽车二自由度线性模型展开研究。在阐述四轮转向汽车特点的基础上,详细介绍二自由度线性模型的构建过程,该模型以输入前轮转角与后轮转角,输出质心侧偏角、车身侧倾角以及横摆角速度。通过理论分析与实际案例,深入探讨模型在四轮转向汽车操纵稳定性研究中的应用价值,为四轮转向汽车的设计与控制策略优化提供理论依据。
关键词:四轮转向汽车;二自由度线性模型;操纵稳定性;质心侧偏角;车身侧倾角;横摆角速度
一、引言
随着汽车技术的不断发展,四轮转向汽车因其独特的性能优势逐渐受到关注。在低速行驶时,四轮转向系统可减小汽车的最小转弯半径,提高车辆的灵活性与机动性;高速行驶时,通过合理控制后轮的偏转角,能显著提升汽车的操纵稳定性和行车安全性。为深入研究四轮转向汽车的操纵稳定性,建立合适的动力学模型至关重要。二自由度线性模型以其简洁性和有效性,成为研究四轮转向汽车操纵稳定性的重要工具。本文旨在详细介绍四轮转向汽车二自由度线性模型的构建方法,并分析其输入输出特性,为相关研究提供参考。
二、四轮转向汽车特点
(一)低速转向性能提升
在低速行驶过程中,四轮转向汽车的后轮与前轮转向方向相反。这种转向方式使得车辆的转弯半径大幅减小,车辆在狭窄空间内转弯更加灵活,例如在停车场、狭窄街道等场景中,能够轻松完成转向操作,提高了车辆的通过性和机动性。
(二)高速转向稳定性增强
当汽车高速行驶时,四轮转向系统的后轮与前轮转向方向相同。此时,车辆的横摆运动响应速度加快,能够更迅速地跟随驾驶员的转向意图,减少车辆的侧倾和甩尾现象,提高了车辆的操纵稳定性和行驶安全性。特别是在高速行驶时进行紧急避障或变道操作,四轮转向系统能够使车辆更加平稳地完成转向动作,降低事故发生的风险。
三、二自由度线性模型构建
(一)模型简化假设
为便于研究,对四轮转向汽车进行一系列简化假设。假设汽车在平坦路面上做等速直线运动,忽略垂向路面不平度输入对行驶动力学的影响及耦合作用;将汽车视为刚性结构,忽略悬架及转向系的影响,直接以转向轮转角作为输入量;假设车辆沿X轴方向作等速运动,忽略空气阻力的影响;同时,忽略左、右车轮由于载荷变化引起的轮胎特性的变化和回正力矩的作用。
(二)模型构建思路
二自由度线性模型主要考虑汽车在侧向和横摆两个自由度方向上的运动。以车辆质心为原点建立坐标系,将汽车的横向位移和横摆角速度作为主要研究对象。通过分析车辆在转向过程中所受到的侧向力和横摆力矩,建立描述车辆运动的动力学方程,从而构建出二自由度线性模型。该模型虽然进行了简化,但包含了汽车质量与轮胎侧偏刚度等重要参数,能够反映汽车曲线运动的基本特性。
四、模型输入输出分析
(一)输入参数
模型的输入为前轮转角和后轮转角。前轮转角是驾驶员通过转向盘直接控制的参数,它反映了驾驶员的转向意图。后轮转角则根据不同的控制策略进行调节,在四轮转向系统中,后轮转角的控制方式多种多样,常见的有比例控制、比例前馈加反馈控制等。不同的控制策略会使后轮转角与前轮转角产生不同的关系,从而影响车辆的操纵性能。
(二)输出参数
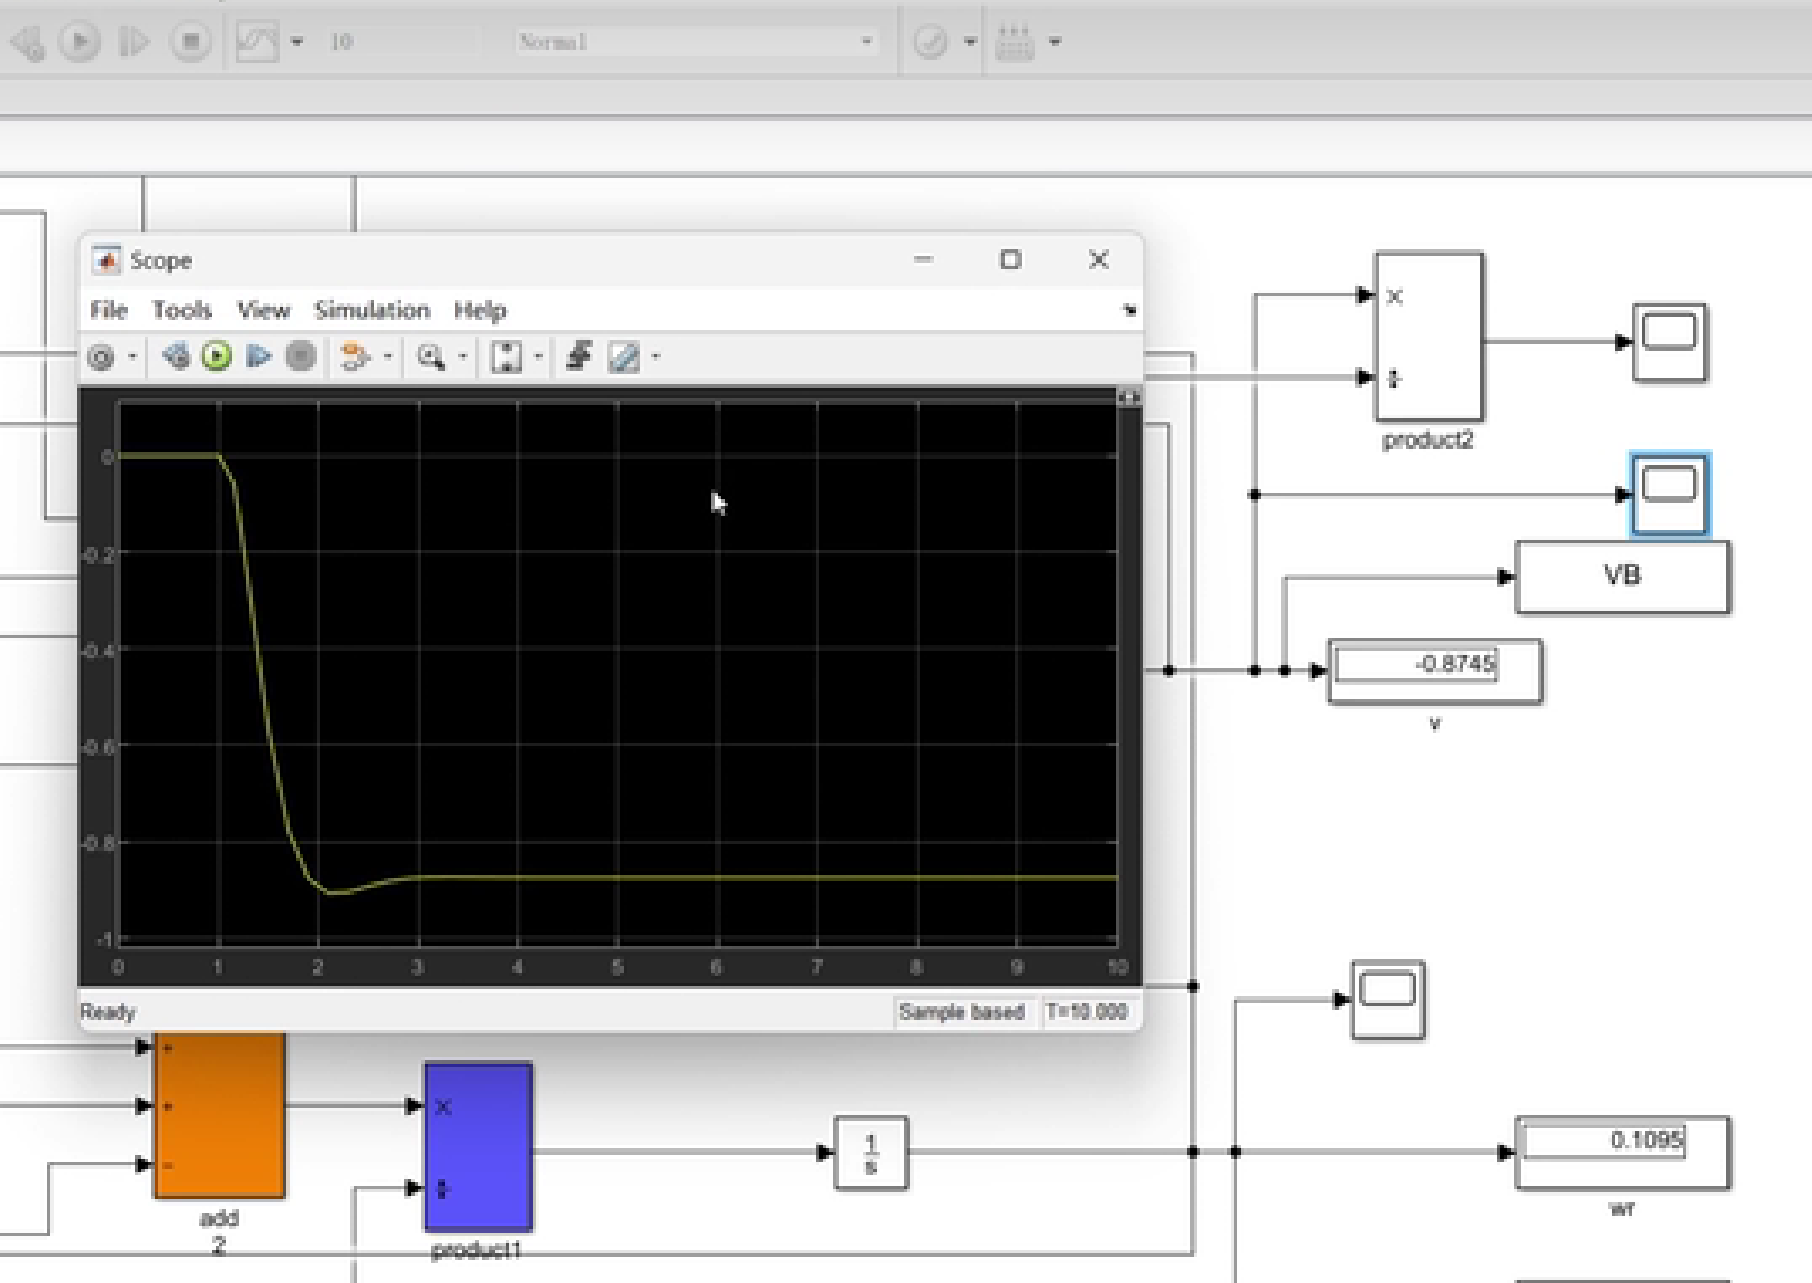
- 质心侧偏角:质心侧偏角是车辆质心速度方向与车辆纵向轴线之间的夹角,它反映了车辆在转向过程中的侧向运动情况。质心侧偏角的大小直接影响车辆的操纵稳定性,当质心侧偏角过大时,车辆容易出现侧滑现象,导致驾驶员对车辆的控制能力下降。在二自由度线性模型中,通过对车辆侧向运动的分析,可以计算出质心侧偏角的值,为评估车辆的操纵稳定性提供重要依据。
- 车身侧倾角:车身侧倾角是指车辆在转向过程中,车身绕纵轴的倾斜角度。车身侧倾不仅会影响乘客的舒适性,还会对车辆的操纵稳定性产生一定的影响。较大的车身侧倾角会使车辆的轮胎载荷转移,导致轮胎侧偏刚度发生变化,进而影响车辆的侧向力和横摆力矩,降低车辆的操纵稳定性。二自由度线性模型通过考虑车身的侧倾运动,能够计算出车身侧倾角的值,为分析车辆的侧倾稳定性提供参考。
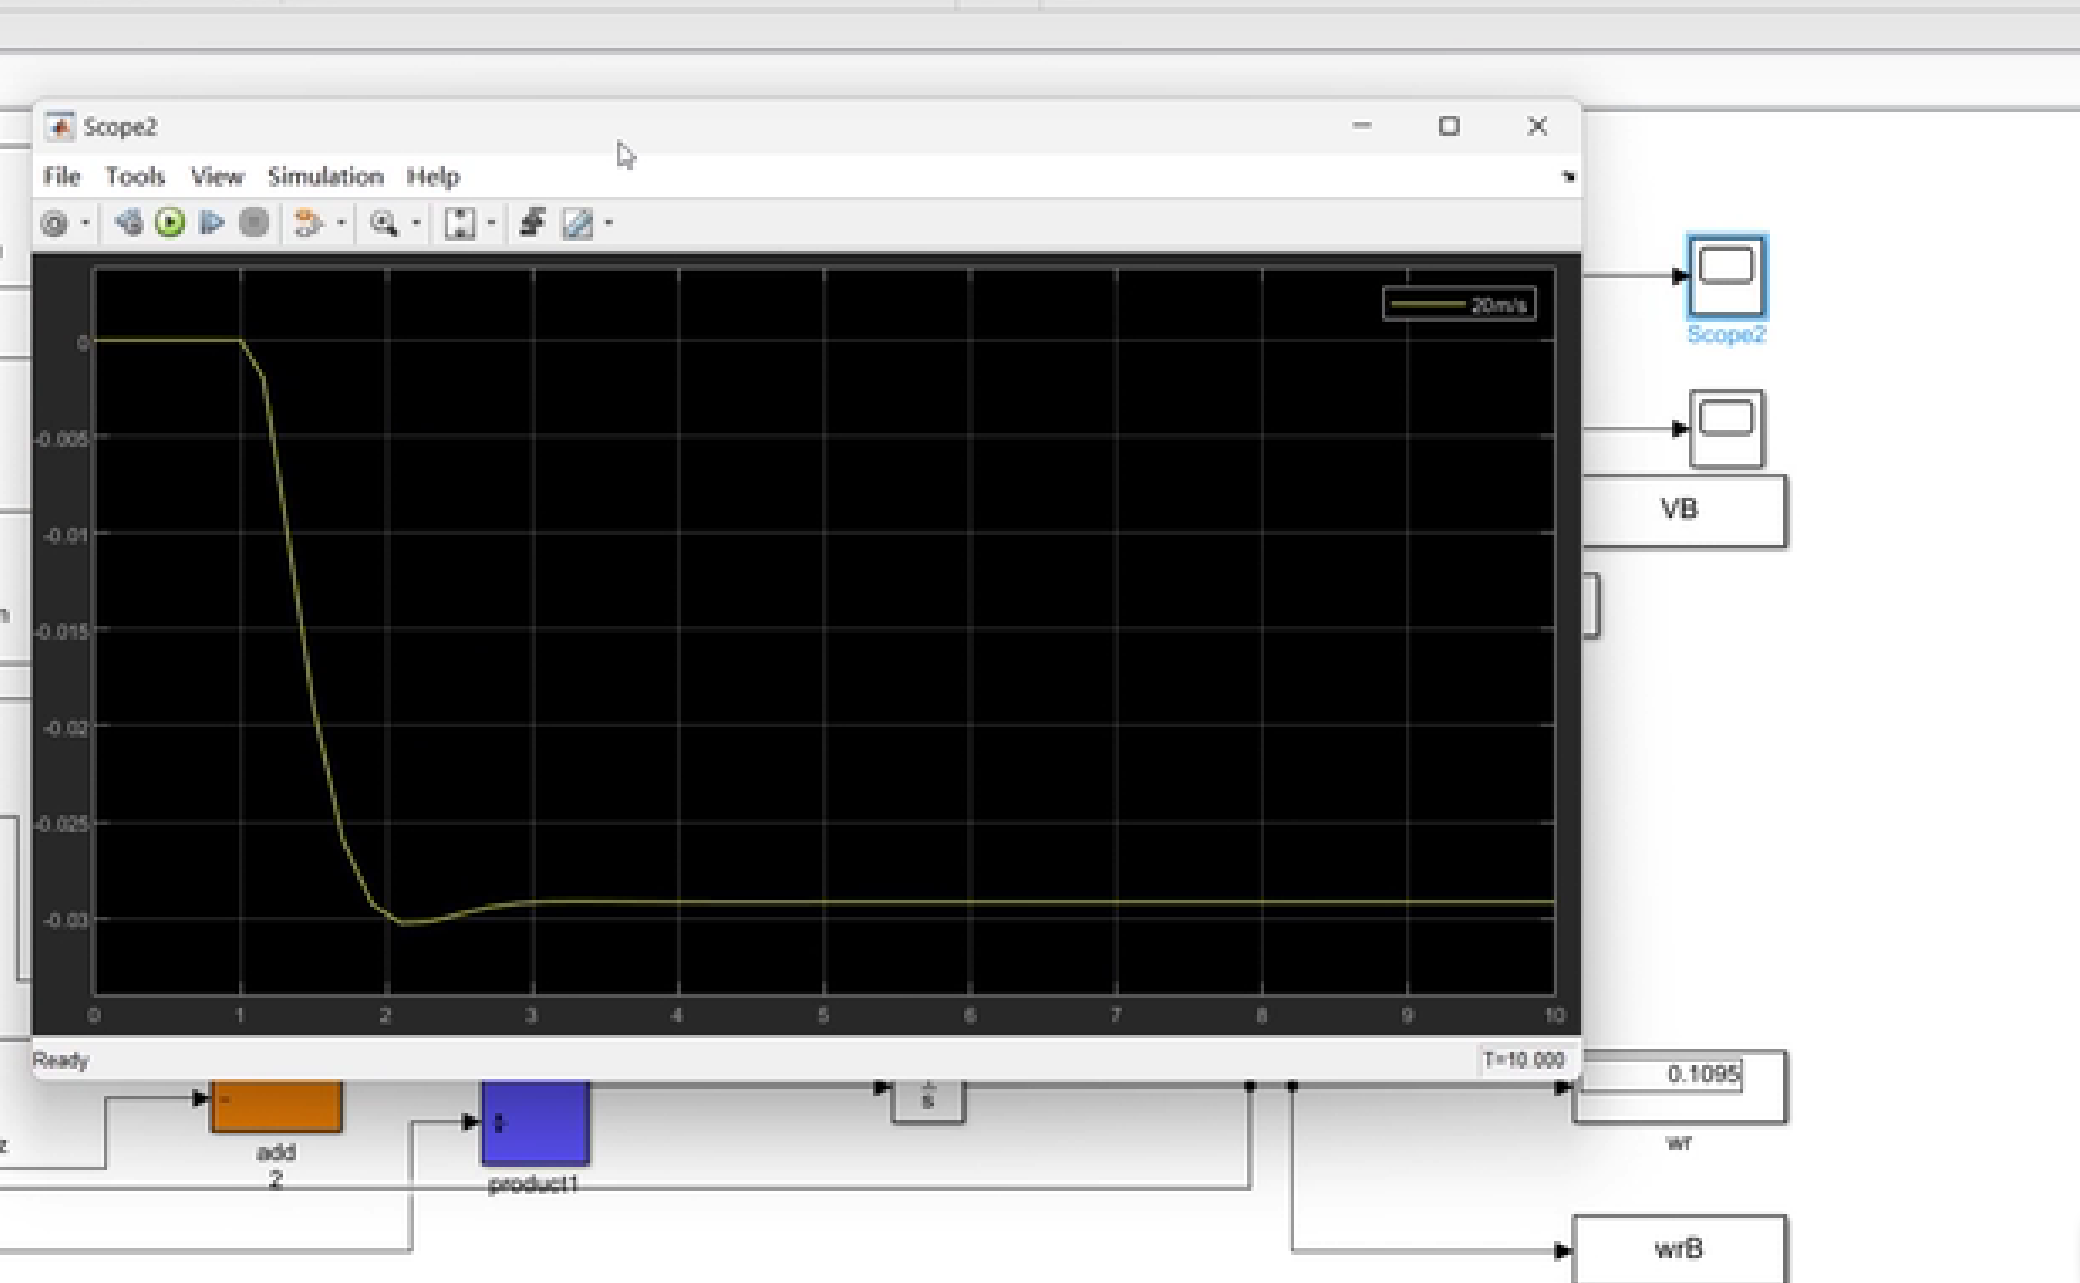
- 横摆角速度:横摆角速度是车辆绕垂直轴转动的角速度,它反映了车辆转向时的转向快慢程度。横摆角速度的大小和变化规律直接影响车辆的操纵性能,合理的横摆角速度能够使车辆在转向过程中保持稳定,提高车辆的响应速度和操纵灵活性。在二自由度线性模型中,通过对车辆横摆运动的分析,可以计算出横摆角速度的值,为评估车辆的转向性能提供重要指标。
五、模型应用案例分析
(一)案例背景
以某款四轮转向汽车为例,该车在高速行驶时,驾驶员反馈车辆在紧急变道时出现侧倾较大、横摆角速度响应过快的问题,影响了车辆的操纵稳定性。为解决这一问题,采用二自由度线性模型对该车的操纵稳定性进行分析。
(二)模型应用过程
首先,根据车辆的实际参数,如质量、轴距、质心到前后轴的距离、轮胎侧偏刚度等,构建二自由度线性模型。然后,以不同的前轮转角和后轮转角作为输入,通过模型计算出车辆的质心侧偏角、车身侧倾角和横摆角速度等输出参数。对计算结果进行分析,找出影响车辆操纵稳定性的关键因素。
(三)结果分析
通过分析模型计算结果发现,该车在高速行驶紧急变道时,后轮转角的控制策略不合理,导致后轮转角过大,从而使车辆的横摆角速度响应过快,车身侧倾角增大。针对这一问题,对后轮转角的控制策略进行优化,采用比例前馈加反馈控制方法,根据车辆的速度、前轮转角和侧向加速度等信息,实时调整后轮转角的大小。再次使用优化后的模型进行计算,结果表明,优化后的控制策略能够有效降低车辆的横摆角速度响应速度,减小车身侧倾角,提高了车辆的操纵稳定性。
六、结论与展望
(一)结论
本文对四轮转向汽车二自由度线性模型进行了深入研究。通过合理的简化假设,构建了能够反映四轮转向汽车基本特性的二自由度线性模型,该模型以输入前轮转角和后轮转角,输出质心侧偏角、车身侧倾角和横摆角速度。通过理论分析和实际案例应用,验证了该模型在四轮转向汽车操纵稳定性研究中的有效性。该模型能够为四轮转向汽车的设计和控制策略优化提供理论依据,有助于提高四轮转向汽车的操纵稳定性和行驶安全性。
(二)展望
未来的研究可以进一步拓展二自由度线性模型的应用范围,考虑更多的影响因素,如非线性轮胎特性、路面不平度等,以提高模型的准确性和可靠性。同时,可以结合先进的控制算法,如智能控制算法,对四轮转向汽车的控制策略进行优化,实现更加精确和智能的车辆控制。此外,还可以通过实验验证模型的正确性,为四轮转向汽车的实际应用提供更有力的支持。
📚第二部分——运行结果
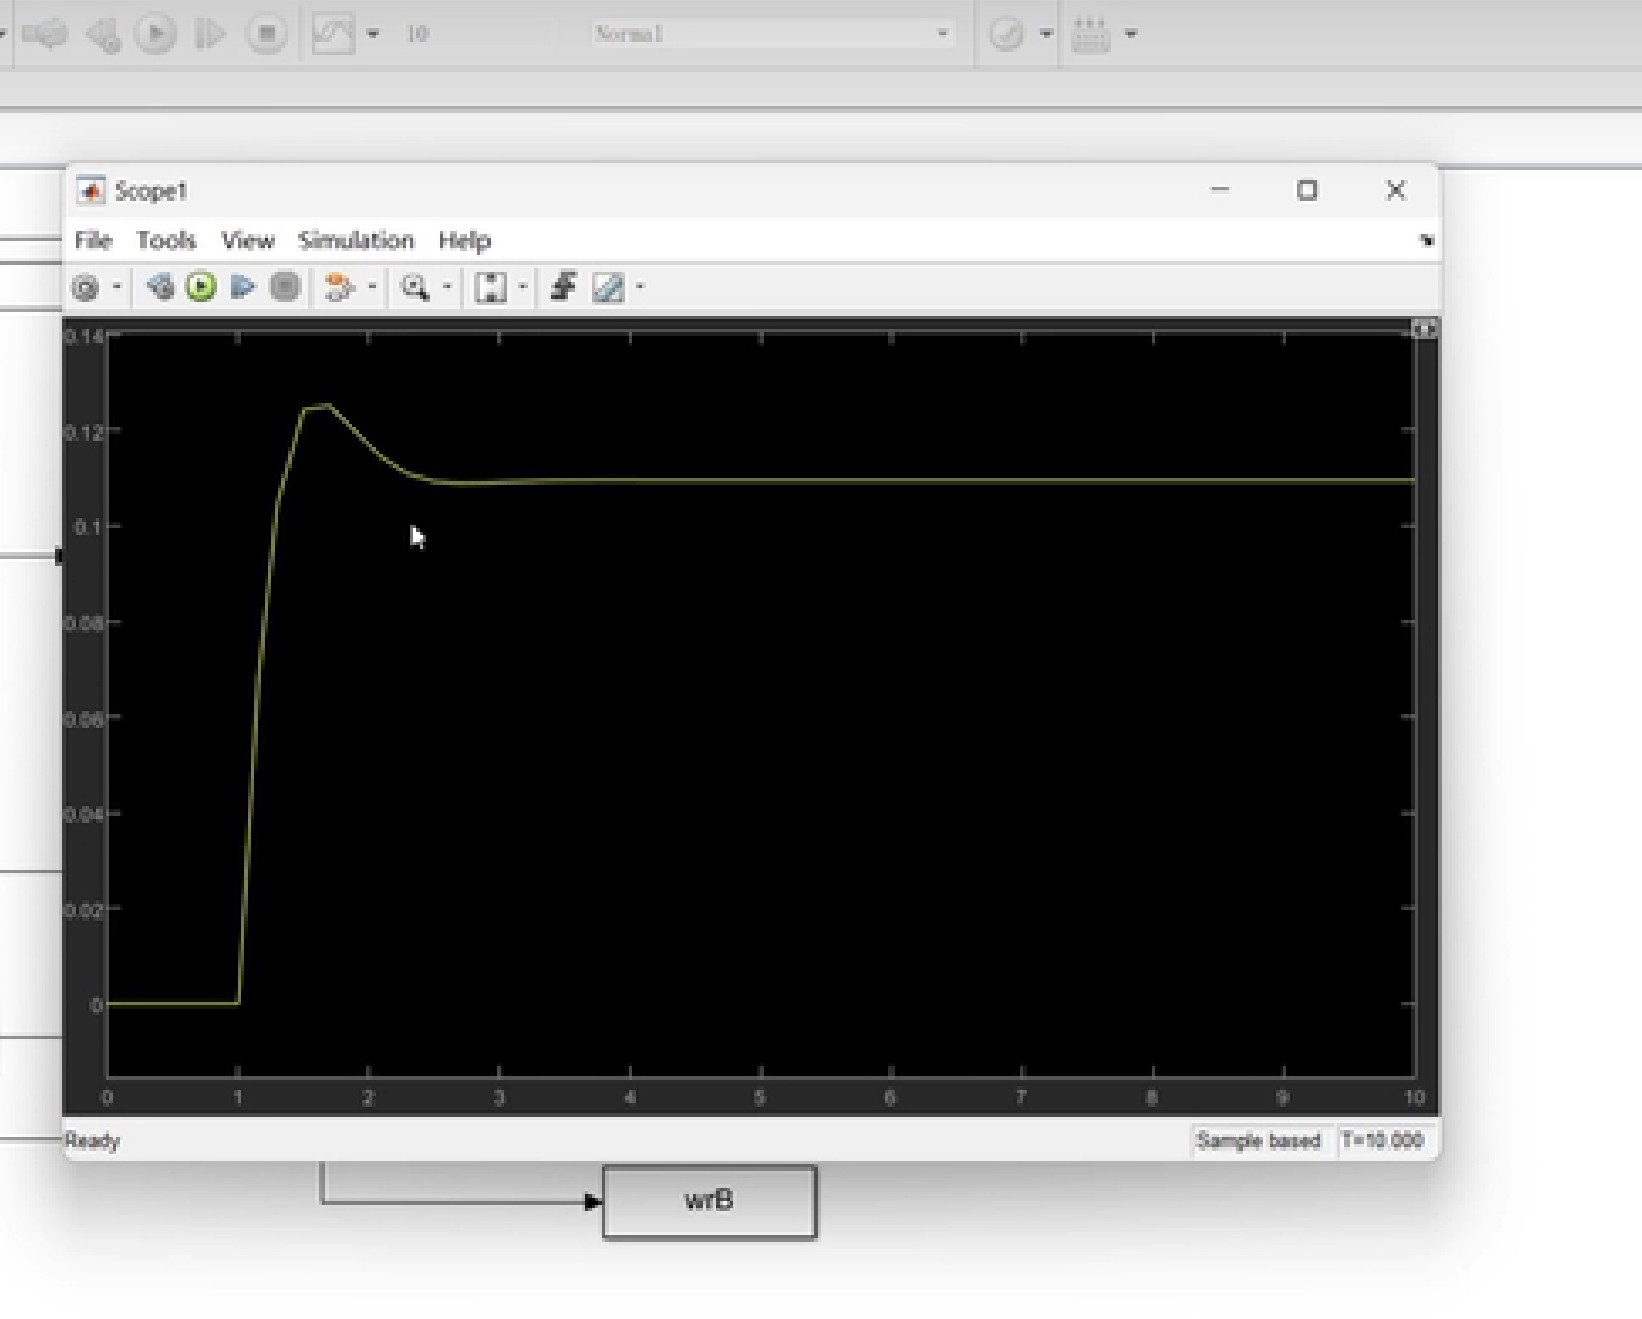
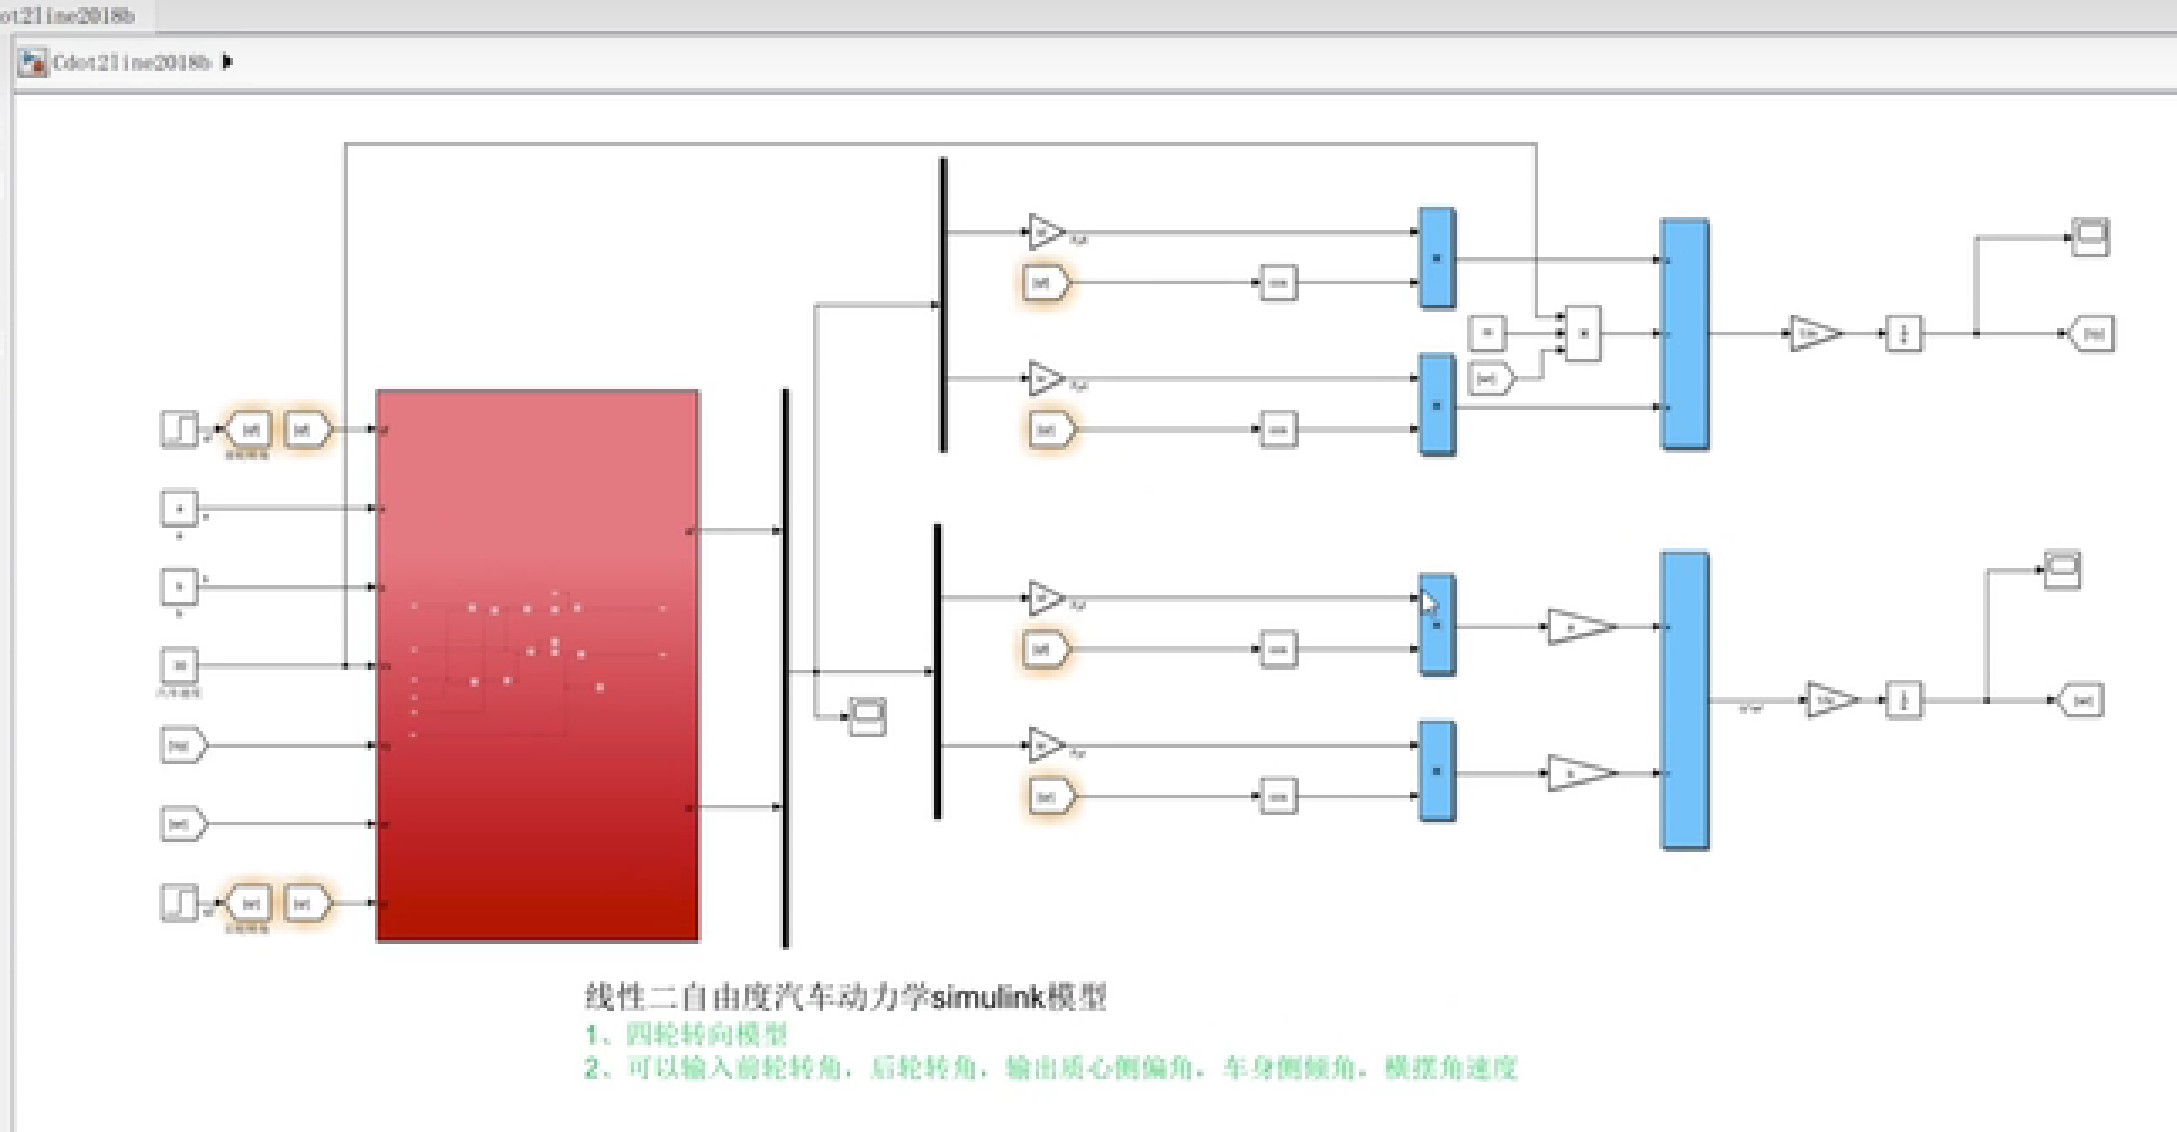
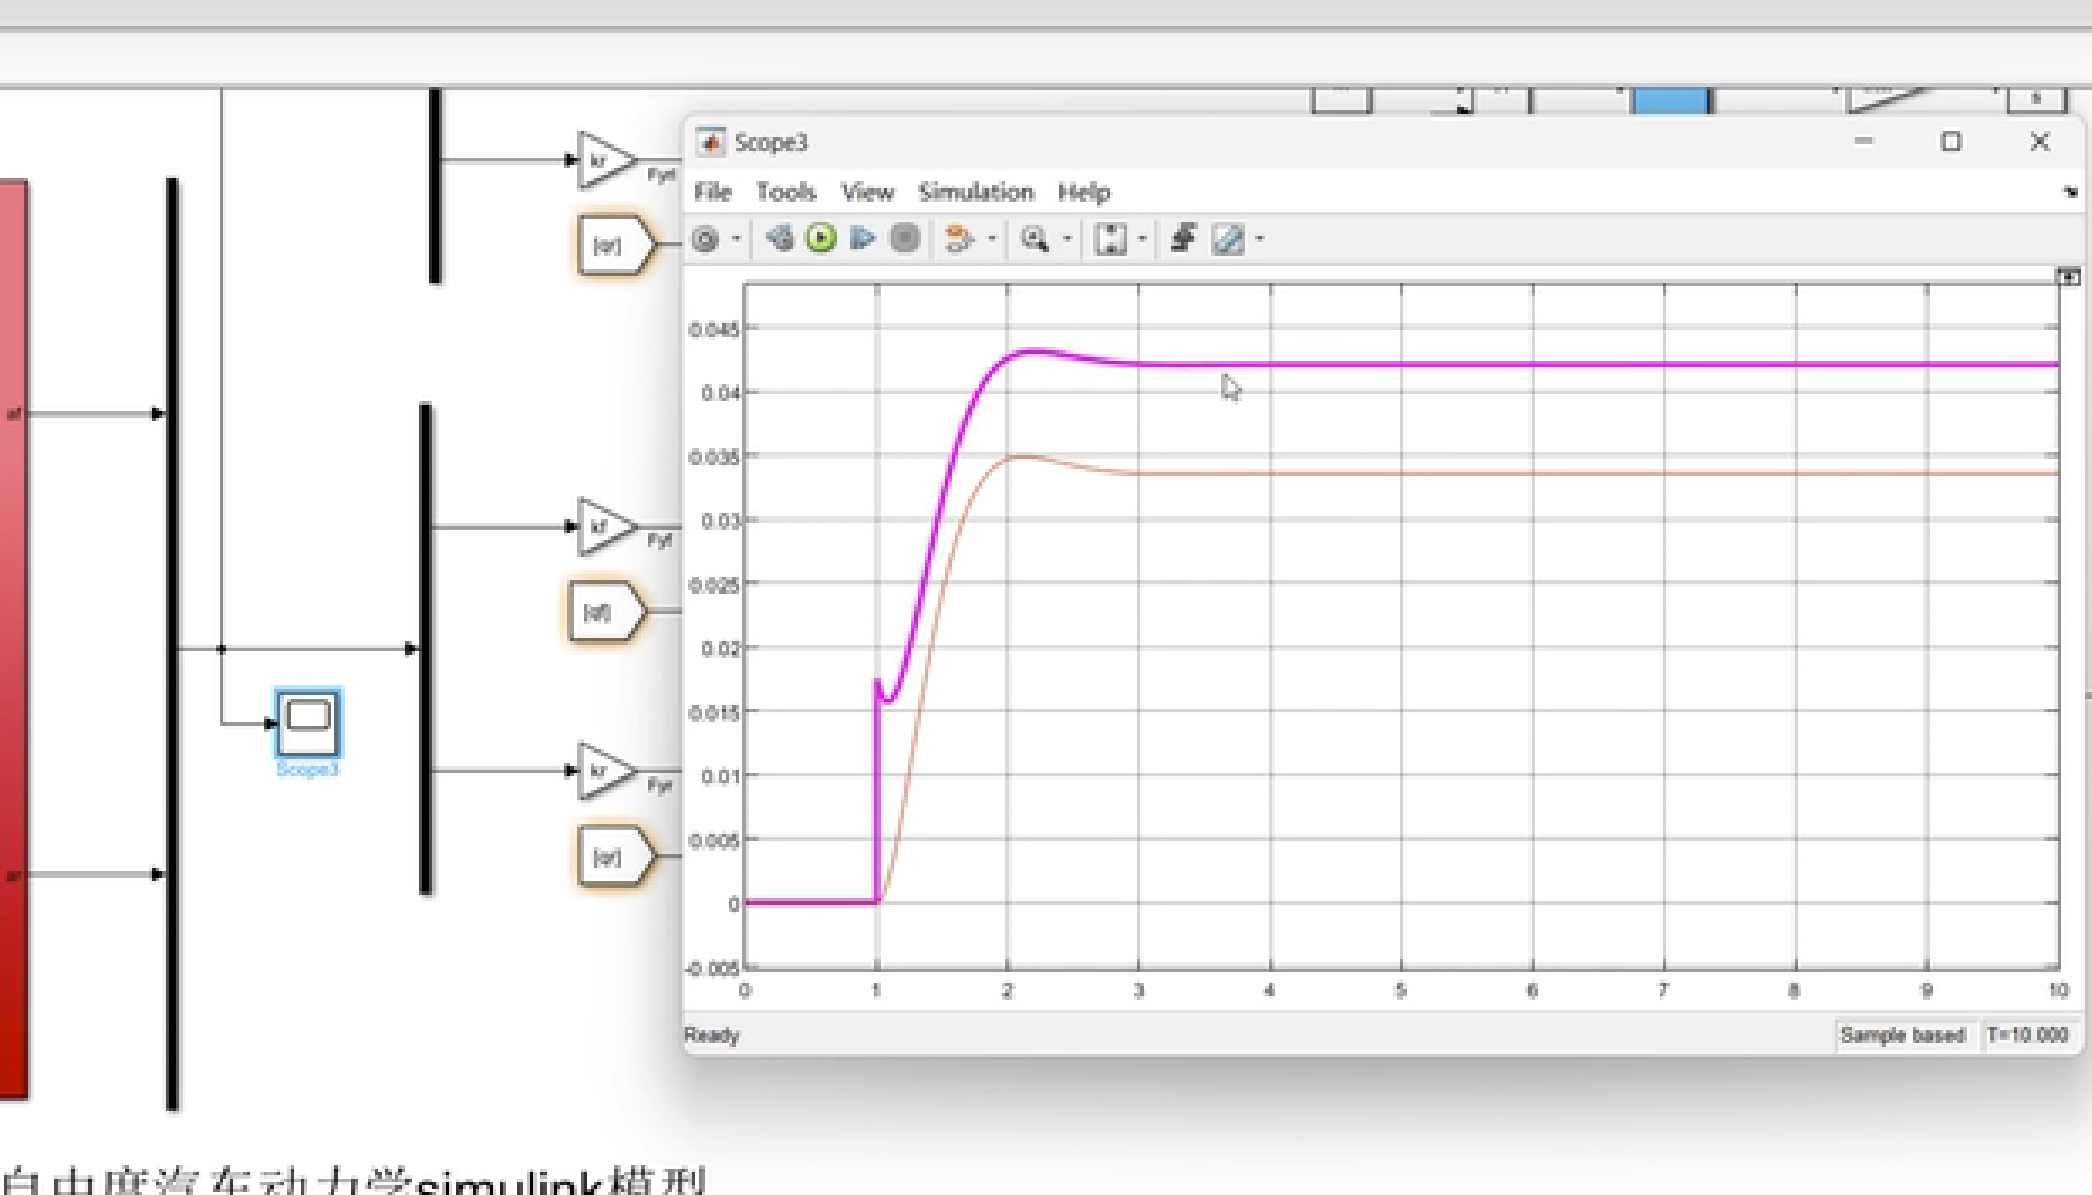
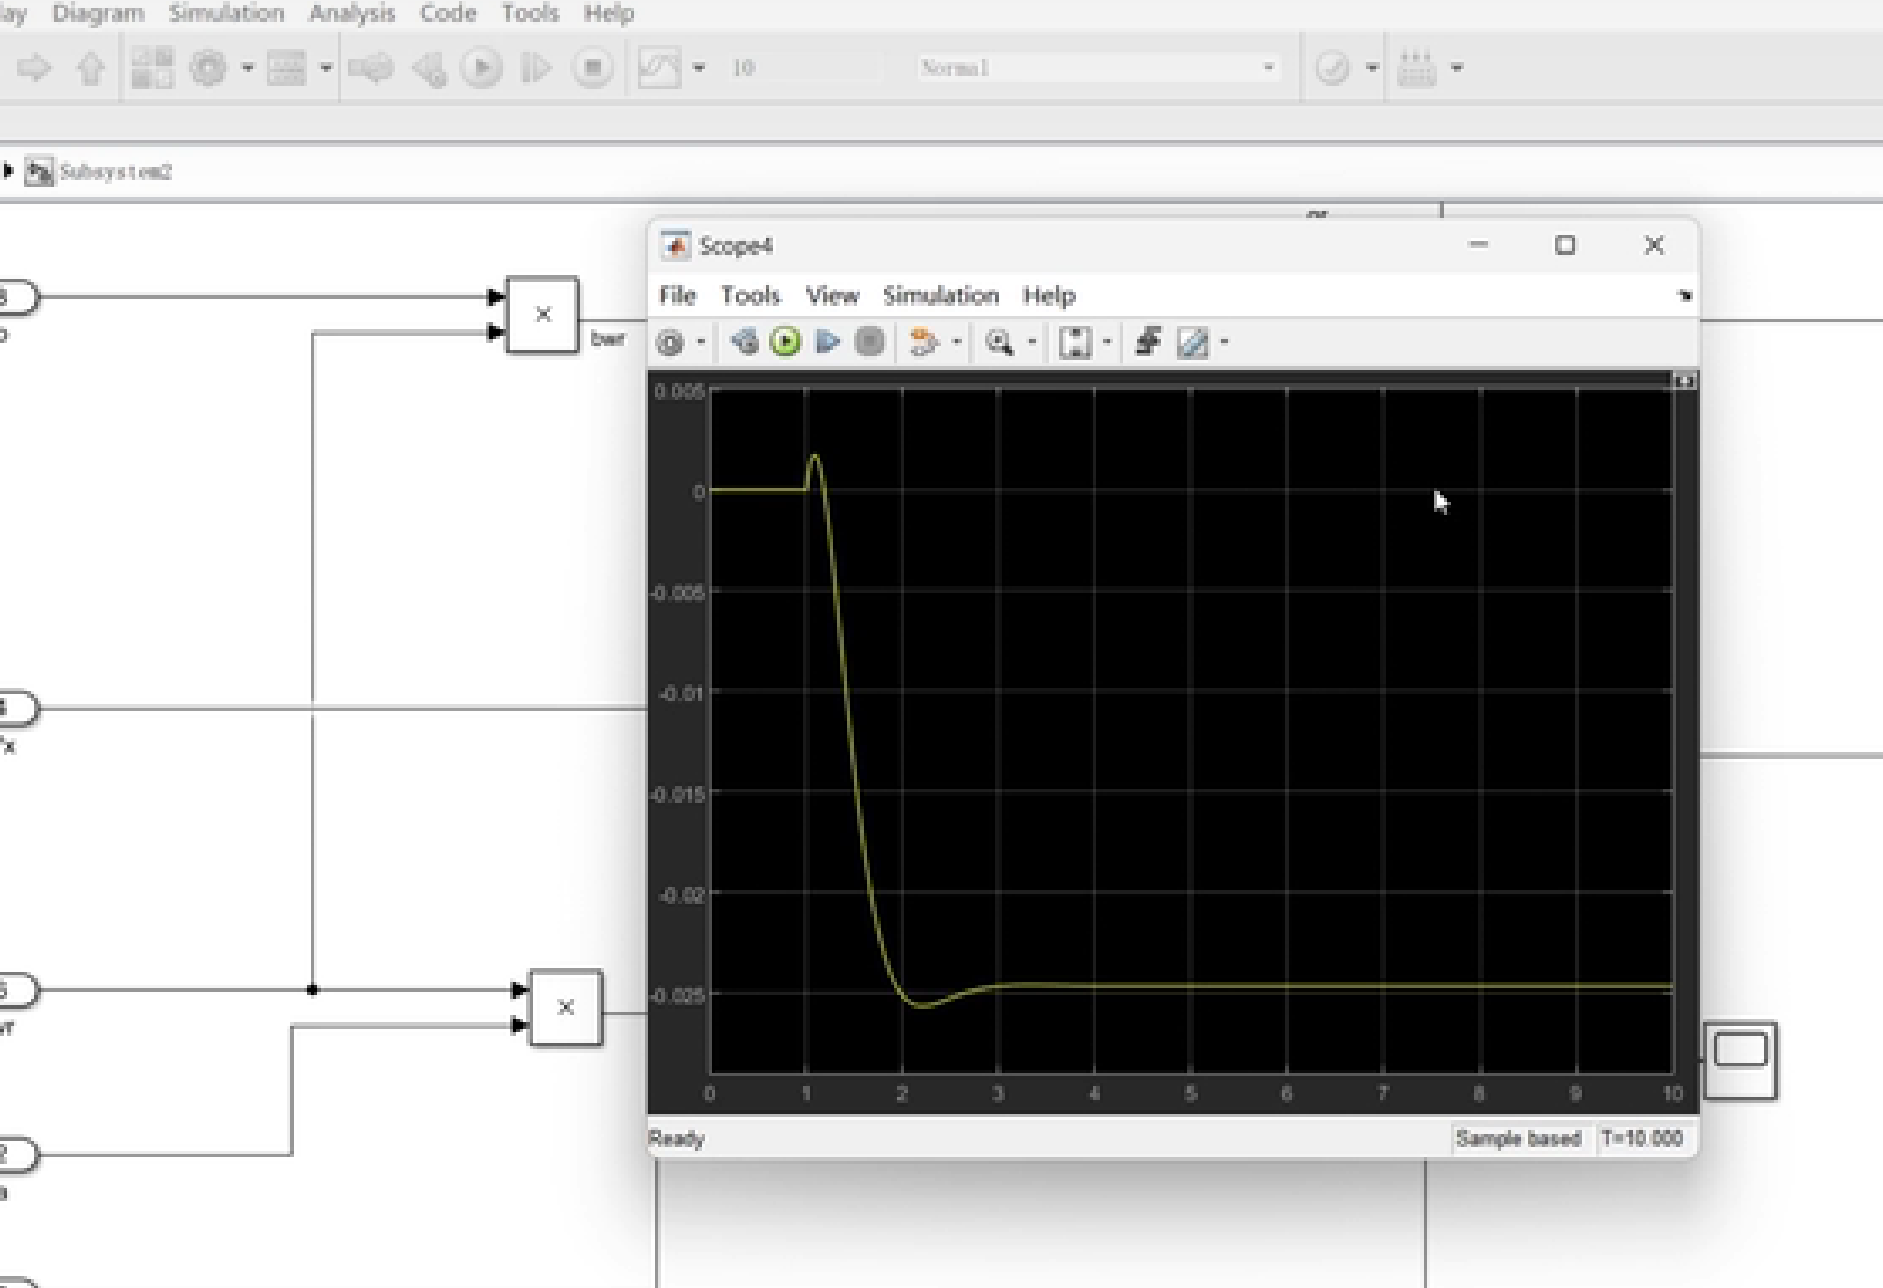
🎉第三部分——参考文献
文章中一些内容引自网络,会注明出处或引用为参考文献,难免有未尽之处,如有不妥,请随时联系删除。(文章内容仅供参考,具体效果以运行结果为准)
🌈第四部分——本文完整资源下载
资料获取,更多粉丝福利,MATLAB|Simulink|Python|数据|文档等完整资源获取


北京人形旗下天工造物具身智能开源社区,聚焦具身天工与慧思开物两大平台
更多推荐
 9
 0
- 0


 已为社区贡献3条内容

所有评论(0)