运动控制系统(七)-双闭环控制系统的设计
在设计系统的时候要了解需求,这个系统需要满足哪些要求,响应快不快?准不准?有没有超调?跟随时间如何?因此要讨论系统的性能指标
任何系统的指标都可以分为在时域的指标和在频域的指标
在时域范围内,我们在第()讲讲过了其静态指标——调速范围D和静差率S。
这节课讨论频域中的动态指标,主要分为两类,
一是跟随性能指标,一是抗扰动指标
最常用的分析工具就是Bode图,在分析和设计的时候都会用到,它可以提供系统稳定性和稳定维度的信息,从而描述应该闭环系统稳态和动态的性能。
跟随性能指标主要有
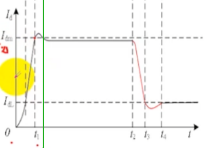
——上升时间:
系统从零上升到额定值的时间
——超调量:
达到最大转速值后由于电流过载多增加的转速,比上稳态值的百分数。
——调节时间:
从震荡到趋于稳态的5%或2%的时间
抗干扰性能指标主要有
——动态降落:
突然给系统负载应该扰动,输出量的变换。
——恢复时间:
从施加扰动到达到稳态花费的时间。
对于位置随动系统 我们更看重跟随性能指标。
对于调速系统 我们则更看重抗干扰性能指标。
系统设计
通常分为两步,
满足静态指标:第一步讲调节器的结构选出来,确定系统能稳定运行,在满足所需稳态精度的前提下,
满足动态指标:进行第二步,选择调节器的参数,从而满足系统动态性能的要求。
这样设计的系统就能满足:稳定 快速 抗干扰 准确的要求。
先满足静态指标,稳定性能
在设计时,会将系统简化为典型系统,利用现成公式和图标进行参数计算。
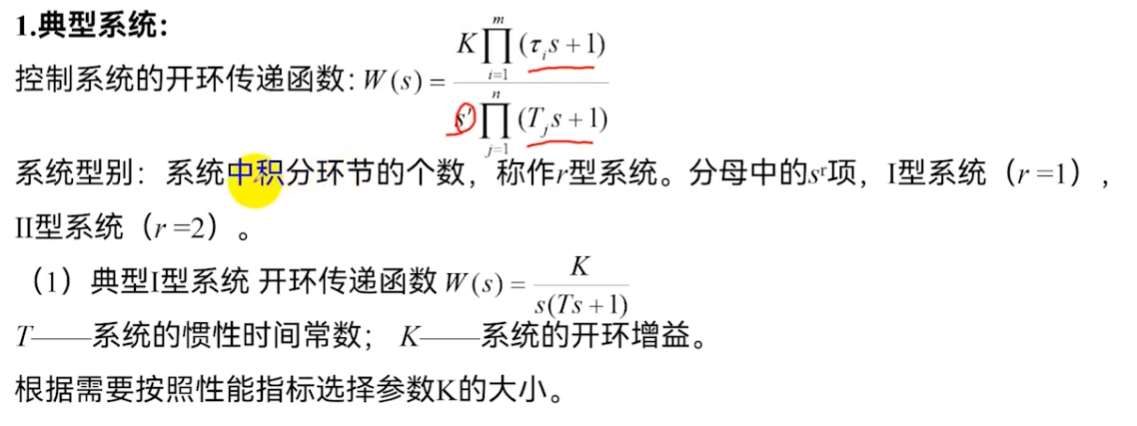
这个部分在先导课阐释过了,我们简要回顾一下:
一个系统的传递函数一般包含七个部分中的一个或多个,
惯性部分 积分部分 微分环节 震荡环节 传递环节
r是积分的次数,如果不积分稳态精度很低,而超过三次的积分则很难维持稳定性
在实际应用上,一般采用一型典型系统或二型典型系统。
一型系统
传递函数
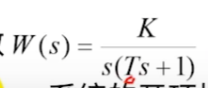
T——系统惯性时间常数;K——系统开环增益;
时间常数一般已知,那么只能通过调节K影响输出了,随着K增大,系统的快速性会提高,但稳定性会降低。
典型系统的开环传递函数包括
惯性部分积分部分微分环节
r表示积分次数
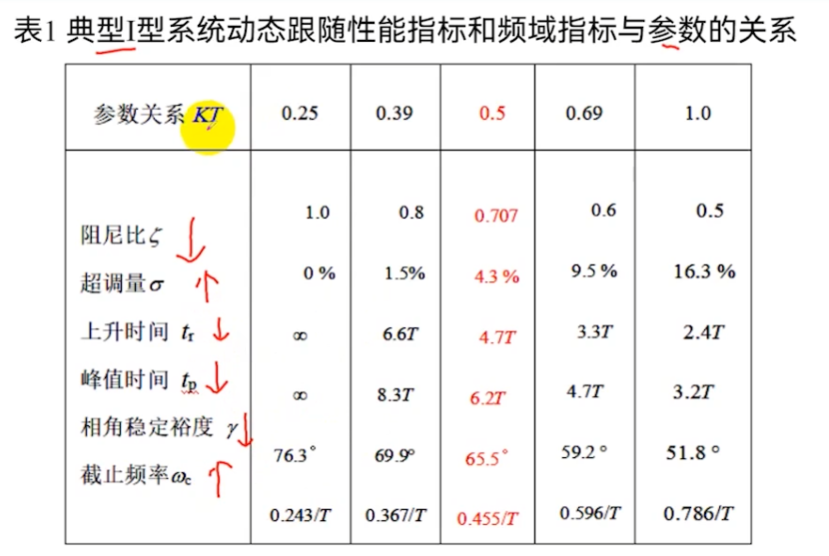
从表得知,随着K增加,阻尼比、上升时间、峰值时间下降了,超调量、截止频率却提升了。即牺牲稳定性换取了快速性。
特别的,我们一开始希望XX系统的超调量为零,此时可以选择 阻尼比趋于1 K=0.25/T。
没有特殊要求时,可以选择折中的红色行。
典型二型系统
当典型一型系统无法满足要求时,可以考虑使用典型二型系统
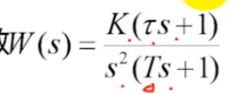
其中有两个参数K和τ:
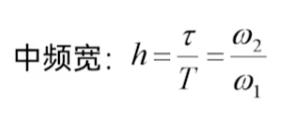
中频宽对控制系统的品质起着决定性作用,因此选择合适的h十分重要。
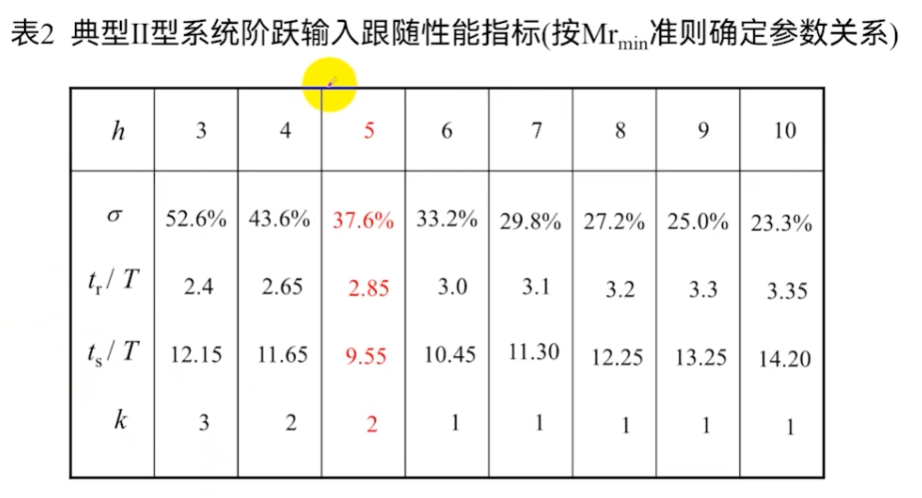
Mrmin准则即“最大超调量最小化”。
小结:
对比二型系统和一型系统,明显发现,一型系统在跟随性能上更好,超调量小,但抗扰动性能差
而二型系统超调量大,但拥有更好的抗扰动性能。
第二部——按工程设计方法设计调节器
Ⅰ 先内环后外环 对电流环做变换和近似处理
Ⅱ 根据电流环控制要求 确定将电流环校验成哪一类典型系统
Ⅲ 按照控制对象确定电流环控制类型
Ⅳ 最后根据系统所需动态性能指标 确定ACR电流调节器参数
Ⅴ 电流环设计完后,可以把电流环等效为转速环的一个环节,最后用相同方法设计转速环
这里有一个很重要的知识点就是校验系统:
在导论课我们提到,传递函数有三种基本类型:串联并联和反馈。以及一种规则:移动法则。通过这几种方法,我们可以将一个高型系统降低到一型或二型系统分析,因为一二型典型系统方便分析动态和静态指标,从而设计或判断当前系统是否满足需求。
实际设计中,双闭环系统在动态调节中增加了两个滤波环节,电流滤波 转速滤波,抑制各种扰动对系统的影响。
滤波环节可以用一阶惯性表示。
为了方便研究,对系统简化
①忽略电动势影响
②等效为单位负反馈系统
③将小惯性环节做近似处理
这么简化,后面还需验证是否可以等效。
电流调节器的设计
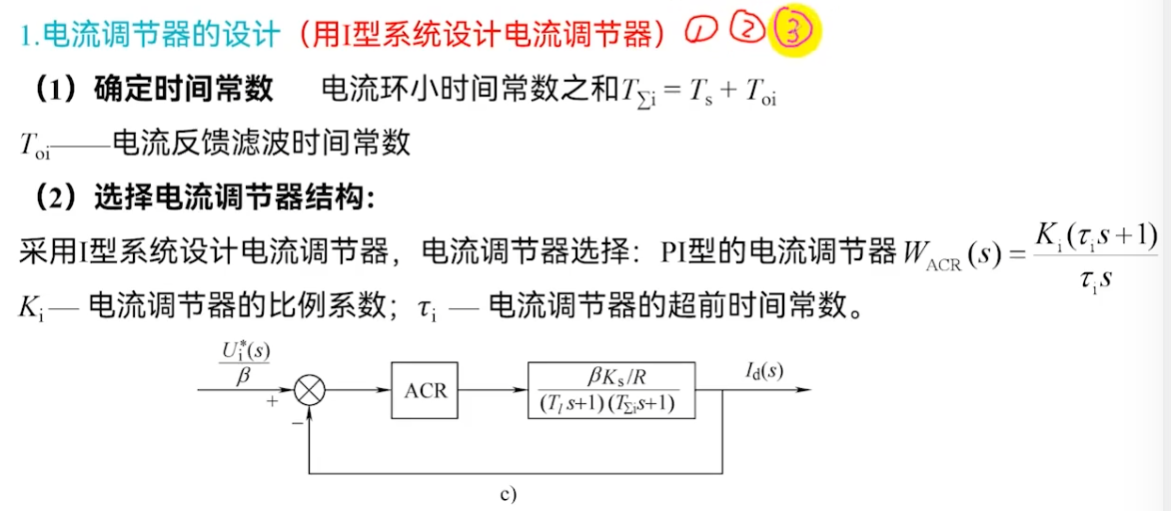
反馈回路可以理解为乘了负一。详细动态结构图欢迎点击:
典型一型系统包含一个
图中ACR右边框框的传递函数是系统自带的,任何系统都可能不一样,这里只是举例,即在已知这部分传递函数的情况下如何设计ACR电流调节器满足一型系统的传递函数。
那么这就是解方程的问题。
我们在导论课学到串联传递函数要相乘,而我们有已知典型一型系统的传递函数是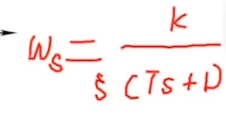
即 已知系统传递函数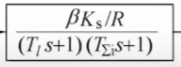 XG(ACR) =
反解G(ACR)的传递函数。
解得
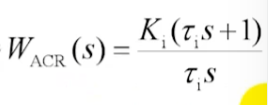
即,这个电流调节器需要一个微分环节、一个积分环节,很显然是一个PI型的电流调节器。
其中,Ki称为电流调节器的比例系数,τi称为电流调节器的超前时间常数。
既然确定了调节器选型,那么就可以计算调节器的参数了:
Ⅰ 计算电流调节器超前时间常数τi=Tl
τ是用来干嘛的呢?
没错,“超前”暴露了他的作用。我们确定时间常数的时候提到了Ts和Toi,PPT上讲的很模糊,其实是两个延迟变量,表示功放器、电机的延迟,以及滤波的延迟,而为了消除这个延迟,我们提前输出τ,尽可能抵消延迟的影响。
实际上,由于系统的延迟Tl远大于各个小环节的总延迟ΣTi,因此我们倾向于让系统提前Tl抵消延迟,即τi=Tl。
Ⅱ 确定电流开环增益:
先明确我们的限制是什么,假设我们希望系统超调量 5%,我们可以根据下表选择对应的参数,中间红色一列,
,
,除下去得到
积分增益与开环增益:
在控制系统中,积分用于消除系统的稳态误差。积分控制器通过累加误差信号来逐渐调整控制输出,直到误差完全消失。积分增益 KI 决定了这个累加过程的速度和强度:
- KIKI 较大:意味着积分器对误差的累积作用更强,系统能够更快地修正误差。
- KIKI 较小:则积分器的累积作用较弱,系统纠正误差的速度会慢一些。
我们了解如下积分增益定义式:
可以被理解为:
- 积分增益与开环增益成正比:K 与
正比,意味着开环增益越大越快稳定,更快地消除误差。
- 积分增益与时间常数成反比:T 与
而由典型一型系统的开环传递函数:,
其中,
带入
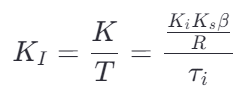
得到积分增益系数
可得 ACR的增益比例系数:
其中,由表得知
;
R系统阻抗已知;
功放器增益系数已知;
β可以由稳态系统参数求得(详见上一节):
即当电流达到最大时,电流调节器输入电压达到最大,得到比例系数β
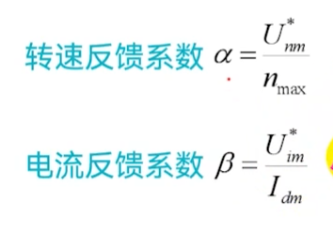
从而计算出增益系数。
截止频率/带宽
指系统能响应的最高频率。它反映了系统处理信息的能力范围,较高的截止频率意味着系统能更快地响应输入信号的变化。
检验等效
电流环的截止频率计算公式 。本式仅起简化作用,并非普适。
由于我们一开始做了三个等效简化,因此要验证是否成立:
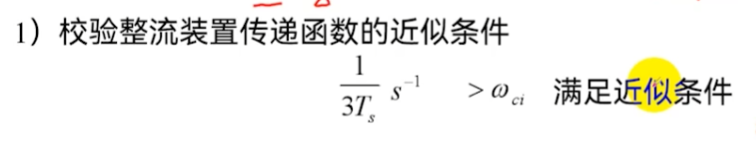
这条条件用于验证是否可以将整流装置的传递函数进行简化处理。如果整流装置的时间常数 Ts 满足上述不等式,则可以认为其对电流环的动态响应影响较小,从而在分析中忽略其复杂性,采用更简单的模型。
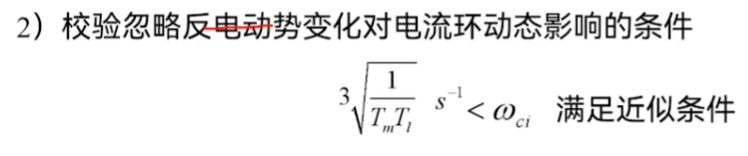
这条条件用于判断是否可以忽略电机反电动势(EMF)变化对电流环动态性能的影响。如果满足该不等式,则说明反电动势的变化相对缓慢,不会显著影响电流环的快速动态响应,因此可以在设计和分析中将其视为常数或慢变信号。
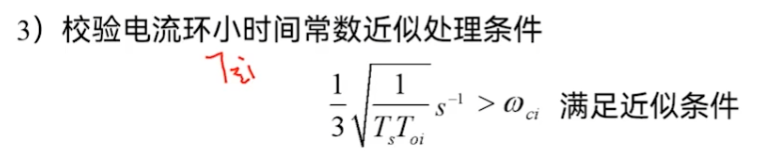
这条条件用于验证是否可以将电流环中的某些小时间常数进行近似处理。如果满足该不等式,则表明这些小时间常数对应的动态效应相对较弱,可以在一定程度上简化为零阶或一阶系统来处理,以降低分析复杂度。
如果系统满足各个三个条件,接下来就是计算调节器具体的电路参数
如何计算的,我也不知道,老师说让背下来
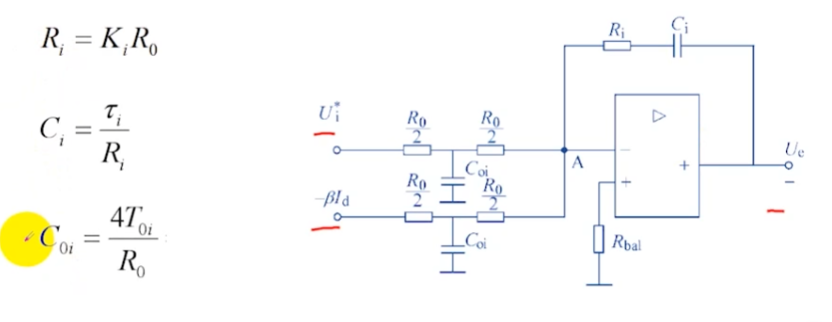
按照先内环后外环的设计顺序,接下来设计外环的转速调节器。
转速调节器的设计
在双闭环系统中,电流环的带宽(截止频率=响应最大值)通常远高于转速环的带宽。换句话说,电流环的动态响应速度远远快于转速环。因此,在设计转速环时,可以假设电流环已经达到了稳态或近似稳态,从而将其动态特性简化为一个一阶惯性环节。
对于外环的转速调节器,为了实现转速无静差,应该将其设计为典型二型系统,这样的系统可以满足动态抗扰动的需求。
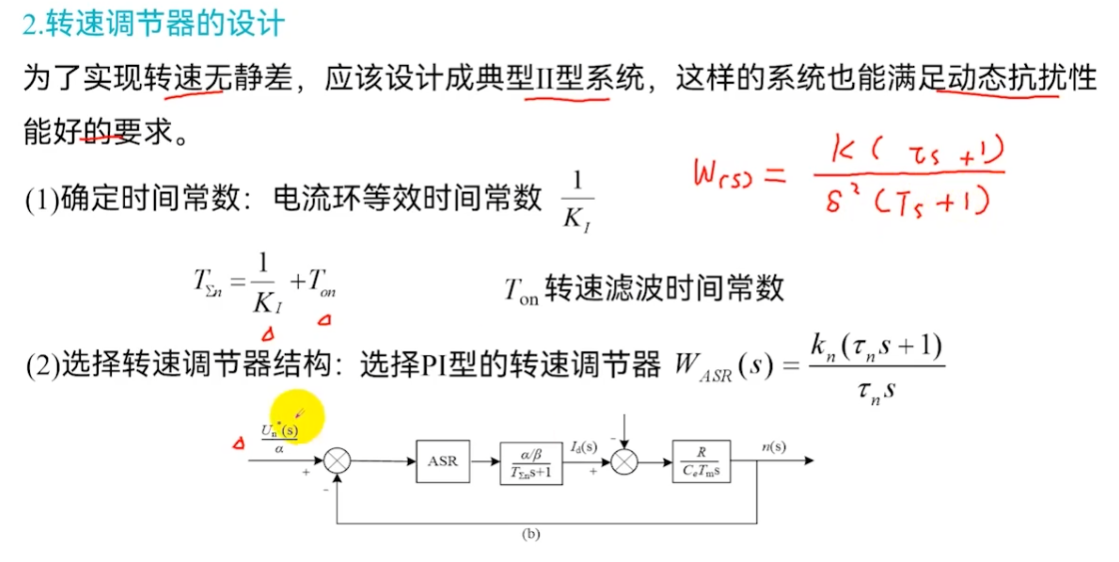
1)确定时间常数(为了确定超前时间常数)
为了计算需要提前多久,因此需要计算整个系统延迟了多少,
整个系统由等效电流环以及外部的小环节(滤波)构成,在设计内环的时候我们知道,由于积分控制存在,因此积分控制器的延迟时间远大于各个环节(电机 滤波)的小时间延迟,因此整个电流环的延迟可以视作只有积分的延迟。
一言以蔽之,积分控制器的延迟主导了整个系统的动态特性,我们可以将整个电流环的时间常数 TiTi 近似为积分控制器本身的时间常数。
积分控制器的传递函数是: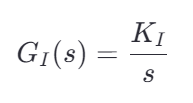
这表示积分控制器的输出与输入误差的积分成正比。它的动态特性可以用时间常数 TiTi 来描述,而这个时间常数与积分增益 KIKI 成反比: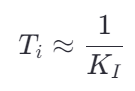 ,因此等效成立。
那么转速环的时间常数就是,Ton是外部滤波环节的延迟。
2)选择转速调节器结构
那么这还是解方程的问题。
我们在导论课学到串联传递函数要相乘,而我们有已知典型二型系统的传递函数是
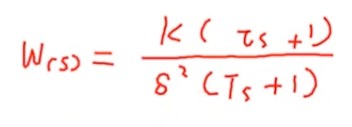
我们即求G(ASR) X G(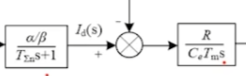 )=
求解G(ASR) = 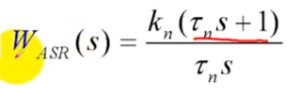
即,这个转速调节器需要一个微分环节、一个积分环节,很显然也是一个PI型的转速调节器。
接下来计算转速调节器的参数:
我也不会算
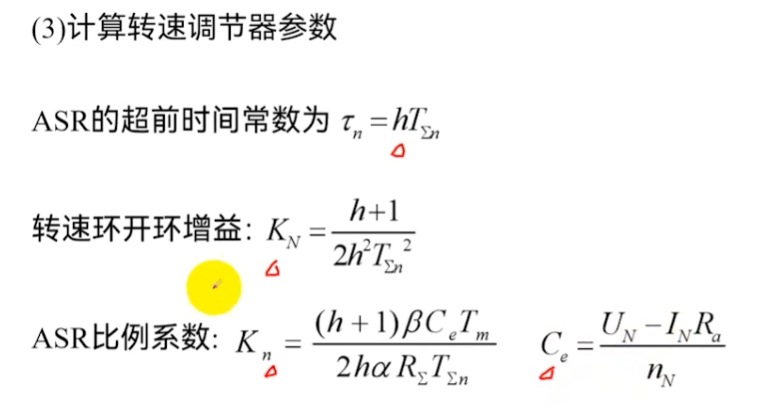
接着要验证近似条件:
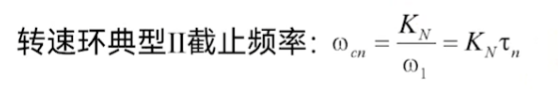
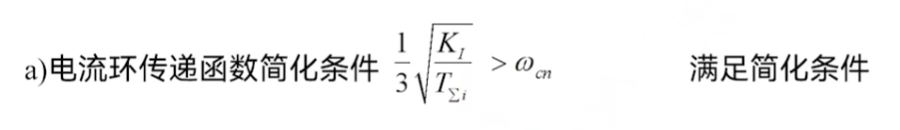
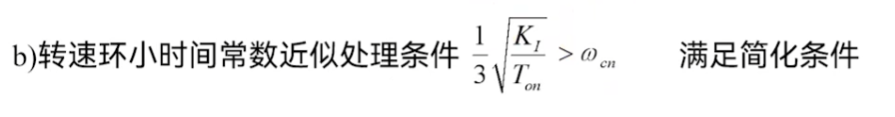
最后要计算调节器的电阻和电容:
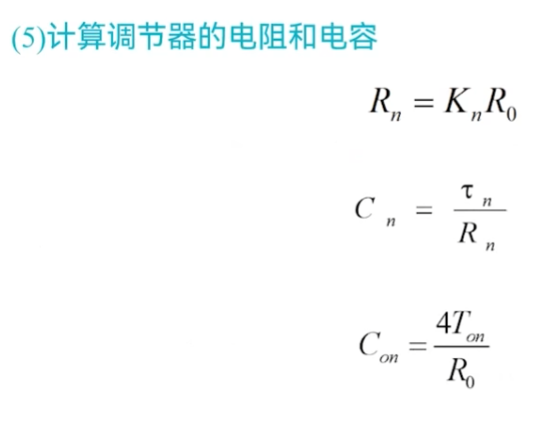
至此,内环和外环都涉及完了。
小结:
对于调节器的设计一共四步:
一、将系统进行等效
得到时间常数、并通过解传递函数方程,得到调节器类型(PI型?)
二、根据要求选择参数
根据静态需求先查表选择静态指标,结合传递函数得到增益系数,超前时间常数两个重要参数
三、校验
根据不同典型系统计算截止频率,分别带入验证三个等效式子是否成立
四、计算系统的电路参数
、

北京人形旗下天工造物具身智能开源社区,聚焦具身天工与慧思开物两大平台
更多推荐
 8
 0
- 0


 已为社区贡献6条内容

所有评论(0)