ROS2 camera_calibration 双目相机标定指令
·
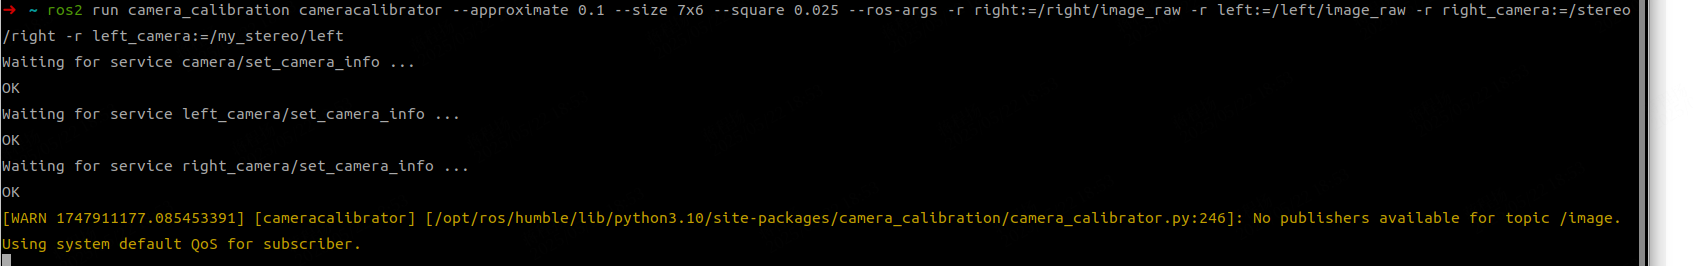
不同于ROS1,ROS2的双目标定指令参数名称改变了,变成如下:
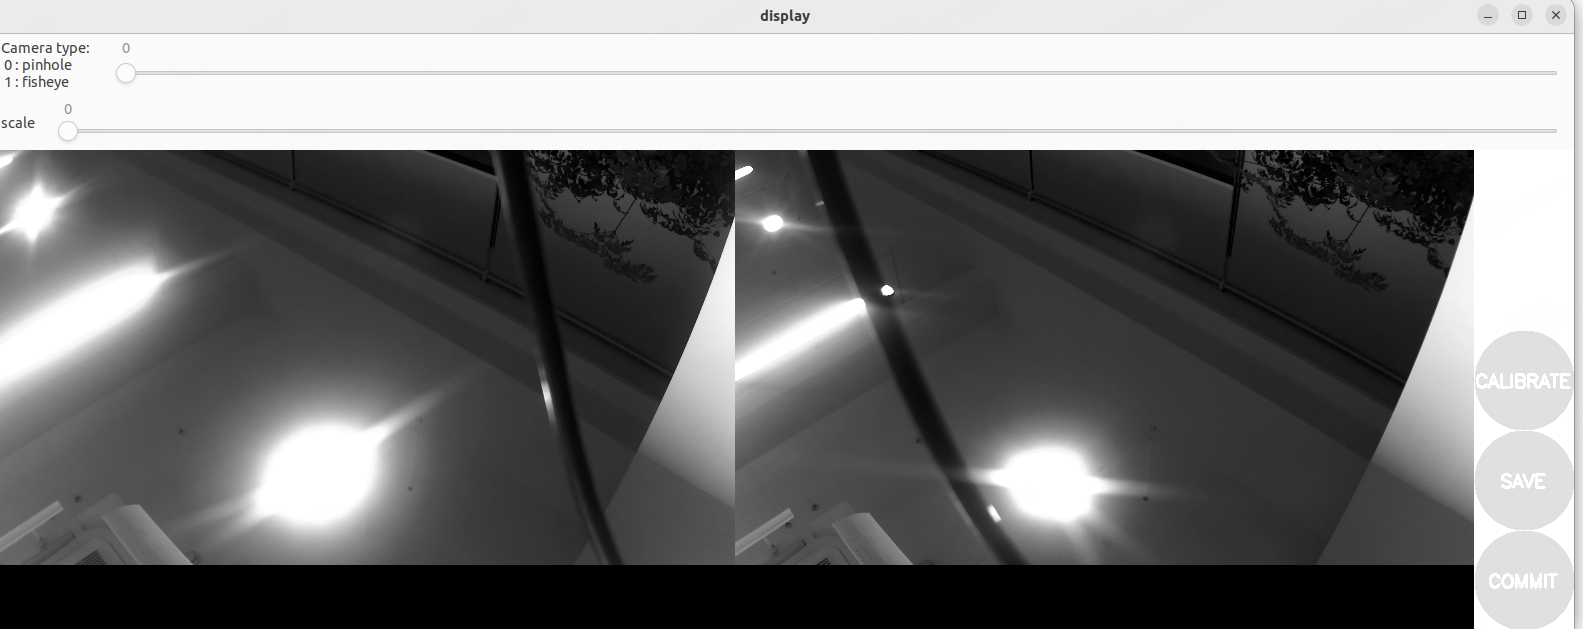
ros2 run camera_calibration cameracalibrator --approximate 0.1 --size 7x6 --square 0.025 --ros-args -r right:=/right/image_raw -r left:=/left/image_raw -r right_camera:=/stereo/right -r left_camera:=/my_stereo/left

北京人形旗下天工造物具身智能开源社区,聚焦具身天工与慧思开物两大平台
更多推荐
 3
 0
- 0


 已为社区贡献5条内容

所有评论(0)