科研案例|MIT仿生机械手腕,让机器人像人类一样灵巧操作
前言
在现实家庭环境中,机器人执行日常操作任务(如从冰箱中取物、插拔线缆、整理抽屉)常面临高度拥挤和空间受限的挑战。
论文标题:
DexWrist: A Robotic Wrist for Constrained and Dynamic Manipulation
论文作者:
Martin Peticco, Gabriella Ulloa, John Marangola, Pulkit Agrawal
项目论文:https://arxiv.org/abs/2505.06111
移动底盘:松灵轻量化六轴PiPER机械臂
一、痛点洞察-传统机械手腕的三大局限
01.空间适应性差:工业场景中的串联式手腕在冰箱取物/机箱布线等场景易碰撞
02.动态响应不足:高齿轮减速比设计导致延迟高(<20Hz)、无法完成倒水等动态任务
03.示教效率低下:操作员需频繁调整轨迹,单次取物演示耗时超90秒
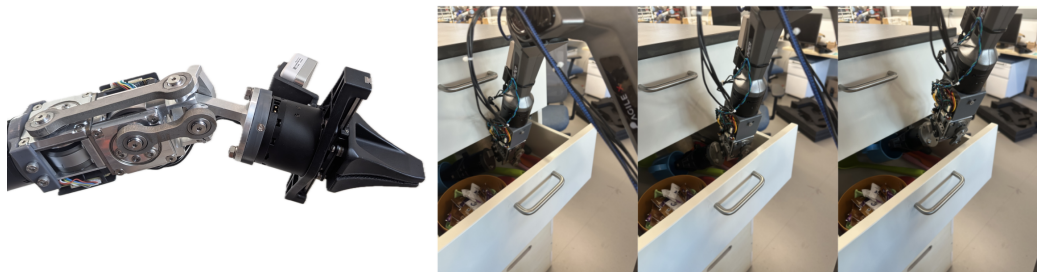
因此,如何设计一种兼具高顺应性、大工作空间、仿人运动特性的机器人腕部,成为提升机器人在真实环境中操作能力的关键突破口。
二、关键技术方案与创新设计
1.解耦并联运动学结构(2-(R, RR) PKM)
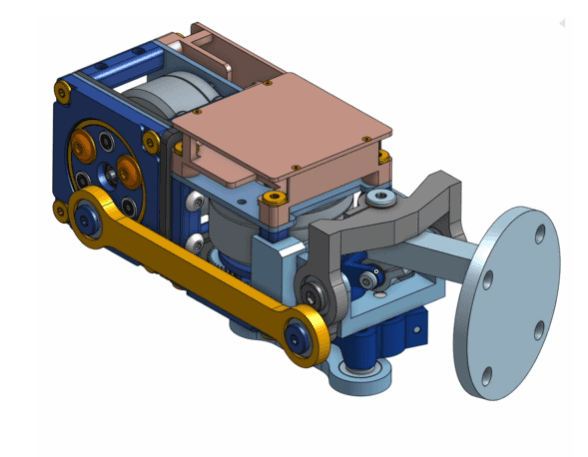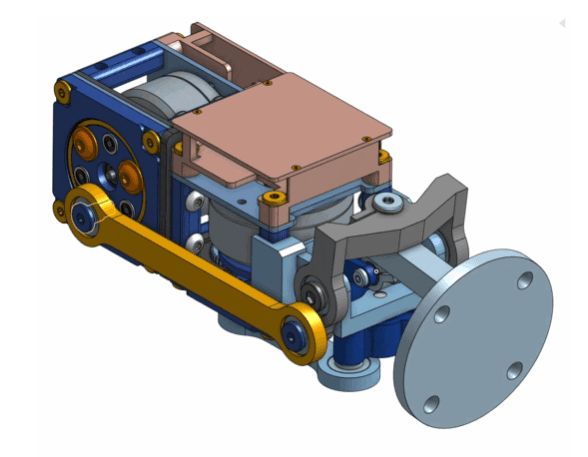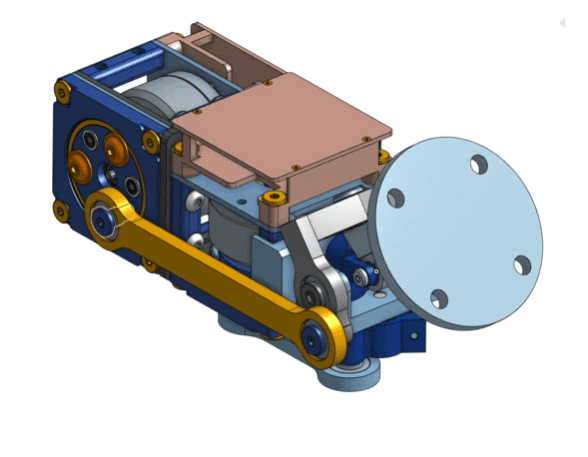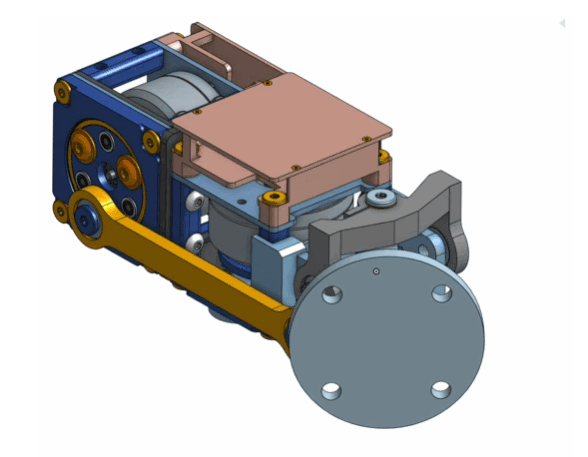
DexWrist采用2自由度解耦并联机构(Parallel Kinematic Mechanism),模拟人类手腕的屈伸(F/E)与桡尺偏(R/U)运动。该结构具有以下优势:
-
共点关节:运动轴线交汇于一点,更接近人体解剖结构;
-
高刚度与高精度:并联结构受力分布均匀,抗扰性强;
-
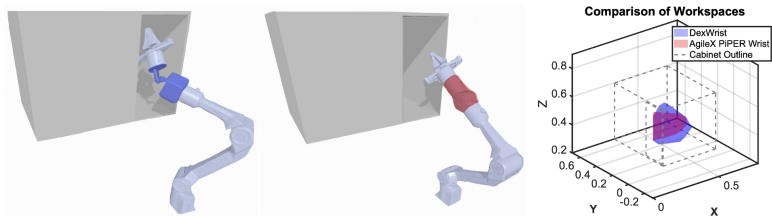
大工作空间:相比串联腕部,在狭窄空间内可达性提升88%(仿真验证);
-
解耦控制:各自由度独立驱动,简化建模与控制。
-
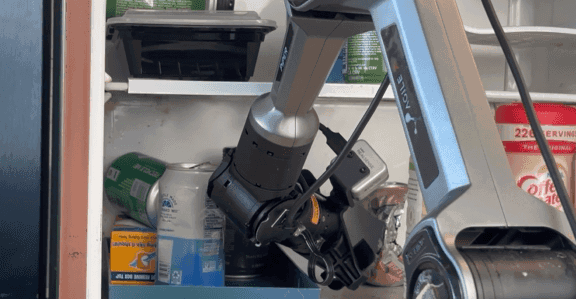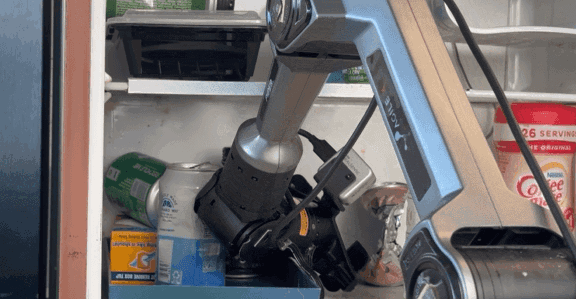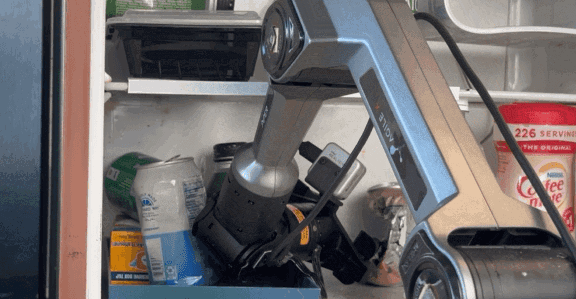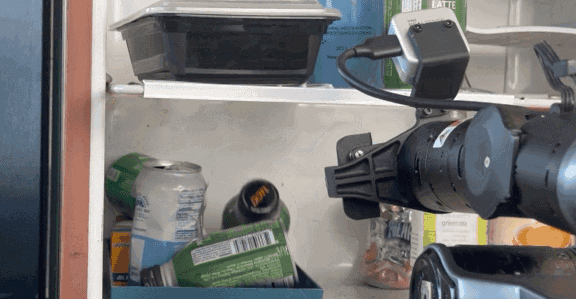
实验验证:在PyBullet中模拟“深角橱柜取物”任务,DexWrist相比原AgileX串联腕部,可达目标点数量提升88%。
2. 准直驱步进行星复合齿轮箱(QDD)
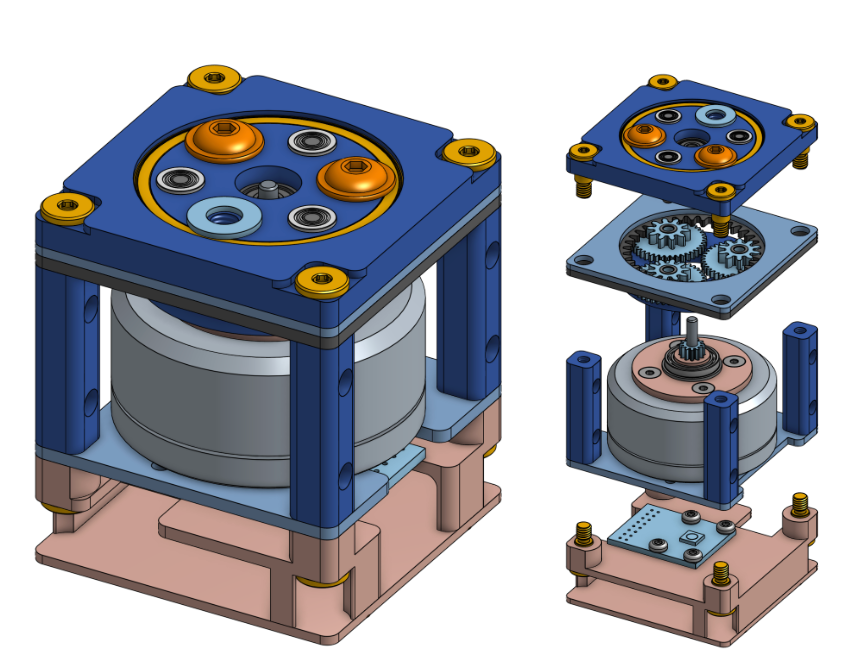
为兼顾高力矩输出与高顺应性,DexWrist采用定制化13:1步进行星复合齿轮箱,搭配CubeMars GL40高功率密度BLDC电机(1.5 W/cm³)。该设计实现:
-
高力矩输出:额定3.75±0.05 Nm,满足ADL需求;
-
低反驱力矩:仅0.33±0.06 Nm,实现良好顺应性;
-
准直驱特性:负载惯量远大于电机惯量,提升力控响应速度;
-
结构紧凑:定制设计避免商用减速器体积过大问题。
3. 仿人尺寸与轻量化集成
-
尺寸:64 mm × 66.5 mm × 178.2 mm(略超宽高限,但接近人体尺寸);
-
重量:0.97 kg,兼容主流机械臂负载;
-
集成方式:替换AgileX PiPER臂末端两关节,保留6-DOF总自由度,末端安装ALOHA风格夹爪。
三、实验验证与性能评估
场景实测
在三大挑战性场景中表现惊艳
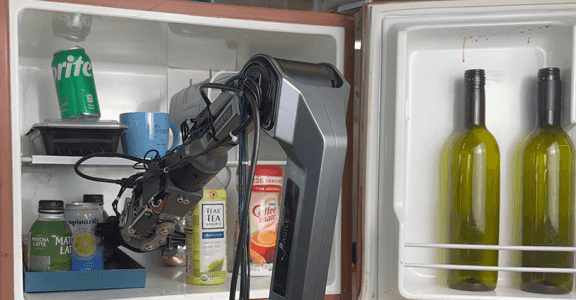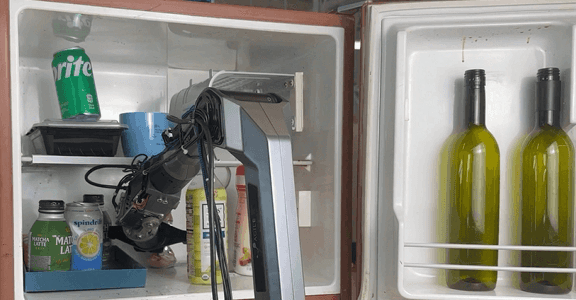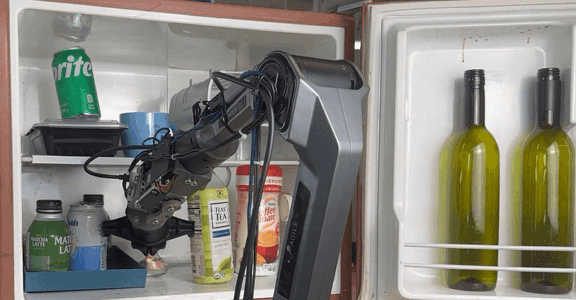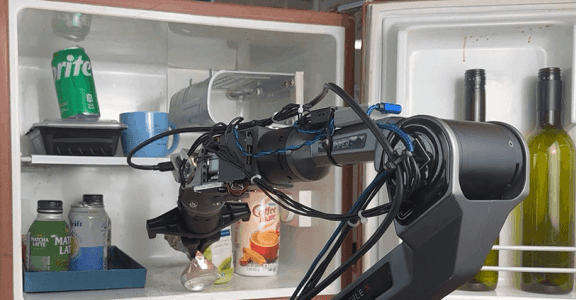
密集冰箱取物:碰撞率降低62%,成功抓取深层物体
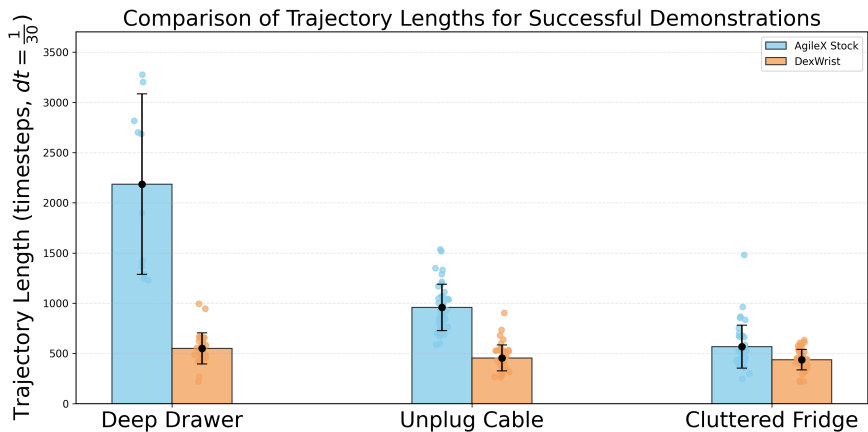
机箱后部插拔:操作步骤缩减50%,轨迹长度优化42%
深层抽屉操作:任务完成速度提升3.24倍(28.1s vs 91.0s)
搭载Diffusion Policy策略学习框架
# 关键训练参数horizon = 16 # 动作预测步长vision_encoder = ResNet18 # 视觉特征提取policy_bandwidth = 20Hz # 控制频率
实验结果
-
策略成功率提升50%(60% vs 40%)
-
训练数据需求量减少4
四、研究意义与展望
1. 核心贡献
-
硬件创新:提出并实现了高性能、仿人、解耦并联机器人腕部DexWrist;
-
学习赋能:证明专用硬件设计可显著提升遥操作效率与策略学习性能;
-
现实适用性:在真实家庭场景任务中验证了其在受限空间操作的优越性。
2. 未来方向
-
增加第三自由度(旋前/旋后,P/S),实现全手腕运动;
-
探索更轻量化材料与柔性结构;
-
在多任务、长期自主操作中验证其鲁棒性;
-
与视觉-触觉感知融合,实现闭环自适应操作。

北京人形旗下天工造物具身智能开源社区,聚焦具身天工与慧思开物两大平台
更多推荐
 7
 0
- 0


 已为社区贡献5条内容

所有评论(0)