三维点云处理-配准 9.1 ICP
一、点云之间的配置
1.配准方法
- ICP(迭代最近点):基础常用方法
- NDT(正态分布变换):高效实用方法
- 基于特征的配置(feature-based registration):通过特征点提取与匹配实现配准
二、配准
配准(registration)的核心是计算两组点云间的旋转矩阵(3×3)和平移向量(3×1),统称为变换(transform),仅包含旋转与平移分量。
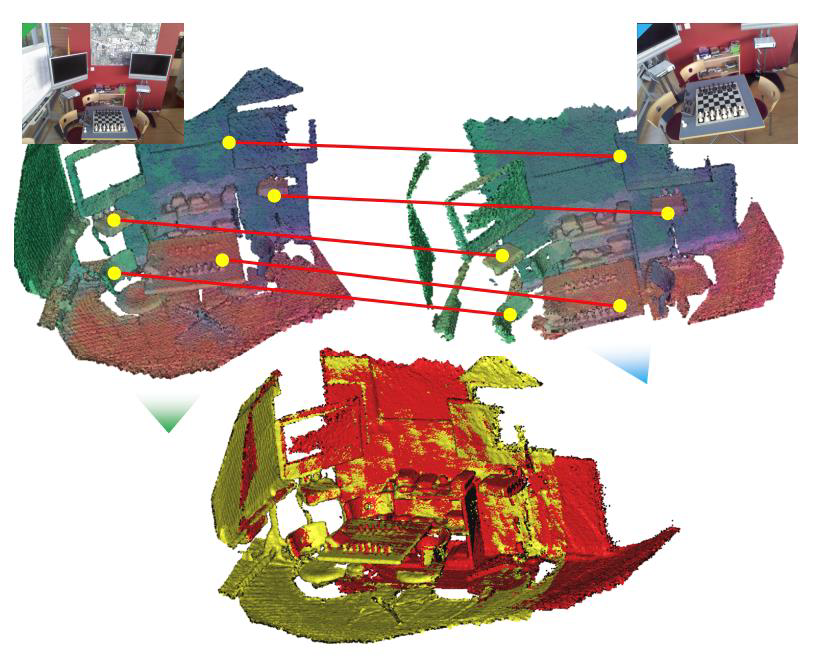
1.变换的应用
配准的典型应用包括:
- SLAM(同步定位与建图):求解时间相邻点云间的变换
- Mapping(建图):将局部点云对齐至全局地图
- 传感器标定:不同传感器间的坐标对齐
- 物体姿态估计:刚性物体的旋转与平移计算
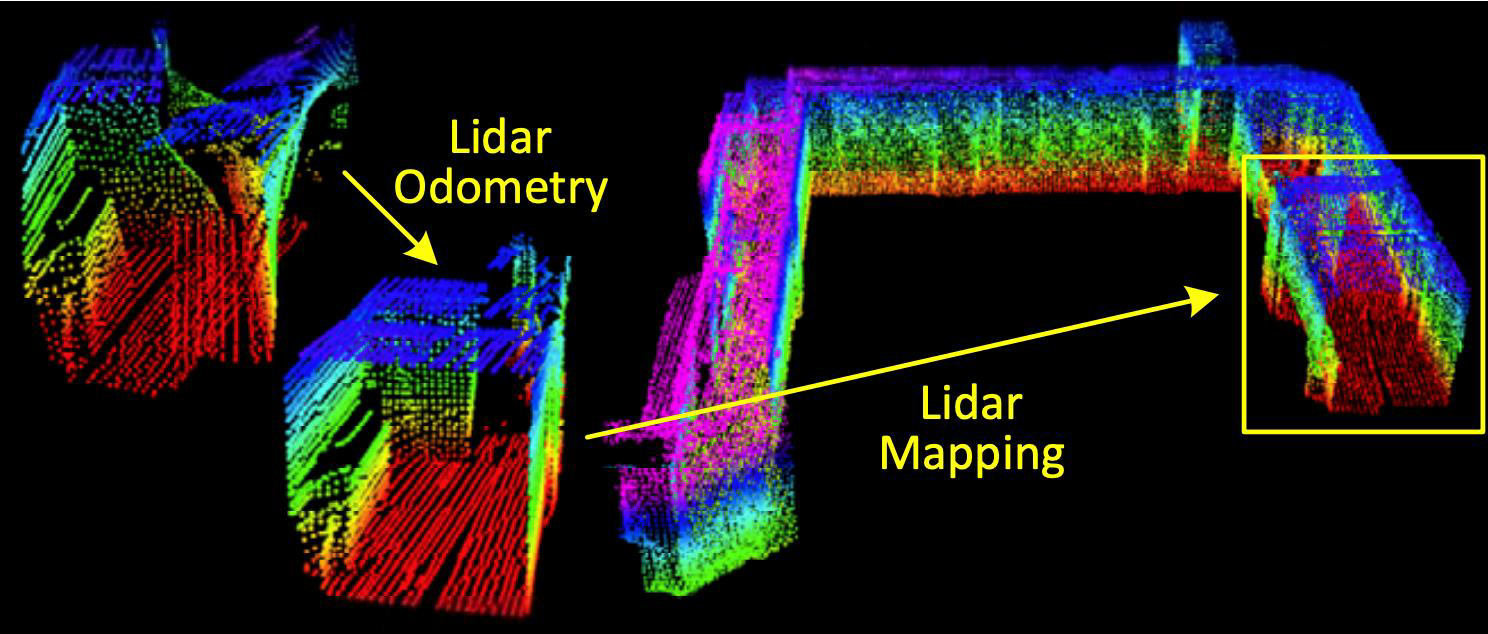
2.问题定义
1) 优化问题时定义
配准问题可定义为优化问题:给定源点云P(含np个点)和目标点云Q(含nq个点),求解旋转R和平移t,使得P经变换后与Q对齐。关键步骤是建立点对对应关系(correspondence),通过最小化对应点距离(如欧氏距离)实现优化。
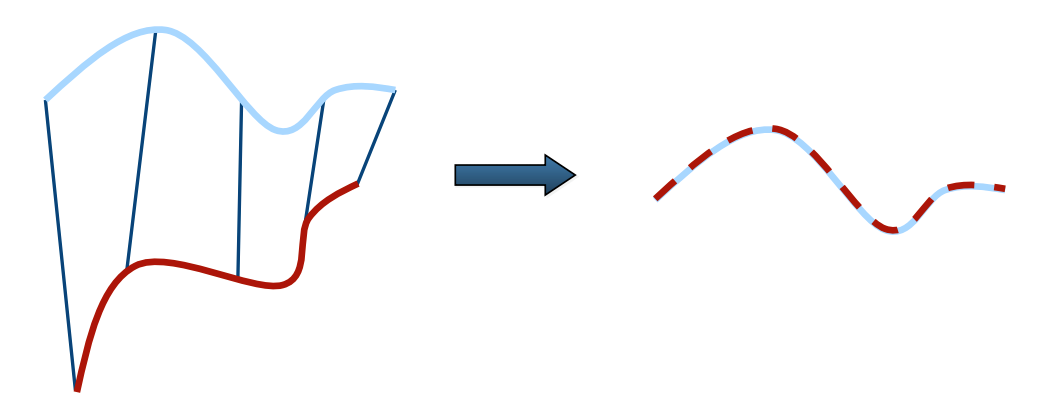
2) 对应问题时定义
对应关系(correspondence)的建立是配准的核心挑战。假设已知理想对应关系(如几何特征匹配),则可通过最小化变换后点对距离求解R和t。ICP通过最近邻搜索建立对应关系,而基于特征的方法通过特征空间距离匹配替代几何距离。
3.迭代最近点ICP
ICP通过迭代优化实现配准:
- 初始对应:对源点云P的每个点,在目标点云Q中搜索最近邻
- 剔除异常值:过滤距离过大的点对(如剔除30%最大距离对)
- 求解变换:最小化对应点距离,更新R和t - 迭代终止:当变换收敛(成本函数或变换增量趋近阈值)时停止
4.迭代最近点ICP的步骤
ICP算法的步骤如下:
- 确定对应点对:从两组点云中找出n组对应点对,并剔除异常值
- 求解最优变换:通过最小化目标函数计算旋转和平移矩阵
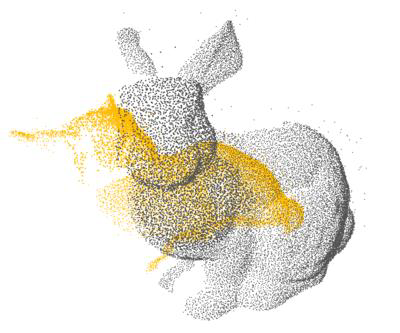
- 迭代优化:重复上述步骤直至代价函数收敛或变换矩阵不再变化
示意图解析:右侧图示展示了ICP的迭代过程,初始状态下两组兔子点云未对齐,通过多次迭代逐步逼近最优匹配,最终实现完全对齐时代价函数达到稳定状态。
三、ICP变种
标准ICP算法自1990年提出后已发展出多种改进方法,主要分为四类改进方向。标红部分将重点讲解,标黑部分因原理简单不再展开。
1.点子集
改进方法分类如下:
- 随机采样(Random Sample):通过随机抽取点云子集降低运算成本
- 网格降采样(Grid Down Sample):相比随机采样更能保持原始点云分布特征
- 法向空间采样(NSS):可同时降低运算成本并提升ICP效果
- 特征点检测(Feature Detection):通过提取代表性特征点降低运算成本并减少噪声影响。特征点提取需配合特征描述子(Feature Descriptor)使用,该方法与第三部分课程内容直接相关
1) 法向空间采样
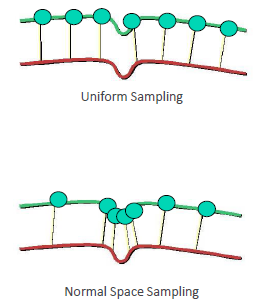
法向空间采样(NSS)可保留关键几何特征。如图例所示,当点云存在局部凸起时,随机采样可能丢失该特征导致匹配失败。NSS通过法向量空间筛选确保特征保留,具体原理参见第一节课内容。
2) 数据关联
- 近邻搜索
数据关联方法对比:
| 方法类型 | 匹配原理 | 适用场景 | 局限性 |
|---|---|---|---|
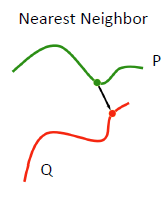
| 最近邻搜索(Nearest Neighbor) | 寻找空间距离最近点 | 通用场景 | 收敛速度较慢 |
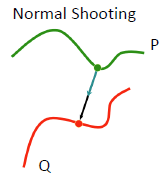
| 法向投影(Normal Shooting) | 沿法向量方向寻找最近投影点 | 平滑表面结构 | 依赖准确的法向量估计 |
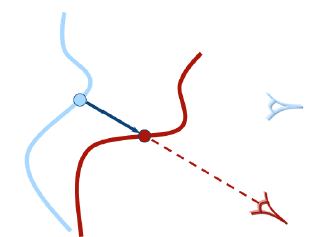
| 反向投影(Projection) | 基于RGB-D数据的相机投影匹配 | RGB-D点云配准 | 仅适用于RGB-D数据 |
- 正向拍摄
法向投影距离计算公式:先计算两点向量(qi-pi),将其投影至法向量npi方向,原始向量减去投影分量后取模即为距离。该方法在平滑表面结构中收敛更快(等同于增加一个配准的特征依据),但法向量估计不准时将失效。
- 投影
RGB-D专用投影匹配原理:将源点云投影至目标点云的二维图像平面,再通过深度图反查三维对应点。优势在于无需最近邻搜索,运算效率显著提升,但仅适用于RGB-D数据。
3) 损失函数
- 点到面
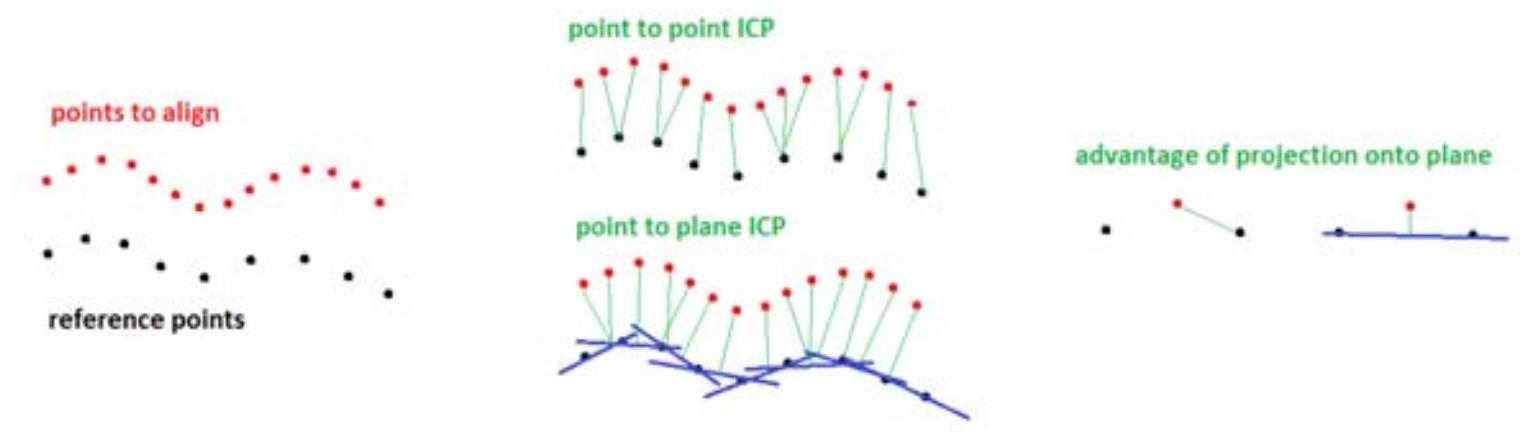
点对面损失函数(Point-to-Plane)改进原理:-
距离计算方式:将
点对点距离改为点到切平面距离,通过向量与法向量的内积实现 -
收敛优势:允许表面滑动,
避免局部最优,迭代次数减少50%以上 -
应用限制:
需预计算法向量且优化过程更复杂,标准ICP仍更通用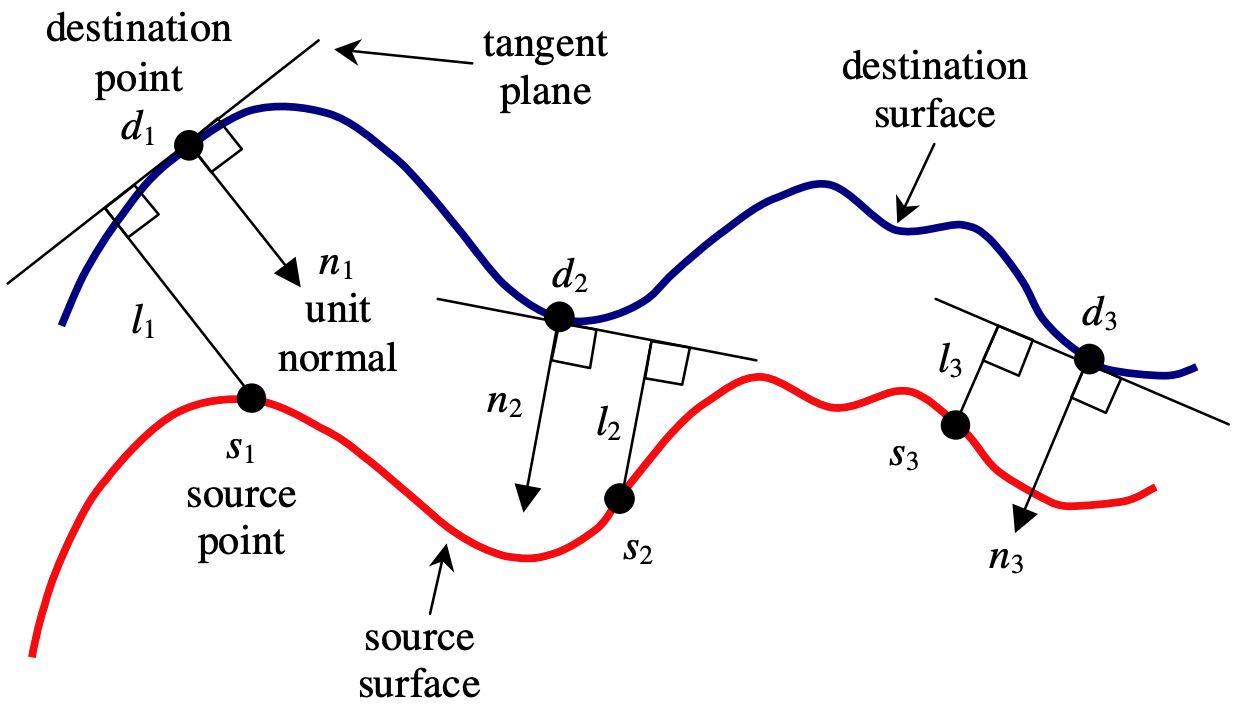
-
2.ICP流程总结
点对面ICP算法流程如下:
-
输入:两组点云P和Q
-
预处理:法向量估计(可省略)
-
迭代步骤:
- 数据关联:最近邻匹配
- 目标函数:
点对面距离平方和(取代点对点距离) - 线性求解:通过小角度近似获得R,t的封闭解
-
终止条件:
- 目标函数值收敛
- 变换矩阵变化量低于阈值
3.点到点与点到面比较
- 点到点在近似平面场景:约束不足,解退化,容易失败。
- 点到平面在近似平面场景:利用法向量信息,可以约束平面内的自由度,避免漂移。
| 对比维度 | 点对点ICP | 点对面ICP |
|---|---|---|
| 收敛速度 | 较慢 | 更快 |
| 平面匹配能力 | 易失败 | 可滑动对齐 |
| 计算复杂度 | 较低 | 较高 |
| 工程适用性 | 简单场景 | 复杂场景 |
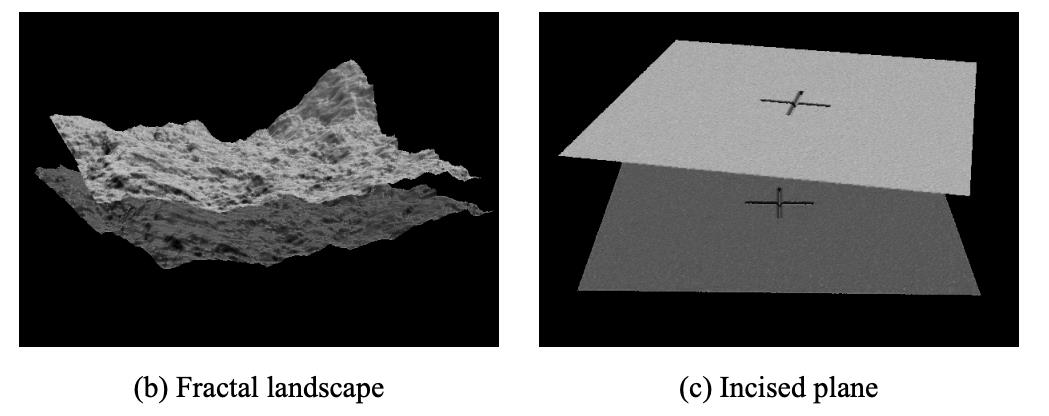
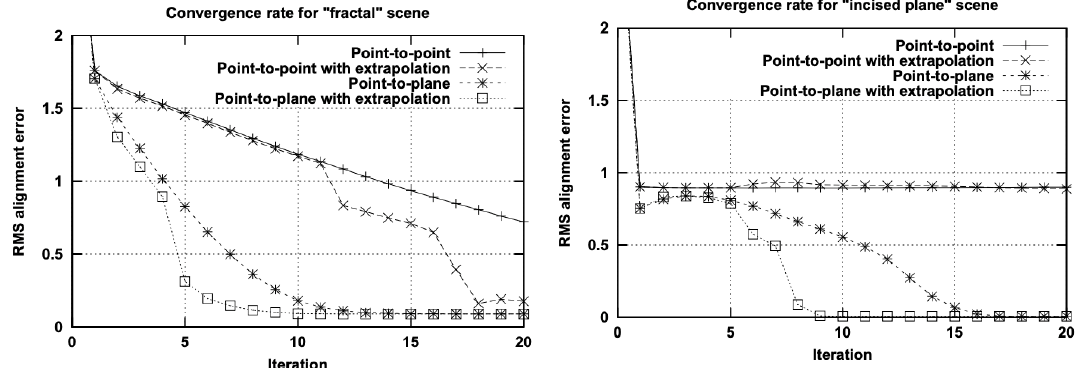
4.为什么点到点在近似平面场景下容易失败
-
约束退化
- 点到点方法只最小化点与点的欧氏距离。
- 如果两组点云都是近似平面,那么在平面内的平移和旋转方向上,点到点的误差函数几乎没有变化。
- 结果就是:算法无法区分不同的解,导致解不唯一或收敛到错误的结果。
-
自由度未被充分约束
- 在三维空间中,刚体变换有 6 个自由度(3 个平移 + 3 个旋转)。
- 当点云主要分布在一个平面上时,点到点配准只能有效约束垂直于平面的方向,而平面内的自由度几乎没有约束。
- 这就会出现“漂移”现象:配准结果在平面内随意滑动。
-
噪声和对称性放大问题
- 平面上的点云往往存在对称性(例如一块大平面),点到点方法无法区分不同的匹配方式。
- 噪声或点云稀疏时,误差函数更容易陷入局部最优。

北京人形旗下天工造物具身智能开源社区,聚焦具身天工与慧思开物两大平台
更多推荐
 11
 0
- 0


 已为社区贡献6条内容

所有评论(0)