基于simulink的三自由度汽车操纵模型仿真与分析, 汽车三自由度操纵模型仿真与分析
基于simulink的三自由度汽车操纵模型仿真与分析, 汽车三自由度操纵模型仿真与分析 基于simulink三自由度汽车操纵模型,包含侧向,侧倾和横摆 操纵模型附带具体数据参数,有详细的公式文档说明。
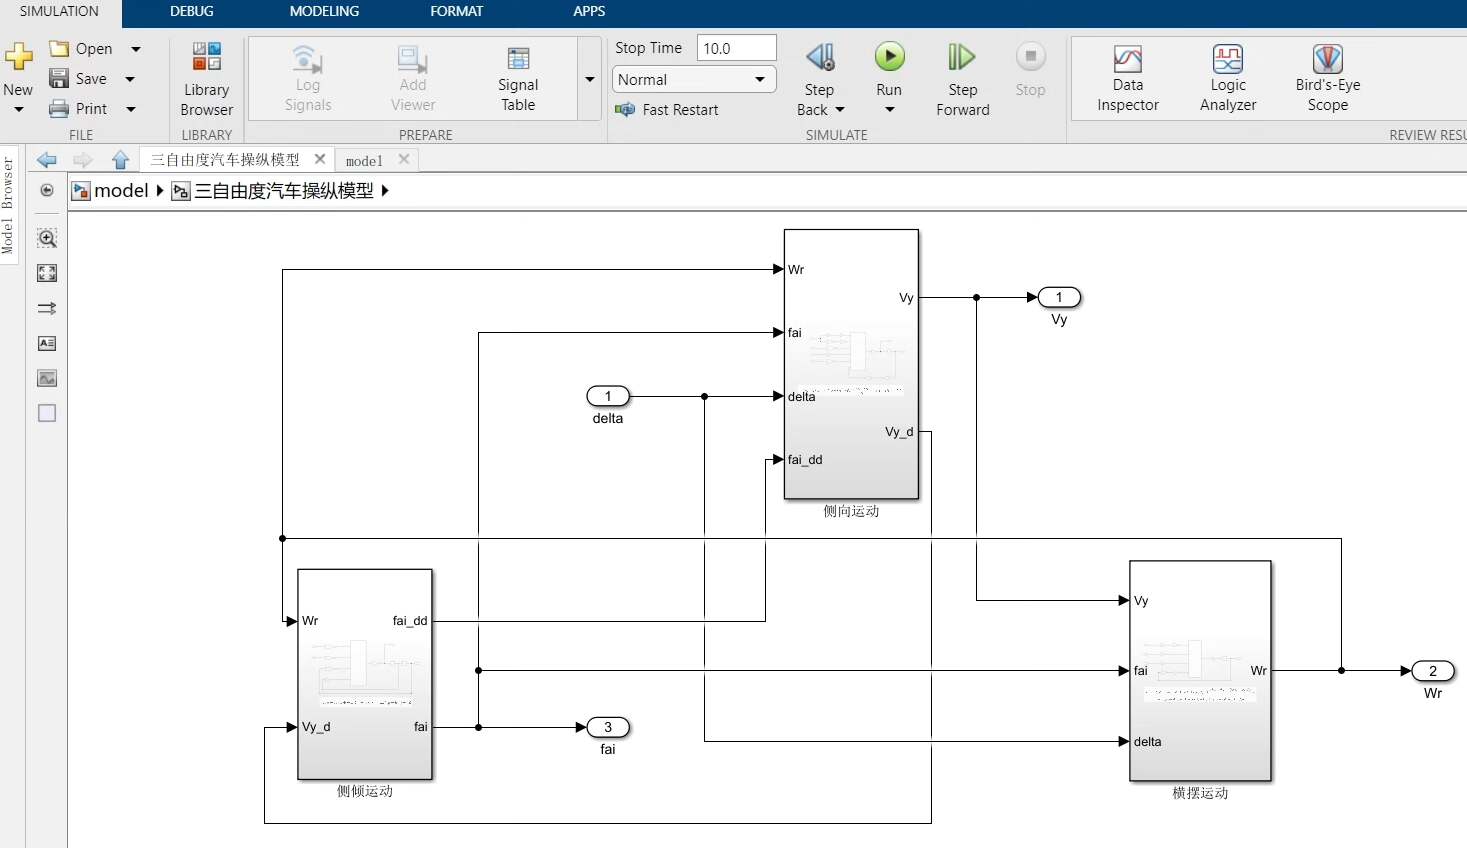
三自由度汽车模型在底盘动力学仿真中是个经典玩具,今天咱们拆开看看怎么用Simulink搭这个乐高。模型涉及侧滑、横摆、侧倾三个方向的运动耦合,比常见的二自由度模型多了侧倾带来的重量转移效应。
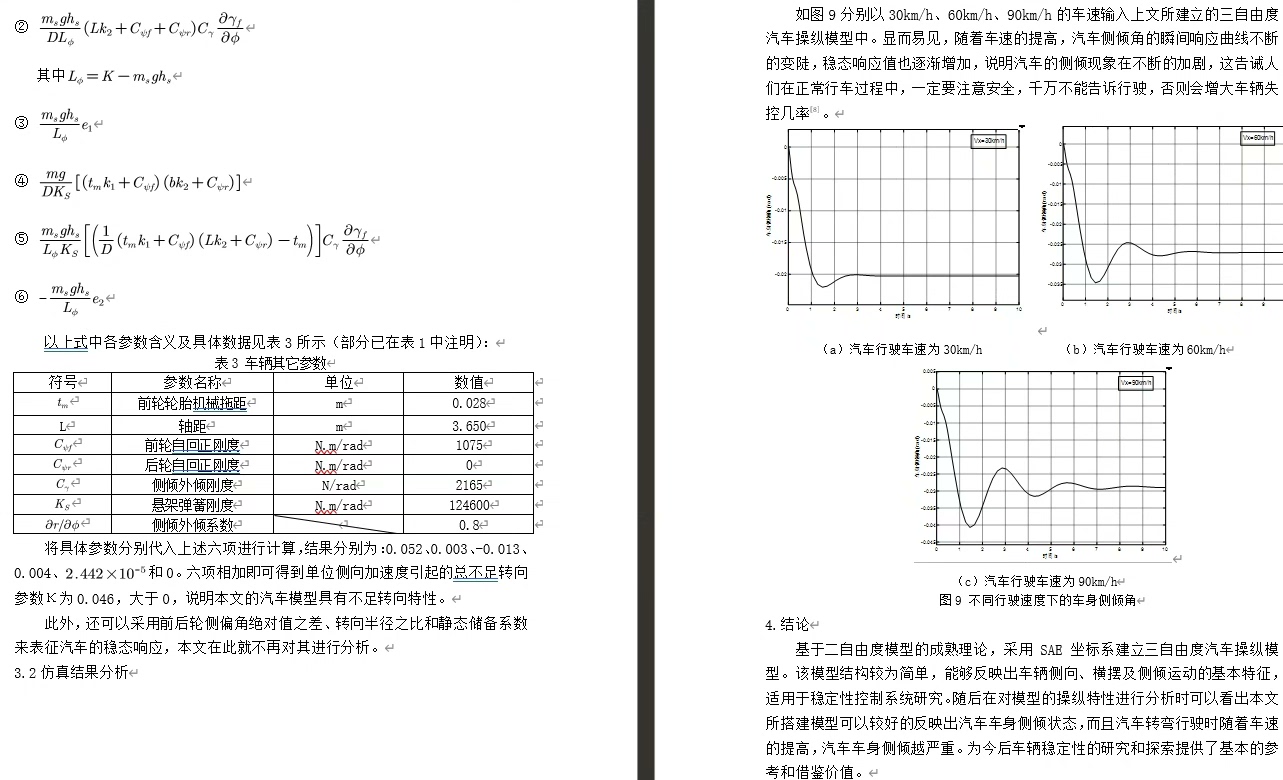
先看核心微分方程系统:
% 侧向运动
m*(dv/dt + u*r) = Fyf + Fyr - m_s*h*dp/dt
% 横摆运动
Izz*dr/dt = a*Fyf - b*Fyr
% 侧倾运动
Ixx*dp/dt = m_s*h*(dv/dt + u*r) + m_s*g*h*phi - (K_phi*phi + C_phi*p)
这里藏着几个有意思的物理耦合:侧向加速度影响侧倾力矩,侧倾带来的重量转移又反作用于轮胎侧向力。模型参数表里有个关键数据——整车质量1480kg,质心高度0.4m,这决定了侧倾力矩的敏感度。
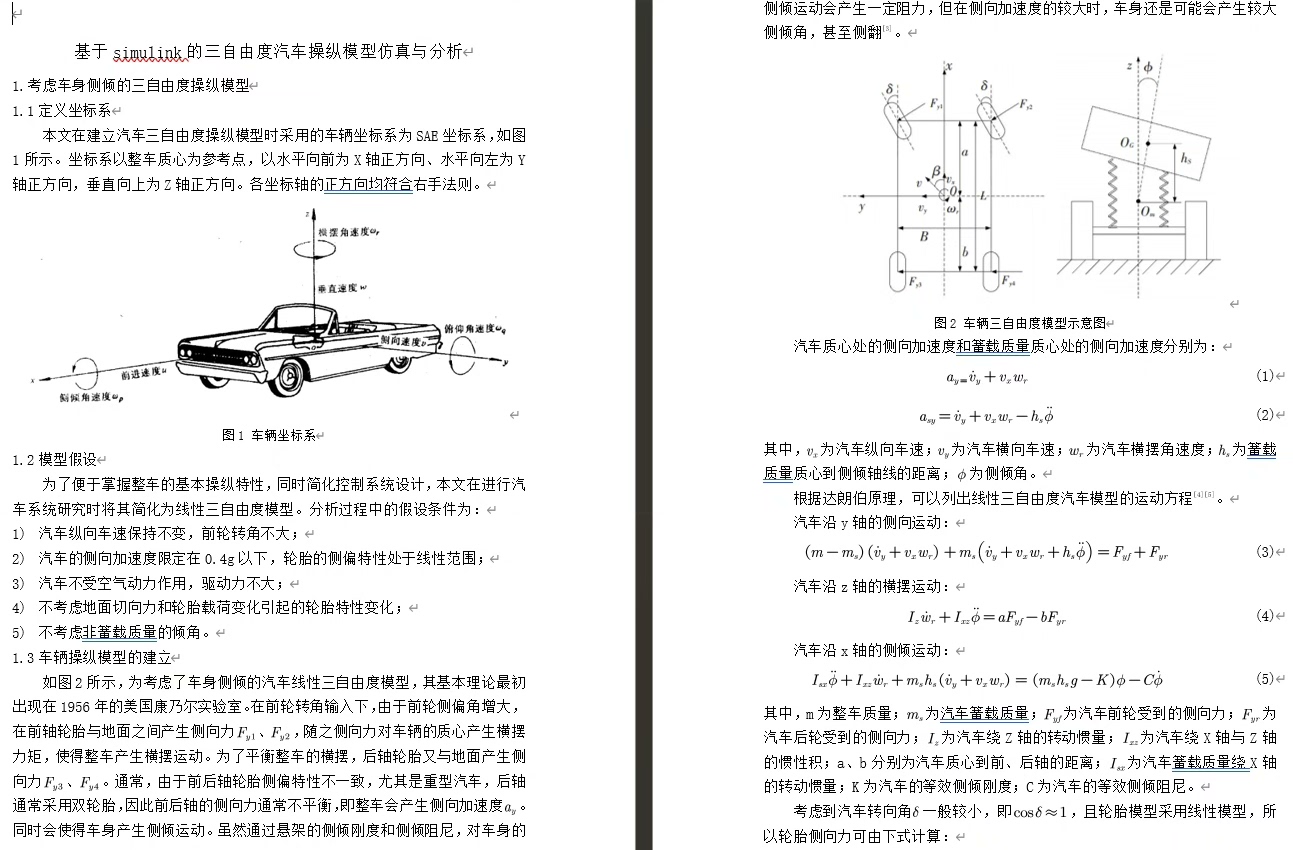
在Simulink里搭建时,侧向运动子系统长这样:
function Fy = tire_model(alpha, Fz)
    % 魔术公式参数
    C = 1.3; D = 1.6;
    BCD = 30000;
    Fy = Fz * D * sin(C*atan(B*alpha - E*(B*alpha - atan(B*alpha))));
end
轮胎模型这里用了简化版的魔术公式,注意当垂直载荷Fz变化时,侧偏刚度会非线性变化。有个坑点:侧倾导致的轴荷转移需要实时计算,这个得在Weight_Transfer子系统里用悬架杠杆比算出来。
基于simulink的三自由度汽车操纵模型仿真与分析, 汽车三自由度操纵模型仿真与分析 基于simulink三自由度汽车操纵模型,包含侧向,侧倾和横摆 操纵模型附带具体数据参数,有详细的公式文档说明。
横摆运动的积分器初始化容易出错:
% 横摆角速度初始值
r_initial = 0;
% 转动惯量
Izz = 2500;  % kg·m²
这里如果忘了设置积分器初始条件,仿真时横摆角会出现诡异漂移。曾经有个哥们调了三天才发现是Izz单位搞成了kg·mm²,结果车辆像陀螺一样转不停。
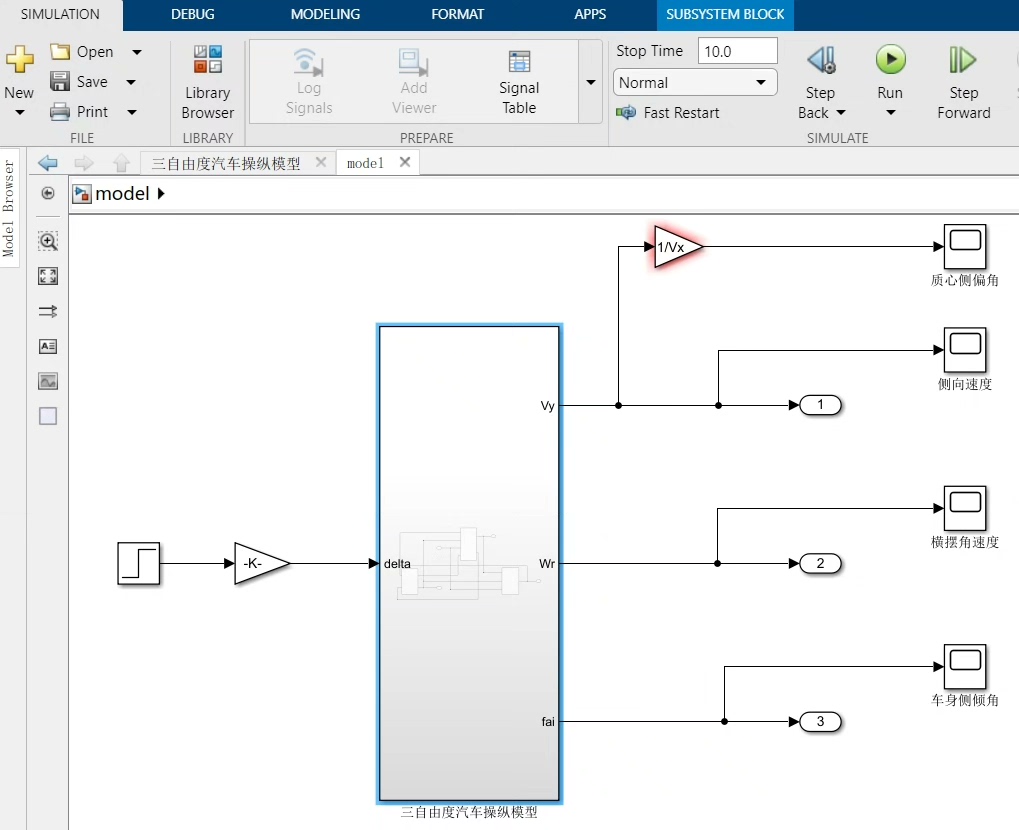
仿真时给个阶跃转向输入,跑出来的时域响应特别有意思。当方向盘转角突增到90度时,侧向加速度在1.2秒后才达到稳态值2.8m/s²,这个延迟主要来自悬架的侧倾刚度(前悬架刚度参数是38kN·m/rad)。侧倾角最大到4.7度时,外侧轮胎载荷增加了23%,这时候轮胎侧偏特性明显进入非线性区。
调参实战中发现个反直觉现象:把前悬防倾杆刚度从38kN·m/rad降到25kN·m/rad,虽然侧倾角增加了15%,但横摆角速度响应反而更快了。这是因为前轴侧倾刚度降低导致外侧轮胎侧偏角增大,增加了不足转向趋势。这个现象在实车调校时会被用来平衡操控稳定性。
模型里还藏着个彩蛋——当把质心高度参数改到0.6m时,在60km/h速度下做双移线工况,车辆直接侧翻。这说明模型准确捕捉到了高重心车辆的失稳模式,比那些只会打滑的模型更贴近真实物理。

北京人形旗下天工造物具身智能开源社区,聚焦具身天工与慧思开物两大平台
更多推荐
 20
 0
- 0


 已为社区贡献7条内容

所有评论(0)