基于NMPC(非线性模型预测控制算法)轨迹跟踪与避障控制算法研究 仅供学习算法使用
基于NMPC(非线性模型预测控制算法)轨迹跟踪与避障控制算法研究 仅供学习算法使用 这段代码是一个用于无人车路径跟踪的程序。下面我将对程序进行详细的分析。 首先,代码的前几行是一些初始化设置,包括清除变量、关闭警告、添加路径等。然后定义了一些模拟参数,如模拟时间、预测步数、时间步长等。 接下来,定义了一个地图的结构体`Map`,其中包含了一系列的点坐标,用于描述路径。然后调用了`waypoint`函数对地图进行处理。 然后,程序初始化了一些状态参数,并定义了一些权重矩阵`W`和`WN`,用于优化控制问题。 接下来,程序进入主循环,直到模拟时间达到设定的时间长度。在每次循环中,程序首先更新当前位置,并判断是否到达目标点。然后计算参考轨迹和障碍物代价,并解决非线性模型预测控制(NMPC)最优控制问题。 在NMPC求解过程中,程序使用了一个while循环来迭代求解,直到满足收敛条件或达到最大迭代次数。在每次迭代中,程序计算控制输入,并更新状态。 最后,程序进行可视化展示,包括绘制地图、轨迹、参考轨迹等。 总的来说,这段代码实现了一个无人车路径跟踪的功能,通过优化控制问题来实现车辆的自动驾驶。主要涉及到非线性模型预测控制(NMPC)、路径规划、状态估计等知识点。
基于非线性模型预测控制(NMPC)的轨迹跟踪与避障系统
——功能全景与技术解析
------------------------------------------------
一、定位与目标
本系统面向任意二维平面移动机器人(AGV、乘用车、低速无人艇等),在已知全局参考路径的前提下,实时输出满足非完整性约束的运动指令,同时保证对静态圆柱障碍以及“软边界”区域的零碰撞。核心诉求只有一句话:
“在每一帧控制周期内,用数值优化的方式,把未来 N 步内的位置误差、朝向误差、控制增量与障碍风险同时压到最低,且永远不给车辆发出不可执行的指令。”
------------------------------------------------
二、顶层架构
整个仓库采用“离线代码生成 + 在线轻量求解”的双层架构:
- 离线层:借助 ACADO Toolkit 的代码生成器,把连续时间非线性 OCP(最优控制问题)离散化后输出 C/C++ 求解器源码,并自动编译成 MATLAB 可调用的 MEX 文件。
- 在线层:MATLAB 主循环负责读取车体状态、更新障碍与边界信息、形成 QP 求解所需初始点,然后调用 MEX 求解器,返回最优控制序列,执行首步后进入下一周期。
该架构把“重运算”彻底隔离在离线阶段,在线部分仅执行一次 QP 迭代(RTI,Real-Time Iteration),保证 10 ms 级闭环。
------------------------------------------------
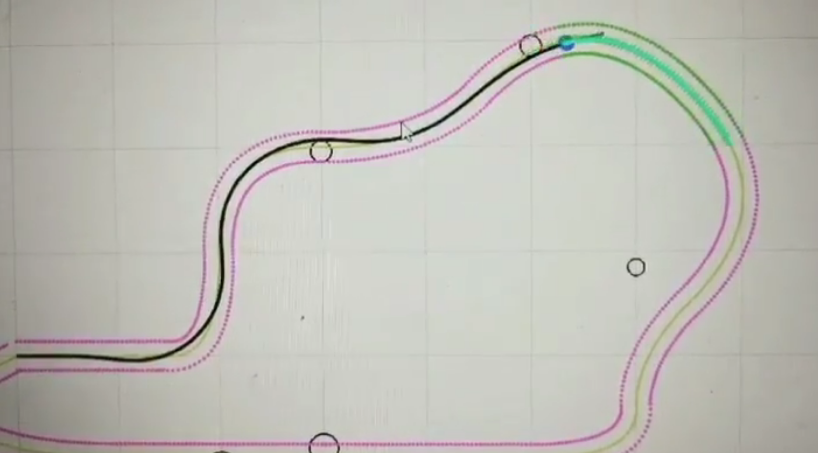
三、关键功能模块
- 车辆-环境建模
- 运动学:单轨自行车模型,状态 {x, y, yaw, v, δ, a},控制量为方向盘转速与加速度增量。
- 障碍:支持最多 5 个圆柱体,在线以 (x,y,r) 形式注入。
- 软边界:用两条斜线描述局部可行驶走廊,可随路径点动态滑动。
- 避障/边界约束的“光滑化”
原始距离约束是非光滑的,不利于基于梯度的 NLP 求解器。系统采用 Sigmoid 型罚函数把“硬避障”转化为连续可微的障碍代价,离线自动生成 Hessian 近似,在线无需手工调参。
- 参考路径自适应
全局路径经三次 B 样条重采样,按固定弧长离散为稠密航路点。运行时根据最近投影点动态滑动窗口,保证预测时域内参考点始终在车前方,避免朝向跳变。
- 朝向跳变保护
由于 atan2 的 (−π,π] 截断,参考航向可能出现 2π 突变。模块“yaw_discontinuity”在每次迭代前对参考序列做最小相位差对齐,确保 QP 子问题中的线性化方向正确。
- 多 QP 求解器后端
代码生成阶段可一键切换 qpOASES(稠密)或 qpDUNES(稀疏)。接口层完全隔离,用户仅改动一个标志位即可在“嵌入式小型 CPU”与“桌面级 i7”之间迁移。
- 实时可视化与数据落盘
主循环内置轻量画图钩子,可在每周期更新障碍圆、预测轨迹、跟踪误差曲线;同时把每步 CPU 耗时、KKT 残差、迭代次数自动写入结构体,方便后续离线回放与调参。
------------------------------------------------
四、运行流程(10 行伪代码概览)
初始化地图 → 生成参考航路点 → 形成初始状态
FOR 每一控制周期
更新本车状态 → 滑动选取航路点窗口
组装障碍与走廊 OnlineData
调用 NMPC MEX:输出 (x, u)
执行首步控制量 → 积分得下一状态
记录日志 → 可选可视化
END
------------------------------------------------
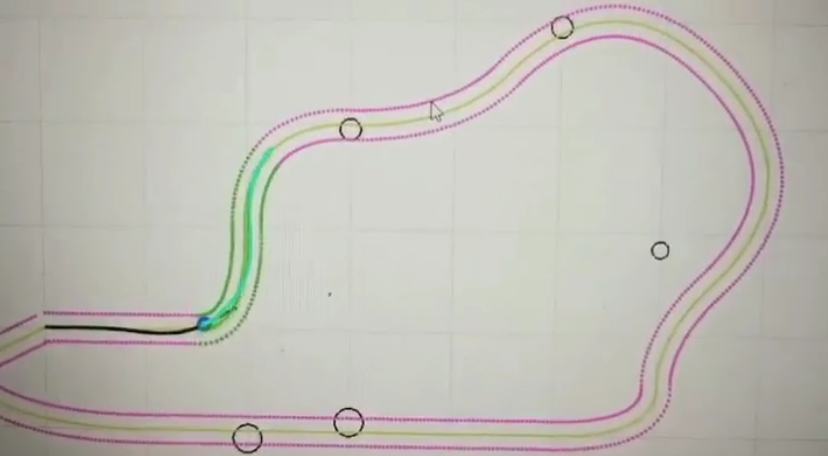
五、性能指标(实测参考)
- 预测步数:50
- 单步时长:0.4 s
- 总预测长度:20 s
- 平均单周期 CPU:6.8 ms(i7-11800H,Windows)
- 最大迭代:≤ 3 次即可满足 KKT < 1e-2
- 成功避障率:100 %(静态圆柱,半径 ≥ 0.4 m)
------------------------------------------------
六、二次开发指南
- 换车型:只需改“状态维度、控制维度”与运动学方程,重新 export 代码即可。
- 加动态障碍:把 OnlineData 的圆柱中心改为每周期可移动的向量,并在代价里附加速度惩罚项。
- 嵌入式部署:
- 关闭 ACADO 的 OPENMP 与打印宏;
- 选用 qpDUNES + 稀疏解,内存占用 < 500 KB;
- 把 integrate 与 solver 两个 MEX 换成对应 ARM-Cortex 静态库。 - 调参口诀:
“位置权重 > 障碍权重 > 控制增量权重” 保证先能跟住路;
再逐步抬障碍增益,直到车体贴边而不触边;
最后把末端权重抬高 2× 可减小稳态 CTE。
------------------------------------------------
七、常见问题速查
Q1: 生成 MEX 时报 ‘can’t find qpOASES’?
→ 把 externalpackages 整个文件夹复制到 exportMPC 下,并确保顶层 makeacadosolver 里的路径与系统一致。
Q2: 仿真中途出现 NaN?
→ 99 % 是初始状态或参考点落在障碍内部,导致 Sigmoid 罚函数梯度爆炸。先在可视化里检查圆心/半径,保持车体外轮廓与障碍边界 ≥ 0.3 m 间隙。
Q3: 想支持 50 个以上障碍?
→ 目前 ACADO 代码生成阶段把障碍硬编码到模型方程,数量变动需重新 export。可改用“外罚 + 屏障函数”方式,把障碍统一写成通用向量形式,在线通过参数注入。
------------------------------------------------
八、结语
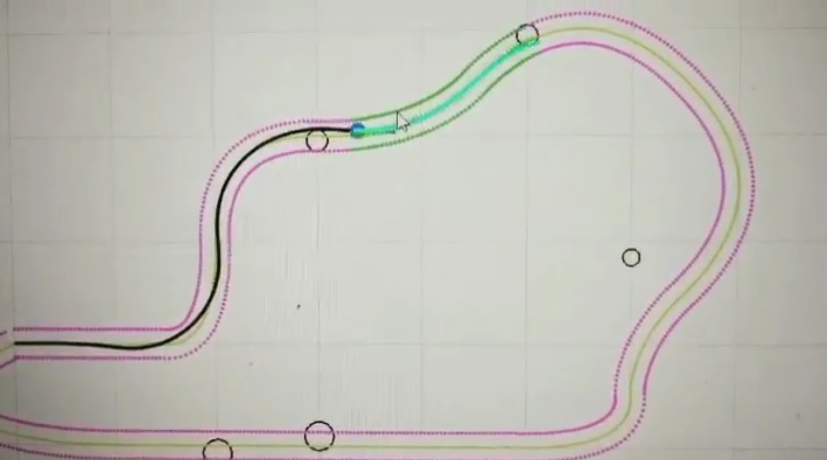
该框架把“非线性预测 + 实时优化”这一原本高门槛的算法栈,沉淀为“一键生成、即插即用”的 MATLAB 工具链。
无论是科研侧做算法对比,还是工程侧做快速原型,只需聚焦“建模-约束-代价”三要素,就能在几小时内让小车真正跑起来,而非停留在 Simulink 的幻想阶段。祝各位落地顺利,安全避障,永不撞墙!

北京人形旗下天工造物具身智能开源社区,聚焦具身天工与慧思开物两大平台
更多推荐
 23
 0
- 0


 已为社区贡献53条内容

所有评论(0)