Ros kinect点云数据
·
平台
ubuntu 14.04
Ros indigo
依次运行以下命令
运行仿真的turtlebot
roslaunch rbx1_bringup fake_turtlebot.launch
加载地图
roslaunch rbx1_nav tb_demo_amcl.launch map:=blank_map_with_obstacle.yaml
kinect连接
roslaunch rbx1_bringup turtlebot_fake_laser_freenect.launch
rviz显示
rosrun rviz rviz -d `rospack find rbx1_nav`/nav_test.rzi
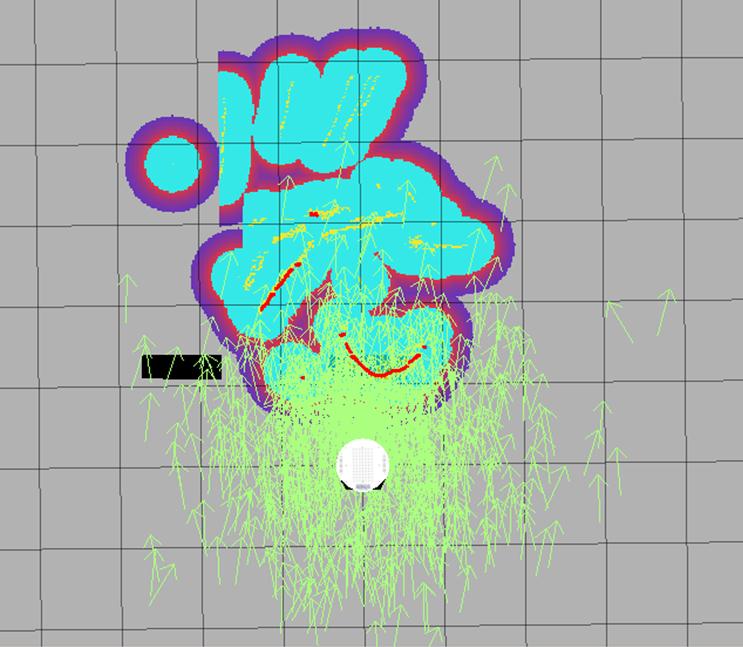
可以看出,红色的点云数据在地图中有显示,障碍物越远,点云离机器人越远,障碍物很近时,点云消失,如下图

北京人形旗下天工造物具身智能开源社区,聚焦具身天工与慧思开物两大平台
更多推荐
 0
 0
- 0


 已为社区贡献2条内容

所有评论(0)