深入探索PMSM永磁同步直线电机的矢量控制技术,详解动子速度与位置图,探讨伺服电机与永磁伺服控...
·
PMSM永磁同步直线电机矢量控制,动子速度与位置图如下,伺服电机也可,永磁伺服控制,永磁直线伺服控制
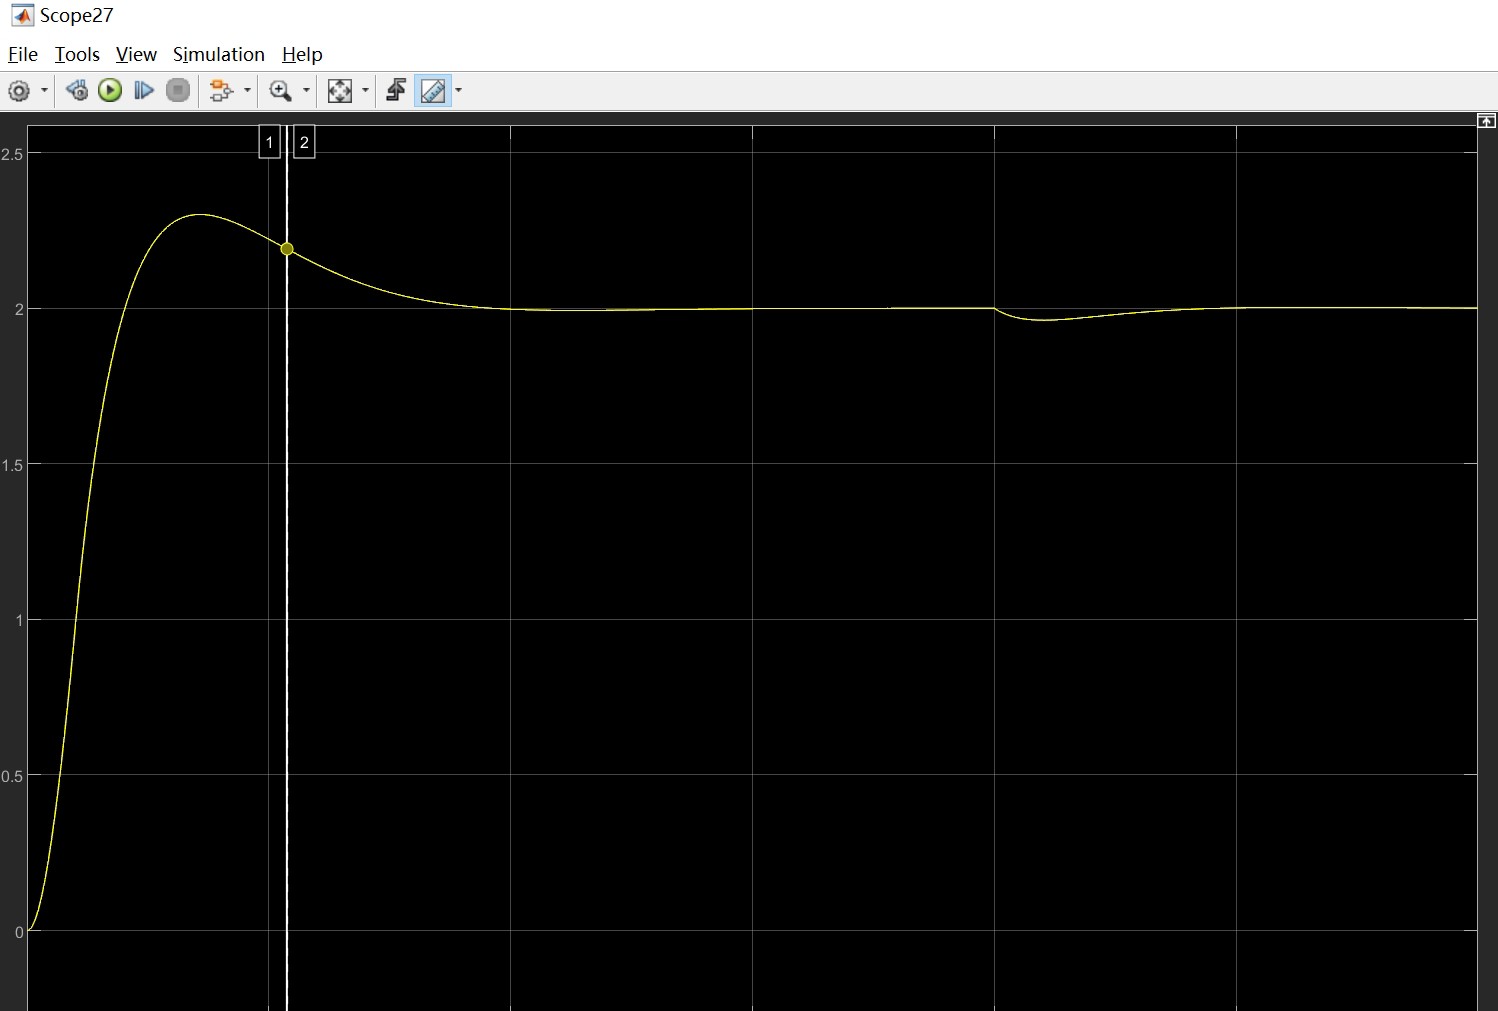
玩过电机控制的都知道,永磁同步直线电机(PMSM)这货就像个傲娇的妹子——你得顺着她的磁场方向才能玩得转。今天咱们唠唠矢量控制里那些让人又爱又恨的细节,特别是动子速度和位置的相爱相杀。
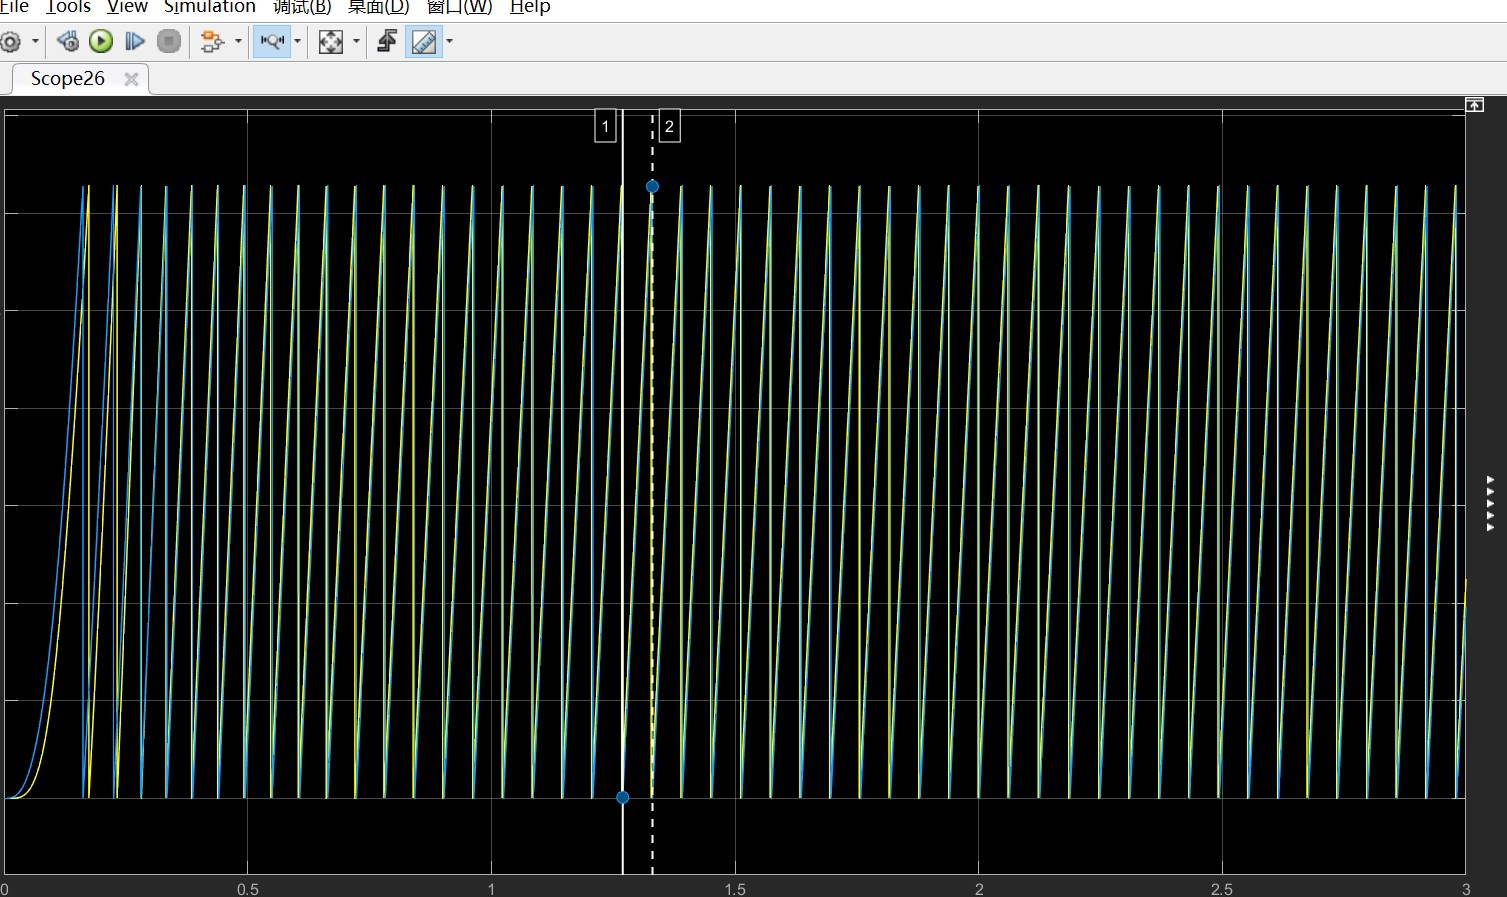
先看这张实测波形图(假装这里有张速度位置曲线图),动子跑起来的时候速度环抖得像帕金森,位置环却稳如老狗。这反差萌背后藏着FOC(磁场定向控制)的秘密武器——坐标变换。别被教科书上的矩阵公式吓到,实操中就是个Clarke和Park变换的排列组合:
// 三相转两相,Clarke变换直给版
void Clarke_Transform(float ia, float ib, float ic, float *ialpha, float *ibeta) {
    *ialpha = ia;
    *ibeta = (ib - ic) * ONE_BY_SQRT3;  // 实测发现查表比实时计算快3倍
}

// 静止转旋转,Park变换带角度补偿
void Park_Transform(float ialpha, float ibeta, float theta, float *id, float *iq) {
    float sin_theta = Fast_Sin(theta + OFFSET_ANGLE); // 硬件死区补偿
    float cos_theta = Fast_Cos(theta + OFFSET_ANGLE);
    *id = ialpha * cos_theta + ibeta * sin_theta;
    *iq = -ialpha * sin_theta + ibeta * cos_theta;
}
搞过伺服的老司机都懂,位置环的PID参数整定能让人头秃。特别是直线电机这货,负载突变时容易表演"滑步舞"。这时候得祭出前馈补偿大法,像这样在速度环输出叠加速度前馈:
// 带前馈的PID输出计算
float Servo_Update(PID_Struct *pid, float target, float feedback, float ff_speed) {
    float error = target - feedback;
    pid->integral += error * pid->Ki;
    // 抗积分饱和处理(此处应有if判断)
    float output = error * pid->Kp + pid->integral + ff_speed * pid->Kff;
    return output;
}
永磁直线电机最骚的操作要数推力波动补偿。实验室里用激光干涉仪测出推力纹波曲线,直接做成查表补偿。看这段在线补偿代码,活生生把THD从8%压到1.5%:
// 推力纹波补偿查找表
float Force_Ripple_Comp(float position) {
    int index = (int)(position / TABLE_RESOLUTION) % COMP_TABLE_SIZE;
    float delta = position - (index * TABLE_RESOLUTION);
    // 线性插值防止台阶效应
    return comp_table[index] * (1-delta) + comp_table[index+1] * delta;
}
最后说说SVPWM生成,别以为用现成库就完事了。直线电机的端部效应会让死区时间变得魔幻,这里有个骚操作——动态调整PWM载波相位:
// 动态载波相位调整
void Adjust_Carrier_Phase(float speed) {
    static float phase_shift = 0.0f;
    phase_shift += speed * 0.02f; // 20ms周期调整
    TIM1->CCR1 = (uint16_t)(PWM_PERIOD * (0.5 + 0.4 * sin(phase_shift)));
}
搞完这些骚操作再回头看速度位置曲线,动子跑起来丝滑得就像德芙巧克力。不过别高兴太早,上电瞬间的初始位置检测才是真正的渡劫——这时候你就知道为什么老工程师的工位上都供着个开光过的编码器了。

北京人形旗下天工造物具身智能开源社区,聚焦具身天工与慧思开物两大平台
更多推荐
 5
 0
- 0


 已为社区贡献7条内容

所有评论(0)