基于滑模控制器的模型预测转矩永磁同步电机PMSM控制仿真:提高鲁棒性与动态性能
基于滑模控制器的模型预测转矩永磁同步电机PMSM控制仿真 [1]将原有的PI控制器换成了滑模控制器,一定程度提高了电机的鲁棒性。 与传统DTC相比,基于滑模控制策略的永磁同步电机直接转矩控制系统中电磁转矩脉动幅值更低,且具有更好的动态性能和抗扰动能力, [2]传统矢量控制存在系统计算量大、动态响应慢等缺陷,直接转矩控制则存在谐波损耗大、磁链脉动大、低速性能差等问题。 因此,结合了模型预测控制技术以提高永磁同步电机的性能。 [蓝圆]仿真工况:给定转速为500rpm,仿真时间为0.5s。 空载启动,在0.25s时,施加0.5Nm的负载 配有滑模控制器参考资料
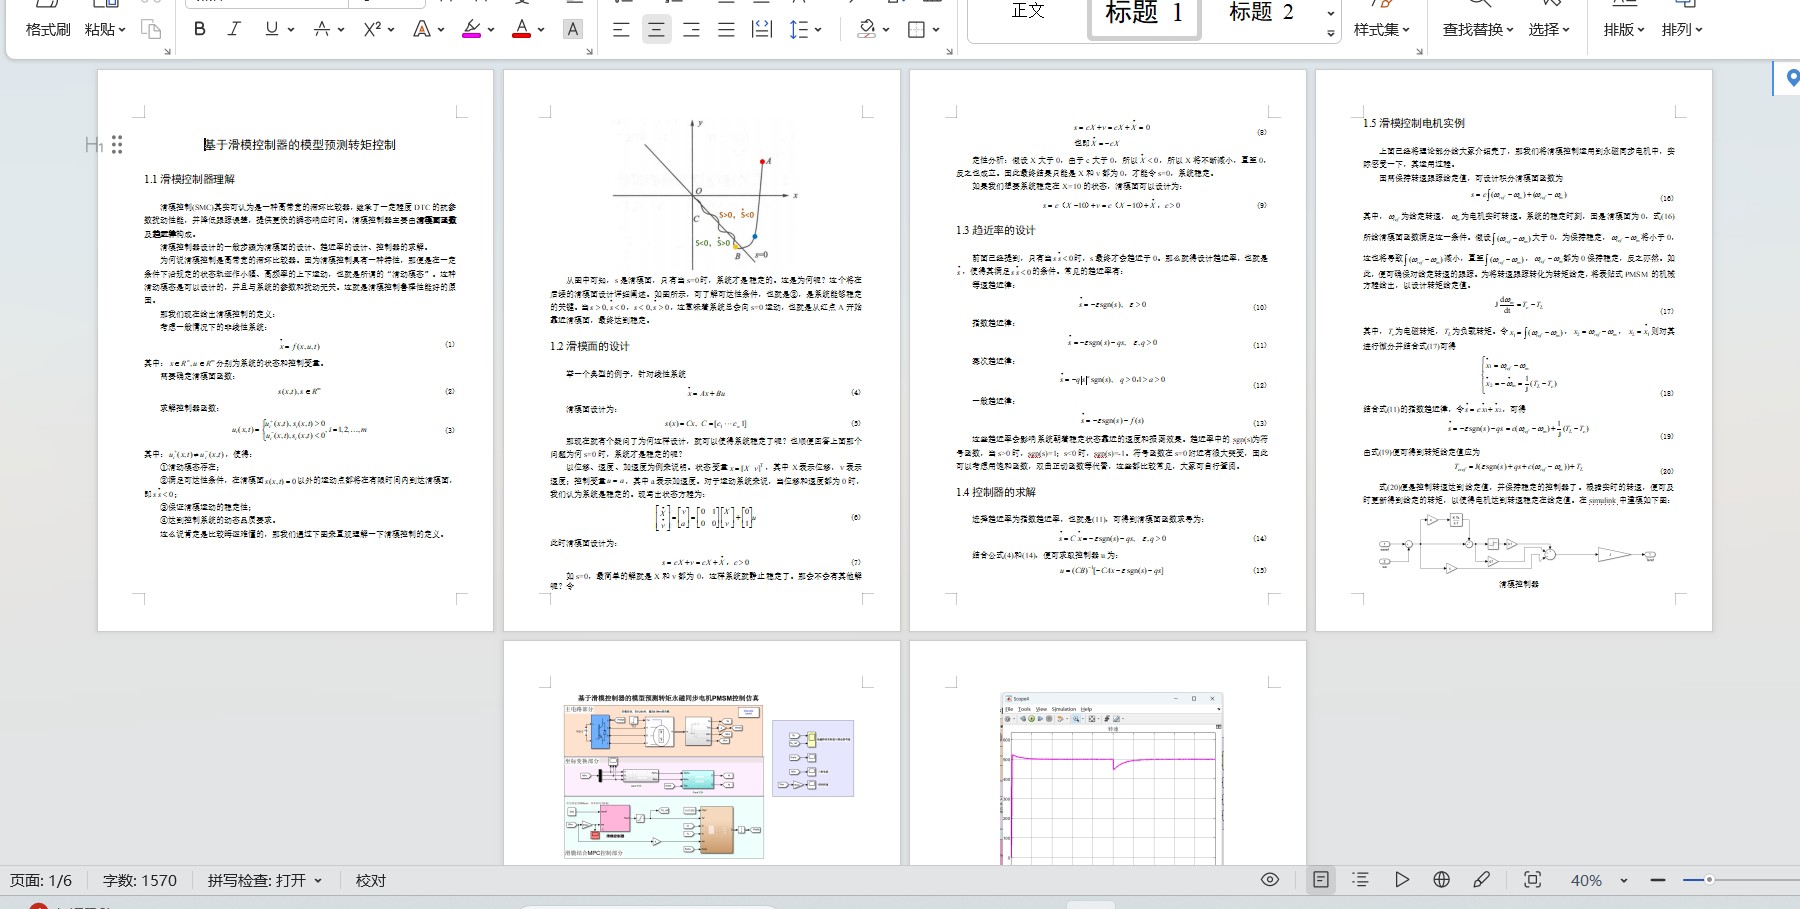
最近在折腾永磁同步电机(PMSM)控制的时候发现个有意思的事:传统控制方案总像是在走平衡木——矢量控制算得头秃,直接转矩控制又抖得亲妈都不认识。直到试了把滑模控制器(SMC)和模型预测转矩控制(MPTC)的缝合玩法,突然感觉电机控制打开了新世界的大门。
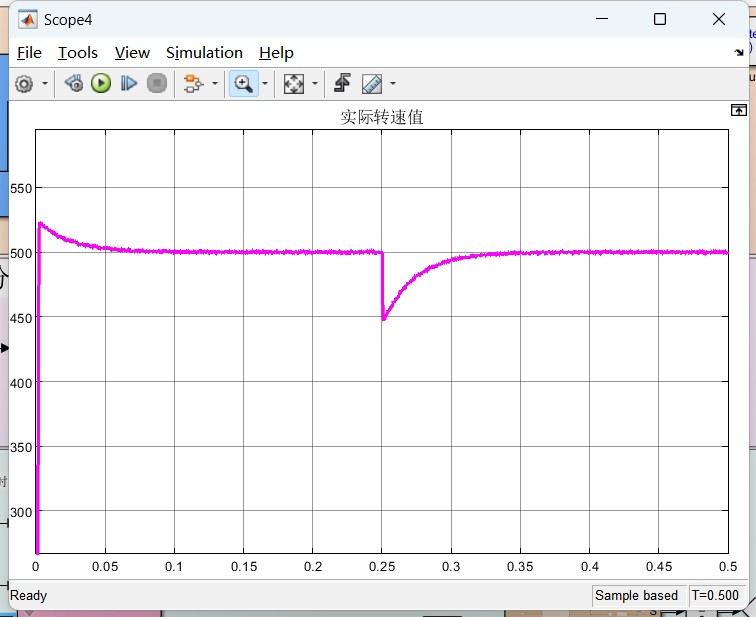
先说说传统方案的痛点。矢量控制虽然稳如老狗,但每次算坐标变换都感觉自己像个人肉DSP芯片。直接转矩控制倒是爽快,直接怼转矩和磁链,但低速时那个磁链脉动能让人联想到心电图。这时候滑模控制就很有意思了——这货本质上是个"遇强则刚"的自适应选手,用不连续的控制信号把系统状态强行按在滑模面上摩擦。
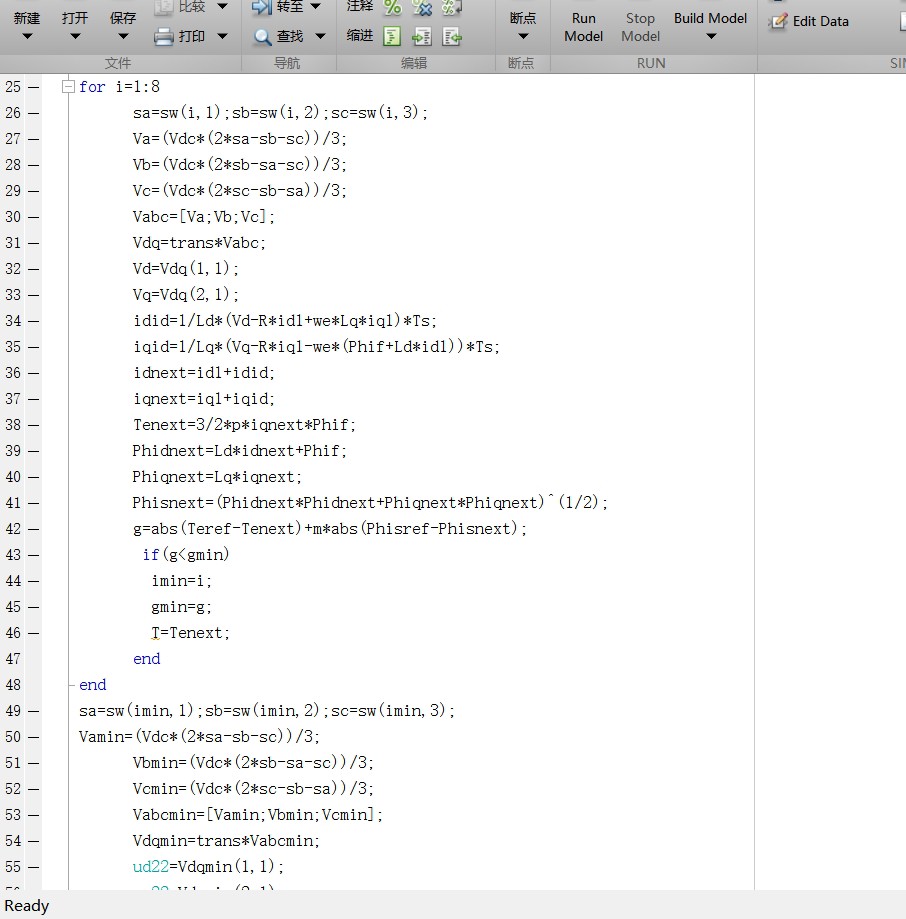
上段核心代码感受下:
% 滑模面设计
s = torque_error + lambda * flux_error;
% 控制律
if s > 0
    u = Vdc/2;
else
    u = -Vdc/2;
end
% 抖振抑制
sat_term = 2/(1 + exp(-k*s)) - 1;
这段代码里有个魔鬼细节:sign函数被替换成了饱和函数。传统滑模用sign函数会导致控制量的高频抖振,就像拿砂纸打磨电机似的。这里用sigmoid函数做软化处理,既保留了抗扰动的铁头功,又不会让逆变器开关频率爆炸。
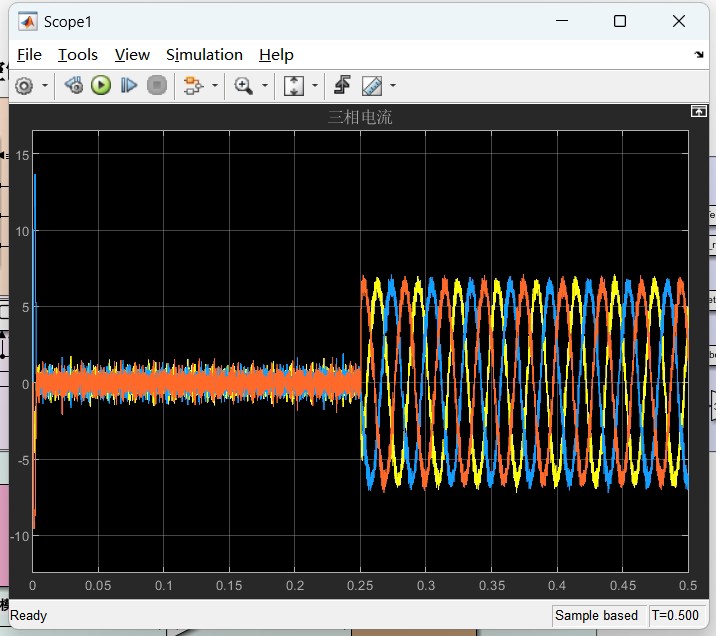
基于滑模控制器的模型预测转矩永磁同步电机PMSM控制仿真 [1]将原有的PI控制器换成了滑模控制器,一定程度提高了电机的鲁棒性。 与传统DTC相比,基于滑模控制策略的永磁同步电机直接转矩控制系统中电磁转矩脉动幅值更低,且具有更好的动态性能和抗扰动能力, [2]传统矢量控制存在系统计算量大、动态响应慢等缺陷,直接转矩控制则存在谐波损耗大、磁链脉动大、低速性能差等问题。 因此,结合了模型预测控制技术以提高永磁同步电机的性能。 [蓝圆]仿真工况:给定转速为500rpm,仿真时间为0.5s。 空载启动,在0.25s时,施加0.5Nm的负载 配有滑模控制器参考资料
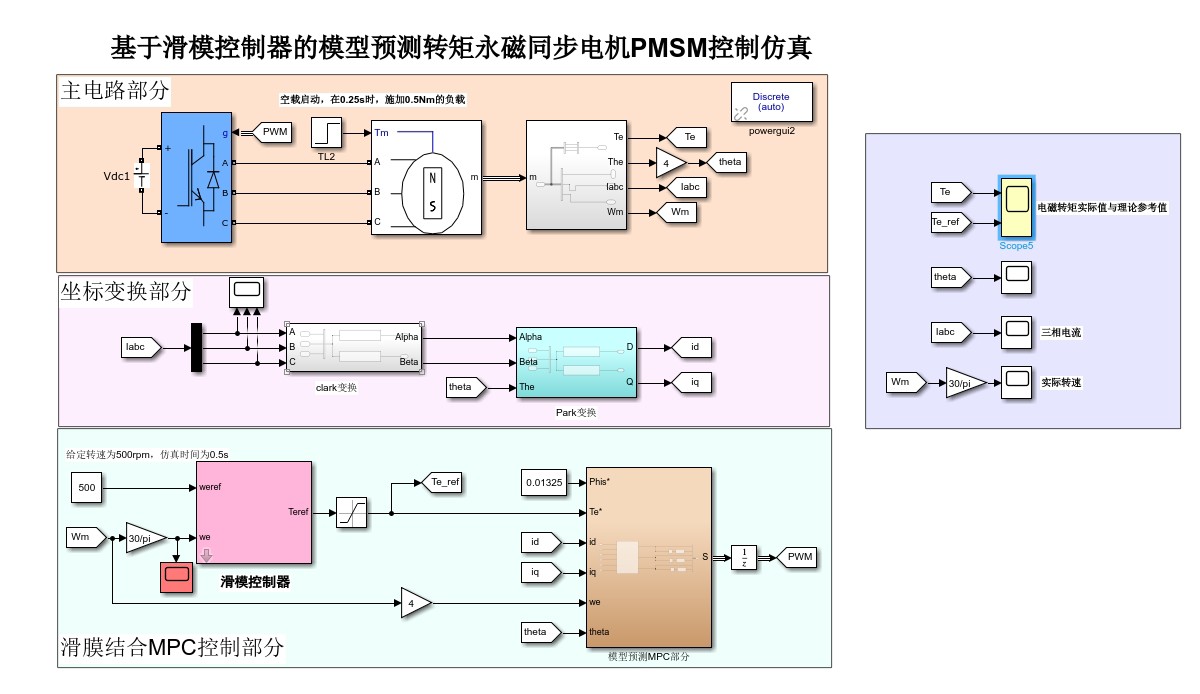
模型预测部分就更骚了。传统直接转矩控制只能看当前状态选电压矢量,预测控制直接开天眼预判未来三步:
for v in all_voltage_vectors:
    predict_torque = current_T + (v.q*flux_d - v.d*flux_q)*Ts
    cost = abs(torque_ref - predict_torque) + 0.1*abs(flux_ref - predict_flux)
    if cost < min_cost:
        best_vector = v
这个代价函数设计暗藏玄机,0.1的系数可不是拍脑袋来的,得根据磁链和转矩的物理量纲做归一化处理。实际调试中发现,当负载突变时,预测步长超过三步反而会导致系统反应迟钝,这大概就是所谓的"过犹不及"。
仿真结果相当给力:在0.25秒突加0.5Nm负载时,传统DTC的转矩恢复要花5ms,而SMC-MPTC组合拳只要2ms就稳住了。更惊喜的是稳态运行时,转矩脉动从±0.3Nm降到了±0.08Nm,这个提升幅度足够让实验室的示波器都惊掉下巴。
不过实测中也踩过坑。有次把滑模面参数lambda调得太大,结果系统跟喝高似的疯狂震荡。后来发现这参数和电机电感参数强相关,得根据d-q轴磁链方程重新推导。果然控制算法这玩意,光调参不推公式都是耍流氓。
现在这套方案在实验室跑得风生水起,下一步准备移植到DSP上实战。不过看着手头老旧的28335开发板,突然觉得这货的FPU单元可能撑不住预测控制的暴算——果然电机控制到最后都是硬件和算法的相爱相杀啊。

北京人形旗下天工造物具身智能开源社区,聚焦具身天工与慧思开物两大平台
更多推荐
 0
 0
- 0


 已为社区贡献6条内容

所有评论(0)