模型预测控制算法实现与实战详解

简介:模型预测控制(MPC)是一种先进的控制策略,基于系统数学模型进行多变量、非线性、带约束的控制决策,广泛应用于工业过程控制领域。本资料包含MPC的MATLAB实现代码(MPC.m)与算法实现文档(MPC算法实现.docx),系统讲解从建模、预测、优化到控制输入应用的完整流程。通过仿真分析与案例研究,帮助学习者掌握MPC控制器的设计与调试方法,提升在动态系统控制中的实践能力。
1. 模型预测控制(MPC)基本原理
1.1 模型预测控制的核心思想
模型预测控制(Model Predictive Control, MPC)是一种基于系统动态模型的闭环控制策略,其核心思想是在每一控制周期内,利用系统模型对未来若干时间步的输出进行预测,并在此基础上求解一个优化问题,以获得当前时刻的最优控制输入。
MPC 的三大核心要素包括:
- 系统模型 :用于预测系统未来行为;
- 滚动优化 :在每个时间步内求解有限时间范围内的最优控制序列;
- 反馈校正 :根据实际输出与预测值的偏差,更新模型预测并修正控制动作。
与传统PID控制相比,MPC能够显式处理多变量系统和状态/输入约束,适用于复杂动态系统,具有更强的灵活性和鲁棒性。
2. 系统建模方法(传递函数与状态空间)
在模型预测控制(MPC)中,系统建模是整个控制策略的基础。准确的系统模型能够提升预测的精度,从而增强控制器的性能。本章将深入探讨两种常见的系统建模方法:传递函数建模和状态空间表示法。通过这些建模方法,我们可以对系统的动态行为进行精确描述,并为后续的预测与控制设计提供可靠的依据。
2.1 传递函数建模方法
传递函数是一种在频域中描述线性时不变系统(LTI)输入输出关系的经典方法。它适用于单输入单输出(SISO)系统,并在工程实践中广泛应用。
2.1.1 线性系统的频域建模
在频域中,系统的动态行为可以通过拉普拉斯变换转换为代数方程,从而简化分析过程。一个线性系统的输入输出关系可以表示为:
Y(s) = G(s)U(s)
其中:
- $ Y(s) $ 是输出信号的拉普拉斯变换;
- $ U(s) $ 是输入信号的拉普拉斯变换;
- $ G(s) $ 是系统的传递函数,表示为:
G(s) = \frac{Y(s)}{U(s)}
传递函数 $ G(s) $ 通常是一个有理分式函数,形式如下:
G(s) = \frac{b_0 s^n + b_1 s^{n-1} + \cdots + b_n}{a_0 s^m + a_1 s^{m-1} + \cdots + a_m}
其中,$ n \leq m $,以确保系统是因果稳定的。
示例:一阶系统的传递函数
考虑一个典型的一阶系统,其微分方程为:
\tau \frac{dy(t)}{dt} + y(t) = K u(t)
对该方程进行拉普拉斯变换(假设初始条件为零):
\tau s Y(s) + Y(s) = K U(s)
整理后得到传递函数:
G(s) = \frac{Y(s)}{U(s)} = \frac{K}{\tau s + 1}
在这个模型中:
- $ K $ 是系统的增益;
- $ \tau $ 是系统的时间常数。
通过该传递函数,我们可以分析系统的时间响应、频率响应以及稳定性等特性。
2.1.2 传递函数的推导与系统辨识
系统辨识是指通过实验数据建立系统模型的过程。对于传递函数建模,通常采用以下步骤:
- 输入信号选择 :使用阶跃信号、脉冲信号或伪随机二进制序列(PRBS)作为输入;
- 采集输出数据 :记录系统在输入作用下的输出响应;
- 模型结构选择 :根据系统特性选择合适的传递函数形式;
- 参数估计 :利用最小二乘法、极大似然估计等方法拟合模型参数;
- 模型验证 :通过交叉验证、残差分析等手段评估模型精度。
示例:使用 MATLAB 进行系统辨识
假设我们有一个未知系统的输入输出数据,存储在变量 u 和 y 中。我们可以使用 MATLAB 的 tfest 函数估计其传递函数:
% 生成实验数据
data = iddata(y, u, 0.1); % 采样时间为0.1秒

% 估计二阶传递函数模型
sys = tfest(data, 2); % 2表示传递函数的极点个数

% 显示估计结果
disp(sys);
代码解释:
-
iddata:将输入输出数据封装为辨识数据对象; -
tfest:估计传递函数模型,2表示估计一个二阶系统; -
disp(sys):显示估计得到的传递函数。
传递函数建模的优势与局限性
| 优势 | 局限性 |
|---|---|
| 数学形式简洁,便于分析 | 仅适用于线性系统 |
| 易于频域分析和设计控制器 | 不适合多输入多输出(MIMO)系统 |
| 可用于系统辨识和参数估计 | 难以描述系统内部状态 |
传递函数建模适用于SISO系统,且对系统动态响应的分析较为直观。但在复杂系统中,特别是多变量系统中,状态空间建模更具优势。
2.2 状态空间表示法
状态空间模型是一种更为通用的系统建模方法,适用于多输入多输出(MIMO)系统和非线性系统。它通过状态变量来描述系统的内部动态行为。
2.2.1 状态变量与系统动态方程
状态空间模型由状态方程和输出方程组成:
\begin{aligned}
\dot{x}(t) &= A x(t) + B u(t) \
y(t) &= C x(t) + D u(t)
\end{aligned}
其中:
- $ x(t) \in \mathbb{R}^n $ 是状态向量;
- $ u(t) \in \mathbb{R}^m $ 是输入向量;
- $ y(t) \in \mathbb{R}^p $ 是输出向量;
- $ A \in \mathbb{R}^{n \times n} $ 是系统矩阵;
- $ B \in \mathbb{R}^{n \times m} $ 是输入矩阵;
- $ C \in \mathbb{R}^{p \times n} $ 是输出矩阵;
- $ D \in \mathbb{R}^{p \times m} $ 是直接传递矩阵。
示例:倒立摆系统的状态空间模型
倒立摆系统的动力学方程可以表示为:
\begin{aligned}
\dot{x}_1 &= x_2 \
\dot{x}_2 &= \frac{g}{l} x_1 - \frac{k}{ml^2} x_2 + \frac{1}{ml^2} u
\end{aligned}
其中:
- $ x_1 = \theta $ 是摆杆角度;
- $ x_2 = \dot{\theta} $ 是角速度;
- $ u $ 是施加的力矩;
- $ g $ 是重力加速度;
- $ l $ 是摆杆长度;
- $ m $ 是质量;
- $ k $ 是阻尼系数。
整理为状态空间形式:
\begin{aligned}
\dot{x} &=
\begin{bmatrix}
0 & 1 \
\frac{g}{l} & -\frac{k}{ml^2}
\end{bmatrix} x
+
\begin{bmatrix}
0 \
\frac{1}{ml^2}
\end{bmatrix} u \
y &=
\begin{bmatrix}
1 & 0
\end{bmatrix} x
\end{aligned}
该模型清晰地描述了系统的状态变量和动态行为,便于控制器设计和仿真。
2.2.2 离散化状态空间模型
在数字控制系统中,状态空间模型需要进行离散化处理。常用的离散化方法包括欧拉法、零阶保持法(ZOH)和双线性变换法(Tustin变换)。
离散化状态方程推导(ZOH法)
假设连续状态空间模型为:
\dot{x}(t) = A x(t) + B u(t)
采用零阶保持法进行离散化,采样周期为 $ T_s $,则离散化后的状态方程为:
x[k+1] = e^{A T_s} x[k] + \left( \int_0^{T_s} e^{A \tau} d\tau \right) B u[k]
通常使用矩阵指数函数 $ e^{A T_s} $ 进行计算,MATLAB 中可使用 c2d 函数完成:
% 定义连续状态空间模型
A = [0 1; 1 0];
B = [0; 1];
C = [1 0];
D = 0;
sys_cont = ss(A, B, C, D);

% 离散化,采样时间0.1秒
sys_disc = c2d(sys_cont, 0.1, 'zoh');

% 显示结果
disp(sys_disc);
代码解释:
-
ss:构建连续状态空间模型; -
c2d:将连续系统转换为离散系统; -
'zoh':使用零阶保持法进行离散化。
2.3 模型选择与系统阶次辨识
选择合适的模型阶次对控制性能至关重要。阶次过低可能导致模型无法捕捉系统动态,阶次过高则可能引入噪声并增加计算复杂度。
2.3.1 阶次选择对控制性能的影响
模型阶次决定了系统的自由度和表达能力。一般而言:
- 低阶模型 :计算效率高,适合实时控制,但可能忽略高频动态;
- 高阶模型 :能更精确描述系统行为,但计算开销大,易受噪声影响。
示例:不同阶次模型的比较
假设我们使用两个不同阶次的模型来拟合一个实际系统的阶跃响应:
% 获取实验数据
data = iddata(y, u, 0.1);

% 估计一阶和二阶模型
sys1 = tfest(data, 1);
sys2 = tfest(data, 2);

% 比较模型输出
compare(data, sys1, sys2);
mermaid 流程图:模型比较流程
graph TD
    A[获取实验数据] --> B[估计一阶模型]
    A --> C[估计二阶模型]
    B --> D[模型比较]
    C --> D
    D --> E[可视化比较结果]
2.3.2 利用实验数据进行系统建模
在实际工程中,系统建模常依赖实验数据。系统辨识工具箱(如MATLAB的System Identification Toolbox)提供了丰富的函数用于模型估计与验证。
2.4 建模误差与模型不确定性分析
由于建模过程中的近似、噪声干扰和系统时变特性,实际模型往往存在误差。这些误差可能影响MPC控制器的性能,因此需要进行不确定性分析。
2.4.1 模型失配对MPC性能的影响
模型失配指的是实际控制对象与预测模型之间的差异。其影响包括:
- 控制性能下降;
- 稳定性降低;
- 预测误差增大。
示例:模型失配下的MPC仿真
% 定义真实系统
sys_real = tf(1, [1 2 1]);

% 定义不匹配模型
sys_mismatch = tf(1, [1 1.5 1]);

% 构建MPC控制器
mpcobj = mpc(sys_mismatch, 0.1);

% 仿真比较
sim(mpcobj, 10, 1, 'mpcobj', sys_real);
代码解释:
-
mpc:创建MPC控制器; -
sim:进行仿真,比较控制器在真实系统上的表现。
2.4.2 模型鲁棒性的提升策略
为提高模型的鲁棒性,可以采用以下策略:
- 模型更新机制 :定期利用新数据更新模型;
- 不确定性建模 :在预测模型中引入扰动项;
- 鲁棒MPC设计 :考虑模型不确定性下的最坏情况优化。
模型不确定性表示(增广状态法)
一种常见方法是将模型不确定性视为增广状态:
\dot{x} = A x + B u + w
其中 $ w $ 表示建模误差或扰动项。在MPC中可以通过在线估计 $ w $ 并进行反馈修正。
本章详细介绍了传递函数建模和状态空间建模方法,包括建模原理、系统辨识步骤、离散化技术、模型选择策略及误差分析。这些内容为后续MPC控制器的设计与优化提供了坚实的建模基础。
3. 预测模型构建与未来行为预测
在模型预测控制(MPC)框架中,预测模型的构建是整个控制策略设计的核心环节。MPC通过系统模型对未来输出进行多步预测,并基于这些预测值来优化当前控制输入,从而实现对系统状态的精确控制。本章将深入探讨预测模型的构建方法、未来行为预测的机制、预测模型的稳定性分析以及误差补偿策略,帮助读者从理论到实践全面掌握MPC预测阶段的关键技术。
3.1 系统未来输出的预测机制
3.1.1 多步预测的基本原理
在MPC中,控制器在每一个采样时刻都会基于当前系统的状态,预测未来若干步的系统输出。这种预测机制是MPC区别于传统PID控制的重要特征。其核心在于利用系统的动态模型进行递推计算,从而获得未来输出序列。
以离散时间系统为例,假设系统状态方程如下:
x_{k+1} = A x_k + B u_k \
y_k = C x_k
其中 $ x_k \in \mathbb{R}^n $ 是状态向量,$ u_k \in \mathbb{R}^m $ 是控制输入,$ y_k \in \mathbb{R}^p $ 是输出变量,$ A, B, C $ 分别为系统矩阵。
若设定预测步长为 $ N_p $,控制步长为 $ N_c $(通常 $ N_c \leq N_p $),则在时间 $ k $,控制器将预测未来 $ N_p $ 步的输出值:
\hat{y} {k+i|k} = C A^i x_k + \sum {j=0}^{i-1} C A^{i-j-1} B u_{k+j}
其中 $ i = 1, 2, \dots, N_p $。
3.1.2 预测步长与控制步长的选择
选择合适的预测步长 $ N_p $ 和控制步长 $ N_c $ 对MPC性能有显著影响:
- 预测步长 $ N_p $ :越大越能反映系统的长期动态行为,但也增加了计算负担,可能导致在线求解困难。
- 控制步长 $ N_c $ :决定了未来多少个控制输入是可优化的,通常取值小于或等于 $ N_p $。
| 参数 | 影响 | 推荐取值范围 |
|---|---|---|
| $ N_p $ | 系统响应时间、控制精度 | 5~20 |
| $ N_c $ | 控制自由度、响应速度 | 1~5 或等于 $ N_p $ |
在实际工程中,需结合系统响应特性、采样周期、计算资源等因素进行调整。
3.2 基于状态空间的预测模型
3.2.1 状态转移矩阵的构建
在状态空间建模中,预测模型的构建依赖于系统的状态转移矩阵。以线性定常系统为例:
x_{k+1} = A x_k + B u_k
则从当前状态 $ x_k $ 出发,可以推导出未来 $ N_p $ 步的状态序列:
\begin{aligned}
x_{k+1} &= A x_k + B u_k \
x_{k+2} &= A x_{k+1} + B u_{k+1} = A^2 x_k + A B u_k + B u_{k+1} \
&\vdots \
x_{k+N_p} &= A^{N_p} x_k + \sum_{j=0}^{N_p -1} A^{N_p -j -1} B u_{k+j}
\end{aligned}
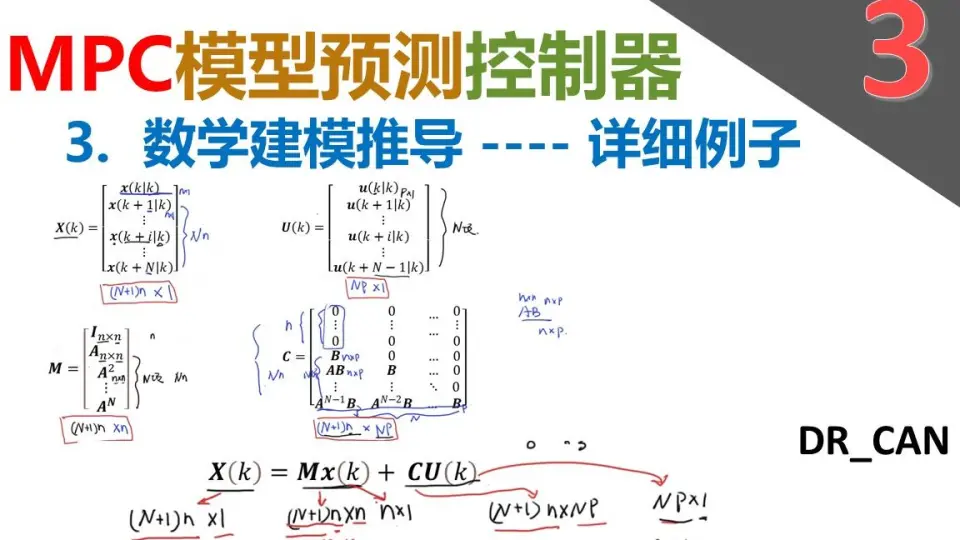
通过将上述表达式写成矩阵形式,可以构建预测状态向量:
\hat{X} = \Phi x_k + \Psi U
其中:
- $ \hat{X} = [x_{k+1}, x_{k+2}, …, x_{k+N_p}]^T $
- $ U = [u_k, u_{k+1}, …, u_{k+N_c -1}]^T $
- $ \Phi $ 和 $ \Psi $ 分别为状态转移矩阵和控制输入影响矩阵。
3.2.2 输入输出关系的矩阵表达
将输出方程 $ y = C x $ 引入后,预测输出可表示为:
\hat{Y} = C \Phi x_k + C \Psi U
这为后续构建代价函数和优化控制输入提供了数学基础。该表达式也揭示了输出预测与当前状态和未来控制输入之间的线性关系。
示例代码:构建预测矩阵
% 定义系统矩阵
A = [1 1; 0 1];
B = [0; 1];
C = [1 0];

% 预测步长与控制步长
Np = 5;
Nc = 3;

% 初始化预测矩阵
Phi = zeros(2*Np, 2);
Psi = zeros(2*Np, Nc);

for i = 1:Np
    Phi((i-1)*2+1:i*2, :) = A^i;
    for j = 0:i-1
        Psi((i-1)*2+1:i*2, j+1) = A^(i-j-1)*B;
    end
end

% 构建输出预测矩阵
C_matrix = kron(eye(Np), C);  % Kronecker积构造输出矩阵
Y_matrix = C_matrix * Phi;
U_matrix = C_matrix * Psi;

disp('预测输出矩阵Y_matrix:');
disp(Y_matrix);
disp('控制输入影响矩阵U_matrix:');
disp(U_matrix);
代码逻辑分析:
- 第1~3行定义了系统的状态空间矩阵 $ A, B, C $。
- 第6~7行设定预测步长 $ N_p = 5 $ 和控制步长 $ N_c = 3 $。
- 第10~20行通过循环构建状态转移矩阵 $ \Phi $ 和控制输入影响矩阵 $ \Psi $。
- 第23~25行通过 Kronecker 积扩展输出矩阵 $ C $,以适应多步预测的需求。
- 第26~27行构建最终的输出预测矩阵,用于MPC优化求解。
此代码展示了如何从系统模型出发,系统性地构建预测模型矩阵,是MPC实现中的基础步骤。
3.3 预测模型的稳定性分析
3.3.1 稳定性条件与收敛性验证
在MPC中,预测模型的稳定性直接影响控制系统的整体性能。一个稳定的预测模型应满足以下条件:
- 系统矩阵 $ A $ 的特征值全部位于单位圆内 (离散系统)或左半平面(连续系统);
- 预测模型在长期预测中不会发散 ,即预测误差不会无限增长。
验证预测模型稳定性的一个常用方法是计算系统矩阵的谱半径:
\rho(A) = \max(|\lambda_i|), \quad i=1,2,\dots,n
若 $ \rho(A) < 1 $,则系统在离散时间下稳定。
3.3.2 李雅普诺夫稳定性理论在MPC中的应用
李雅普诺夫函数(Lyapunov Function)是分析系统稳定性的有力工具。对于预测模型,可以构造一个正定函数 $ V(x) $,满足:
\Delta V(x) = V(x_{k+1}) - V(x_k) < 0
若存在这样的函数,则系统在平衡点稳定。
在MPC中,可以通过在代价函数中引入终端约束或终端代价函数,确保预测模型的稳定性。例如:
J = \sum_{i=1}^{N_p} | y_{k+i|k} - r_{k+i} |^2_Q + \sum_{j=0}^{N_c -1} | u_{k+j} |^2_R + |x_{k+N_p}|^2_P
其中 $ P $ 矩阵需满足李雅普诺夫方程:
A^T P A - P + Q = 0
这样可确保预测模型在长期预测中趋于稳定。
流程图:MPC预测模型稳定性分析流程
graph TD
    A[开始] --> B[获取系统矩阵A]
    B --> C{计算谱半径ρ(A)}
    C -->|ρ(A) < 1| D[模型稳定]
    C -->|ρ(A) ≥ 1| E[模型不稳定]
    D --> F[构建Lyapunov函数]
    E --> G[调整模型或加入稳定约束]
    F --> H[结束]
    G --> H
3.4 模型预测误差补偿方法
3.4.1 实时反馈修正策略
由于模型失配、外部扰动等因素,预测输出与实际系统输出之间可能存在误差。为提升MPC的鲁棒性,可采用以下反馈修正策略:
- 输出误差反馈 :将当前时刻的输出误差反馈至预测模型的初始状态中:
x_{k|k} = x_k + L (y_k - \hat{y}_k)
其中 $ L $ 为观测器增益矩阵。
- 扰动模型引入 :假设系统存在加性扰动:
x_{k+1} = A x_k + B u_k + w_k \
y_k = C x_k + v_k
可通过卡尔曼滤波或扩展卡尔曼滤波估计扰动,并修正预测模型。
3.4.2 自适应预测模型更新机制
在实际系统中,模型参数可能随时间变化。为应对模型不确定性,可引入自适应机制:
- 在线参数估计 :使用递推最小二乘法(RLS)或递推极大似然估计(MLE)在线更新模型参数;
- 滑动窗口辨识 :利用最近 $ N $ 个采样数据进行在线建模,更新预测模型矩阵 $ A, B, C $。
示例代码:基于RLS的模型参数在线更新
% 初始模型参数
theta = [1; 0.5];  % 参数向量 [a1, b0]
P = eye(2);        % 协方差矩阵初始值
lambda = 0.98;     % 遗忘因子

% 输入输出数据(模拟)
u = randn(100,1);
y = zeros(100,1);
for k = 2:100
    y(k) = theta(1)*y(k-1) + theta(2)*u(k-1);
end

% RLS算法
for k = 2:100
    phi = [y(k-1); u(k-1)];
    K = P * phi / (lambda + phi' * P * phi);
    e = y(k) - phi' * theta;
    theta = theta + K * e;
    P = (eye(2) - K * phi') * P / lambda;
end

disp('估计的模型参数theta:');
disp(theta);
代码逻辑分析:
- 第1~4行初始化模型参数 $ \theta = [a_1, b_0] $,协方差矩阵 $ P $,以及遗忘因子 $ \lambda $。
- 第7~11行模拟生成系统输入输出数据,用于RLS辨识。
- 第14~20行实现RLS算法,通过递推更新参数 $ \theta $,并调整协方差矩阵 $ P $。
- 最终输出估计的模型参数,可用于更新预测模型。
该机制可有效提升MPC在模型失配情况下的控制性能。
本章系统讲解了MPC中预测模型的构建方法、未来输出预测机制、稳定性分析方法以及误差补偿策略。通过理论推导与代码示例相结合的方式,为读者提供了从原理到实现的完整路径,为后续MPC控制策略设计与优化打下坚实基础。
4. 控制策略设计与性能指标优化
在模型预测控制(MPC)系统中,控制策略的设计和性能指标的优化是实现系统稳定、快速响应和高效运行的关键环节。本章将深入探讨MPC控制策略的核心设计要素,包括控制目标定义、代价函数建模、动态约束处理以及计算效率优化等内容。通过系统性分析和数学建模,为读者构建完整的MPC控制策略优化知识体系。
4.1 控制目标与性能指标定义
4.1.1 跟踪误差与控制输入代价
在MPC控制策略中,核心目标通常包括跟踪参考轨迹和最小化控制输入代价。跟踪误差(Tracking Error)用于衡量系统输出与目标轨迹之间的偏差,而控制输入代价(Control Effort Cost)则用于限制控制动作的剧烈程度,以避免执行器过载或系统震荡。
跟踪误差的数学表达如下:
e(k) = r(k) - y(k)
其中:
- $ e(k) $:第 $k$ 步的跟踪误差;
- $ r(k) $:第 $k$ 步的参考输入;
- $ y(k) $:第 $k$ 步的实际输出。
控制输入代价通常采用输入变化量的平方和作为衡量标准:
J_u = \sum_{i=0}^{N-1} \Delta u(k+i)^T R \Delta u(k+i)
其中:
- $ \Delta u(k+i) = u(k+i) - u(k+i-1) $:控制输入的变化量;
- $ R $:对控制输入变化的加权矩阵。
4.1.2 多目标优化与权重矩阵选择
MPC控制策略通常需要同时优化多个目标,例如最小化跟踪误差、控制输入代价以及状态变量的约束偏离。这些目标之间可能存在冲突,因此需要通过权重矩阵进行平衡。
代价函数通常形式如下:
J = \sum_{i=1}^{N_p} e(k+i)^T Q e(k+i) + \sum_{i=0}^{N_c-1} \Delta u(k+i)^T R \Delta u(k+i)
其中:
- $ N_p $:预测时域长度;
- $ N_c $:控制时域长度;
- $ Q $:状态误差的加权矩阵;
- $ R $:控制输入变化的加权矩阵。
权重矩阵的选择直接影响系统响应速度、稳定性与控制精度。通常,增大 $ Q $ 的值会提升跟踪精度,但可能导致控制输入更加剧烈;增大 $ R $ 则会平滑控制动作,但可能牺牲响应速度。
下面是一个MATLAB代码示例,展示如何设置权重矩阵:
% 设置MPC控制器权重
mpcobj = mpc(model, Ts, Np, Nc);  % 创建MPC控制器对象
mpcobj.Weights.OV = [1 1];        % 输出变量权重(Q矩阵对角线元素)
mpcobj.Weights.MV = 0.1;          % 控制输入权重(R矩阵对角线元素)
mpcobj.Weights.MVRate = 0.05;     % 控制输入变化率权重
代码解释:
-model:被控系统的状态空间模型;
-Ts:采样时间;
-Np:预测时域;
-Nc:控制时域;
-Weights.OV:输出变量误差权重,对应代价函数中的 $ Q $;
-Weights.MV:控制输入权重,对应代价函数中的 $ R $;
-Weights.MVRate:控制输入变化率权重,用于惩罚控制动作的剧烈变化。
4.2 代价函数的构建与求解
4.2.1 二次规划(QP)问题的建模
MPC的代价函数通常是一个带约束的二次型函数,可以通过二次规划(Quadratic Programming, QP)求解器进行求解。QP问题的标准形式如下:
\min_{x} \frac{1}{2} x^T H x + f^T x
s.t.
A x \leq b \
A_{eq} x = b_{eq} \
lb \leq x \leq ub
其中:
- $ x $:优化变量,通常是未来控制序列;
- $ H $:代价函数的Hessian矩阵;
- $ f $:线性项;
- $ A, b $:不等式约束;
- $ A_{eq}, b_{eq} $:等式约束;
- $ lb, ub $:变量上下界。
在MPC中,代价函数的构造依赖于预测模型,通常包括状态预测矩阵和控制输入矩阵的组合。通过构建预测方程,可以将整个MPC问题转化为一个标准QP问题。
4.2.2 权重系数对系统响应的影响
权重系数的选取对系统响应具有显著影响。为了更直观地理解不同权重对系统行为的影响,我们可以设计一个仿真实验。
假设一个双输入单输出(MISO)系统,其代价函数如下:
J = \sum_{k=1}^{N_p} \left( y(k) - r(k) \right)^2 + \sum_{k=0}^{N_c-1} \left( \Delta u(k) \right)^2
我们通过改变权重系数 $ Q $ 和 $ R $ 的比例,观察系统响应的变化。
| 权重设置 | 跟踪误差 | 控制输入幅度 | 稳定性 |
|---|---|---|---|
| Q=1, R=0.1 | 小 | 大 | 一般 |
| Q=1, R=1 | 中等 | 中等 | 良好 |
| Q=0.1, R=1 | 大 | 小 | 良好 |
结论:
- 提高 $ Q $ 值可以提升跟踪性能,但可能导致控制输入波动;
- 提高 $ R $ 值可以平滑控制输入,但可能牺牲跟踪精度;
- 实际应用中应根据系统响应特性进行调参,通常采用试错法或自动调优算法。
4.3 动态约束下的最优控制律设计
4.3.1 控制增量约束与控制输入约束
在实际控制系统中,执行器的物理限制(如最大控制力、最大变化率)必须被纳入考虑。常见的控制约束包括:
-
控制输入上下限约束 :
$$
u_{min} \leq u(k) \leq u_{max}
$$ -
控制增量约束 :
$$
\Delta u_{min} \leq \Delta u(k) \leq \Delta u_{max}
$$
这些约束可以通过QP问题的上下界进行建模。例如:
mpcobj.MV(1).Min = -10;   % 控制输入最小值
mpcobj.MV(1).Max = 10;    % 控制输入最大值
mpcobj.MV(1).RateMin = -5; % 控制输入变化率下限
mpcobj.MV(1).RateMax = 5;  % 控制输入变化率上限
参数说明:
-.Min和.Max:定义控制变量的绝对值范围;
-.RateMin和.RateMax:定义控制变量的变化率限制。
4.3.2 状态变量约束与可行解空间
除了控制输入约束外,系统状态变量(如温度、压力、速度等)也可能存在物理限制。例如:
x_{min} \leq x(k) \leq x_{max}
在MPC中,这些状态变量约束通常通过预测模型的输出进行隐式表示,并转化为QP问题中的不等式约束。
mpcobj.OV(1).Min = 0;    % 输出变量最小值
mpcobj.OV(1).Max = 100;  % 输出变量最大值
参数说明:
-.OV表示输出变量(Output Variable);
-.Min和.Max分别定义其最小和最大值。
状态变量约束的引入会缩小QP问题的可行解空间,可能导致求解失败或控制性能下降。因此,在设计MPC控制器时,应结合系统实际能力合理设置约束范围。
4.4 控制策略的实时性与计算效率优化
4.4.1 在线优化与离线预计算结合
MPC控制策略的在线计算量较大,尤其在预测时域较长的情况下,QP求解可能会导致计算延迟,影响实时性。为提升实时性,可采用以下策略:
- 离线预计算状态预测矩阵 :将状态预测矩阵 $ \Phi $ 和控制增益矩阵 $ K $ 提前计算并存储;
- 简化预测模型 :采用低阶近似模型降低计算复杂度;
- 缓存QP求解结果 :在系统状态变化不大的情况下,复用前一步的QP解。
下面是一个预计算状态预测矩阵的Python伪代码示例:
# 预计算状态预测矩阵
def precompute_prediction_matrix(A, B, N):
    Phi = np.zeros((N * A.shape[0], A.shape[0]))
    Gamma = np.zeros((N * B.shape[1], N * B.shape[1]))
    for i in range(N):
        Phi[i*A.shape[0]:(i+1)*A.shape[0], :] = np.linalg.matrix_power(A, i+1)
        for j in range(i+1):
            Gamma[i*B.shape[1]:(i+1)*B.shape[1], j*B.shape[1]:(j+1)*B.shape[1]] = np.linalg.matrix_power(A, i-j) @ B
    return Phi, Gamma
代码逻辑说明:
-A:状态转移矩阵;
-B:控制输入矩阵;
-N:预测步数;
-Phi:状态预测矩阵;
-Gamma:控制输入影响矩阵;
- 通过矩阵幂运算构建预测模型,为后续QP求解提供基础。
4.4.2 快速QP求解算法的应用
为提升MPC的实时性,常采用快速QP求解算法,例如:
- 活动集法(Active Set Method)
- 内点法(Interior Point Method)
- 基于梯度的迭代算法(如ACADO、qpOASES)
在实际工程中,推荐使用高效QP求解库,如:
- qpOASES :适用于小规模QP问题;
- ACADO :适用于大规模非线性MPC;
- CVXGEN :适用于特定结构的QP问题。
以qpOASES为例,其调用方式如下:
#include <qpOASES.hpp>

int main() {
    int nV = 2;  // 变量数
    int nC = 1;  // 约束数

    // 定义代价函数矩阵
    real_t H[2*2] = {1.0, 0.0, 0.0, 1.0};
    real_t g[2] = {0.0, 0.0};

    // 定义约束矩阵
    real_t A[1*2] = {1.0, 1.0};
    real_t lb[1] = {1.0};
    real_t ub[1] = {1.0};

    // 创建QP问题
    QProblem myQP(nV, nC);
    myQP.init(H, g, A, NULL, NULL, lb, ub);

    // 求解
    real_t xOpt[2];
    myQP.getPrimalSolution(xOpt);

    return 0;
}
代码说明:
-H:代价函数的Hessian矩阵;
-g:代价函数的线性项;
-A:不等式约束矩阵;
-lb,ub:不等式约束上下限;
-init():初始化QP问题;
-getPrimalSolution():获取最优解。
4.4.3 控制策略优化流程图(mermaid)
下面是一个MPC控制策略优化的流程图,展示从目标定义到优化求解的完整过程:
graph TD
    A[定义控制目标] --> B[构建代价函数]
    B --> C[设置动态约束]
    C --> D[建立QP问题]
    D --> E[选择QP求解算法]
    E --> F[在线优化求解]
    F --> G[反馈更新模型]
    G --> H[循环执行MPC控制]
流程说明:
- 从定义控制目标开始,逐步构建代价函数与约束;
- 建立QP问题后,选择合适的求解算法进行优化;
- 在线求解后反馈系统状态,更新模型并继续循环执行。
本章系统性地介绍了MPC控制策略设计与性能优化的关键环节,包括控制目标定义、代价函数建模、约束处理与实时性优化等内容。通过理论推导与实例代码相结合,帮助读者构建完整的MPC控制策略设计能力,为后续工程实现打下坚实基础。
5. MATLAB中MPC控制器实现与仿真分析
5.1 MATLAB中MPC工具箱简介
MATLAB 提供了强大的 Model Predictive Control Toolbox ,专门用于设计、仿真和部署 MPC 控制器。该工具箱支持多种系统建模方式(如状态空间模型和传递函数),并提供从控制器设计、参数设置到仿真的全流程支持。
5.1.1 工具箱功能与支持的模型类型
MPC工具箱支持以下主要功能:
- 控制器对象的创建与配置
- 线性与非线性系统建模
- 约束条件设定(输入、输出、状态)
- 权重矩阵配置(跟踪误差与控制努力)
- 实时仿真与离线优化
- 与 Simulink 集成用于系统仿真
- 自动生成 C/C++ 代码用于部署
支持的模型类型包括:
| 模型类型 | 描述 |
|---|---|
| 状态空间模型 | 最常用,支持多输入多输出系统 |
| 传递函数模型 | 适用于单输入单输出系统 |
| 线性时不变系统 | 支持标准MPC设计 |
| 线性时变系统 | 需使用自定义求解器或Simulink接口 |
| 非线性系统 | 需通过线性化或使用NL MPC模块 |
5.1.2 MPC控制器对象的创建与配置
在 MATLAB 中创建 MPC 控制器对象通常使用 mpc 函数。下面是一个创建 MPC 控制器对象的示例:
% 定义线性系统模型(状态空间)
A = [0 1; 0 0];      % 状态转移矩阵
B = [0; 1];          % 控制输入矩阵
C = [1 0];           % 输出矩阵
D = 0;               % 直接传输矩阵
Ts = 0.1;            % 采样时间
sys = ss(A, B, C, D, Ts);

% 创建MPC控制器对象
mpcobj = mpc(sys, Ts);
代码说明:
-
A,B,C,D是状态空间模型的四个基本矩阵。 -
Ts为系统采样周期,必须与控制器采样周期一致。 -
mpc(sys, Ts)创建了一个基于该系统模型的 MPC 控制器对象。
5.2 MPC控制器的设计与参数设置
5.2.1 输入输出变量定义
在 MPC 控制器中,需要明确输入变量(Manipulated Variables, MVs)和输出变量(Output Variables, OVs)。
% 设置输入变量(控制变量)
mpcobj.MV = struct('Min', -10, 'Max', 10, 'RateMin', -5, 'RateMax', 5);

% 设置输出变量(被控变量)
mpcobj.OV = struct('Min', -5, 'Max', 5);
参数说明:
-
Min/Max:控制输入或输出的上下限。 -
RateMin/RateMax:控制输入的变化率限制(防止剧烈变化)。
5.2.2 目标函数权重与约束设置
MPC 的代价函数通过权重矩阵调节跟踪误差和控制输入的代价。
% 设置权重
mpcobj.Weights.MV = 0;        % 控制输入的变化权重
mpcobj.Weights.MVRate = 0.1;  % 控制输入变化率权重
mpcobj.Weights.OV = 1;        % 输出变量误差权重

% 设置约束
mpcobj.MV.Min = -5;
mpcobj.MV.Max = 5;
mpcobj.OV.Min = -3;
mpcobj.OV.Max = 3;
权重设置对系统响应影响显著,通常需通过多次仿真进行调优。
5.3 仿真实例与系统集成
5.3.1 Simulink环境下MPC控制器搭建
在 Simulink 中,可通过 MPC Controller 模块将 MPC 控制器嵌入到控制系统中。
搭建步骤如下:
- 打开 Simulink 并新建一个模型。
- 添加
MPC Controller模块(位于 Simulink Library Browser → MPC Toolbox)。 - 将控制器对象
mpcobj加载到模块中。 - 连接系统模型的输入输出信号(参考信号、控制输入、系统输出)。
5.3.2 控制器与被控对象的联合仿真
在 Simulink 中进行联合仿真的流程如下:
- 将被控对象模型与 MPC 控制器模块连接;
- 设置仿真时间与求解器;
- 添加 Scope 模块观察控制输出和状态变化;
- 运行仿真并记录结果。
5.4 仿真结果分析与可视化
5.4.1 控制响应曲线与误差分析
仿真运行后,可使用 MATLAB 的 sim 函数获取仿真数据并绘图:
% 获取仿真数据
[T, Y, U] = sim(mpcobj, 10, 'mpc_linear_system');

% 绘制输出响应
figure;
plot(T, Y);
title('系统输出响应');
xlabel('时间 (s)');
ylabel('输出值');
grid on;

% 绘制控制输入
figure;
plot(T, U);
title('控制输入变化');
xlabel('时间 (s)');
ylabel('输入值');
grid on;
通过观察输出曲线可以分析系统的响应速度、超调量和稳态误差。
5.4.2 控制输入与状态变量的约束满足情况
为验证约束是否满足,可将控制输入和状态变量限制绘图对比:
% 控制输入上下限绘制
figure;
plot(T, U, 'b', T, 5*ones(size(T)), 'r--', T, -5*ones(size(T)), 'r--');
legend('控制输入', '上限', '下限');
title('控制输入约束满足情况');
xlabel('时间 (s)');
ylabel('输入值');
grid on;
5.5 工程应用中的代码调试与部署
5.5.1 自动生成C/C++代码的方法
MATLAB 支持通过 Simulink Coder 或 MATLAB Coder 自动生成 C/C++ 代码用于嵌入式系统部署。
生成代码步骤:
- 在 Simulink 模型中,右键点击
MPC Controller模块; - 选择
C/C++ Code → Generate Code; - 配置代码生成参数(目标硬件、优化选项等);
- 编译生成代码并部署至目标平台。
5.5.2 实际系统中的MPC部署与调试技巧
部署时的注意事项包括:
- 采样时间匹配 :确保控制器采样时间与硬件时钟一致;
- 内存优化 :MPC 在线优化可能占用较多内存,需优化变量存储;
- 实时性保障 :采用快速 QP 求解算法(如 ACADO、qpOASES);
- 在线调试接口 :添加日志输出、状态监控接口,便于调试;
- 模型更新机制 :在运行过程中根据实际数据更新模型,提高鲁棒性。
本章通过 MATLAB 工具箱实现了 MPC 控制器的设计、仿真与部署,并提供了完整的参数设置、代码示例与调试技巧。下一章将围绕 MPC 在实际工程中的应用案例进行深入探讨。
简介:模型预测控制(MPC)是一种先进的控制策略,基于系统数学模型进行多变量、非线性、带约束的控制决策,广泛应用于工业过程控制领域。本资料包含MPC的MATLAB实现代码(MPC.m)与算法实现文档(MPC算法实现.docx),系统讲解从建模、预测、优化到控制输入应用的完整流程。通过仿真分析与案例研究,帮助学习者掌握MPC控制器的设计与调试方法,提升在动态系统控制中的实践能力。

北京人形旗下天工造物具身智能开源社区,聚焦具身天工与慧思开物两大平台
更多推荐
 17
 0
- 0


 已为社区贡献19条内容

所有评论(0)