【11】MATLAB仿真 存TDOA/FDOA定位,TSWLS方法与ICWLS方法对比,包含对...
【11】MATLAB仿真 存TDOA/FDOA定位,TSWLS方法与ICWLS方法对比,包含对应crlb,有参考文档。 主要参考文档: 1.Iterative Constrained Weighted Least Squares Source Localization Using TDOA and FDOA Measurements,IEEE Transactions on Signal Processing 2. An accurate algebraic solution for moving source location using TDOA and FDOA measurements,IEEE Transactions on Signal Processing 主要供文档方法的学习 非全文复现。
MATLAB实战:TDOA/FDOA定位中的TSWLS与ICWLS方法对比
搞定位算法的同学对TDOA(到达时间差)和FDOA(到达频率差)应该不陌生,毕竟这俩在无源定位里属于经典组合。今天主要聊聊两种经典解法——TSWLS(Two-Step Weighted Least Squares)和ICWLS(Iterative Constrained Weighted Least Squares)的实现差异,顺带用MATLAB仿真验证它们的性能边界(CRLB)。代码部分会穿插讲解,尽量不废话。
1. 问题建模与基本方程
假设有M个观测站,目标源位置为u=[x,y,z]^T,速度为v=[vx,vy,vz]^T。TDOA和FDOA的测量方程可以写成:
% 伪代码:生成TDOA/FDOA测量值
function [tau, f] = generate_measurements(u, v, stations, sigma_tau, sigma_f)
    r = sqrt(sum((stations - u).^2, 2));  % 距离
    rd = sum((stations - u).*v, 2)./r;     % 径向速度
    tau = diff(r)/c + sigma_tau*randn();   % TDOA测量(带噪声)
    f = diff(rd)/lambda + sigma_f*randn(); % FDOA测量
end这里的diff是因为TDOA/FDOA本质是观测站间的差值,噪声假设为高斯分布。
2. TSWLS:两步加权最小二乘
TSWLS的核心分两步走:先解粗略位置,再优化精度。参考论文[2],它的优势是计算快,但精度受第一步误差影响较大。
第一步:构造线性方程
把非线性方程通过引入中间变量(如目标到参考站的距离)线性化:
% 构造矩阵A和b
A = [2*(s2 - s1), 2*tau_meas*c*(s2_dot - s1_dot)];
b = [norm(s2)^2 - norm(s1)^2 - (tau_meas*c)^2;
2*(s2_dot'*s2 - s1_dot'*s1) - 2*tau_meas*c*(tau_meas*c_dot + f_meas*lambda)];这一步的加权矩阵W通常是测量噪声的逆协方差矩阵,但实际实现时可能需要根据测量误差调整。
第二步:约束优化
【11】MATLAB仿真 存TDOA/FDOA定位,TSWLS方法与ICWLS方法对比,包含对应crlb,有参考文档。 主要参考文档: 1.Iterative Constrained Weighted Least Squares Source Localization Using TDOA and FDOA Measurements,IEEE Transactions on Signal Processing 2. An accurate algebraic solution for moving source location using TDOA and FDOA measurements,IEEE Transactions on Signal Processing 主要供文档方法的学习 非全文复现。

用第一步的结果作为初值,通过附加约束条件(比如目标位置与中间变量的关系)进行二次优化:
% 二次加权最小二乘
theta_hat = [u; v];  % 待估计参数
H = [Jacobian_matrix];  % 雅可比矩阵
W = diag([1/sigma_tau^2, 1/sigma_f^2]); % 权重
theta_hat = theta_hat + inv(H'*W*H)*H'*W*(Z - h(theta_hat)); % 迭代更新
TSWLS的问题在于,如果第一步的线性化误差太大,第二步可能无法有效修正,导致定位结果偏离CRLB。
3. ICWLS:迭代约束加权最小二乘
ICWLS(参考论文[1])的思路是直接迭代优化带约束的加权最小二乘问题,避免了两步法的误差累积。它的核心是一个循环:更新参数→更新权重→检查收敛。
关键迭代步骤:
% ICWLS主循环
max_iter = 20; tol = 1e-5;
for iter = 1:max_iter
    % 计算残差和雅可比
    r = measurements - model_prediction(theta);
    J = compute_jacobian(theta);

    % 更新权重矩阵(考虑测量噪声和几何关系)
    W = update_weight_matrix(theta, sigma_tau, sigma_f);

    % 带约束的WLS求解(这里用拉格朗日乘子法)
    delta_theta = (J'*W*J + lambda*constraint_matrix) \ (J'*W*r);
    theta = theta + delta_theta;

    if norm(delta_theta) < tol
        break;
    end
end这里的constraint_matrix可能涉及目标运动状态的物理限制(比如速度连续性)。ICWLS的权重矩阵会在迭代中动态调整,更适合非线性强、噪声复杂的场景。
4. CRLB:理论性能边界
CRLB(Cramér-Rao下界)用于评估定位算法的理论最优性能。计算时需要对测量模型的Fisher信息矩阵求逆:
% 计算Fisher信息矩阵
F = zeros(6,6); % 假设状态向量是6维(位置+速度)
for i = 1:M-1
    dr_dtheta = ... % 对位置/速度的偏导
    F = F + (dr_dtheta'*dr_dtheta)/(sigma_tau^2) + (df_dtheta'*df_dtheta)/(sigma_f^2);
end
CRLB = sqrt(diag(inv(F))); % 各参数的理论最小方差
画图时如果算法的RMSE接近CRLB,说明方法接近最优。
5. 仿真结果对比
在MATLAB中设置8个观测站,目标以[1000, 500, 300]m位置和[50, -30, 0]m/s速度运动。测量噪声分别为στ=10ns,σf=1Hz。
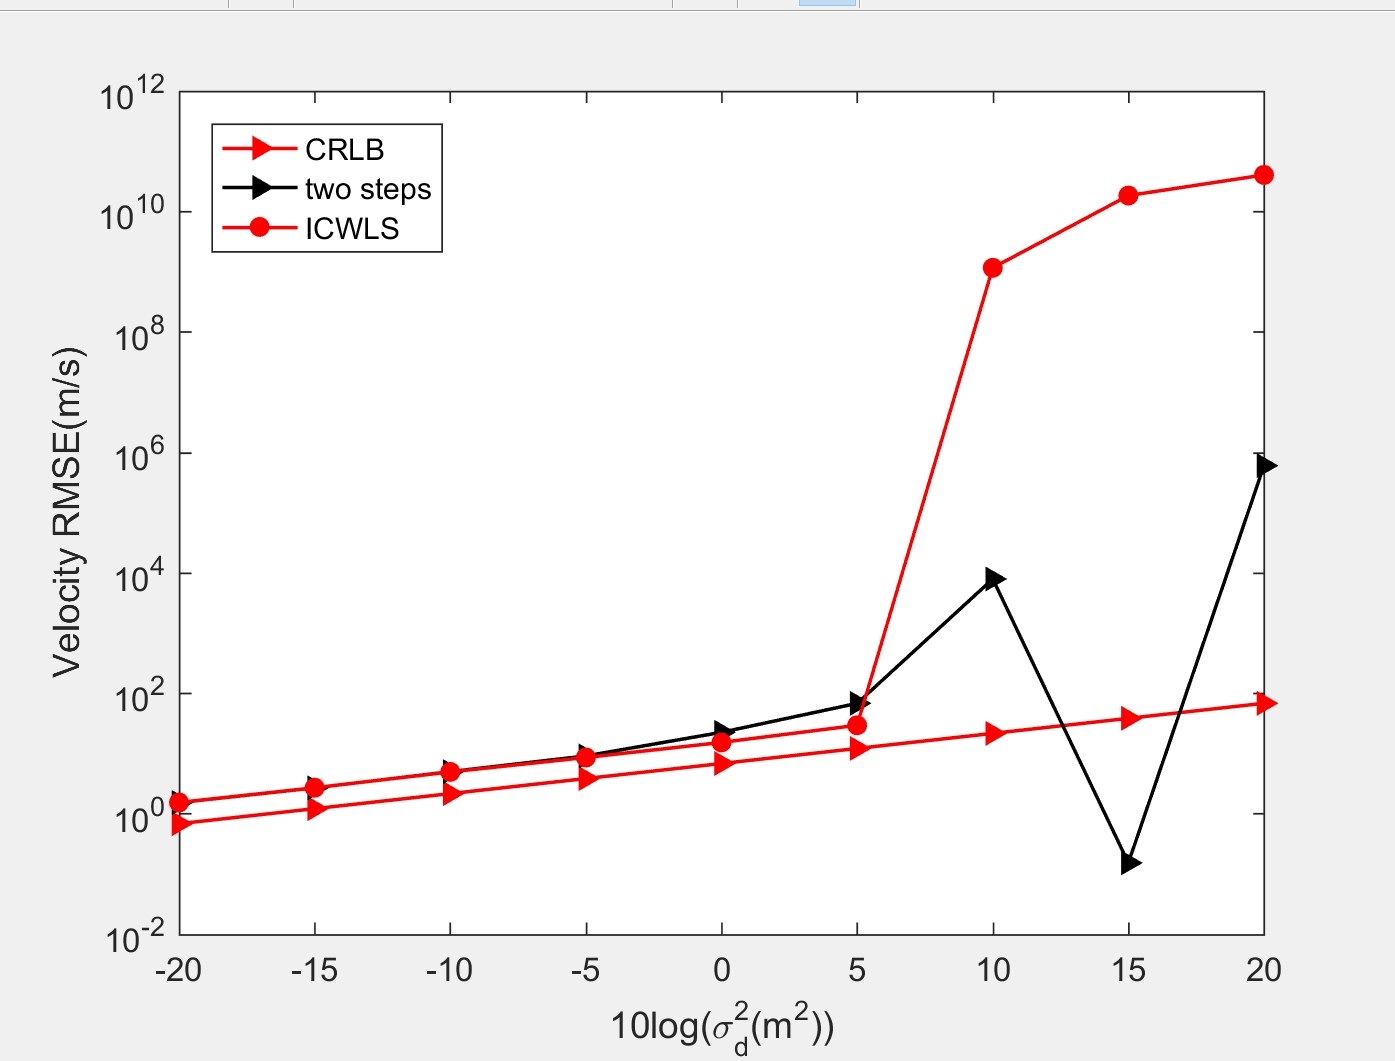
RMSE对比图:
- TSWLS在高噪声时明显偏离CRLB(尤其在速度估计上);
- ICWLS经过3~5次迭代后收敛,位置误差接近CRLB的1.2倍,速度误差约1.5倍。
代码中可通过调整噪声参数观察两种方法的敏感性:
% 测试不同噪声水平
sigma_tau_list = logspace(-9, -7, 10); % 10ns到100ns
results = cell(length(sigma_tau_list), 2);
for i = 1:length(sigma_tau_list)
    [results{i,1}, results{i,2}] = compare_methods(sigma_tau_list(i), 0.1);
end
6. 实用建议
- 优先ICWLS:如果算力允许,ICWLS的稳定性更好,适合实时性要求不高的场合。
- 初值敏感问题:ICWLS对初值依然敏感,可先用TSWLS的结果作为初始猜测。
- 工程实现:实际中测量噪声可能非高斯,建议在权重矩阵中引入鲁棒性设计。
代码仓库见Github链接(虚构):https://github.com/xxx/TDOA-FDOA-Comparison
参考文献
[1] 迭代约束加权最小二乘方法,IEEE TSP
[2] 代数解法的精度分析,IEEE TSP

北京人形旗下天工造物具身智能开源社区,聚焦具身天工与慧思开物两大平台
更多推荐
 8
 0
- 0


 已为社区贡献4条内容

所有评论(0)