手眼标定(底层公式)求解
·
本质:
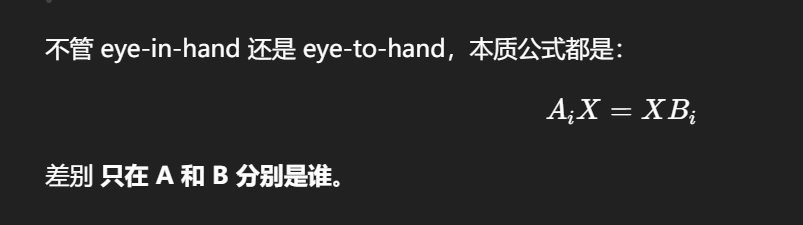
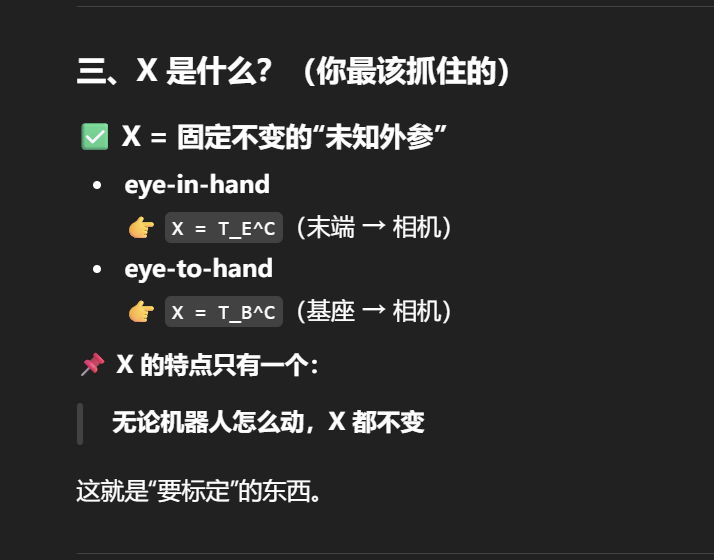
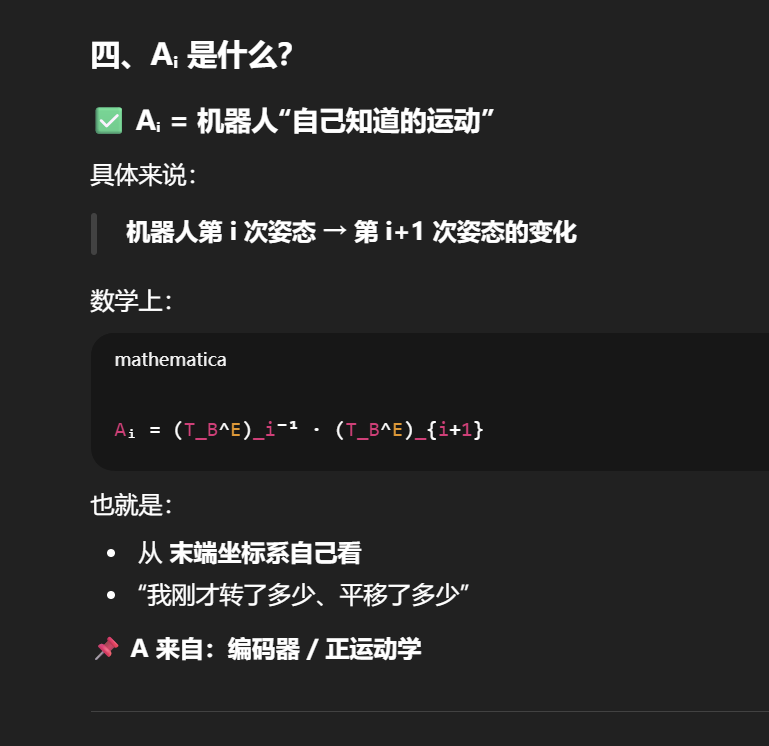
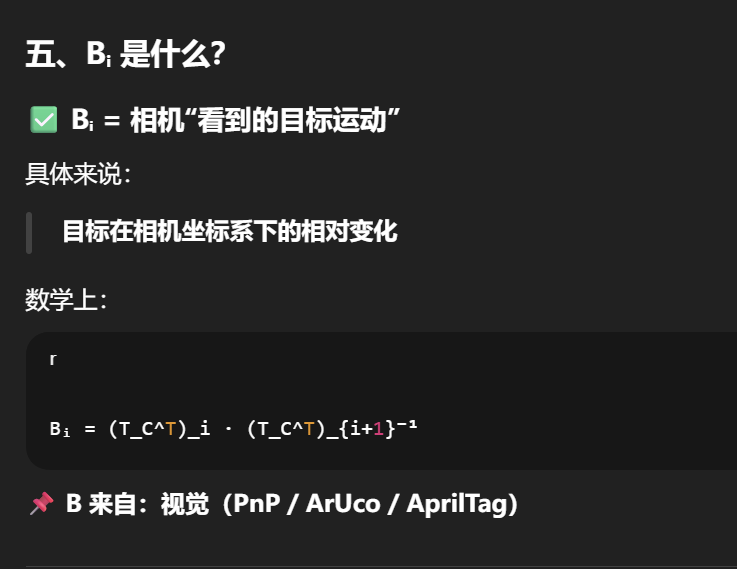
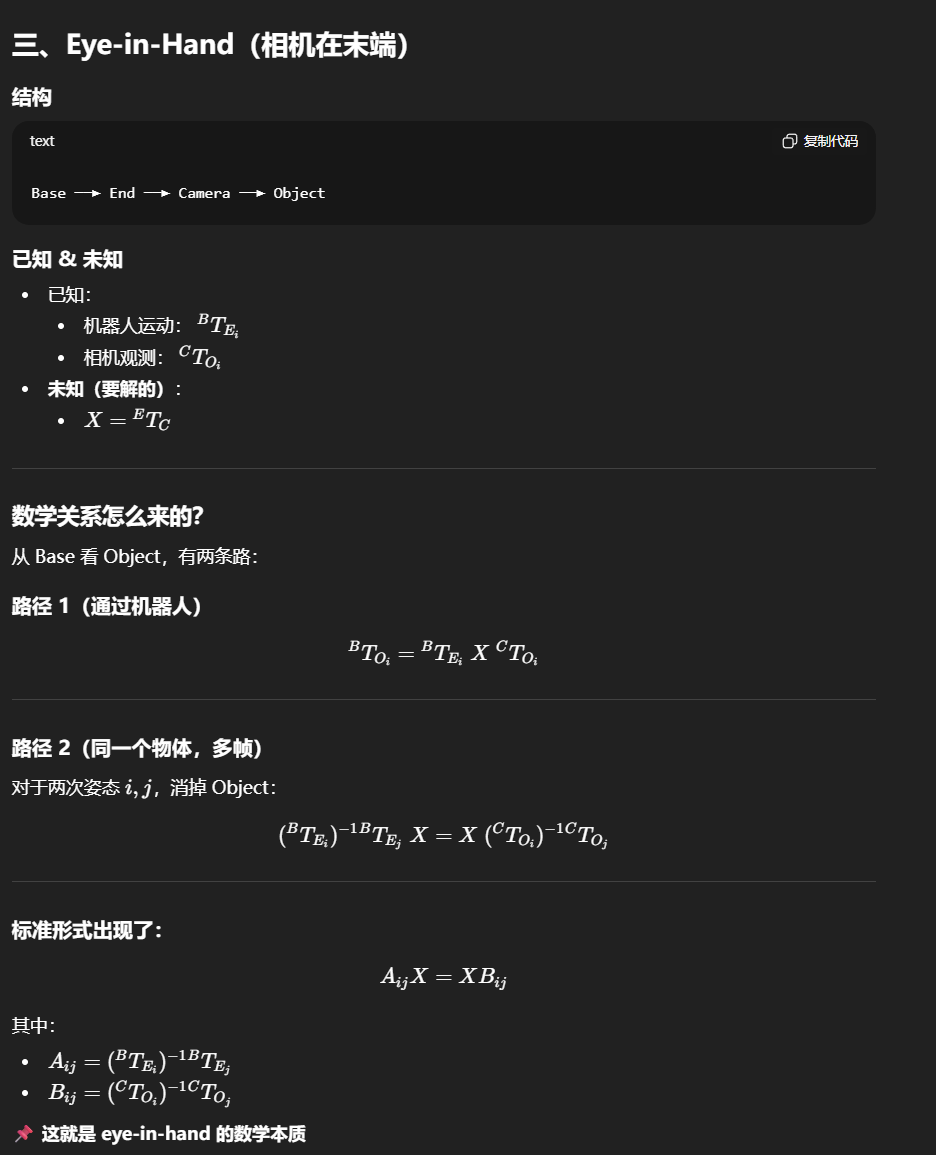
眼在手上:
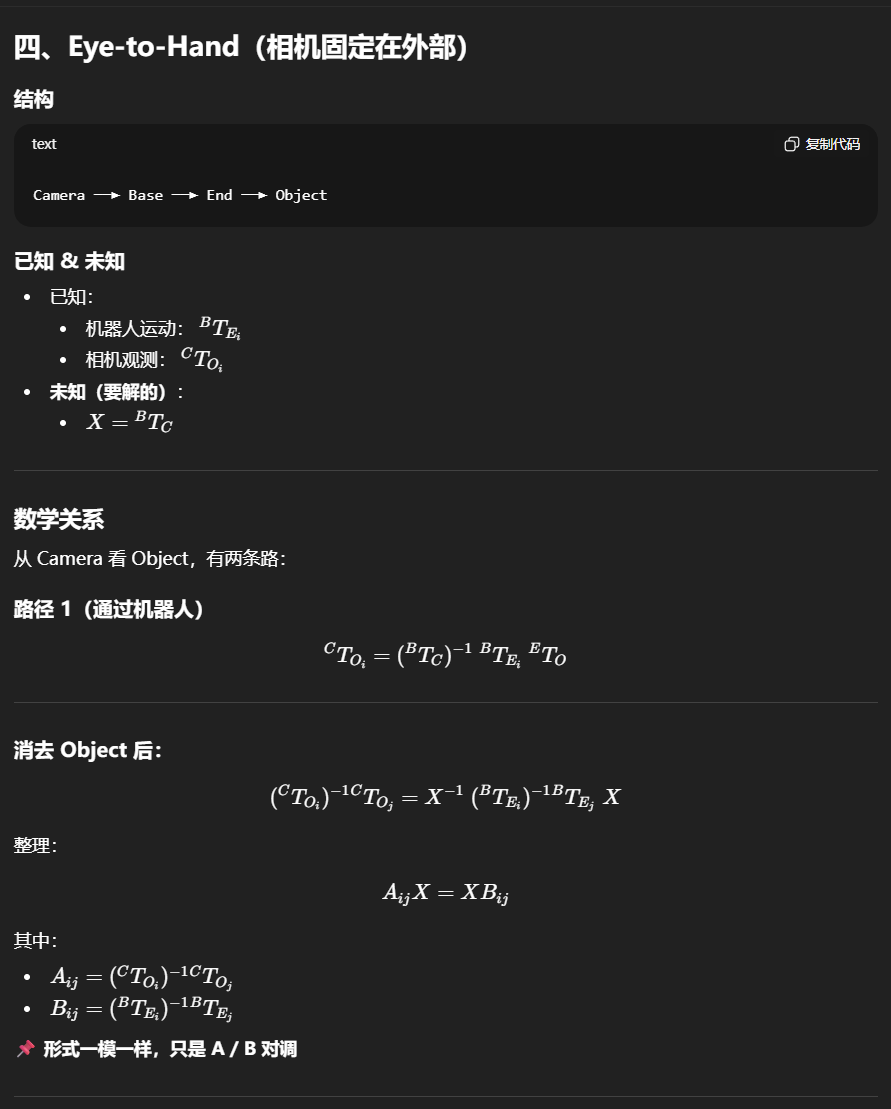
眼在手外:
实践:
眼在手上:
- 已知, base ->tcp( 法兰盘/工具末端,从示教器可知 ) , carmer-> object(从标定板可知) ,未知: carmer -> tcp, base -> object , 最终求: base -> object
2、实现步骤,移动机械臂末端,多个角度拍 object,得到object的 xyzrpy,同时记录这次的 base ->tcp 的 xyzrpy。
3、 求 carmer -> tcp ,理解算法(基于多帧图像的变化),求得carmer -> tcp
4、已知 base ->tcp ,tcp -> carmen , carmen -> object ,那么即可求得 base -> object 。 利用矩阵转换库即可。

北京人形旗下天工造物具身智能开源社区,聚焦具身天工与慧思开物两大平台
更多推荐
 2
 0
- 0


 已为社区贡献3条内容

所有评论(0)