拥塞控制:网络世界的“智能导航系统”
拥塞控制:网络世界的“智能导航系统”
你有没有遇到过这种情况: 早上高峰期,你打开视频网站,结果画面卡成“PPT”? 明明网速很快,为什么就是加载不出来?
这很可能不是你的问题,也不是服务器的问题,而是网络堵车了。 就像城市道路在上下班时间会拥堵一样,网络中的数据太多,也会“堵车”。
为了解决这个问题,网络世界发明了一套聪明的“导航系统”——它就是 拥塞控制(Congestion Control)。
今天,我们就用最生活化的方式,彻底搞懂: 什么是拥塞控制?它是怎么工作的?为什么这么重要?
一、问题的根源:网络也会“堵车”
想象一下:
-
你家小区门口只有一条小路,最多同时通过 10 辆车;
-
但今天有 100 辆车都想从这条路走;
-
结果:车子挤成一团,谁都动不了;
-
有的车等不及,掉头重走;
-
更多车涌来……最后整条路彻底瘫痪。
这就是网络拥塞。
在网络中:
-
车 = 数据包
-
路 = 网络带宽
-
堵车 = 数据包延迟、丢失、重传
如果所有设备都拼命发数据,网络就会像早高峰一样“瘫痪”。
二、解决方案:拥塞控制——让数据“有序通行”
拥塞控制 就像一个智能导航系统,它不停监测路况,告诉每个“司机”(发送方):“前面堵,慢点开!”
它的目标是: ✅ 避免网络过载 ✅ 减少数据包丢失 ✅ 提高整体传输效率
🔑 核心思想:发送方自己判断网络状况,动态调整发送速度。
三、拥塞控制的四大“驾驶规则”
TCP 拥塞控制就像一套“交通法规”,包含四个核心算法:
1. 慢启动(Slow Start)——“起步要稳”
刚建立连接时,发送方对网络状况一无所知,所以必须“谨慎起步”。
规则:
-
刚开始只发 1 个数据包;
-
每收到一个确认(ACK),就多发 1 个;
-
发送窗口(cwnd)呈指数增长:1 → 2 → 4 → 8 → 16……
这就像你刚上高速,先开 40 码,确认安全后,再慢慢加速到 80、120。
⚠️ 为什么指数增长? 为了快速探测网络的承载能力,尽快达到“最优速度”。
2. 拥塞避免(Congestion Avoidance)——“匀速前进”
当发送窗口增长到某个阈值(ssthresh)后,就不能再“猛踩油门”了,否则容易“追尾”。
规则:
-
改为线性增长;
-
每收到一个 ACK,窗口只增加
1/cwnd; -
增长越来越慢,避免突然“爆路”。
比如:
-
cwnd = 16,每收到 16 个 ACK,窗口 +1;
-
相当于每发 16 个包,才多发 1 个。
这就像你在高速上保持 120 码匀速,不轻易超车。
3. 快重传(Fast Retransmit)——“发现事故,立刻处理”
在网络中,如果一个数据包丢了,传统做法是等“超时”再重发,太慢了!
快重传 改进了这一点:
规则:
-
如果接收方发现中间缺了一个包(比如 3 号包),它会连续发送对 2 号包的确认(ACK);
-
发送方连续收到 3 个重复的 ACK,就知道 3 号包丢了;
-
立刻重传,不用等超时!
这就像你开车,前面有人打双闪,你马上知道出事了,立刻减速、变道,而不是等交警来通知。
4. 快恢复(Fast Recovery)——“处理完事故,别慌,继续开”
传统做法:一旦丢包,就回到“慢启动”,从 1 个包开始发,太保守了。
快恢复 更聪明:
规则:
-
重传丢失的包后,不回到慢启动;
-
把拥塞窗口(cwnd)减半,进入“拥塞避免”阶段;
-
继续线性增长,快速恢复但不过激。
这就像事故处理完,你不会从 0 码重新起步,而是恢复到 60 码,继续小心驾驶。
四、拥塞控制 vs 流量控制:别搞混了!
很多人分不清这两个概念,它们的区别就像:
| 拥塞控制 | 流量控制 | |
|---|---|---|
| 目标 | 防止网络堵车 | 防止接收方被压垮 |
| 依据 | 网络是否丢包、延迟 | 接收方的缓冲区大小 |
| 谁主导 | 发送方自己判断 | 接收方告诉发送方 |
| 比喻 | “前面堵车,慢点开” | “我家收不了太多包裹” |
简单说:
-
拥塞控制:关心“路上堵不堵”;
-
流量控制:关心“对方收不收得了”。
它们共同决定发送方能发多少数据:
实际发送窗口 = min(拥塞窗口 cwnd, 接收窗口 rwnd)
五、实际工作流程
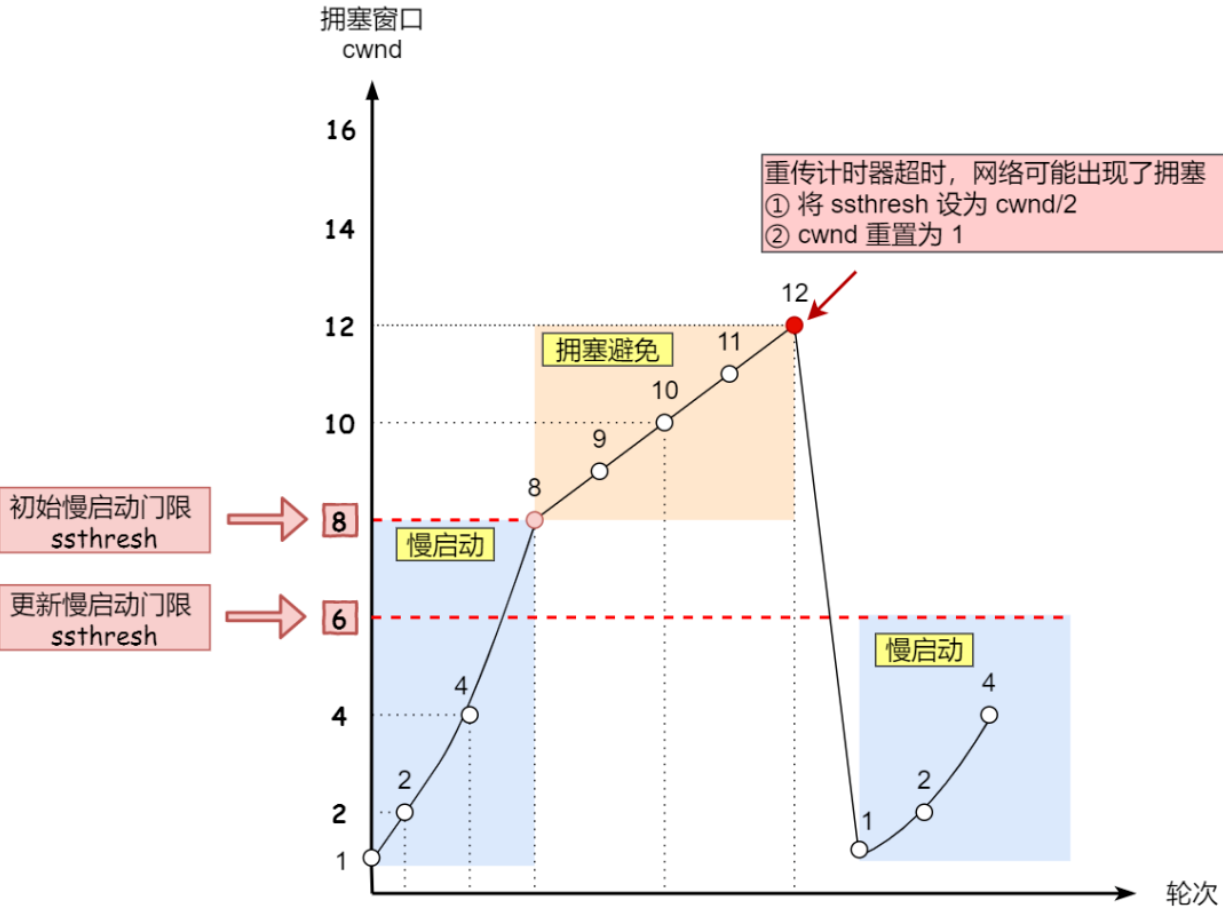
我们用一个例子来走一遍全过程:
-
连接建立:cwnd = 1,开始慢启动;
-
指数增长:1 → 2 → 4 → 8 → 16……
-
到达阈值:比如 ssthresh = 16,进入拥塞避免;
-
线性增长:16 → 17 → 18 → 19……
-
检测到丢包:收到 3 个重复 ACK;
-
快重传:立刻重传丢失的包;
-
快恢复:cwnd 减半(比如变成 10),进入拥塞避免;
-
继续增长:10 → 11 → 12……缓慢恢复。
整个过程就像“加速 → 匀速 → 遇堵 → 处理 → 恢复”,智能又高效。
六、现代拥塞控制算法:BBR
传统的拥塞控制(如CUBIC)是基于“丢包”来判断拥塞的:
“丢包 = 拥塞”
但在现代高速网络中,丢包不一定是因为拥塞,可能是信号干扰等其他原因。
于是,Google 推出了 BBR(Bottleneck Bandwidth and RTT):
-
它不依赖丢包,而是测量:
-
带宽(Bandwidth):网络的“最大通行能力”
-
往返时间(RTT):数据来回的时间
-
-
根据这两个指标,计算出最优发送速率。
BBR 就像一个更高级的导航系统,不仅能看“堵不堵”,还能算“路有多宽、车能开多快”。
七、总结:拥塞控制的核心思想
-
慢启动:起步要稳,指数增长探测网络;
-
拥塞避免:匀速前进,避免突然“爆路”;
-
快重传:发现丢包,立刻重传,不等超时;
-
快恢复:处理完问题,别回到原点,继续前进;
-
协同流量控制:取
min(cwnd, rwnd)作为最终发送窗口。
八、结语
拥塞控制是 TCP 协议的“智慧大脑”。 它让数以亿计的设备能在同一网络中和谐共存,互不干扰。
下次当你流畅地刷视频、打游戏时,别忘了背后有这套机制在默默工作: 它像一位经验丰富的司机, 知道什么时候加速,什么时候刹车, 确保你的数据安全、快速地抵达目的地。
🔐 记住:
拥塞控制 = 发送方自己判断路况;
四大算法 = 慢启动、拥塞避免、快重传、快恢复;
现代算法 = BBR,更智能。
掌握它,你就真正理解了互联网的“交通规则”。

北京人形旗下天工造物具身智能开源社区,聚焦具身天工与慧思开物两大平台
更多推荐
 16
 0
- 0


 已为社区贡献3条内容

所有评论(0)