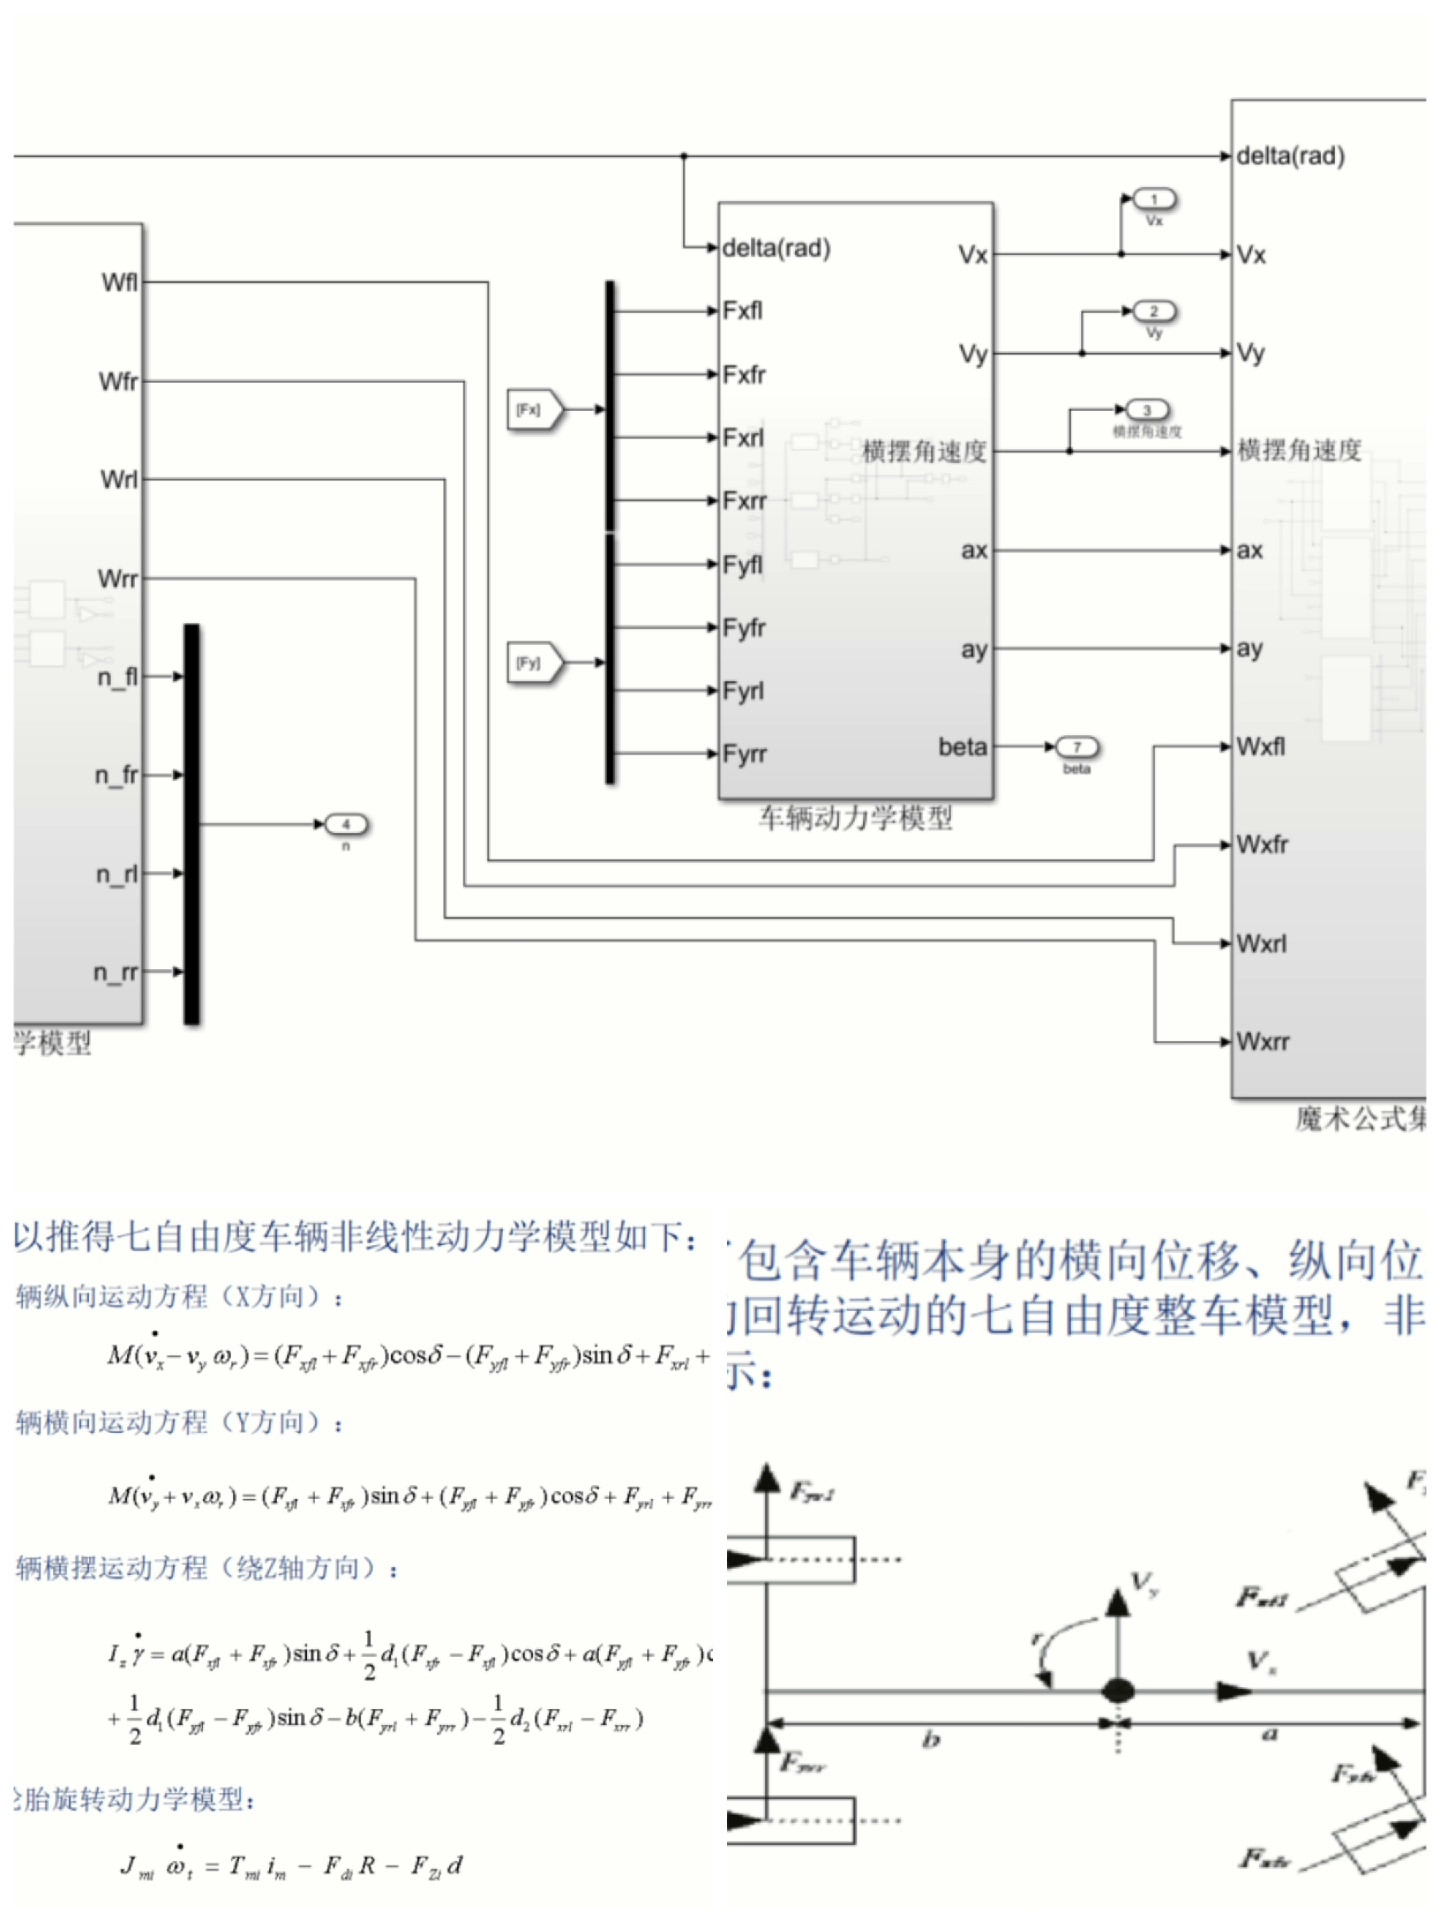
七自由度车辆模型,包含横向位移,纵向,横摆,四个车轮回转运动的七自由度非线性动力学模型
·
七自由度车辆模型,包含横向位移,纵向,横摆,四个车轮回转运动的七自由度非线性动力学模型。
方向盘在手里搓到冒火星的时候,突然发现搞车辆仿真和玩赛车游戏是两码事——上次用三自由度模型模拟漂移直接把车甩成了陀螺。这破事让我老老实实滚回去搞七自由度模型,今天就带你们拆解这个机械怪物的运动密码。
先上硬菜,七自由度分别是车身横向位移、纵向位移、横摆角,加上四个车轮的旋转自由度。这模型最带劲的地方在于轮胎力的计算,直接看代码里这个魔鬼函数:
def magic_tire_model(slip_ratio, slip_angle, Fz):
    μ = 1.3 * np.sin(1.9 * np.arctan(10 * slip_ratio - 2.6*(10 * slip_ratio - arctan(10 * slip_ratio))))
    Fx = Fz * μ * np.cos(slip_angle)
    Fy = Fz * μ * np.sin(slip_angle)
    return Fx, Fy
这堆三角函数可不是在跳芭蕾,实际在模拟轮胎抓地力的非线性变化。当滑移率超过0.1时,Fx会像过山车一样往下掉,这就是为什么地板油起步反而打滑的原理。别问我系数怎么来的,问就是玄学调参两星期。
七自由度车辆模型,包含横向位移,纵向,横摆,四个车轮回转运动的七自由度非线性动力学模型。
横摆动力学才是重头戏,看这个让头发掉光的力矩平衡方程:
% 横摆力矩计算
yaw_moment = (Fy1 + Fy2)*a - (Fy3 + Fy4)*b + ...
             (Fx2 - Fx1)*0.5*track_front + ...
             (Fx4 - Fx3)*0.5*track_rear;
前轮侧力产生正力矩,后轮侧力产生负力矩,左右轮驱动力差异还会带来附加力矩。这解释了为什么拉力赛车手总在疯狂调整方向盘——他们其实在和这个微分方程掰手腕。
最后祭出求解器核心代码,感受下数值积分的暴力美学:
void update(double dt) {
    // 先保存当前状态
    VectorXd x_prev = x;

    // 龙格库塔四阶套路
    VectorXd k1 = derivatives(x);
    VectorXd k2 = derivatives(x + 0.5*dt*k1);
    VectorXd k3 = derivatives(x + 0.5*dt*k2);
    VectorXd k4 = derivatives(x + dt*k3);

    // 暴力迭代
    x += (dt/6.0)*(k1 + 2*k2 + 2*k3 + k4);

    // 防止车轮转速上天
    x.segment(3,4) = x.segment(3,4).cwiseMax(0.0);
}
这个update函数每毫秒都在上演生死时速,特别是处理车轮转速时那个cwiseMax操作——见过车轮倒转的鬼畜画面吗?就是忘了加这行保护。
调通模型那天,我在屏幕前看着车辆轨迹从鬼画符变成优雅的S弯,突然理解为什么总说车辆动力学是玄学与科学的缝合怪。现在谁敢跟我说"不就是四个轮子加沙发",我反手就把这七百行的微分方程糊他脸上。

北京人形旗下天工造物具身智能开源社区,聚焦具身天工与慧思开物两大平台
更多推荐
 0
 0
- 0


 已为社区贡献10条内容

所有评论(0)