突破Transformer!结合卡尔曼滤波轻松“水”SCI二区!
在当今数据驱动的研究领域,时序数据处理与系统状态估计的重要性愈发凸显。Transformer 凭借其强大的全局建模能力,卡尔曼滤波依赖于动态系统状态估计特性,二者的结合为众多领域带来了全新的研究方向与应用潜力。尽管该融合技术正逐渐在时间序列预测、多模态融合等领域崭露头角,但整体仍处于发展初期,竞争相对较小,对于期望快速取得研究成果的科研工作者而言,是极具价值的探索方向。若目标是冲击高分区论文,轻量化混合架构设计、跨模态状态估计优化、动态参数化卡尔曼滤波改进等方向,将是值得深入挖掘的创新点。
为此,本文精心梳理了 9 篇关于 Transformer 与卡尔曼滤波融合的最新论文,其中不乏高分区成果。不仅附上了开源代码,还深入解析了各论文的方法和创新之处,期望能为科研同行的论文撰写提供有力支持。
扫码添加小助理,回复“977C”
免费获取全部论文+开源代码
一、增强分布式直流微电网网络攻击防御能力
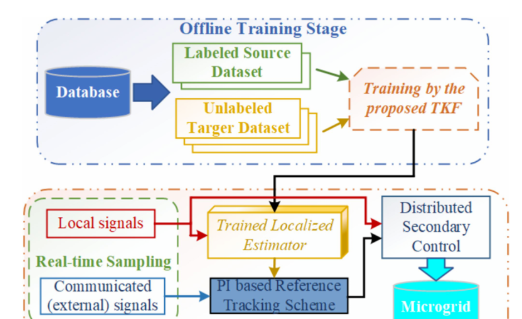
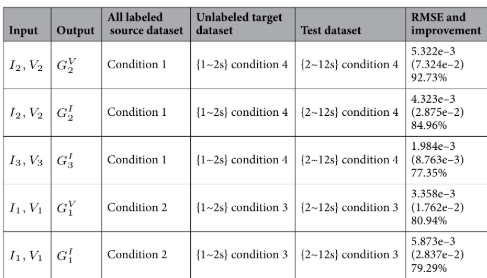
论文Enhancing resilience of distributed DC microgrids against cyber attacks using a transformer-based Kalman filter estimator提出了基于 Transformer 和卡尔曼滤波的创新方法,旨在强化直流微电网抵御网络攻击的能力。该方法巧妙整合 Transformer 卓越的特征提取功能与卡尔曼滤波的实时估计优势,以本地测量数据为基础,对信号传输进行精准预测。这一策略有效应对网络攻击,保障微电网的稳定运行。
其创新之处体现在三个方面:
- 一是开创性地将 Transformer 与卡尔曼滤波相结合,大幅提升了微电网在复杂噪声环境下的状态估计精度;
- 二是首次将 Transformer 架构应用于微电网网络攻击检测,并联合 LSTM 提取高维数据特征,显著增强了系统的动态适应能力;
- 三是开发了基于 PI 控制器的参考跟踪方案,能够在检测到攻击的瞬间快速补偿信号偏差,确保微电网持续稳定运行。
二、高精度惯性导航定位框架 FormerReckoning
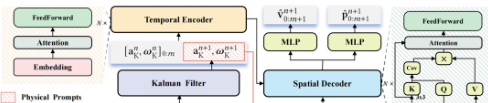
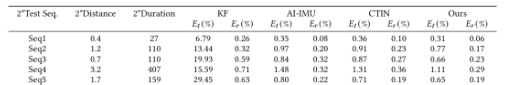
FormerReckoning: Physics Inspired Transformer for Accurate Inertial Navigation中提出的 FormerReckoning 框架,将 Transformer 架构与卡尔曼滤波有机结合,应用于惯性导航定位领域。Transformer 负责处理 IMU 数据中的噪声和退化问题,卡尔曼滤波则为定位结果提供物理约束,确保其符合物理规律。经测试,该方法使定位精度得到显著提升,平均平移误差低至 0.72%。
该研究的创新亮点包括:
- 提出全新的 FormerReckoning 框架,实现 Transformer 与卡尔曼滤波的协同,有效提升惯性导航精度;
- 引入卡尔曼滤波结果和速度协方差等物理提示作为输入,进一步增强模型的物理一致性;
- 实验结果显示,在 KITTI 数据集上,该方法误差仅 0.72%,性能远超其他对比方法。
扫码添加小助理,回复“977C”
免费获取全部论文+开源代码
三、四足机器人状态估计的优化方案
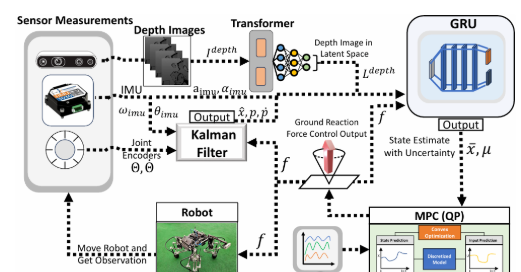
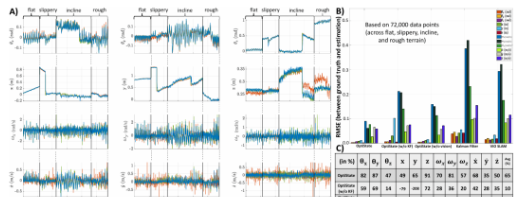
论文OptiState: State Estimation of Legged Robots using Gated Networks with Transformer-based Vision and Kalman Filtering提出一种融合 Transformer 视觉处理、卡尔曼滤波和 GRU 的学习方法,用于四足机器人的状态估计。卡尔曼滤波先对机器人状态进行初步估计,Transformer 处理深度图像获取环境信息,GRU 则利用这些信息修正卡尔曼滤波的误差,从而实现更精准的状态估计。
其创新点在于:
- 将卡尔曼滤波与深度学习相结合,借助 GRU 和 Transformer 对视觉信息进行处理,显著提升状态估计精度;
- 在卡尔曼滤波中引入凸模型预测控制(MPC)输出的地面反作用力,增强了模型的动态适应性;
- 通过 GRU 网络不仅能估计机器人状态,还可预测估计的不确定性,为后续控制和规划提供关键参考依据。
四、自适应过程噪声协方差矩阵估计方法 A-KIT
AdaptiveKalman-InformedTransformer一文提出 A-KIT 方法,将 Transformer 与卡尔曼滤波相结合,用于实时估计扩展卡尔曼滤波器中的过程噪声协方差矩阵。该方法充分发挥深度学习的噪声处理能力与卡尔曼滤波的理论优势,使 A-KIT 能够动态调整噪声矩阵,极大地提升了自主水下航行器导航系统的精度与适应性。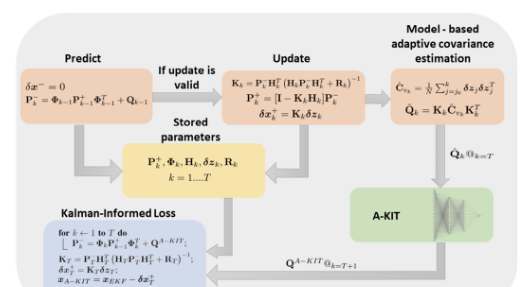
其核心创新在于:
- 提出 A-KIT 自适应方法,实现过程噪声协方差矩阵的实时估计;
- 设计卡尔曼滤波感知损失函数,促使网络动态优化噪声矩阵,提高导航精度;
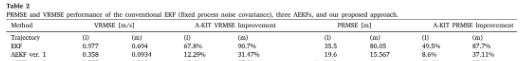
- 在自主水下航行器 INS/DVL 融合案例中,A-KIT 表现优异,位置精度提升 35.4%,速度精度提升 35.9%,远超传统方法。
扫码添加小助理,回复“977C”
免费获取全部论文+开源代码

北京人形旗下天工造物具身智能开源社区,聚焦具身天工与慧思开物两大平台
更多推荐
 22
 0
- 0


 已为社区贡献6条内容

所有评论(0)