永磁同步电机滑膜控制仿真模型:滑模控制策略性能研究与应用
永磁同步电机滑膜控制SMO控制仿真模型
直接上干货,咱们今天聊永磁同步电机滑模观测器(SMO)的仿真实现。滑模观测器这东西在无感控制里算是扛把子级别的存在,核心就一句话:用误差驱动系统状态强行滑向预设的滑模面。听起来玄乎?别急,先看仿真模型怎么搭。
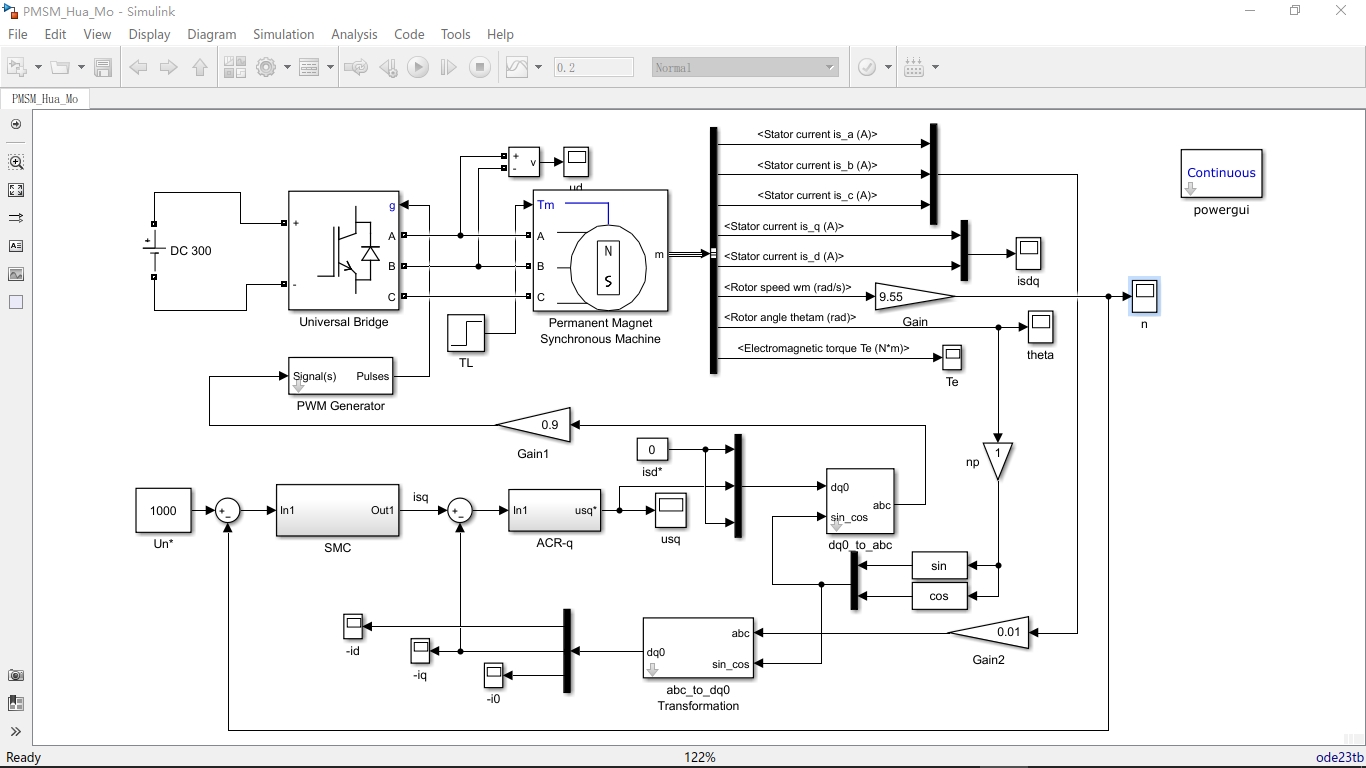
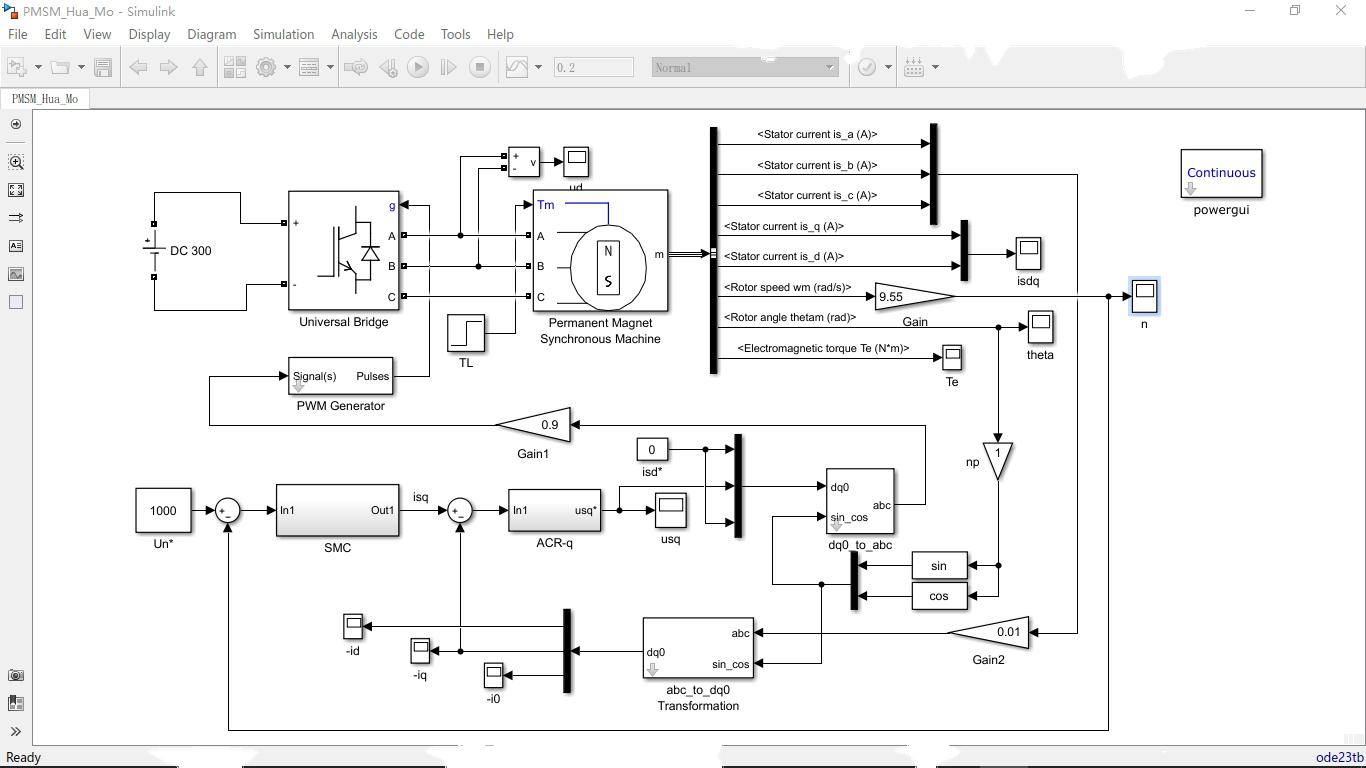
先甩个Simulink模型结构图(假装有图)。模型分成电机本体、坐标变换、SMO模块、位置估算四个部分。重点在SMO模块的实现,这里直接上S-Function代码的关键片段:
function [sys,x0,str,ts] = PMSM_SMO(t,x,u,flag,Ld, Lq, Rs, Ke, K)
    switch flag
        case 1  % 状态导数计算
            % 输入电流与实际电流误差
            e_alpha = u(1) - u(3);
            e_beta = u(2) - u(4);

            % 滑模函数
            s_alpha = sign(e_alpha);
            s_beta = sign(e_beta);

            % 反电动势观测
            E_alpha_hat = K * s_alpha;
            E_beta_hat = K * s_beta;

            % 状态方程
            sys(1) = (-Rs/Ld)*u(3) + (1/Ld)*(u(5) - E_alpha_hat);
            sys(2) = (-Rs/Lq)*u(4) + (1/Lq)*(u(6) - E_beta_hat);
        % ... 其他case处理
    end
这段代码实现了滑模观测器的核心逻辑。重点看sign函数的使用——这就是滑模控制的灵魂,通过符号函数强行把误差拉到滑模面上。参数K的选取直接决定观测器性能:K太小会导致跟踪滞后,太大会引入高频抖振。实测时建议从电机额定电压的10%开始调。
永磁同步电机滑膜控制SMO控制仿真模型
反电动势提取后要处理相位延迟,这时候需要玩点信号处理的套路:
% 低通滤波器设计(仿真中直接调用)
function E_filtered = LPF(E_hat)
    persistent tau E_prev;
    if isempty(E_prev)
        tau = 0.005;  % 时间常数
        E_prev = [0, 0];
    end
    E_filtered = (E_hat + tau*E_prev)/(1 + tau);
    E_prev = E_filtered;
这个一阶低通滤波能把高频噪声滤掉,但会引入相位偏差。解决办法是在位置估算里做相位补偿,具体操作是:
theta_comp = atan2(E_beta_filtered, E_alpha_filtered) + delta_T * speed_est;这里的deltaT需要根据滤波器的截止频率计算,一般取0.5*Tsample。不过实际调试时直接扫转速看位置波形更靠谱,调到波形不滞后就完事。
最后说几个仿真翻车现场:1. 初始化位置不对导致观测器发散——加个强制初始对齐;2. 负载突变时观测角度跳变——在速度环加个rate limiter;3. 高频抖振太大——试试用饱和函数代替sign函数。这些坑我都帮你们踩过了,参数调不好别硬刚,记住K值和滤波器参数要联动调整。
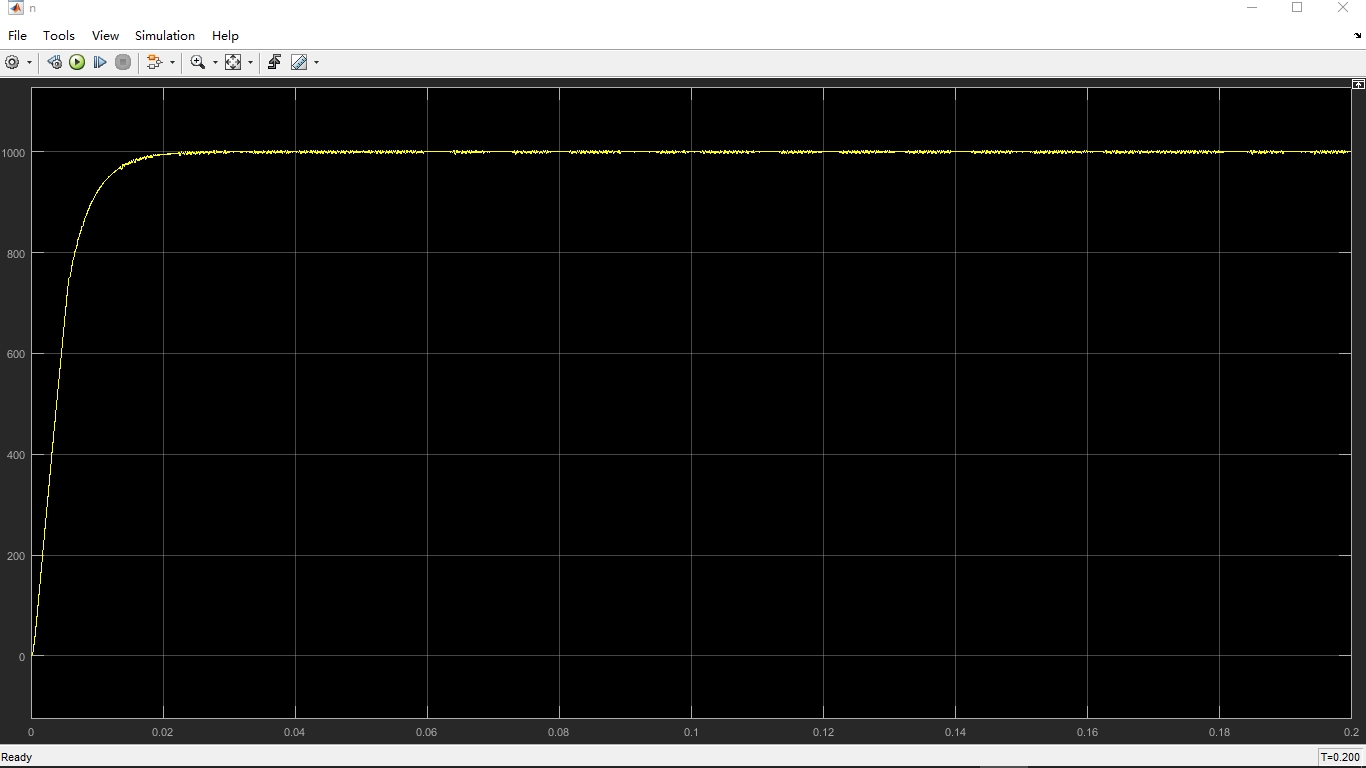
跑起来之后的波形应该能看到反电动势估计值紧紧咬着真实值(此处应有波形对比图)。转速上升到3000rpm时位置误差控制在±0.2rad以内就算合格,想要更高精度得换改进型SMO或者上龙伯格观测器了。

北京人形旗下天工造物具身智能开源社区,聚焦具身天工与慧思开物两大平台
更多推荐
 0
 0
- 0


 已为社区贡献8条内容

所有评论(0)