西门子S7-1200控制四轴伺服程序案例: 1.内容涵盖伺服,步进点动,回原,相对定位,绝对定...
西门子S7-1200控制四轴伺服程序案例: 1.内容涵盖伺服,步进点动,回原,相对定位,绝对定位,速度模式控制!特别适合学习伺服和步进的朋友们!PTO伺服轴脉冲定位控制+速度模式控制+扭矩模式; 2.每个功能块可以无数次重复调用,可以建成库,用时调出即可。
最近在搞西门子S7-1200控制四轴伺服的案例时,发现结构化编程真香。特别是需要同时处理伺服点动、原点回归、定位控制这些常规操作,直接把功能块写成库文件能省下80%的重复劳动。
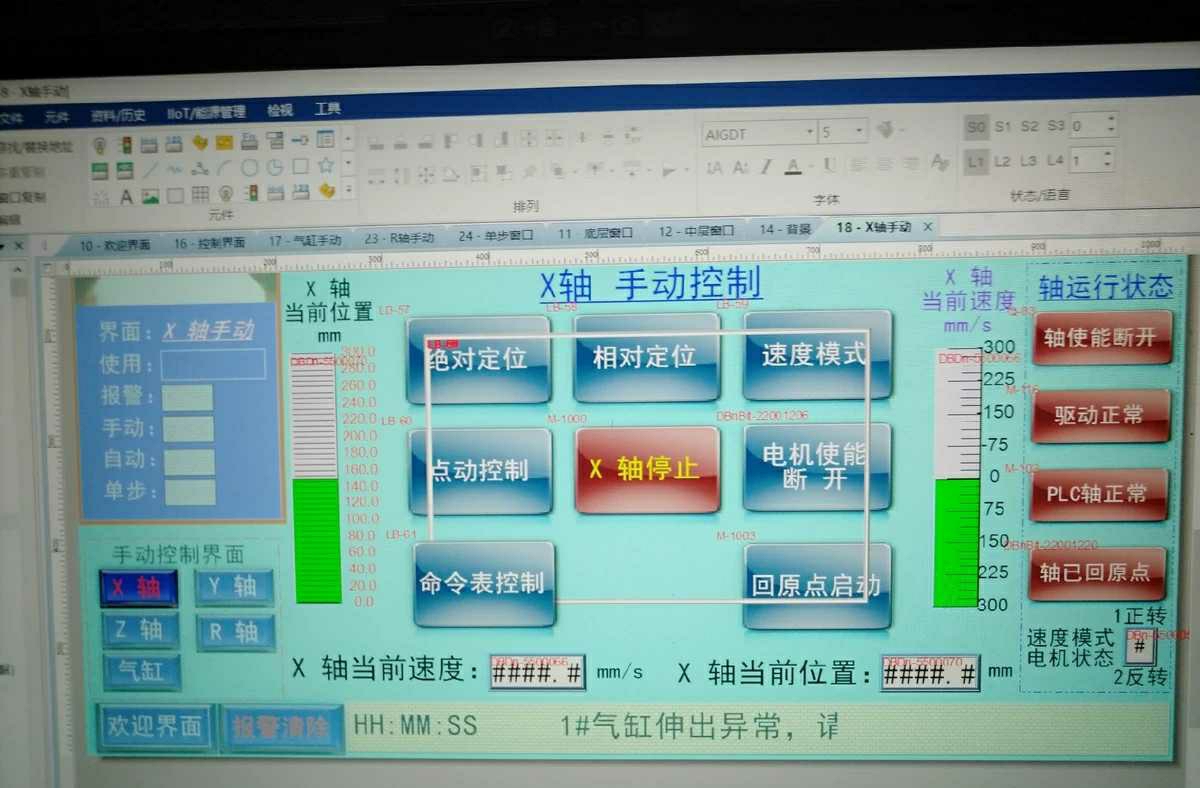
先看伺服轴控制的核心结构体:
TYPE Axis_Config :
STRUCT
    AxisNo : INT;           // 轴号1-4
    PTO_HSOutput : BOOL;    // 高速脉冲输出
    Direction : BOOL;       // 方向信号
    Enable : BOOL;          // 伺服使能
    ActualPos : DINT;       // 实际位置
END_STRUCT
END_TYPE
这结构体就像是给每个轴发了张身份证,调用时直接往功能块里塞对应的参数就行。比如做绝对定位时,直接读取ActualPos就能知道当前走到哪了。
运动控制功能块建议用ST语言写,特别是相对/绝对定位这种需要数学运算的:
FUNCTION_BLOCK FB_AbsoluteMove
VAR_INPUT
    Axis : Axis_Config;
    Position : DINT;
    Velocity : REAL;
END_VAR
// 核心运动指令
MC_Power(Axis:=Axis.AxisNo, Enable:=Axis.Enable);
MC_MoveAbsolute(Axis:=Axis.AxisNo, Position:=Position, Velocity:=Velocity);
重点在MC_MoveAbsolute这个系统函数,它的Velocity参数单位是mm/s,需要提前做好单位换算。调试时发现个坑:如果伺服参数里的电子齿轮比没设置对,这里跑的数值会直接翻车。
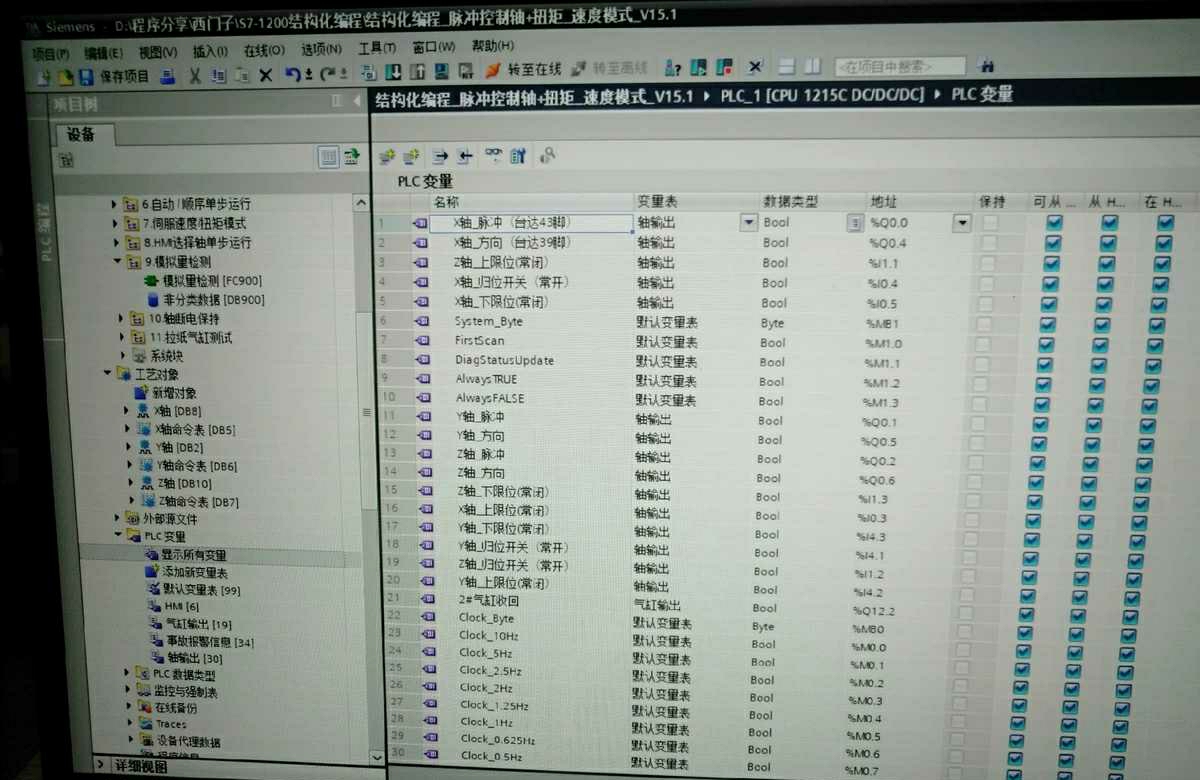
速度模式切换用LAD梯形图更直观:
![速度模式切换逻辑]
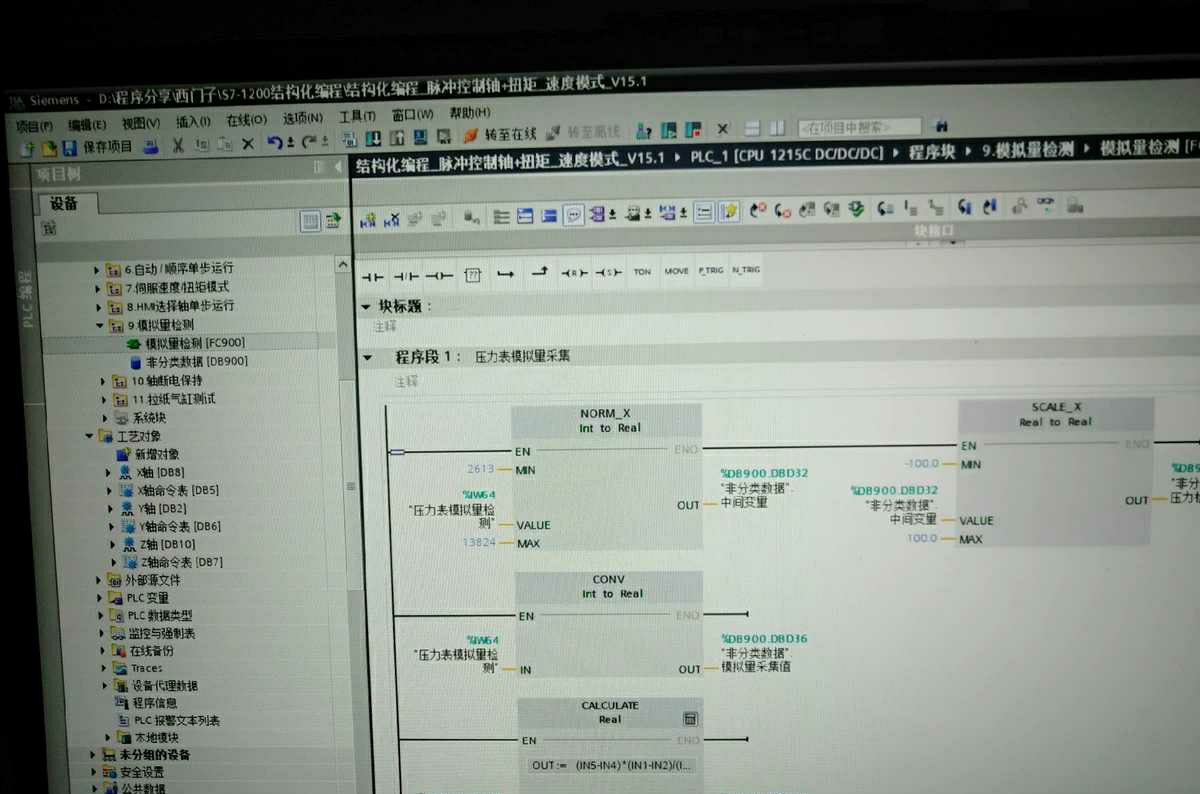
当VeloMode触发时,通过CTRL_PTO指令切换成连续脉冲输出。注意看RPM参数,这里其实是把转速换算成了脉冲频率,换算公式得写在功能块注释里:
// RPM转Hz公式:(RPM * 电子齿轮分子)/(60 * 电子齿轮分母)扭矩控制反而更简单,用模拟量输出模块直接怼电流值。但记得加个限制条件:
IF Torque > MaxTorque THEN
    Torque := MaxTorque;
END_IF
ANA_Output(Channel:=1, Value:=Torque);
库文件封装有个骚操作——用多重背景数据块。比如建个叫Servo_Lib的全局库,调用时直接:
Servo1(AxisNo:=1, Config:=DB_Axis1_Para);
Servo2(AxisNo:=2, Config:=DB_Axis2_Para);
每个DB里存着对应轴的加减速时间、最大转速等参数。实测同时控制四轴时扫描周期只增加了2ms,这性能够用了。
回原点功能建议拆分成三个阶段:高速找Z相→低速精定位→位置清零。关键是把MC_Home的系统函数参数配好:
MC_Home(
    Axis := 1,
    Execute := TRUE,
    Position := 0.0,
    HomingMode := 3);  // 模式3是带减速搜索
最后说个避坑指南:做点动控制时一定要加软限位判断。见过现场操作员按住按钮不松手,结果丝杠直接顶到机械限位,那声音听得心颤。现在功能块里都强制插入:
IF NOT (SoftLimitMin < ActualPos < SoftLimitMax) THEN
    Enable := FALSE;
END_IF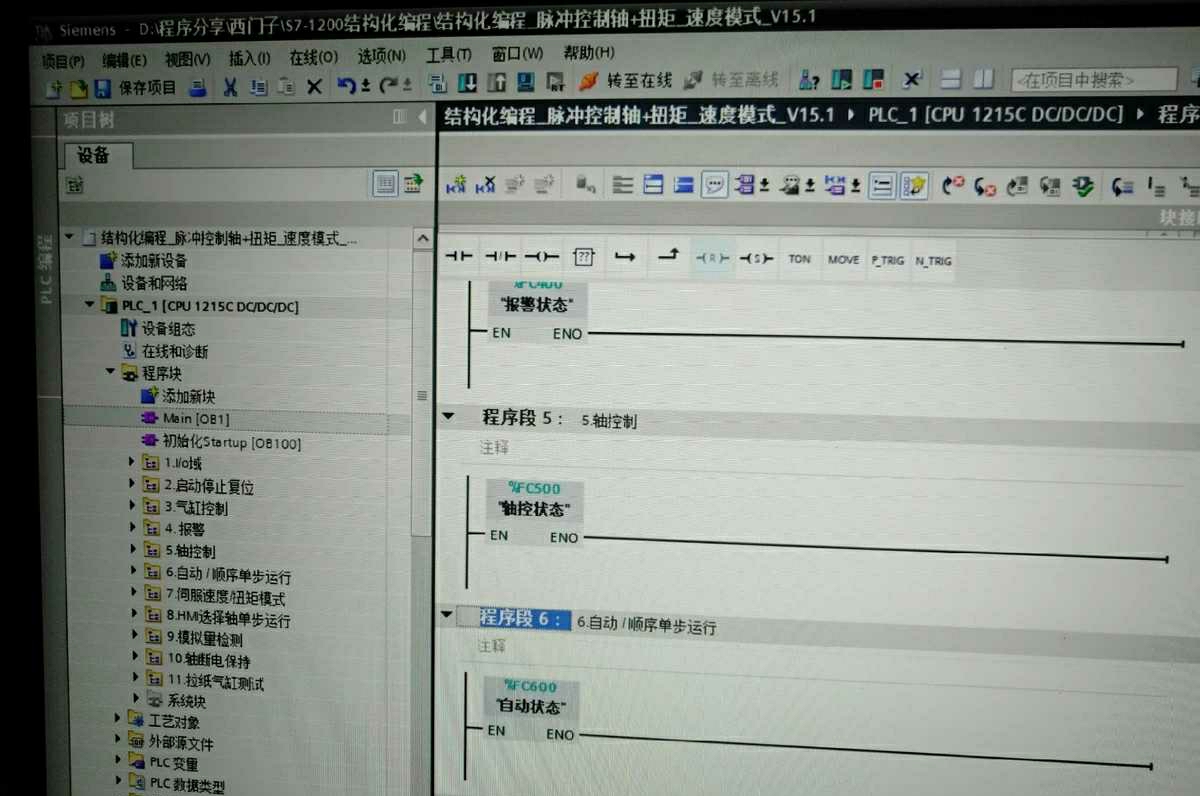

北京人形旗下天工造物具身智能开源社区,聚焦具身天工与慧思开物两大平台
更多推荐
 3
 0
- 0


 已为社区贡献7条内容

所有评论(0)