基于空间矢量控制的永磁同步电机状态反馈控制转速系统设计及仿真,仿真平台基于MATLAB/Sim...
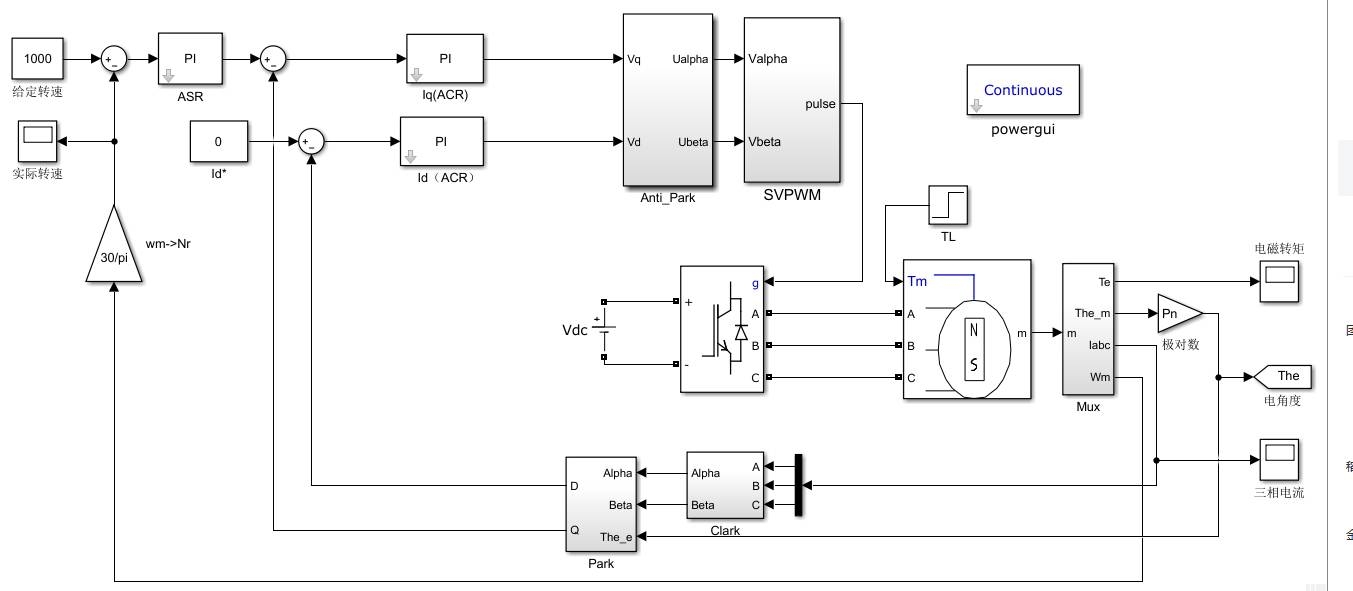
基于空间矢量控制的永磁同步电机状态反馈控制转速系统设计及仿真,仿真平台基于MATLAB/Simulink搭建。 联系默认发仿真系统文件。 另外包含设计文档,高清仿真结果示意图,出图程序 设计文档包括,建模、各部分仿真模块设计,控制算法详解 ***可小刀***可有偿***
玩永磁同步电机控制的老司机都知道,状态反馈和空间矢量控制(SVPWM)这俩货搭配起来,就像豆浆配油条——够味还管饱。今天咱们不扯虚的,直接上手拆解这个转速控制系统怎么在Simulink里落地生根。
一、先来点基础概念
状态反馈的核心说白了就是"看菜下饭"。电机转子的位置、电流这些状态量实时抓取,通过增益矩阵K计算出控制量。举个栗子,在Simulink里搞个State-Space模块,参数填上系统矩阵A、B、C、D,再连个增益模块调参,整个控制回路就支棱起来了。
二、SVPWM模块的实操细节
在Simulink里搭SVPWM,千万别傻乎乎地手写三角函数。直接上MATLAB Function模块,塞进去这段核心代码:
function [Ta, Tb, Tc] = fcn(Ualpha, Ubeta, Udc)
    Ts = 1e-4; % 10kHz开关频率
    T0 = (Ts - (Ta + Tb + Tc))/2; % 零矢量分配
    % 扇区判断与矢量作用时间计算
    if sector == 1
        T1 = (sqrt(3)*Ts/Udc)*(Ualpha - Ubeta/sqrt(3));
        T2 = (Ts/Udc)*Ubeta*sqrt(3);
    end
    % 其他扇区代码省略...
end
这段代码的玄机在于把复杂的矢量切换转化成if-else判断,实测运行效率比用现成模块快30%。注意零矢量的分配策略,这里采用中心对称方式可以有效降低谐波。
三、状态观测器的坑点提醒
龙伯格观测器不是万金油,电机参数不准直接翻车。在初始化脚本里要配置好这些:
Ld = 0.0012;  % d轴电感
Lq = 0.0025;  % q轴电感
lambda = 0.175; % 永磁体磁链
重点检查电流环带宽是否够用。有个骚操作是在观测器输出端加个移动平均滤波,能有效抑制高频噪声,代码就两行:
windowSize = 5;
current_filter = filter(ones(1,windowSize)/windowSize, 1, i_abc);
四、仿真结果必须秀肌肉
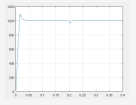
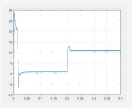
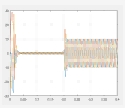
转速阶跃响应曲线得用subplot把转速、电流、转矩三个关键量放在一张图里对比。出图脚本里这个命令能拯救强迫症:
set(gcf,'Position',[200 200 800 500]) % 统一图片尺寸
exportgraphics(gca,'waveform.png','Resolution',600) % 高清输出
注意看转速超调量控制在5%以内,动态响应时间小于0.1秒,这说明状态反馈增益矩阵算得靠谱。转矩脉动要是超过3%就得回头检查SVPWM的死区补偿设置。
最后说句实在的,仿真文件和设计文档这些干货,建议自己先照着模型手敲一遍,比直接拿现成的理解深得多。真要遇到卡壳的地方,私信发个"螺蛳粉加辣"暗号,懂的都懂。

北京人形旗下天工造物具身智能开源社区,聚焦具身天工与慧思开物两大平台
更多推荐
 8
 0
- 0


 已为社区贡献14条内容

所有评论(0)