论文阅读——DAWN:不确定环境下基于两层优化机制的多无人机动态任务规划(IF=8.2)
原文链接
问题
1)无人机编队网络的连通性不稳定。由于环境中可能缺乏通信基础设施或其他干扰,无法实现UAV之间的实时通信。此外,无人机的机动性导致无人机编队拓扑结构的快速变化,这也限制了无人机的通信能力。
2)任务环境中的动态变化。服务节点的移动性和任务序列的动态性对无人机的任务规划提出了严峻的挑战。
3)任务区域未知。救援场景中的任务区域具有较高的不确定性。要求无人机在进行路径规划时,尽可能以最小的能量成本覆盖整个区域,这样可以帮助发现新的任务,提高系统的实用性。
贡献
提出了一种基于不确定环境下两层优化机制的多无人机动态任务规划方法(DAWN)
1)提出了一种新的无人机救援动态任务规划方法。该框架将全局任务分配和局部路径规划相结合,重点解决局部通信条件下的动态任务规划问题,从而提高无人机编队的自主决策能力。
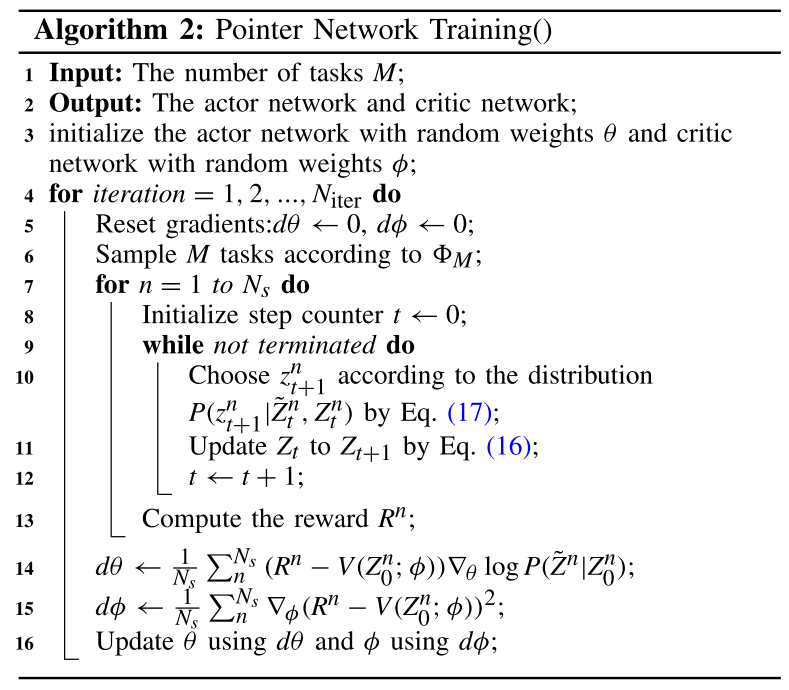
2)在全局任务分配中,通过考虑无人机的载重能力和救援任务的属性,将任务划分问题创新性地视为动态车辆路径问题(VRP),并采用深度强化学习(DRL)方法进行求解,通过静态任务分配和动态排序调整,最大限度地提高无人机的利用率和任务划分效率。
3)以区域覆盖和能耗为优化目标,建立了一种基于信任网络的多无人机局部路径规划方法。该方法利用少量的计算补偿,在最小化飞行能耗和最小化飞行路径的同时,最大化无人机编队的协同效率。
流程
无人机编队救援物资分配系统的设计包括3个部分:
1)全局任务分配; 2)全局任务分配; 3)能量和物资补给。
多架无人机执行救援物资配送任务的具体流程如下。
1)地面基站之间相互通信。各站将系统中已有的任务分配给无人机,即全局任务分配。每架无人机要求的任务将取决于其机载状态和任务总数。
2)地面基站开放任务接收端口,接收新的救援任务。
3)每架无人机接收任务,并向地面基站提供信息反馈。
4)无人机编队建立共享网络。无人机的状态、任务执行情况和飞行轨迹信息以实时的方式更新。
5)每架无人机独立规划任务执行顺序;
6)每架无人机需要确定当前电量和装载物资是否满足下一个任务的要求。
7)如果满足要求,无人机就可以飞到下一个任务点进行物资投放。如果没有,则返回地面基站进行能量或物质补充,并向基站提供任务信息、自身状态信息和飞行轨迹。
8)无人机到达基站后,可根据自身任务执行状态认领新任务。
9)如果无人机认领了新的任务,则需要在离开基站前重新规划任务序列中任务的执行顺序。
10)所有任务完成后,无人机返回最近的基站。
假设
1)将城市区域划分为若干规则的网格
2)每个任务只占用一个网格,由一架无人机完成
3)将每架无人机的分配结果看作是对一系列任务点的访问;
4)无人机在基站上着陆后,将在固定时间内完成能量补充;
5)无人机可以探测到其所经过的电网中所有潜在的救援任务。
建模
1)任务区域:规则网格化处理
2)任务建模:每个任务具有三个主要属性{任务索引,位置坐标,资源需求},这些任务的属性在执行之前随机生成
3)地面基站建模:地面基站用于为无人机动态分配任务和补充电力和物资,其位置是随机生成的{站索引,位置坐标,UAV的服务时间}
4)UAV建模:{UAV索引、位置坐标、携带的资源数量、最大里程、飞行轨迹矩阵、要求的任务序列},其中,飞行轨迹矩阵是0−1矩阵,其大小为Nx×Ny,它记录了流过的网格
5)共享网络建模:使用信息熵来衡量无人机之间的通信关系。定义无人机之间的信任网络,无人机可以基于实时信任网络彼此共享它们的飞行信息,特别是它们飞过的网格地图
协同编队建模
目标:
救援任务的首要目标是无人机成功地将物资运送到指定的任务位置。
其次,无人机在飞行过程中应尽一切努力发现其他潜在的救援任务。
1)FER:指无人机从其起始位置(当前任务)到下一个任务所产生的能量损耗
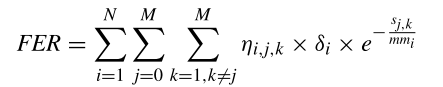
2)RCR:指无人机编队检测到的网格数占任务区域内所有网格的比例
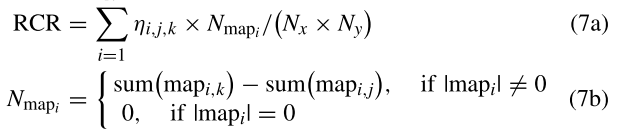
约束条件
1)任务序列:分配给无人机的任务序列按顺序执行。任何顺序矩阵都应小于或等于任务总数M
2)剩余里程:在无人机执行下一个任务之前,需要确定其当前剩余里程是否能够满足距离要求。在规划Ui从Tj到Tk的路径时,Ui的最大飞行里程不仅确保其能够成功到达Tk的位置,而且确保其能够到达最近的地面基站进行能量补充。
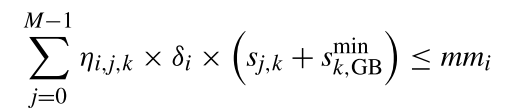
3)剩余材料:Ui的剩余材料应满足Tk的要求后方可执行
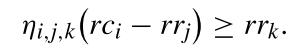
4)区域覆盖面:为了在任务执行过程中发现更多的潜在任务,Ui的飞行轨迹矩阵mapi应满足
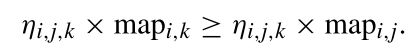
综上
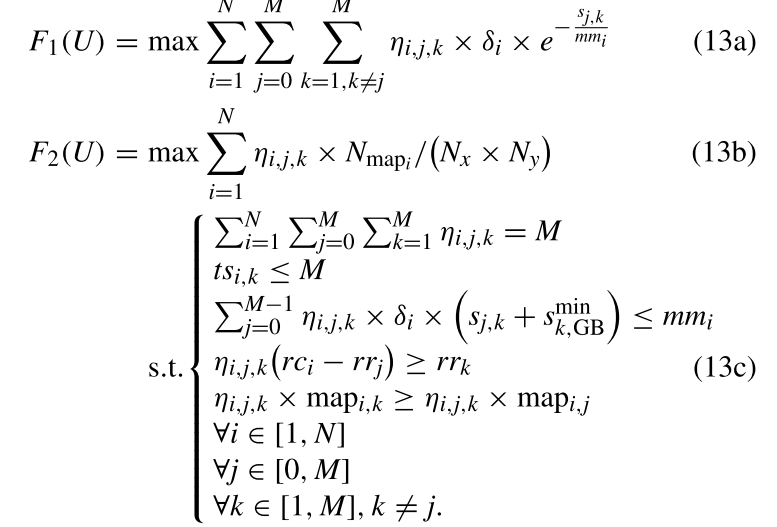
优化算法
全局任务分配
指针网络
现有任务集合作为指针网络的输入,令任务位置坐标和资源需求为任务的静态和动态元素。
局部路径规划
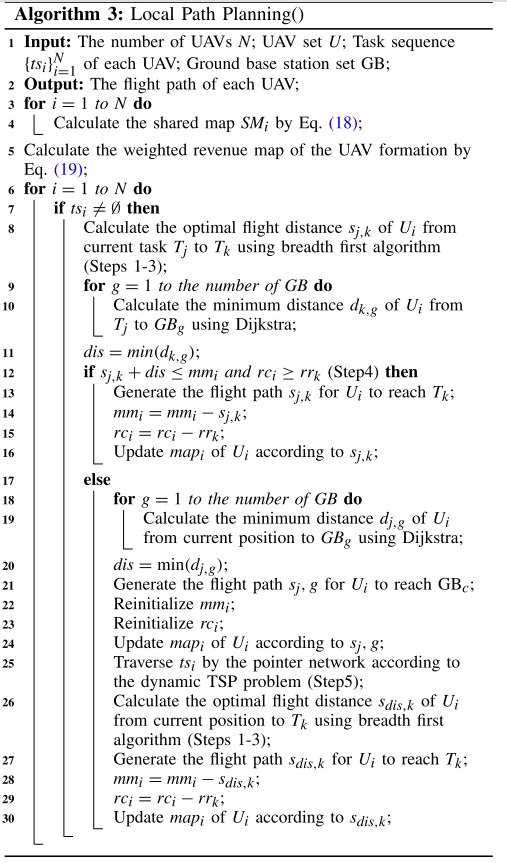
在实现最大的区域覆盖下基于信任的通信网络条件下,同时最大限度地减少无人机的能源消耗。提出了一种基于加权收益图的路径优化方法,以保证通信约束下无人机编队的信息共享,提高路径规划的可行性
1)共享地图:共享地图记录了无人机可以在信任网络中共享的飞行路径。
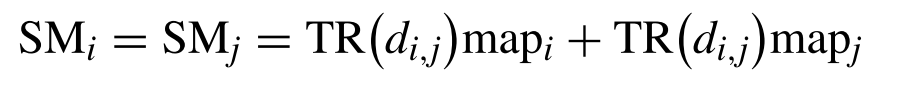
2)加权收益图:记录了无人机在任务执行过程中飞行的每个网格的收益,其中包含FER和RCR。
把RCR转换成相同自变量,即可加权融合
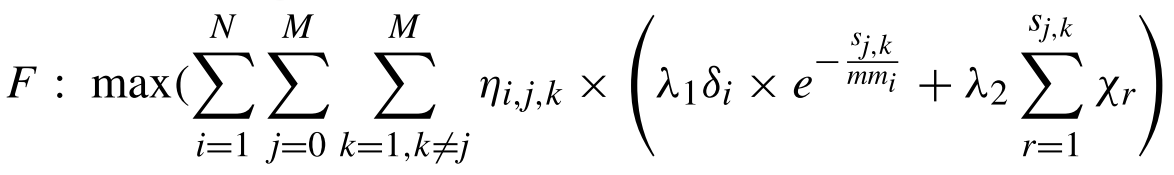
算法实现

评估
1)ABS数量:它定义为无人机在执行救援任务过程中补充能量或物资的次数,衡量任务顺序遍历的合理性。ABS越高,任务顺序遍历的合理性越低。
2)FG数量:它记录了任务执行过程中每架无人机的飞行轨迹,衡量了多无人机协同优化的效率。FG越高,UAV的能耗越高。
3)每架无人机的飞行任务数:记录每架无人机的平均飞行任务数,反映无人机编队的执行效率。AFG值越小,编队任务规划越合理,各无人机载荷越均衡。
4)潜在任务发现数(PTD):主要测试无人机的区域探测能力,记录无人机在其计划航迹上能够发现的未知任务数量,发现的未知任务越多,表明无人机的区域探测能力越强,表明无人机编队分布越合理。
5)FT:它反映了生成航迹规划方案的时间复杂度,用算法生成一个无人机编队规划方案所需的实际时间来衡量。
6)RCR:是衡量无人机路径规划的常用指标。在提高任务执行效率的同时,发现更多新任务的能力也需要考虑。它是通过无人机编队的FG数量与整个区域中的网格总数的比率来计算的。
根据评估指标选择信任阈值参数

北京人形旗下天工造物具身智能开源社区,聚焦具身天工与慧思开物两大平台
更多推荐
 27
 0
- 0


 已为社区贡献2条内容

所有评论(0)