探索永磁同步电机(PMSM)转速环的模糊滑模控制
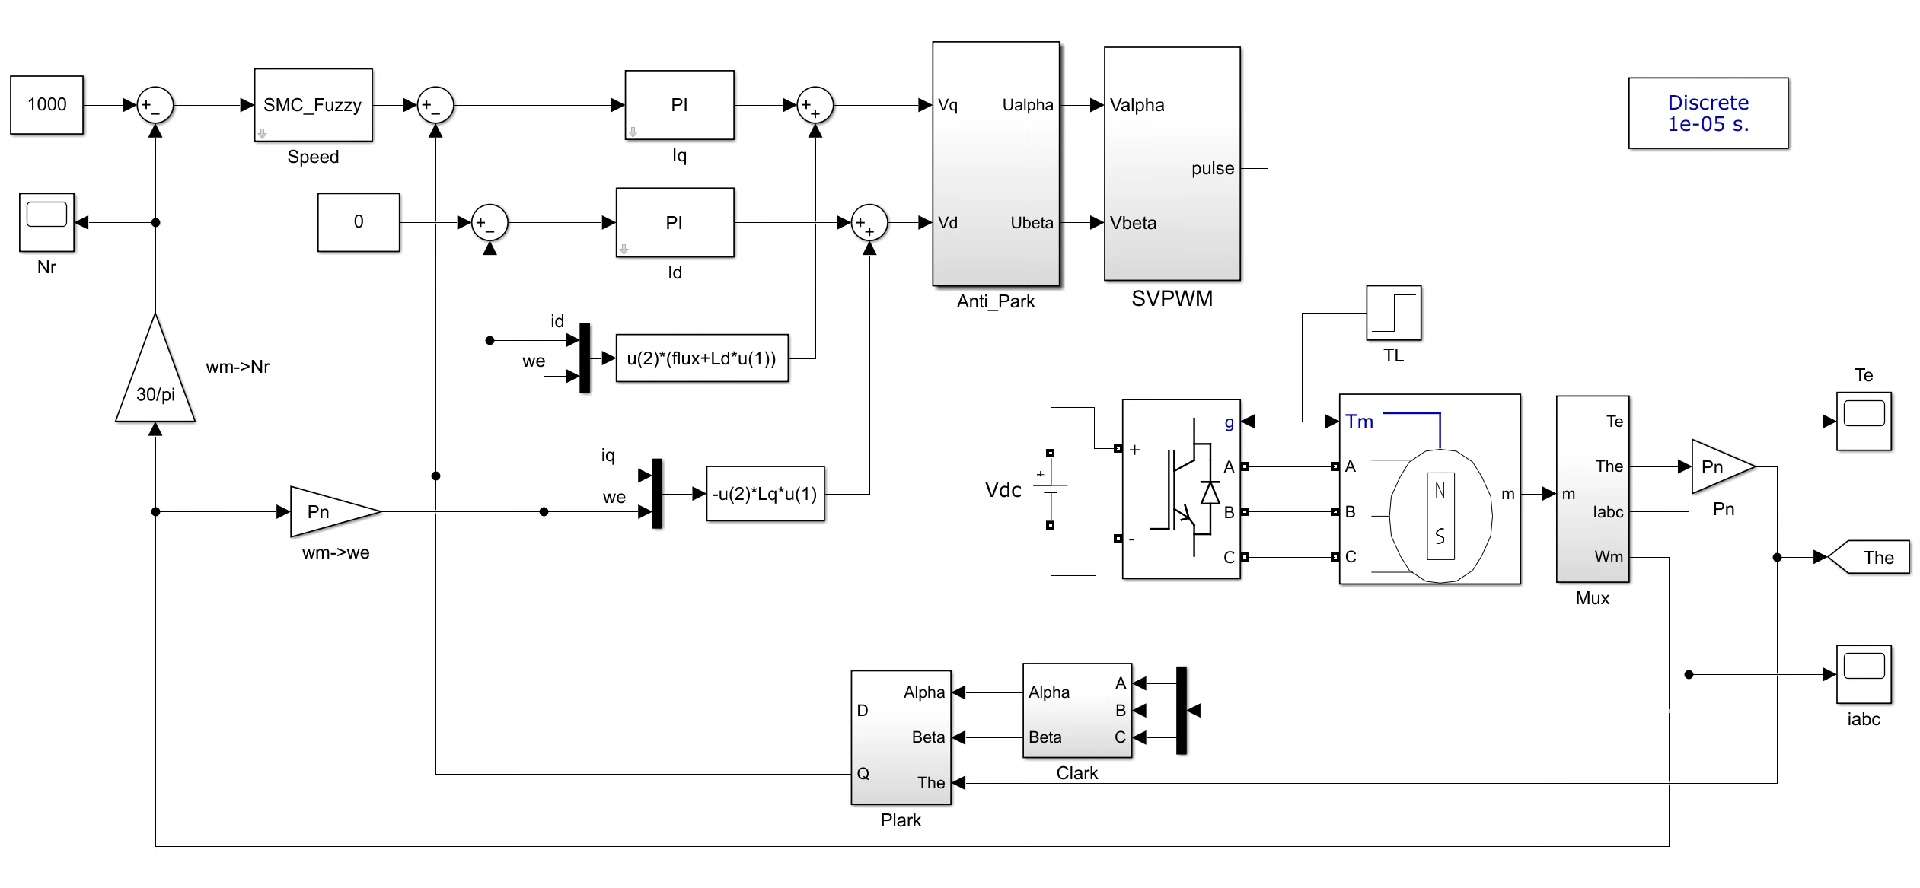
永磁同步电机(PMSM)转速环模糊滑模
在电机控制领域,永磁同步电机(PMSM)凭借其高效、高功率密度等优点,广泛应用于工业、交通等众多领域。而对其转速的精准控制至关重要,今天咱们就来聊聊PMSM转速环的模糊滑模控制。
一、滑模控制基础
滑模控制是一种非线性控制策略,它的核心思想是通过设计一个滑动面,让系统状态在滑动面上运动,从而实现期望的控制性能。以PMSM转速控制为例,假设我们的状态变量为电机转速$ω$和转速变化率$\dot{ω}$ ,定义滑模面函数为:
\[ s = cω + \dot{ω} \]
其中$c$是一个正数,用于调整滑模面的动态特性。
永磁同步电机(PMSM)转速环模糊滑模
当系统状态处于滑模面上时,$s = 0$,此时系统的动态性能将由滑模面决定。为了使系统状态能够快速到达并保持在滑模面上,我们需要设计控制律。简单来说,控制律通常由等效控制项和切换控制项组成。等效控制项用于维持系统在滑模面上运动,而切换控制项则驱使系统状态向滑模面靠近。
二、模糊控制的融入
虽然滑模控制能实现快速响应和鲁棒性,但传统滑模控制存在抖振问题,这可能会影响系统的稳定性和寿命。模糊控制的引入可以有效缓解这一问题。模糊控制模仿人类的模糊推理和决策过程,它不需要精确的数学模型。
在PMSM转速环模糊滑模控制中,我们以滑模面函数$s$和滑模面变化率$\dot{s}$作为模糊控制器的输入。模糊控制器的输出用于调整滑模控制中的切换控制项增益。
下面以Python为例,简单展示模糊控制规则的代码实现(这里仅是示意,实际应用会复杂得多):
import skfuzzy as fuzz
import numpy as np

# 定义输入变量 s 和 ds(滑模面及其变化率)的论域
s = np.arange(-5, 5.1, 0.1)
ds = np.arange(-5, 5.1, 0.1)

# 定义输出变量(切换控制项增益调整值)的论域
output = np.arange(-1, 1.1, 0.1)

# 定义模糊集合
s_nb = fuzz.trimf(s, [-5, -5, -2])
s_nm = fuzz.trimf(s, [-5, -2, 0])
s_zo = fuzz.trimf(s, [-2, 0, 2])
s_pm = fuzz.trimf(s, [0, 2, 5])
s_pb = fuzz.trimf(s, [2, 5, 5])

ds_nb = fuzz.trimf(ds, [-5, -5, -2])
ds_nm = fuzz.trimf(ds, [-5, -2, 0])
ds_zo = fuzz.trimf(ds, [-2, 0, 2])
ds_pm = fuzz.trimf(ds, [0, 2, 5])
ds_pb = fuzz.trimf(ds, [2, 5, 5])

output_nb = fuzz.trimf(output, [-1, -1, -0.5])
output_nm = fuzz.trimf(output, [-1, -0.5, 0])
output_zo = fuzz.trimf(output, [-0.5, 0, 0.5])
output_pm = fuzz.trimf(output, [0, 0.5, 1])
output_pb = fuzz.trimf(output, [0.5, 1, 1])

# 模糊规则
rules = []
for i in range(5):
    for j in range(5):
        if i == 0 and j == 0:
            rules.append(fuzz.AND(fuzz.AND(s_nb, ds_nb), output_pb))
        elif i == 0 and j == 1:
            rules.append(fuzz.AND(fuzz.AND(s_nb, ds_nm), output_pm))
        # 此处省略更多规则定义...

# 模糊推理和去模糊化
aggregated = np.fmax.reduce(rules)
defuzzed = fuzz.defuzz(output, aggregated, 'centroid')
在这段代码中,我们首先定义了输入变量(滑模面及其变化率)和输出变量(切换控制项增益调整值)的论域。然后创建了模糊集合,像 “负大”(nb)、“负中”(nm)等。接着通过一系列的逻辑组合定义了模糊规则,最后进行模糊推理和去模糊化,得到一个具体的输出值,用于调整滑模控制的切换控制项增益。
三、结合后的优势与挑战
通过将模糊控制与滑模控制相结合,PMSM转速环控制能在保持滑模控制快速响应和鲁棒性的同时,利用模糊控制自适应调整切换增益,有效降低抖振。不过,这种方法也并非完美无缺。模糊控制规则的设计依赖经验和试错,可能需要花费不少时间去优化。而且实际运行环境中的各种干扰和不确定性,依然可能对控制效果产生影响,需要进一步的研究和改进来提升其稳定性和适应性。
总的来说,永磁同步电机转速环的模糊滑模控制为电机精确稳定控制提供了一种极具潜力的方案,随着研究的深入,有望在更多实际场景中发挥更大作用。

北京人形旗下天工造物具身智能开源社区,聚焦具身天工与慧思开物两大平台
更多推荐
 7
 0
- 0


 已为社区贡献4条内容

所有评论(0)