利用B样条曲线优化路径规划算法在Matlab栅格地图中的探索
B样条曲线优化各种路径规划算法,matlab栅格地图。
在路径规划领域,我们常常需要在复杂的环境中找到最优或近似最优的路径。而Matlab栅格地图是一种常用的表示环境的方式,它将空间划分成一个个小的栅格,便于我们对环境进行建模和分析。今天,我们来探讨一下如何利用B样条曲线对各种路径规划算法在Matlab栅格地图上进行优化。
Matlab栅格地图基础
首先,让我们看看如何在Matlab中创建一个简单的栅格地图。假设我们有一个10x10的二维空间,其中一些栅格表示障碍物。
% 创建一个10x10的栅格地图,0表示自由空间,1表示障碍物
map = zeros(10,10);
% 设置一些障碍物
map(3,4) = 1;
map(5,6) = 1;
map(7,8) = 1;
上述代码简单地创建了一个10x10的二维数组来表示栅格地图,并设置了几个栅格为障碍物。在实际应用中,我们可能会从外部文件读取地图数据,或者根据更复杂的规则生成地图。
常见路径规划算法
在栅格地图上,常见的路径规划算法有A算法、Dijkstra算法等。以A算法为例,它结合了Dijkstra算法的广度优先搜索和贪心算法的最佳优先搜索的优点,通过评估函数来选择下一个要扩展的节点。
% A*算法的简单伪代码实现
function path = aStar(map, start, goal)
    openSet = [start];
    cameFrom = containers.Map;
    gScore = containers.Map;
    gScore(start) = 0;
    fScore = containers.Map;
    fScore(start) = heuristic(start, goal);

    while ~isempty(openSet)
        [~, currentIndex] = min([fScore.values{:}]);
        current = openSet(currentIndex);
        openSet(currentIndex) = [];

        if current == goal
            path = reconstructPath(cameFrom, current);
            return;
        end

        neighbors = getNeighbors(current, map);
        for neighbor = neighbors
            tentativeGScore = gScore(current) + 1; % 假设移动代价为1
            if ~gScore.isKey(neighbor) || tentativeGScore < gScore(neighbor)
                cameFrom(neighbor) = current;
                gScore(neighbor) = tentativeGScore;
                fScore(neighbor) = tentativeGScore + heuristic(neighbor, goal);
                if ~ismember(neighbor, openSet)
                    openSet = [openSet; neighbor];
                end
            end
        end
    end
    path = []; % 如果没有找到路径
end

function h = heuristic(a, b)
    h = abs(a(1)-b(1)) + abs(a(2)-b(2)); % 曼哈顿距离
end

function neighbors = getNeighbors(node, map)
    % 获取节点的邻居,考虑边界条件
    neighbors = [];
    rows = size(map, 1);
    cols = size(map, 2);
    for i = -1:1
        for j = -1:1
            if i == 0 && j == 0
                continue;
            end
            newRow = node(1) + i;
            newCol = node(2) + j;
            if newRow >= 1 && newRow <= rows && newCol >= 1 && newCol <= cols && map(newRow, newCol) == 0
                neighbors = [neighbors; [newRow, newCol]];
            end
        end
    end
end

function path = reconstructPath(cameFrom, current)
    totalPath = [current];
    while cameFrom.isKey(current)
        current = cameFrom(current);
        totalPath = [current; totalPath];
    end
    path = totalPath;
end
这段伪代码实现了A*算法在栅格地图上的路径搜索。它通过不断扩展节点,计算每个节点的代价(gScore)和预估代价(fScore),最终找到从起点到终点的路径。
B样条曲线优化路径
虽然上述算法能够找到可行路径,但通常路径是由一系列离散的栅格点组成,不够平滑。这时候B样条曲线就可以发挥作用了。B样条曲线具有良好的局部控制特性,能够通过调整控制点来生成平滑的曲线。
在Matlab中,我们可以使用spap2函数来创建B样条曲线。假设我们已经通过A*算法得到了路径点pathPoints。
% 假设pathPoints是通过A*算法得到的路径点
x = pathPoints(:,1);
y = pathPoints(:,2);
% 创建B样条曲线
tck = spap2(2, x, y);
% 生成曲线上的更多点以平滑显示
u = linspace(0, 1, 100);
[xs, ys] = fnval(tck, u);上述代码首先提取路径点的横纵坐标,然后使用spap2函数创建一个二阶B样条曲线。通过在0到1之间均匀生成100个参数值u,使用fnval函数计算曲线上对应的点,从而得到平滑后的路径。
B样条曲线优化各种路径规划算法,matlab栅格地图。
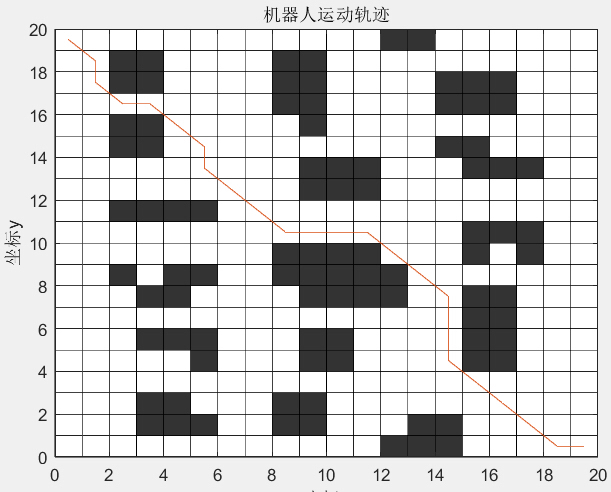
这样,我们通过B样条曲线对原本离散的路径进行了优化,使得路径更加平滑,在实际应用中,例如机器人运动规划,更平滑的路径能够减少机器人的磨损和能耗。
综上所述,通过结合Matlab栅格地图、常见路径规划算法以及B样条曲线优化,我们能够在复杂环境中生成更加合理和高效的路径,为实际应用提供更好的解决方案。无论是在机器人导航、自动驾驶还是其他相关领域,这种方法都具有一定的实用价值。

北京人形旗下天工造物具身智能开源社区,聚焦具身天工与慧思开物两大平台
更多推荐
 10
 0
- 0


 已为社区贡献4条内容

所有评论(0)