FOC 控制下电机位置初始定位的问题与实现
一、电机位置初始定位问题
初始定位,又叫上电后转子对齐。
因为上电初始转子 (即 d 轴) 位置是随机的,意味着 dq 与 αβ 坐标系之间的等价关系没有建立起来或者说不准确,这会导致 FOC 无法实现最佳转矩角控制。
在正常情况下,转子位置如图所示:
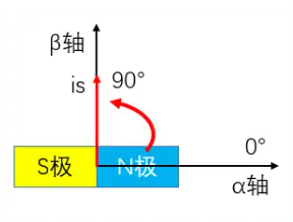
假设我们的编码器无论转子处于何种角度,第一次上电时编码器初始均为 0°。如果转子当前随机角度为 125°,但控制算法并不知道此时转子位置是 125°,依旧上电后输出 0°,然后依据 FOC 就会产生一个 90° 的 q 轴电流,这时就会吸引转子反向转起来:
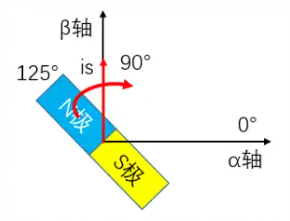
转子转了多少度,编码器也增加了多少度,但两者之间始终差了个 125°,所以转子会一直反转下去。而这显然是不合适的,所以在正常运行之前要将编码器的值和转子位置角度重合起来,也就是电机初始定位。
αβ坐标系中,α 轴始终与 A 相绕组轴心对齐;dq 坐标系中,d 轴即转子 N 极;
如果我们输入的转子角度的角度有固定的偏移量,即会影响到 park 变换的准确性。也就是在前文提到的 dq 与 αβ 坐标系之间的等价关系没有建立起来或者说不准确。
因此初始定位的本质:通过定位让转子有明确的位置,从而建立坐标系之间的等价关系。
二、 θ = 0 模式的初始定位的实现
2.1 控制目标
产生 α 轴同向磁场 (即 Ψ 与 α 轴同向),吸引转子 N 极强行定位到 α 轴。
也就是说,我们需要让 α 轴电压 = A (A 电压根据需求设定),β 轴电压 = 0。
2.2 反 Park 变换反推预定位阶段电压
θ = 0;d 轴电压 = A;q 轴电压 = 0;
这样定子磁场就把转子磁铁 N 级磁铁吸引到 d 轴位置,α 和 d 轴位置相同。
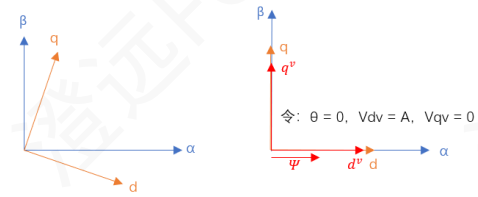
2.3 定位后的启动
d轴目标 = 0;q 轴电压 = A (A 电压根据需求设定);θ = 0;
2.4 使用场景
此启动方式在角度闭环模式是没有问题的。
但是在 IF 强拖启动下,因为启动时功率角在 0°:
= 电机当前的电磁转矩
= 极对数
= q 轴电流
= 功率角
= 电机磁链常数
因为 (空载反电动势与定子端电压之间的时间相位角,反电动势空载时超前 d 轴 90°),
其电磁转矩达到峰值,启动转矩大可能会带来震动。
三、θ = π/2 模式的初始定位的实现
3.1 目标
产生 α 轴同向磁场 (即 Ψ 与 α 轴同向),吸引转子 N 极强行定位到 α 轴。
也就是说,我们需要让 α 轴电压 = A (A 电压根据需求设定),β 轴电压 = 0。
3.2 反 Park 变换反推预定位阶段电压
θ = ;d 轴电压 = 0;q 轴电压 = A;
这样定子磁场就把转子磁铁 N 级磁铁吸引到 d 轴位置,α 和 d 轴位置相同。
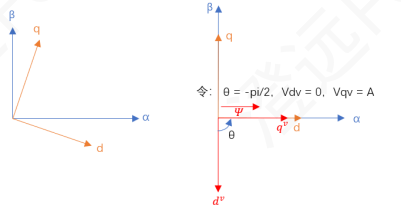
3.3 定位后的启动
d 轴目标 = 0;q 轴电压 = A (A 电压根据需求设定);θ = ;
3.4 使用场景
此启动方式在在 IF 强拖启动下,因为启动时功率角在 90°:
因为 (空载反电动势与定子端电压之间的时间相位角,反电动势空载时超前 d 轴 90°),
启动力矩平滑,比较适合强拖启动。
在 FOC 角度闭环的情况下,如果我们知道转子的真实位置也是可以用的。如果不知道转子角度,那么就需要给当前 θ = 0 启动方式,不能使用上文中的 θ = 启动方式。

北京人形旗下天工造物具身智能开源社区,聚焦具身天工与慧思开物两大平台
更多推荐
 18
 0
- 0


 已为社区贡献3条内容

所有评论(0)