【路径规划】改进人工势场法路径规划算法路径规划,引入模拟退火算法
摘要
本文提出了一种基于改进人工势场法的路径规划算法,并结合模拟退火算法解决局部最优问题。在传统人工势场法的基础上,通过优化吸引势场和斥力势场的函数形式,并利用模拟退火算法在局部最优路径中跳跃到更优路径。实验表明,该方法能够在复杂环境下实现从起点到目标点的最优路径规划,且有效避免了局部最优。
理论
1. 人工势场法 人工势场法是一种经典的路径规划算法,通过为目标点设置吸引势场,为障碍物设置排斥势场,机器人受到这些势场的综合作用力引导到达目标。然而传统方法易陷入局部最优。
改进方案
-
吸引势场优化:引入非线性函数,控制吸引力随距离变化更平滑。
-
排斥势场优化:在障碍物周围排斥力范围动态调整,增强障碍物附近的避障能力。
-
模拟退火算法:在局部最优路径附近,通过概率跳跃搜索更优路径,避免陷入局部最优。
2. 模拟退火算法
模拟退火算法是一种优化算法,通过引入随机扰动实现局部跳跃。其核心思想来源于物理学中的退火过程,即物质在高温下自由运动,逐渐冷却至低能量状态。
算法流程
-
初始状态:根据人工势场计算当前路径。
-
扰动与路径评估:在路径中随机扰动部分点,计算新的路径。
-
接受概率:如果新路径比当前路径更优,则直接接受;如果不优,则以一定概率接受。
-
退火过程:逐渐降低接受较差路径的概率,确保收敛至全局最优。
实验结果
-
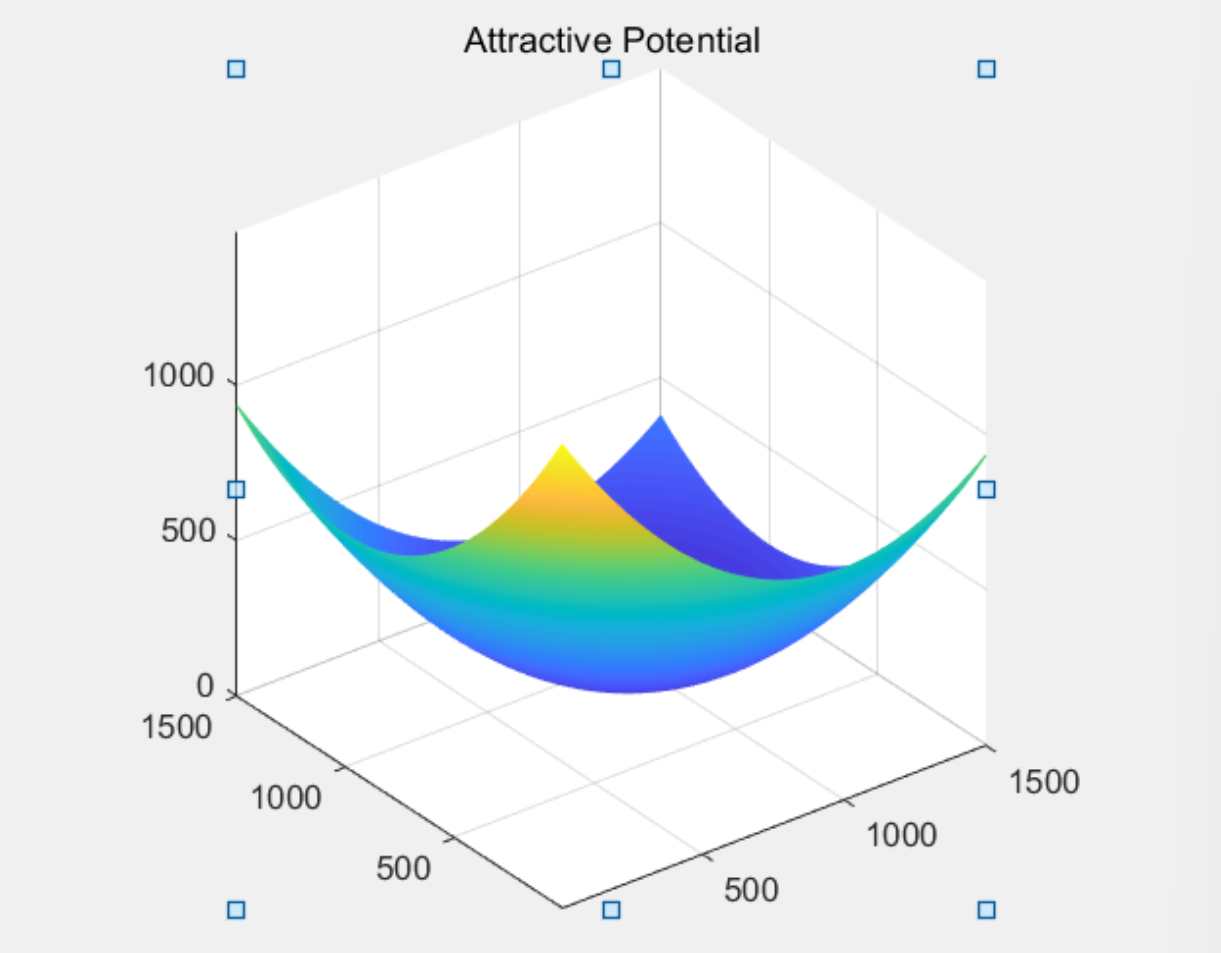
吸引势场图 第一张图显示了优化后的吸引势场,从任意位置都能有效引导路径朝向目标点。
-
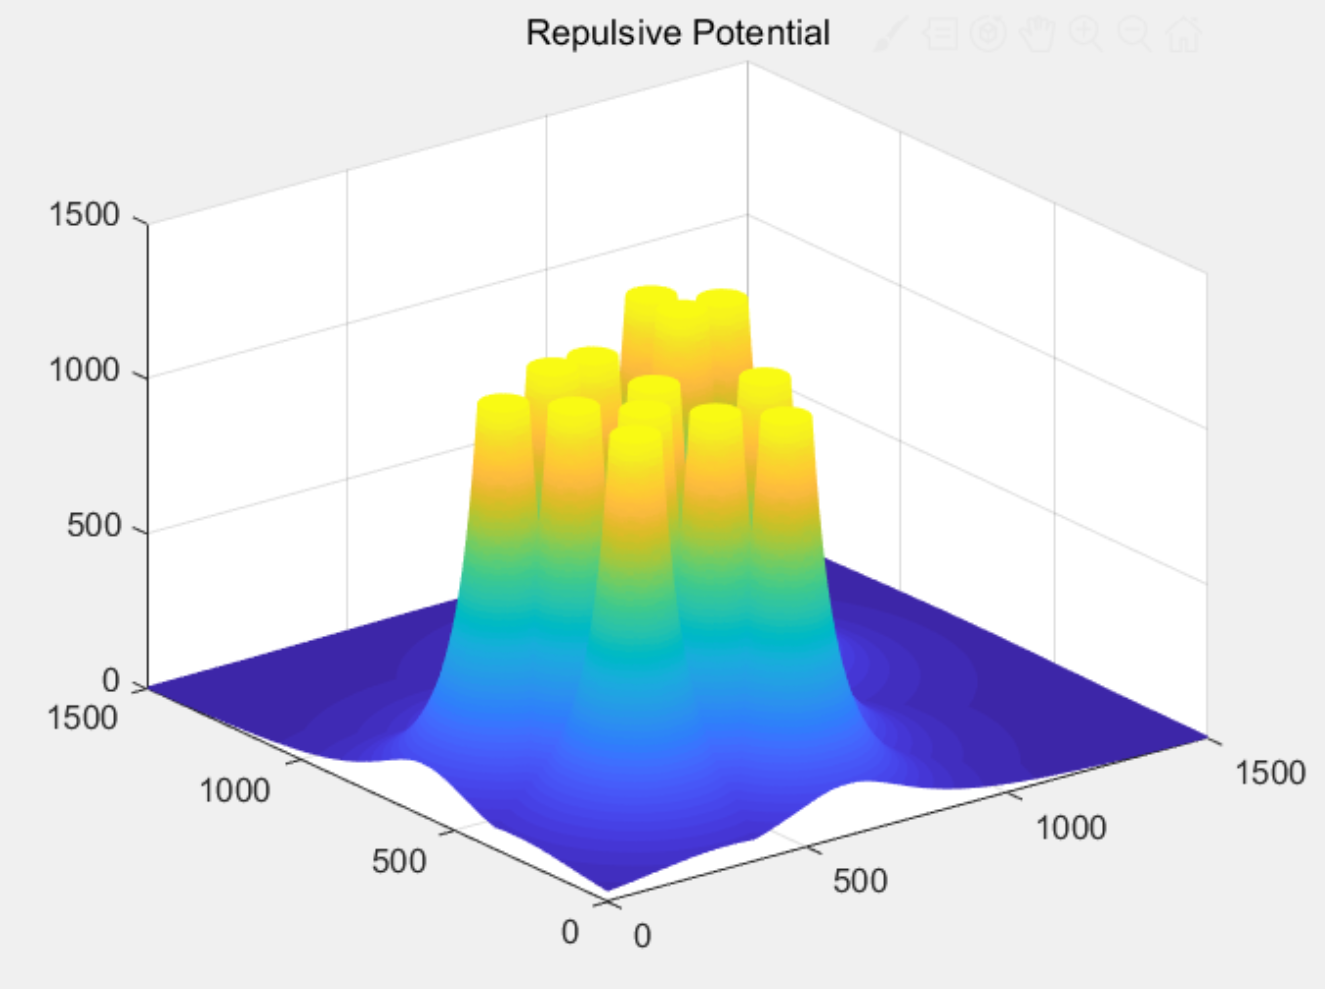
排斥势场图 第二张图展示了障碍物周围的斥力分布,排斥势场随着障碍物距离的增加迅速减弱。
-
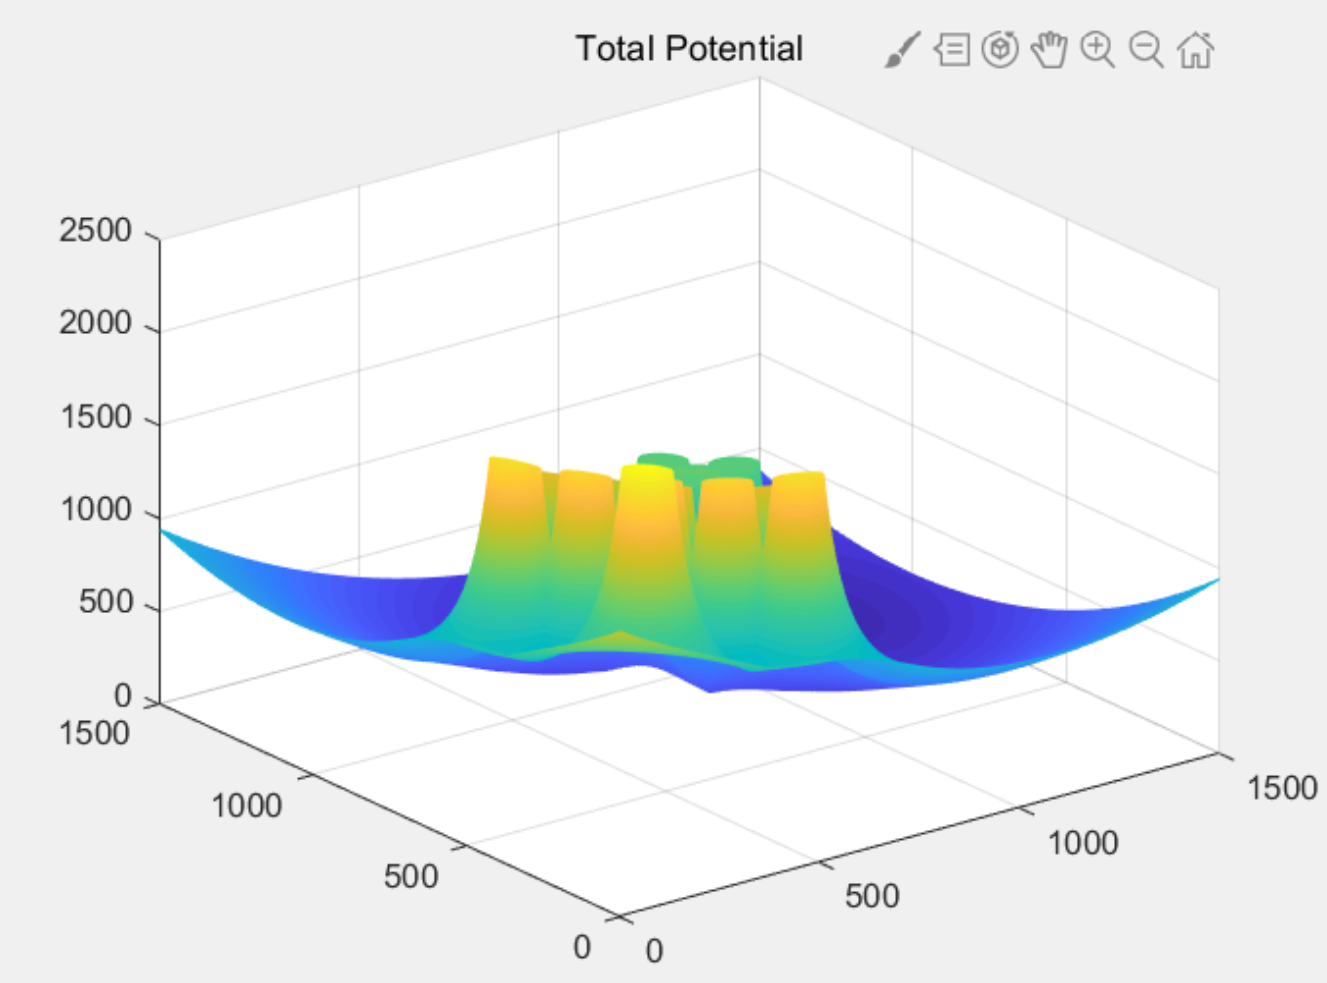
总势场图 第三张图展示了综合势场作用下的路径。路径平滑,成功避开障碍物,并最终到达目标点。
部分代码
% 改进人工势场与模拟退火算法
clear; clc;

% 定义势场参数
k_att = 1;  % 吸引势场系数
k_rep = 100; % 斥力势场系数
goal = [1000, 1000]; % 目标点
obstacles = [500, 500; 700, 300; 400, 800]; % 障碍物
start = [0, 0]; % 起点
max_iter = 1000; % 最大迭代次数
T = 100; % 初始温度

% 势场计算
[x, y] = meshgrid(0:10:1500, 0:10:1500);
U_att = k_att * ((x - goal(1)).^2 + (y - goal(2)).^2); % 吸引势场
U_rep = zeros(size(U_att)); % 斥力势场

for i = 1:size(obstacles, 1)
    obs = obstacles(i, :);
    dist = sqrt((x - obs(1)).^2 + (y - obs(2)).^2);
    U_rep = U_rep + k_rep ./ (dist + 1);  % 避免分母为0
end

U_total = U_att + U_rep; % 综合势场

% 模拟退火路径规划
current_pos = start;
for iter = 1:max_iter
    % 当前路径
    path(iter, :) = current_pos;

    % 计算当前位置势场
    current_energy = U_total(current_pos(2) / 10 + 1, current_pos(1) / 10 + 1);

    % 生成候选位置
    new_pos = current_pos + (rand(1, 2) - 0.5) * 50;
    new_pos = max(min(new_pos, 1500), 0); % 边界处理

    % 计算新位置能量
    new_energy = U_total(new_pos(2) / 10 + 1, new_pos(1) / 10 + 1);

    % 模拟退火接受准则
    if new_energy < current_energy || exp((current_energy - new_energy) / T) > rand
        current_pos = new_pos; % 接受新位置
    end

    % 退火降温
    T = T * 0.99;
end

% 绘制势场图
figure;
mesh(x, y, U_total);
title('Total Potential');
xlabel('x'); ylabel('y'); zlabel('Potential');

% 绘制路径
hold on;
plot3(path(:, 1), path(:, 2), zeros(size(path, 1), 1), 'r', 'LineWidth', 2);
参考文献
❝
Khatib, O. (1986). Real-Time Obstacle Avoidance for Manipulators and Mobile Robots. The International Journal of Robotics Research, 5(1), 90-98.
Kirkpatrick, S., Gelatt, C. D., & Vecchi, M. P. (1983). Optimization by Simulated Annealing. Science, 220(4598), 671-680.
Latombe, J.-C. (1991). Robot Motion Planning. Kluwer Academic Publishers.
Goldberg, D. E. (1989). Genetic Algorithms in Search, Optimization, and Machine Learning. Addison-Wesley.
(文章内容仅供参考,具体效果以图片为准)

北京人形旗下天工造物具身智能开源社区,聚焦具身天工与慧思开物两大平台
更多推荐
 13
 0
- 0


 已为社区贡献24条内容

所有评论(0)