PX4运行gazebo仿真,一直切换failsafe mode解决方法
·
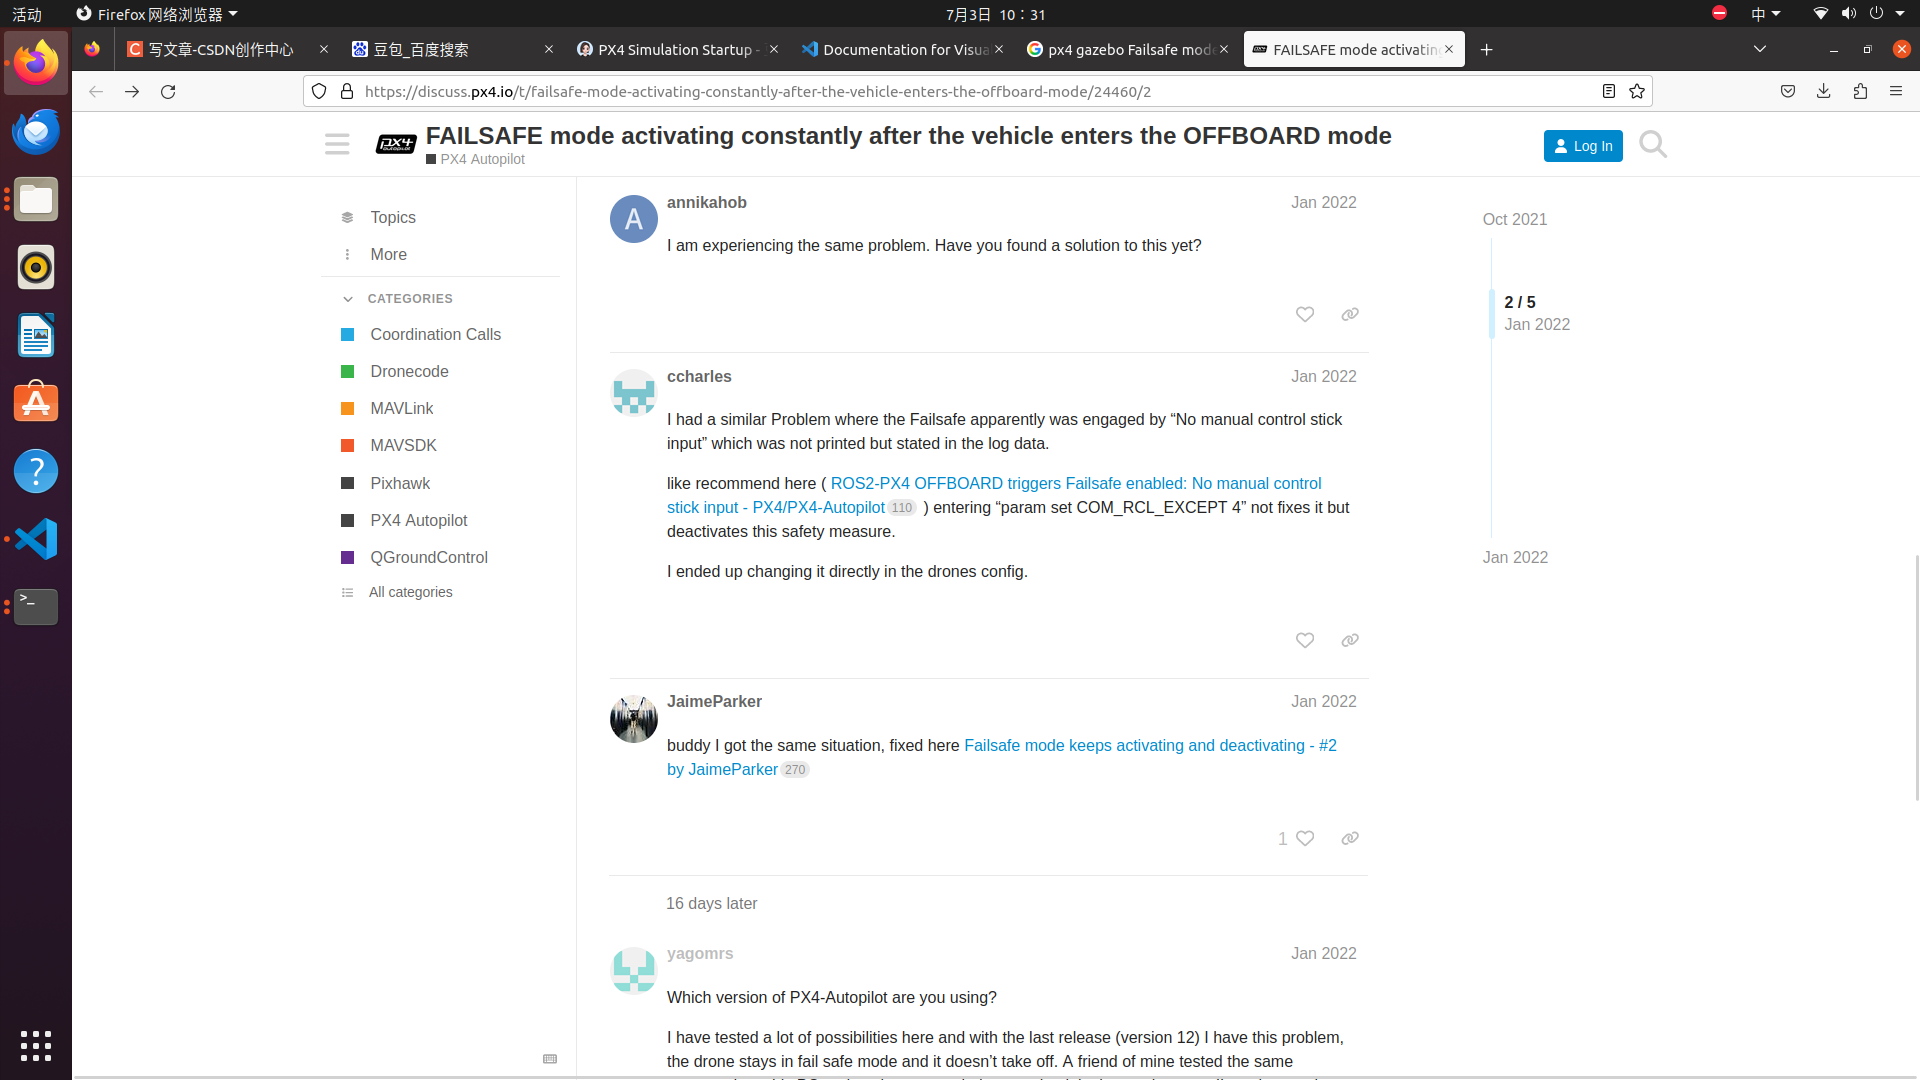
我在运行这自己的任务代码之后,一直报failsafe mode activated和failsafe mode deactivated切换
解决方法:在输入
roslaunch mavros_posix_sitl.launch的那个终端框中输入
param set COM_RCL_EXCEPT 4就可以解决了,原理是禁用调那个安全保护措施,因为这个问题是由无遥控控制输入导致的

北京人形旗下天工造物具身智能开源社区,聚焦具身天工与慧思开物两大平台
更多推荐
 3
 0
- 0


 已为社区贡献2条内容

所有评论(0)