基于模型预测控制的四旋翼路径跟踪研究(仿真代码+说明报告) 报告+源码+Word说明文档, 具...
基于模型预测控制的四旋翼路径跟踪研究(仿真代码+说明报告) 报告+源码+Word说明文档, 具体包括以下内容: ①建立四旋翼运动学与动力学模型 ②建立MIMO状态空间模型,包括非线性模型与简化后的线性模型 ③引入约束MPC控制,分别设计线性MPC控制器与非线性MPC控制器。 ④基于matlab的仿真实验 注:用到了基于状态模型的线性约束MPC和非线性约束MPC两种控制器,进行了对
四旋翼这玩意儿飞起来像喝醉的蜜蜂,想让它们乖乖按预定轨迹走可不是件容易事。这次咱们折腾的模型预测控制(MPC)算是给无人机上了个智能导航仪——不仅能看着路标走,还能提前预判动作防止翻车。
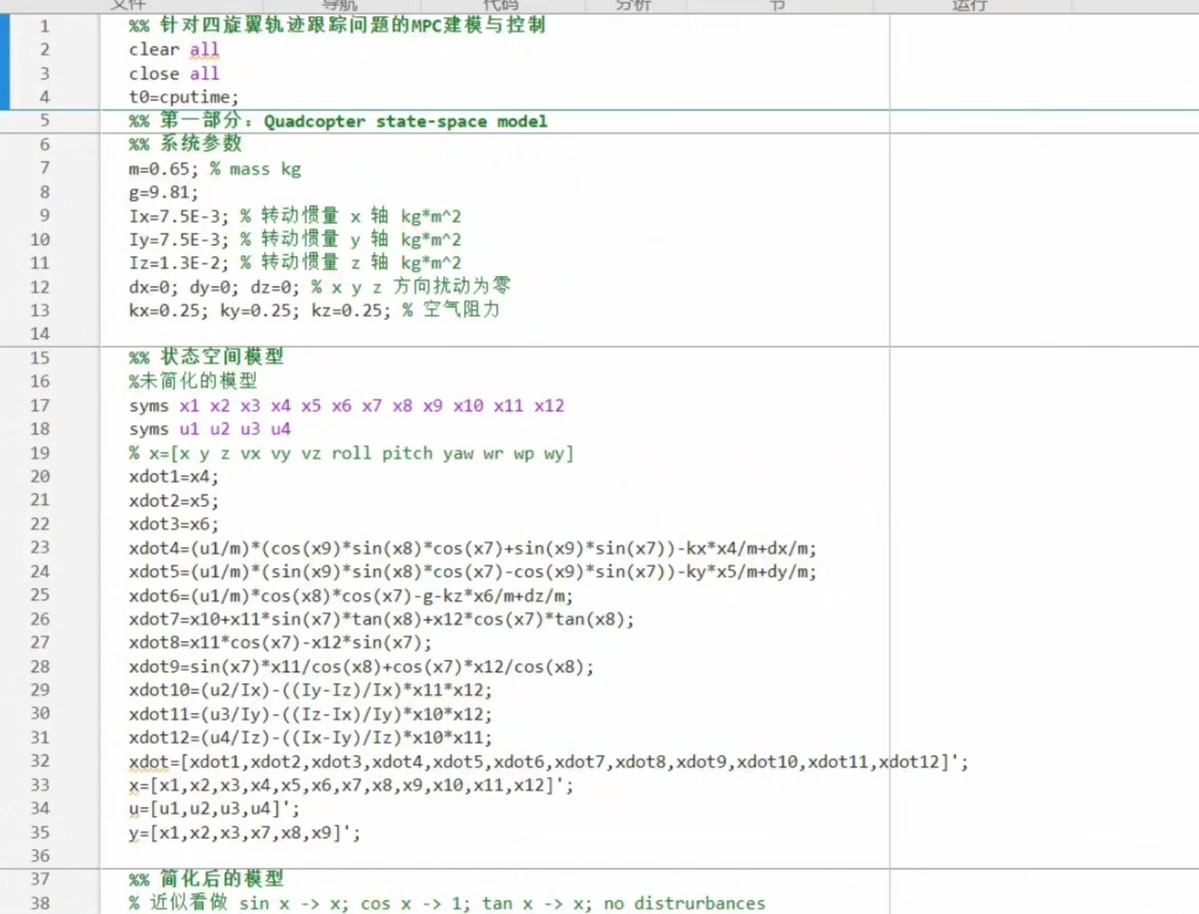
先得让无人机在数学世界里有个"数字孪生"。用牛顿定律和欧拉方程搭架子的时候,得注意机体坐标系和惯性坐标系的转换。这个旋转矩阵我花了三天才调通,特别是处理俯仰角90度时万向锁的问题。代码里用符号变量定义姿态角那部分特别有意思:
syms phi theta psi real;
R_z = [cos(psi) -sin(psi) 0; sin(psi) cos(psi) 0; 0 0 1];
R_y = [cos(theta) 0 sin(theta); 0 1 0; -sin(theta) 0 cos(theta)];
R_x = [1 0 0; 0 cos(phi) -sin(phi); 0 sin(phi) cos(phi)];
R = R_z*R_y*R_x;  % 这旋转顺序千万别搞反!
非线性模型看着唬人,实际操作时发现系统存在强耦合——动个油门四个电机都跟着抖。这时候状态空间模型就得当和事佬,把x/y/z三个方向的位置速度和姿态角打包成9维状态向量。线性化时我在平衡点附近做泰勒展开,结果雅可比矩阵长得像高考数学卷最后一道大题。
基于模型预测控制的四旋翼路径跟踪研究(仿真代码+说明报告) 报告+源码+Word说明文档, 具体包括以下内容: ①建立四旋翼运动学与动力学模型 ②建立MIMO状态空间模型,包括非线性模型与简化后的线性模型 ③引入约束MPC控制,分别设计线性MPC控制器与非线性MPC控制器。 ④基于matlab的仿真实验 注:用到了基于状态模型的线性约束MPC和非线性约束MPC两种控制器,进行了对
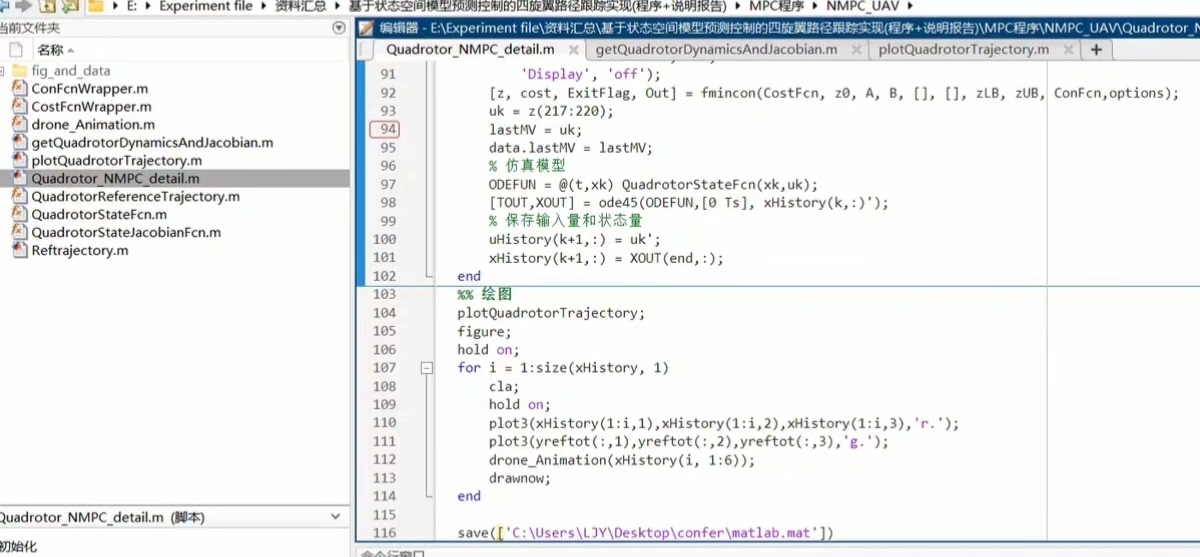
MPC设计才是重头戏。线性MPC用quadprog求解器处理约束时,那个权重矩阵调参简直玄学。有次把位置误差权重设大了十倍,无人机直接表演托马斯回旋升天。非线性MPC更刺激,用fmincon做实时优化,代价函数里塞了个拉格朗日项:
function cost = nmpcCost(u, x_ref)
    % 预测时域内累计误差
    horizon = 10;
    cost = 0;
    for k = 1:horizon
        x_pred = nonlinearModel(u(k:end), x_current);
        cost = cost + (x_pred - x_ref(:,k))'*Q*(x_pred - x_ref(:,k))...
               + u(k)'*R*u(k);
    end
end
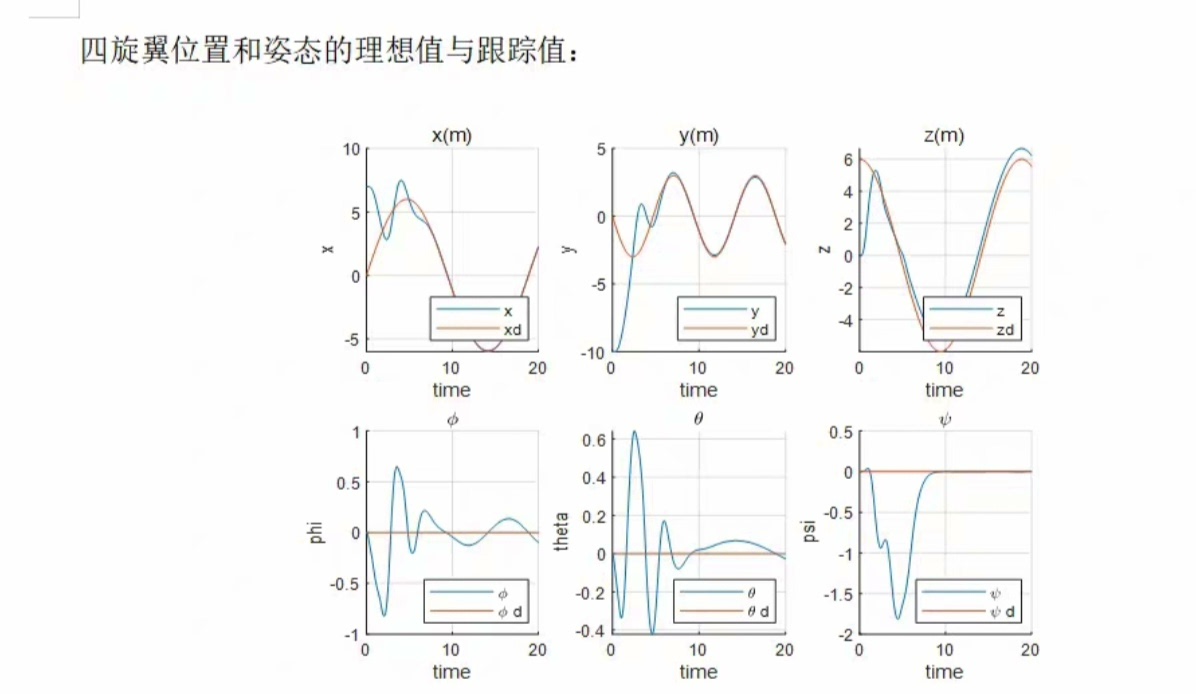
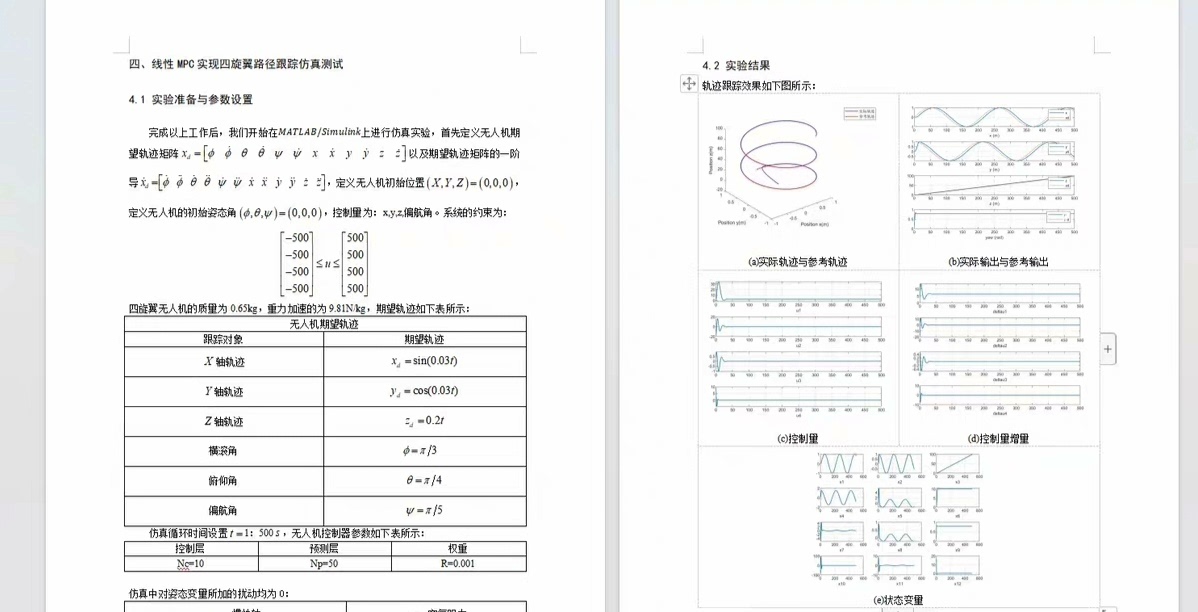
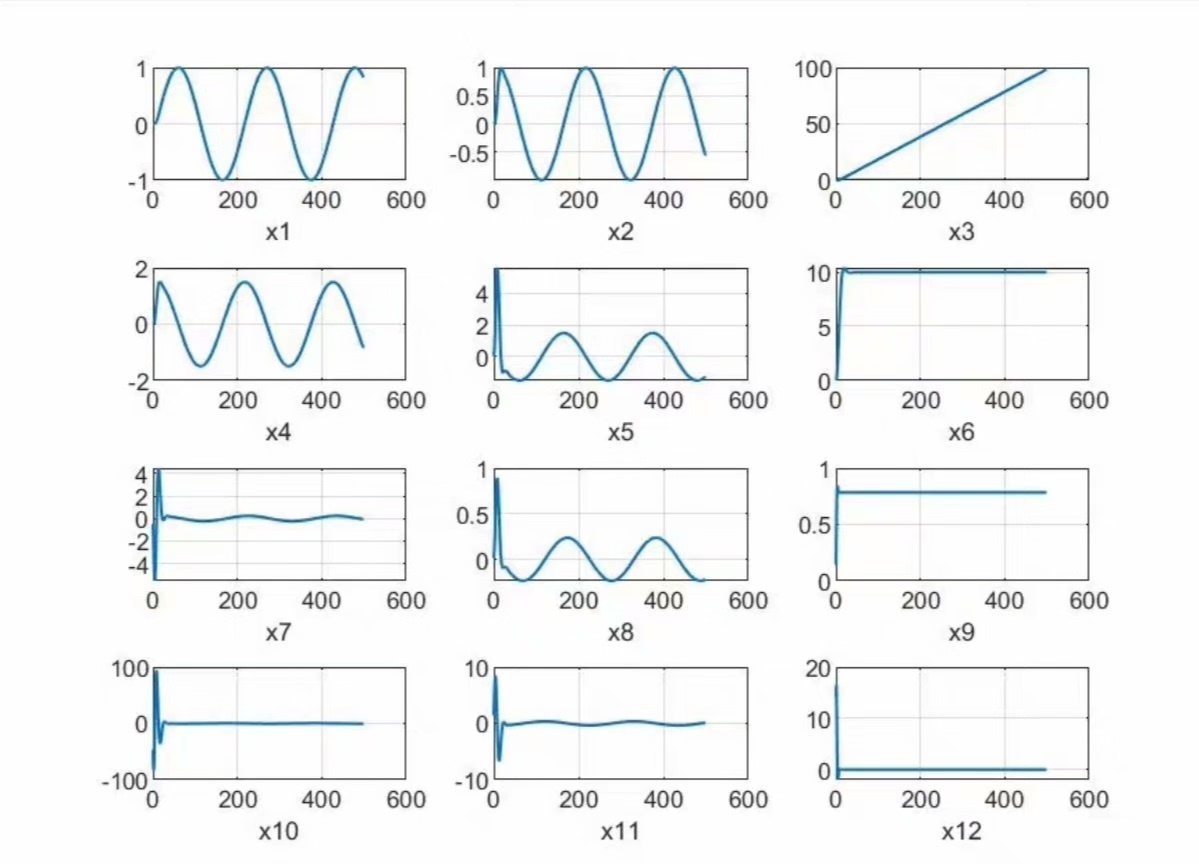
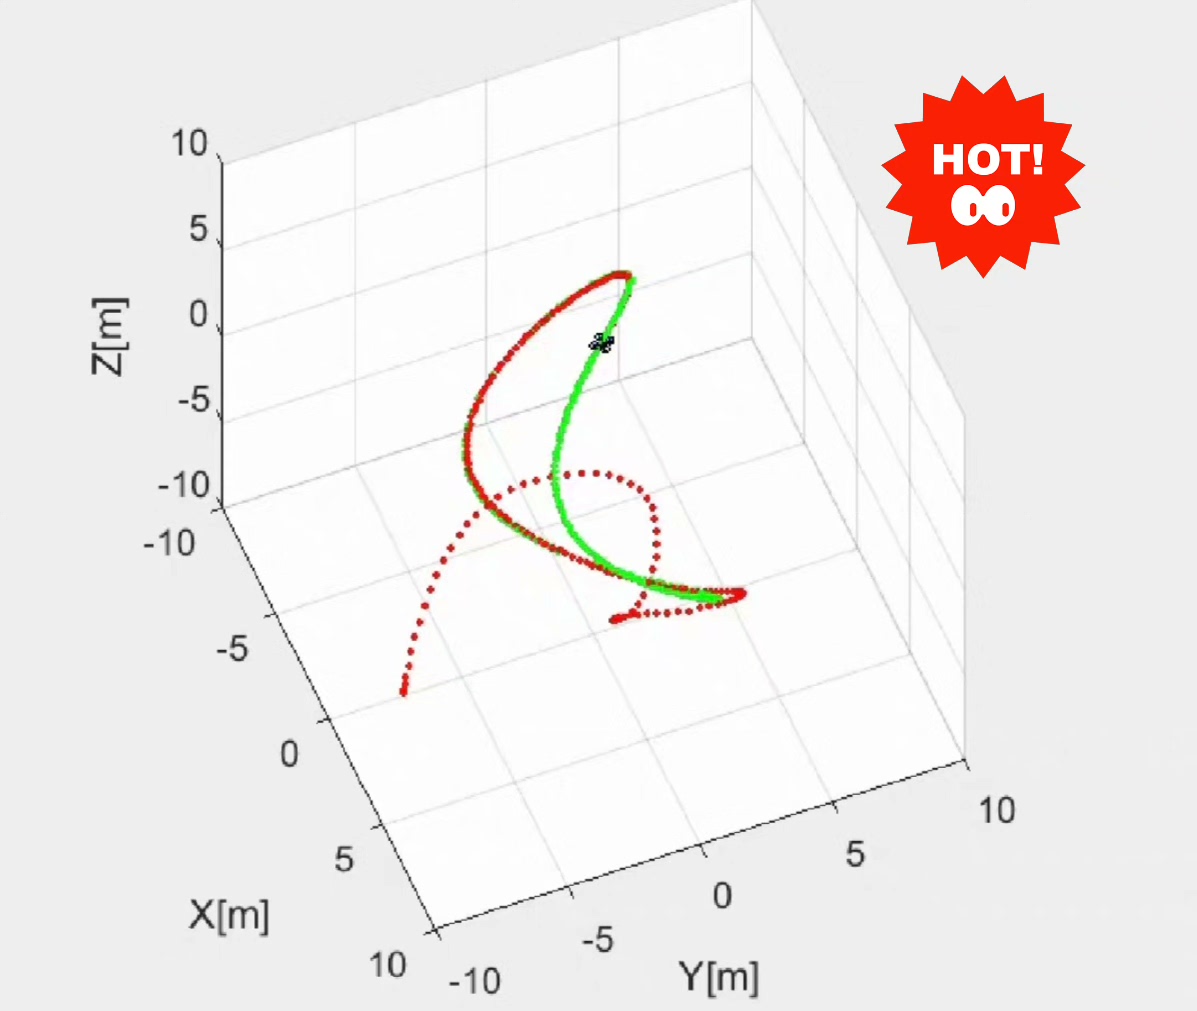
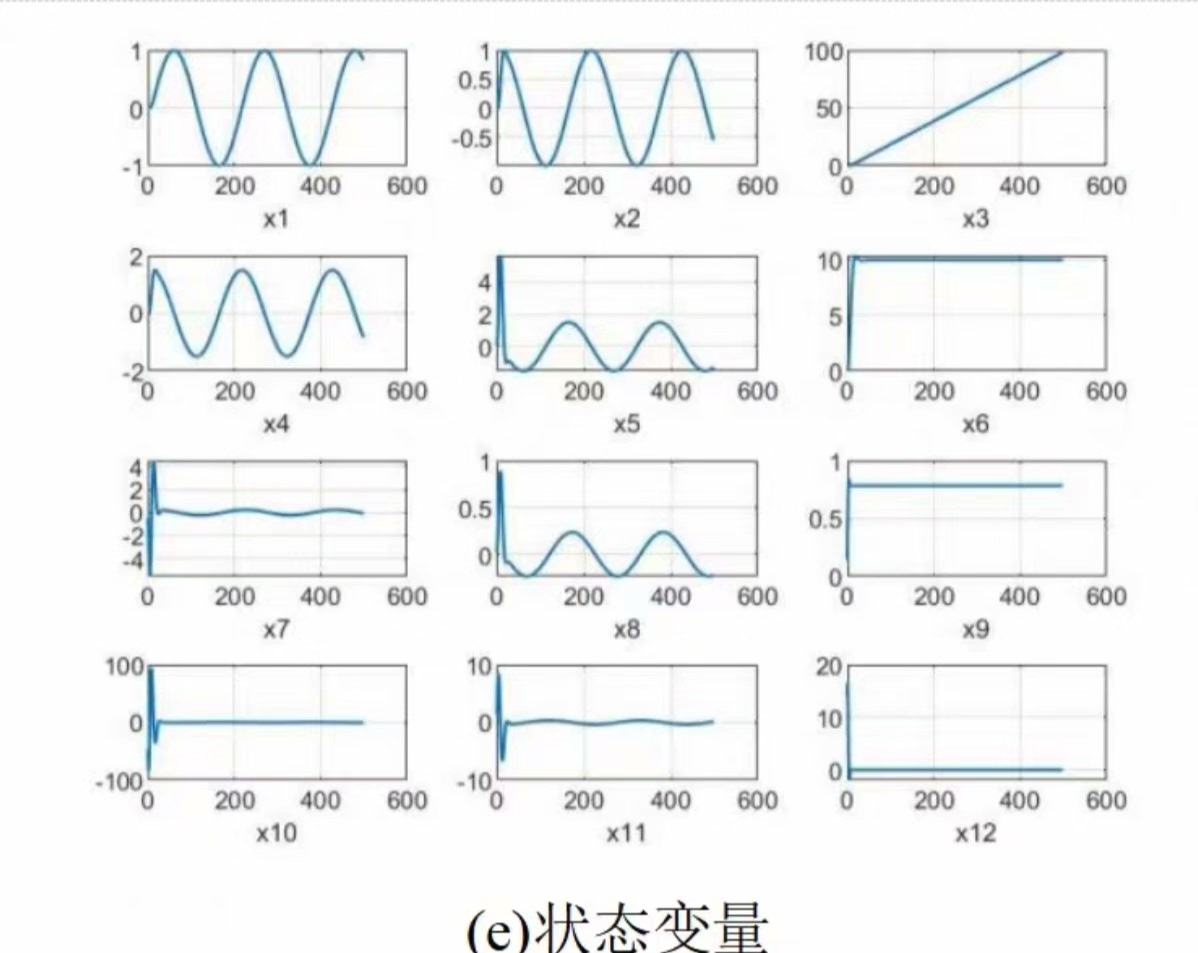
仿真时遇到个坑爹问题:采样时间设成0.1秒时控制器稳如老狗,改成0.05秒反而发散。后来发现是数值积分步长和预测时域不匹配导致的。最终在Simulink里搭的测试框架里,看着红蓝轨迹线慢慢重合那刻,感觉就像玩《皇牌空战》拿了S评级。
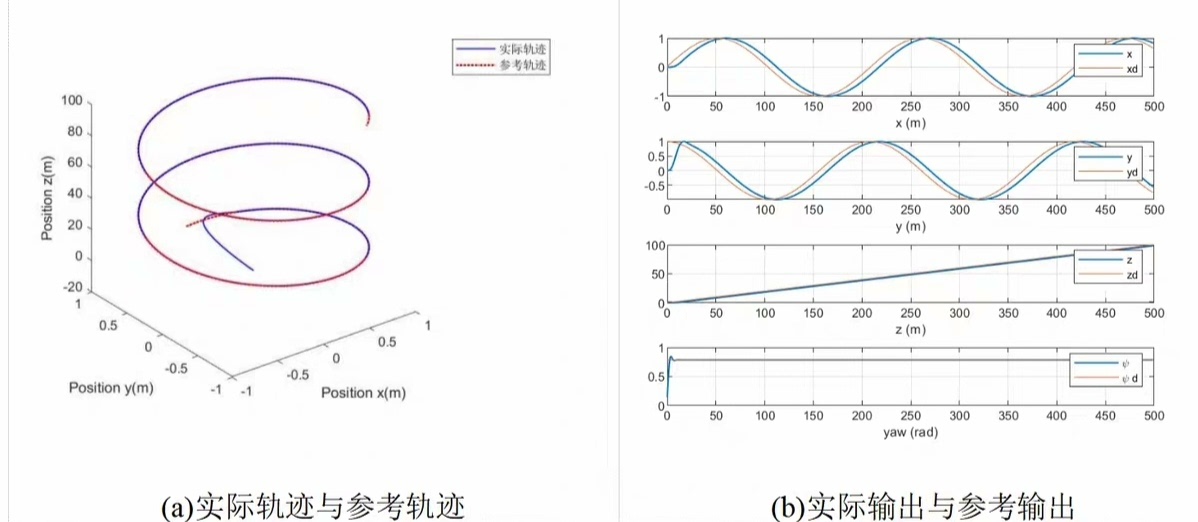
这套方案最大的彩蛋是抗风扰测试。在模型里加了随机白噪声后,非线性MPC像踩了香蕉皮的轮滑选手,虽然晃得厉害但好歹没扑街。对比实验数据显示,线性版在急转弯时会漂移2米左右,而非线性版能把误差压在0.5米内——代价是CPU占用率飙到70%,真·算力换性能。

北京人形旗下天工造物具身智能开源社区,聚焦具身天工与慧思开物两大平台
更多推荐
 9
 0
- 0


 已为社区贡献7条内容

所有评论(0)