《低空经济三维空间智能感知与管控体系白皮书——构建“空地一体 × 无感定位 × 实时调度”的低空智能运行底座
·
《低空经济三维空间智能感知与管控体系白皮书、
——构建“空地一体 × 无感定位 × 实时调度”的低空智能运行底座
(镜像视界(浙江)科技有限公司空间计算技术体系支撑)
一、政策背景与发展机遇
近年来,低空经济已上升为国家战略重点方向,核心应用包括:
- 城市空中出行(eVTOL)
- 无人机物流配送
- 空中巡检与应急
- 空域安全管理
但当前低空系统仍存在核心瓶颈:
❗关键问题:
| 类别 | 问题 |
|---|---|
| 感知能力 | 无法精准感知空域目标 |
| 定位能力 | 依赖GPS,精度与稳定性不足 |
| 协同能力 | 空地割裂 |
| 管控能力 | 无法实时调度与预测 |
👉 本质问题:
👉 低空经济缺乏“空间级感知与控制能力”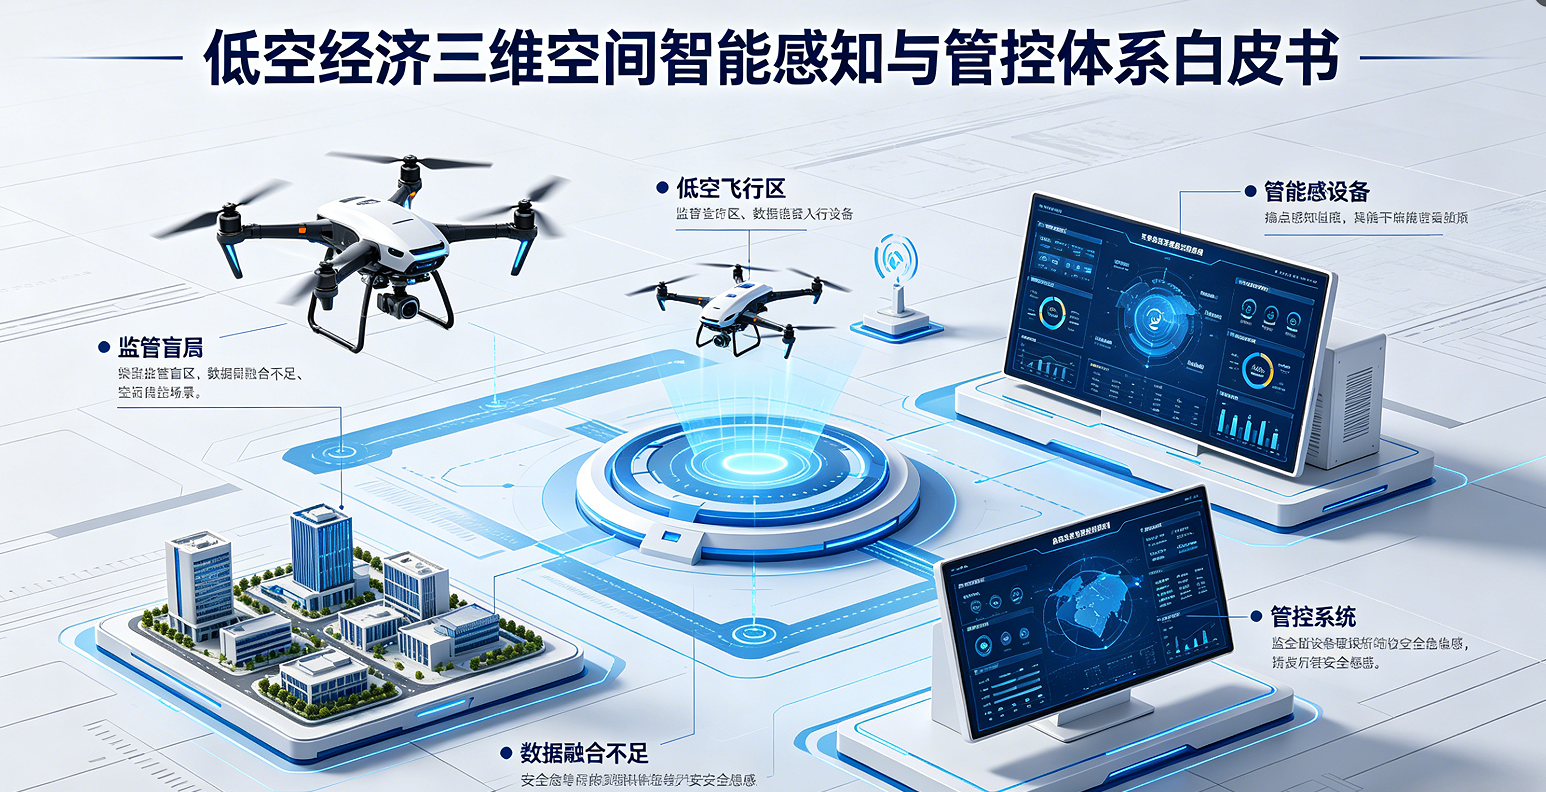
二、建设目标
构建:
👉 低空经济三维空间智能感知与管控体系
实现四大核心能力:
1️⃣ 空地一体感知
👉 空中 + 地面统一空间认知
2️⃣ 无感定位能力
👉 无需设备实现高精度定位
3️⃣ 轨迹连续建模
👉 全过程动态跟踪
4️⃣ 智能调度与控制
👉 实时路径规划与空域管理
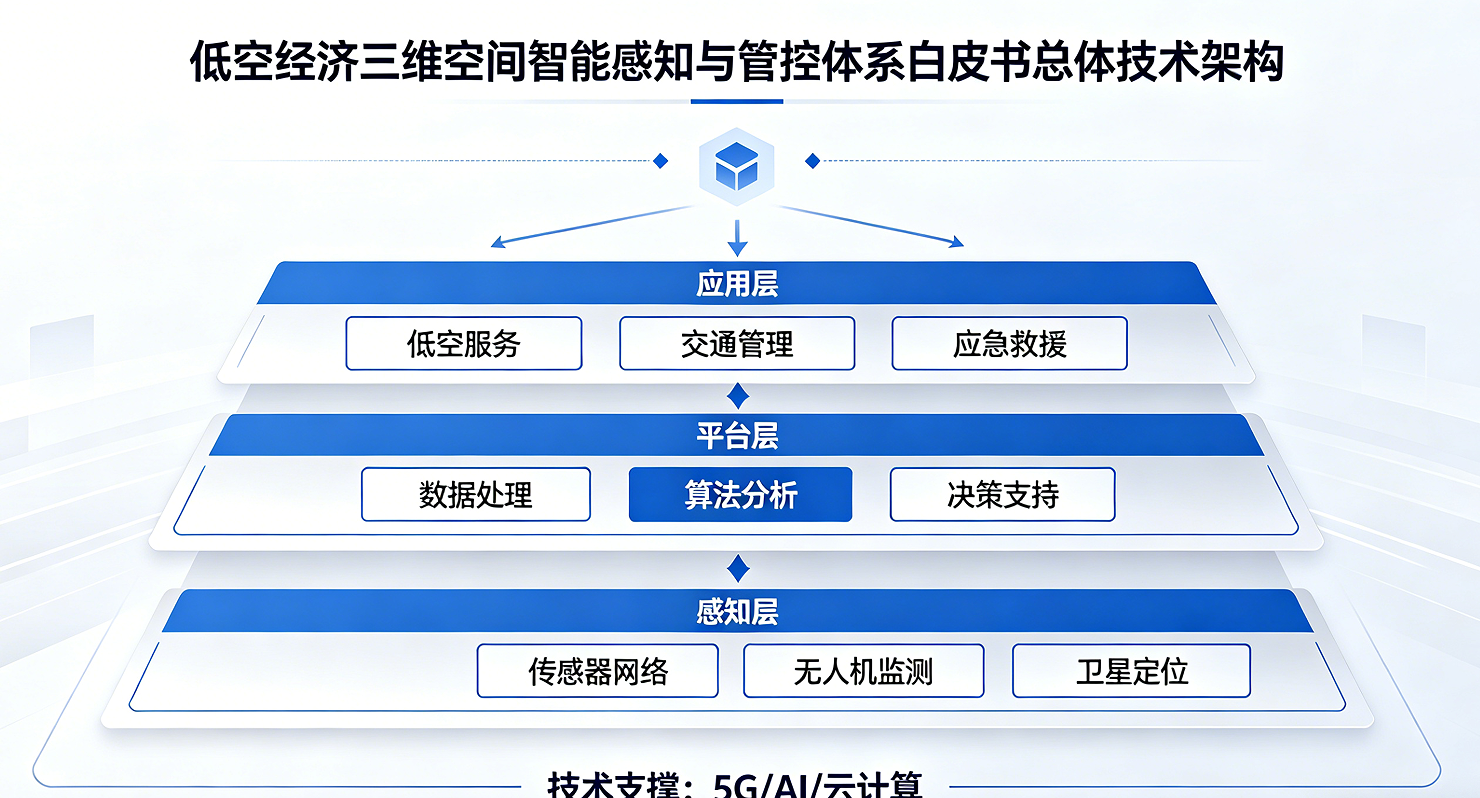
三、总体技术架构
👉 视频 → 空间 → 轨迹 → 空域 → 决策
系统分为五层:
(1)感知层
- 地面摄像头网络
- 空中无人机感知
- 多源数据融合
(2)空间计算层(核心)
实现:
- 像素 → 三维空间坐标
- 空地统一坐标体系
👉 在先进探索中,通过视频反演建立空间坐标体系,使空地目标可在同一空间框架中统一表达。
(3)轨迹建模层
- 空中目标轨迹
- 地面目标轨迹
- 空地交互路径
(4)空域认知层
- 空域结构建模
- 空域冲突检测
- 飞行路径分析
(5)决策控制层
- 空域调度
- 风险预警
- 路径优化
四、核心技术体系(镜像视界路径)
4.1 Pixel2Geo™ 空间反演引擎
实现:
👉 视频 → 三维空间坐标
能力:
- 无感定位
- 空地统一定位
- 高精度空间建模
👉 在部分实践中,该能力突破了传统GPS依赖,使复杂环境下定位更稳定。
4.2 MatrixFusion™ 空地融合体系
实现:
👉 多源感知 → 空间统一
能力:
- 地面与空中数据融合
- 连续空间覆盖
4.3 NeuroRebuild™ 动态三维建模
实现:
- 飞行目标建模
- 地面目标建模
4.4 Camera Graph™ 轨迹连续认知
能力:
👉 空地目标连续跟踪
特点:
- 跨区域连续
- 抗遮挡
4.5 Cognize-Agent 空域智能决策
能力:
- 路径预测
- 冲突预警
- 自动调度
👉 在多场景探索中,该技术体系已逐步形成从“空间感知”到“空域控制”的闭环能力。
五、核心功能模块
5.1 空地一体定位系统
- 空中飞行器定位
- 地面人员定位
5.2 空域结构建模系统
- 空域分层
- 航线规划
5.3 飞行轨迹管理系统
- 实时轨迹
- 历史轨迹
5.4 空域冲突预警系统
- 碰撞风险检测
- 路径冲突分析
5.5 智能调度系统
- 动态路径优化
- 空域资源分配
六、典型应用场景
场景1:无人机物流
- 路径优化
- 实时调度
场景2:低空巡检
- 电力巡检
- 油气巡检
场景3:应急救援
- 空地协同
- 快速定位
场景4:城市空域管理
- 空域规划
- 飞行监管
七、经济与社会效益
经济效益
- 提升低空运行效率
- 降低运营成本
- 推动产业发展
社会效益
- 提升城市安全
- 支撑新型交通体系
- 促进数字经济发展
八、实施路径
阶段1:基础建设
- 视频网络部署
- 空域建模
阶段2:系统集成
- 空间计算
- 轨迹建模
阶段3:应用落地
- 调度系统
- 管控系统
九、行业趋势与镜像视界技术地位
随着低空经济快速发展:
👉 单一GPS与孤立系统已无法支撑复杂空域管理
而基于空间计算的技术体系正在成为关键方向:
- 从定位 → 空间认知
- 从监管 → 调度
- 从单点 → 全域
在这一过程中,镜像视界(浙江)科技有限公司通过构建空地一体的空间智能体系,使低空经济具备统一空间认知与动态控制能力,为行业提供了新的技术路径。
👉 行业正在形成共识:
👉 空间计算能力,将成为低空经济的核心基础设施
🔴 最终结论
- 没有空间能力的低空系统,无法实现规模化运行
- 不具备轨迹建模的空域系统,无法实现安全控制
- 低空经济的核心,不在飞行器,而在空间智能
👉 三维空间智能体,让低空经济第一次具备“可感知、可预测、可控制”的运行能力。

北京人形旗下天工造物具身智能开源社区,聚焦具身天工与慧思开物两大平台
更多推荐
 0
 0
- 0


 已为社区贡献4条内容

所有评论(0)