【雷达系统构建】硬核!专业级雷达信号处理仿真系统:实时追踪+卡尔曼滤波全实现【附python代码】
硬核!专业级雷达信号处理仿真系统:实时追踪+卡尔曼滤波全实现
在雷达信号处理与目标追踪领域,一套能还原真实雷达工作逻辑、兼具实时可视化与专业算法的仿真系统有多重要?今天给大家分享一款基于Python开发的专业级雷达信号处理仿真系统——从信号滤波到多目标卡尔曼滤波追踪,从实时PPI雷达显示到多场景模拟,全流程复刻军用级雷达核心能力,Python 3.8+即可一键部署!
一、这款雷达仿真系统,到底有多能打?
✅ 军工级实时雷达可视化:复刻经典PPI(平面位置显示器)界面,带磷光拖影效果,1:1还原真实雷达扫掠的视觉体验;
✅ 全链路信号处理:覆盖噪声滤波、雷达距离方程计算、SNR(信噪比)分析,完整复现雷达信号处理全流水线;
✅ 智能目标检测:基于CFAR思路的自适应阈值检测、目标聚类,还能自动分类(飞机/舰船/气象目标);
✅ 多目标精准追踪:内置卡尔曼滤波算法,实现位置+速度双维度追踪,支持轨迹全生命周期管理;
✅ 交互式操作+多场景模拟:支持机场、海上、气象等多场景切换,启停/重置/状态监控一键操作。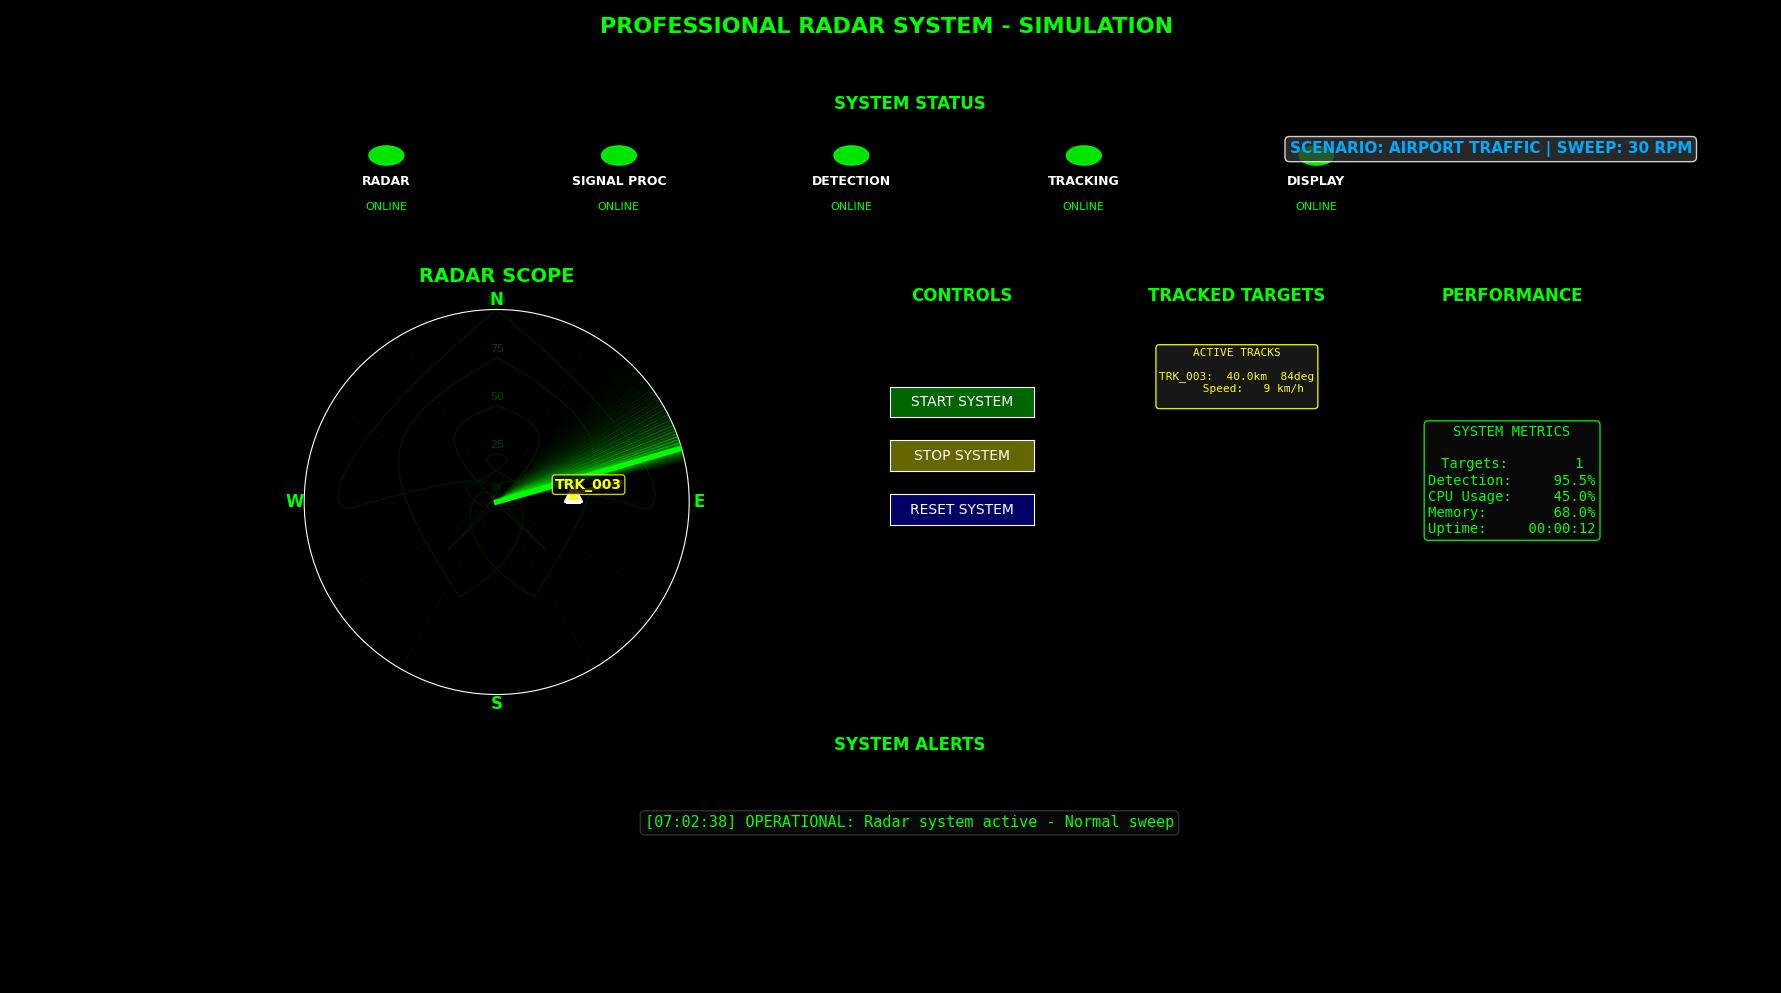
二、5分钟上手!快速部署仿真系统
▶ 前置要求
- Python 3.8及以上版本
- 具备pip包管理工具
▶ 安装与运行
1. 安装依赖包:
```bash
pip install -r requirements.txt
- 启动仿真系统(可选指令):
- 运行交互式雷达演示:
python main.py - 执行组件测试:
python main.py --test - 查看系统信息:
python main.py --info
▶ 基础使用流程
- 启动后点击「START SYSTEM」开启雷达运行;
- 雷达扫掠过程中,目标会实时出现在显示界面;
- 侧边面板同步更新目标追踪信息;
- 可通过「STOP SYSTEM」暂停、「RESET SYSTEM」重置场景。
三、技术架构:模块化设计,兼顾易扩展与可测试
整个系统遵循「单一职责」的整洁架构原则,各模块独立可测,目录结构清晰易懂:
radar-simulator/
├── main.py                    # 程序入口
├── complete_radar_system.py   # 主集成演示模块
├── signal_processing.py       # 信号处理核心算法
├── target_detection.py        # 目标检测与分类
├── kalman_filter.py           # 卡尔曼滤波实现
├── multi_target_tracker.py    # 多目标追踪系统
├── radar_data_generator.py    # 场景与目标生成
├── radar_display.py           # 可视化显示组件
├── coordinate_utils.py        # 坐标转换工具
├── signal_types.py            # 信号数据类型定义
├── radar_enums.py             # 通用枚举类
└── requirements.txt           # 依赖清单
核心组件功能速览
| 组件模块 | 核心能力 |
|---|---|
| 信号处理 | 雷达距离方程、滑动平均/指数平滑滤波、SNR计算 |
| 目标检测 | 雷达回波聚类、自适应阈值检测、基于多普勒/RCS的目标分类 |
| 卡尔曼滤波 | 4维状态向量(x/y位置、vx/vy速度),支持预测+更新全周期 |
| 多目标追踪 | 多轨迹关联、确认、终止逻辑,支持同时追踪多个目标 |
| 数据生成 | 基于物理规则的目标运动、环境效应模拟,生成高保真场景 |
四、核心技术细节:还原真实雷达工作逻辑
▶ 关键雷达参数
- 最大探测范围:150公里
- 雷达扫掠速率:30转/分钟(可配置)
- 检测阈值:基于噪声底的自适应阈值
- 轨迹确认:需多轮扫掠持续检测,确保追踪准确性
▶ 信号处理流水线
- 生成带真实噪声的原始雷达回波;
- 叠加滑动平均+指数平滑滤波,降低噪声干扰;
- 基于SNR的阈值检测,筛选有效目标信号;
- 对邻近回波进行聚类,合并同一目标信号;
- 结合多普勒、RCS(雷达散射截面)等特征完成目标分类。
▶ 卡尔曼滤波核心状态向量
卡尔曼滤波是多目标追踪的核心,本次实现的4维状态向量:
State: [x, y, vx, vy]
- x, y: 目标位置(单位:公里)
- vx, vy: 目标速度(单位:公里/秒)
五、未来规划:持续升级,贴近实战场景
目前该系统已完成核心能力落地,后续还将解锁更多实用功能:
✅ 新增扫掠追踪、交战等雷达工作模式;
✅ 集成JPDA算法,优化数据关联精度;
✅ 新增3D追踪能力,拓展空间维度;
✅ 支持追踪数据导出为标准格式;
✅ 增加配置文件支持,灵活调整雷达参数。
最后
这款雷达信号处理仿真系统基于MIT开源协议发布,既还原了军用雷达的核心工作逻辑,又兼顾了易用性与可扩展性——无论是雷达算法学习、教学演示,还是相关领域的研发验证,都是极具价值的工具。
如果对雷达信号处理、卡尔曼滤波、多目标追踪感兴趣,不妨动手试试这款仿真系统,从可视化的界面中直观理解雷达的核心工作原理~

北京人形旗下天工造物具身智能开源社区,聚焦具身天工与慧思开物两大平台
更多推荐
 10
 0
- 0


 已为社区贡献8条内容

所有评论(0)