AOA(Angle of Arrival,到达角)定位算法及其误差分析的原理和MATLAB仿真_aoa定位算法
收集整理了一份《2024年最新物联网嵌入式全套学习资料》,初衷也很简单,就是希望能够帮助到想自学提升的朋友。
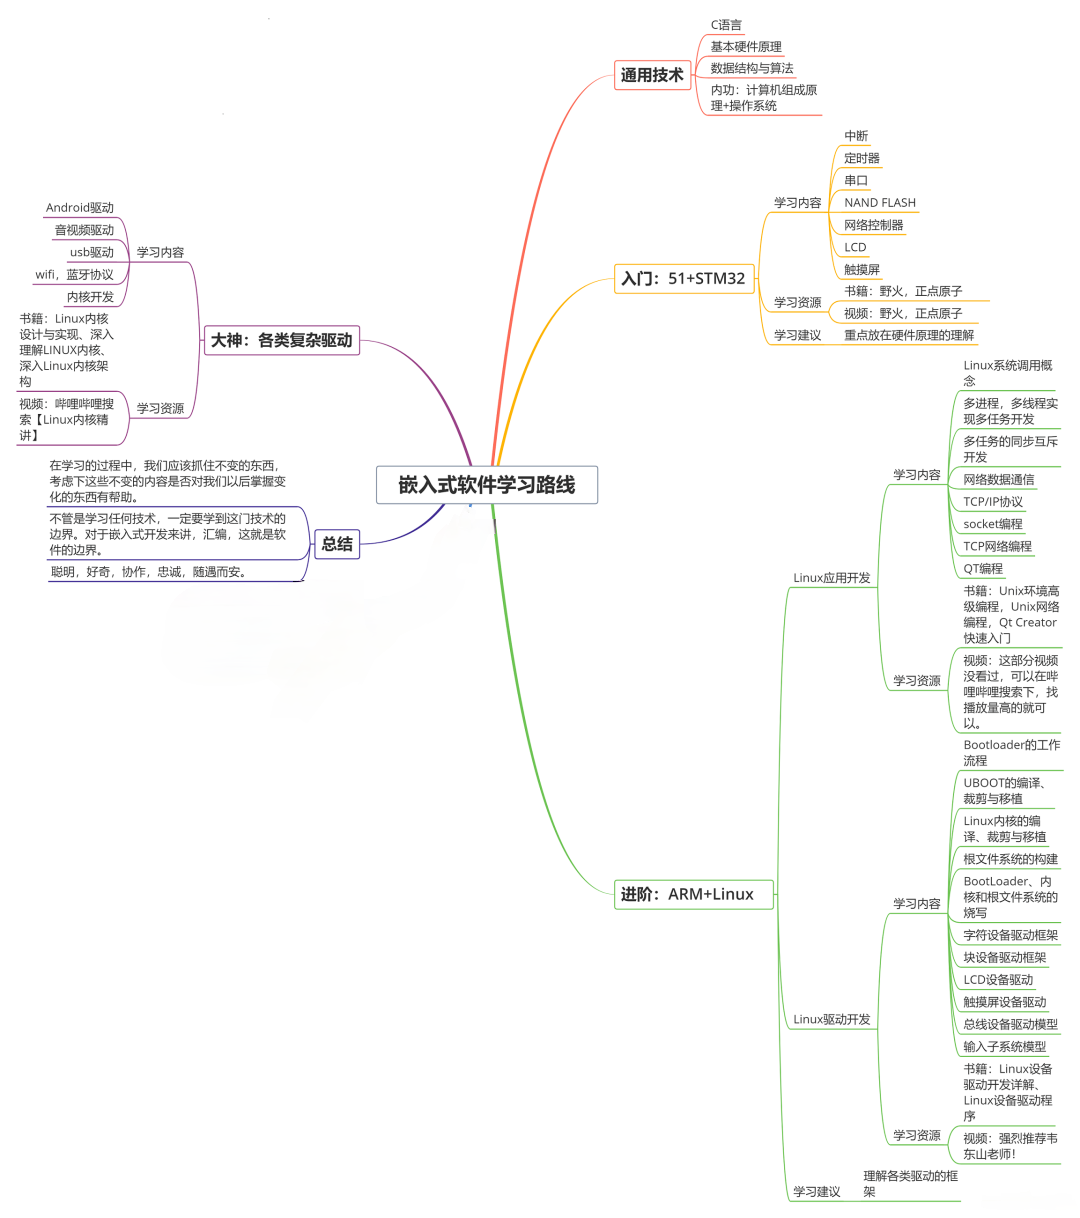
需要这些体系化资料的朋友,可以加我V获取:vip1024c (备注嵌入式)
一个人可以走的很快,但一群人才能走的更远!不论你是正从事IT行业的老鸟或是对IT行业感兴趣的新人
都欢迎加入我们的的圈子(技术交流、学习资源、职场吐槽、大厂内推、面试辅导),让我们一起学习成长!
z−z1相对于站S1的俯仰角tanξ2=(x−x2)2+(y−y2)2
z−z2相对于站S2的俯仰角
由这四个角中的三个,结合基站坐标即可反推出目标位置,推导如下:
s t e p 1 : 两 基 站 间 的 距 离 L = ( x 1 − x 2 ) 2 + ( y 1 − y 2 ) 2 + ( z 1 − z 2 ) 2 step1:两基站间的距离L=\sqrt{(x1-x2)2+(y_1-y_2)2+(z_1-z_2)^2} step1:两基站间的距离L=(x1−x2)2+(y1−y2)2+(z1−z2)2
s t e p 2 : 在 △ S 1 T ′ S 2 中 , 由 正 弦 定 理 得 : sin ( β 2 − β 1 ) L = sin ( π − β 2 ) R = sin ( β 2 ) R ⟹ R = L sin β 2 sin ( β 2 − β 1 ) step2:在\triangle S1 T’S2中,由正弦定理得:\frac{\sin(\beta2-\beta1)}{L}=\frac{\sin(\pi-\beta2)}{R}=\frac{\sin(\beta2)}{R}\implies R=\frac{L\sin \beta2}{\sin(\beta2-\beta1)} step2:在△S1T′S2中,由正弦定理得:Lsin(β2−β1)=Rsin(π−β2)=Rsin(β2)⟹R=sin(β2−β1)Lsinβ2
s t e p 3 : 在 △ T T ′ S 1 中 , 得 T 距 S 1 的 距 离 R ′ = R cos ξ 1 step3:在\triangle TT’S_1中,得T距S_1的距离R’=\frac{R}{\cos \xi_1} step3:在△TT′S1中,得T距S1的距离R′=cosξ1R
s t p e 4 : 可 得 : x = R ′ cos ξ 1 cos β 1 + x 1 ; y = R ′ cos ξ 1 sin β 1 + y 1 ; z = R ′ sin ξ 1 + z 1 stpe4:可得:x=R’\cos\xi_1\cos\beta_1+x_1;y=R’\cos\xi_1\sin\beta_1+y_1;z=R’\sin\xi_1+z_1 stpe4:可得:x=R′cosξ1cosβ1+x1;y=R′cosξ1sinβ1+y1;z=R′sinξ1+z1
2.误差推导
条件:
S 1 ( x 1 , y 1 , z 1 ) S 2 ( x 2 , y 2 , z 2 ) T ( x , y , z ) S_1(x_1,y_1,z_1) \qquad S_2(x_2,y_2,z_2) \qquad T(x,y,z) S1(x1
收集整理了一份《2024年最新物联网嵌入式全套学习资料》,初衷也很简单,就是希望能够帮助到想自学提升的朋友。
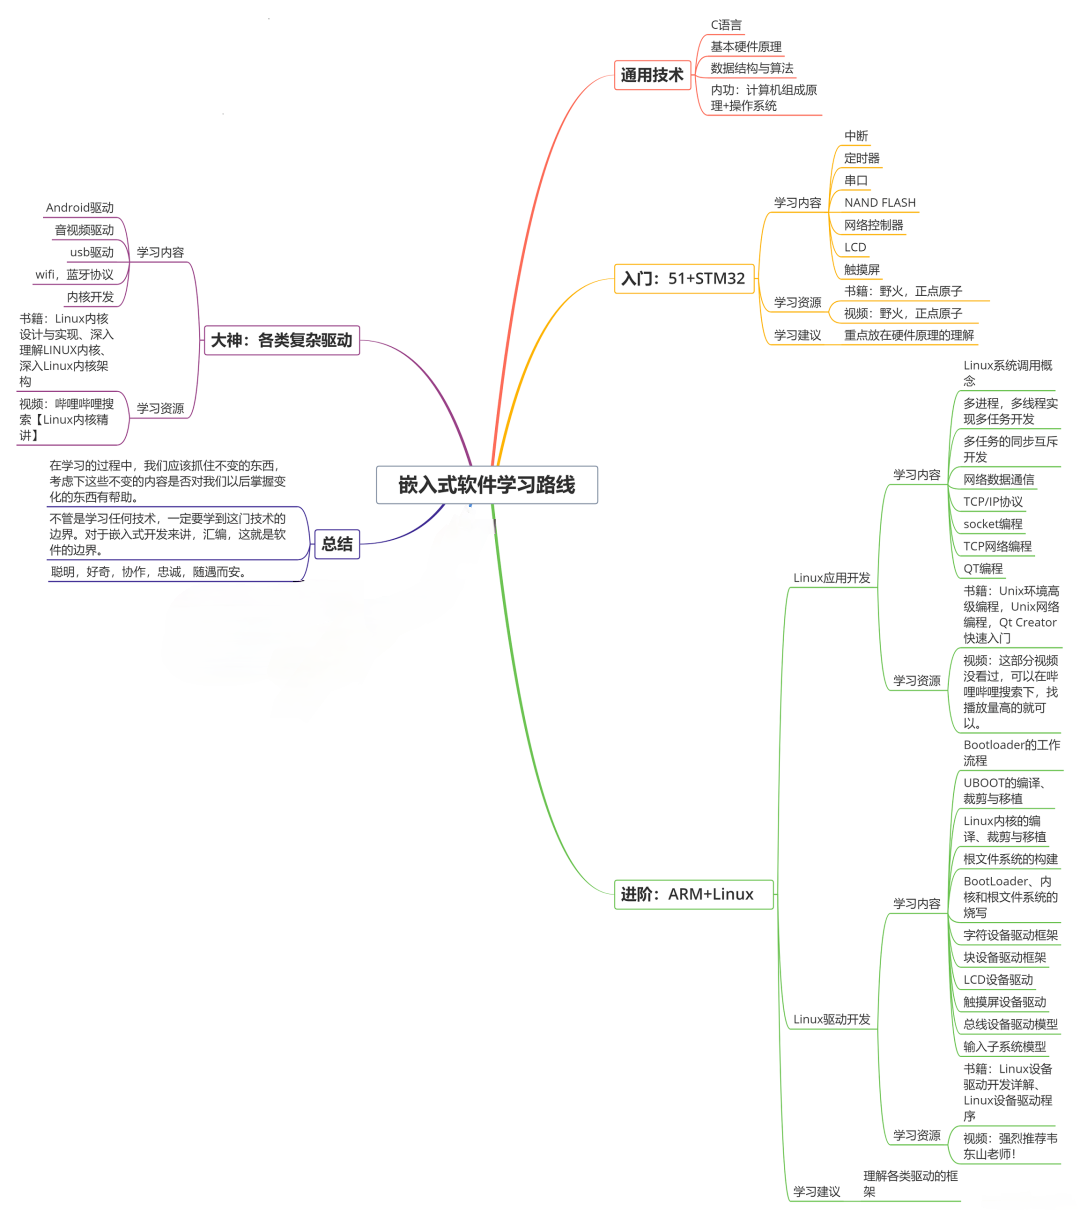
需要这些体系化资料的朋友,可以加我V获取:vip1024c (备注嵌入式)
一个人可以走的很快,但一群人才能走的更远!不论你是正从事IT行业的老鸟或是对IT行业感兴趣的新人
都欢迎加入我们的的圈子(技术交流、学习资源、职场吐槽、大厂内推、面试辅导),让我们一起学习成长!
都欢迎加入我们的的圈子(技术交流、学习资源、职场吐槽、大厂内推、面试辅导),让我们一起学习成长!

北京人形旗下天工造物具身智能开源社区,聚焦具身天工与慧思开物两大平台
更多推荐
 5
 0
- 0


 已为社区贡献1条内容

所有评论(0)