课程笔记-三维点云处理06 ——3D Object Detection(下)
课程笔记-三维点云处理06 ——3D Object Detection(下)
本系列笔记是对深蓝学院所开设的课程:《三维点云处理》的笔记 课程每周更新,我也会努力将每周的知识点进行总结,并且整理成笔记发上来,欢迎各位多多交流&批评指正!!
本文主要为课程第六章的笔记! 由于第六章继续进行深度学习领域知识讲解,因此不仅知识量陡增,课程量也加大,因此本章将分为上下两篇笔记进行记录。
本息可主要讲3D物体感知的昂发,介绍基于图像的、基于体素和点云的、以及基于融合的3D物体感知深度学习方法及经典理论
课程链接:
三维点云处理——深蓝学院
正式内容:
####################################################
本节课大纲:
############################################################
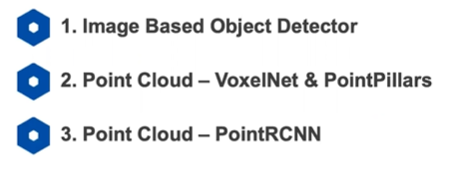
VoxelNet, PointPillars
对于三维数据的处理方式有以下四种:
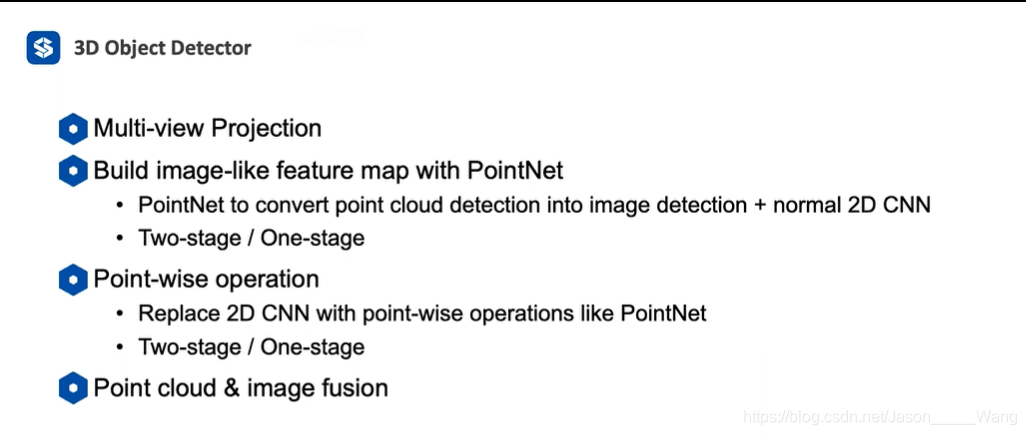
多为结合2D的神经网络思想与方法,主要都是1stage和2stage方法,主要主干为基于图像的CNN解决方法和pointnet 的直接解决方法。
voxelnet
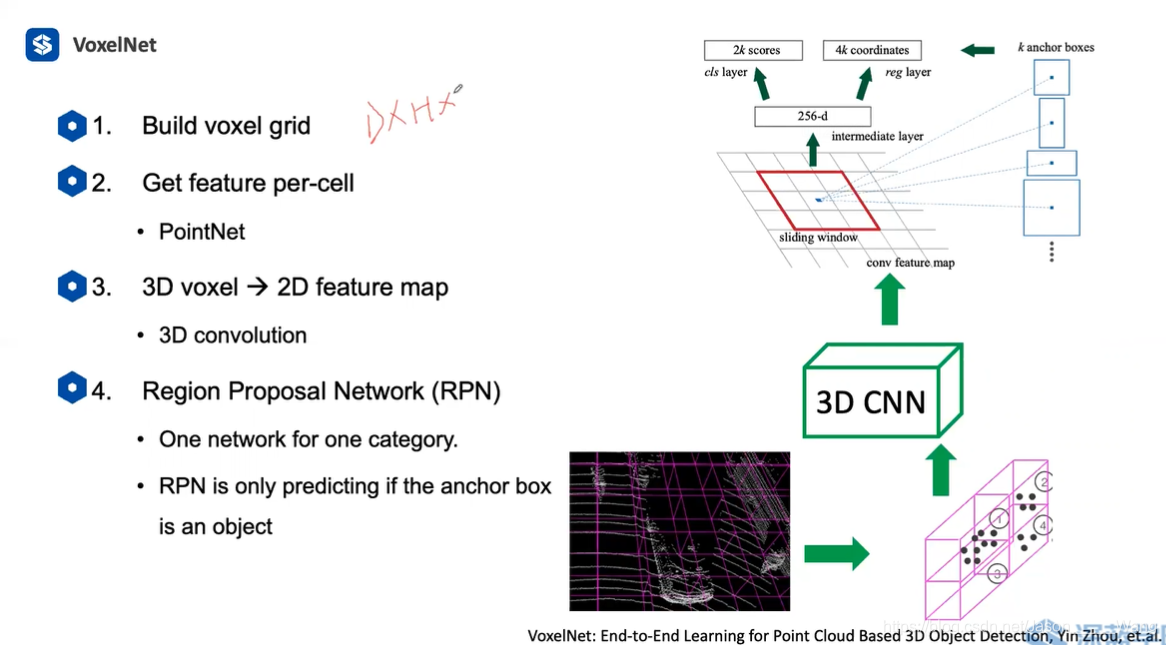
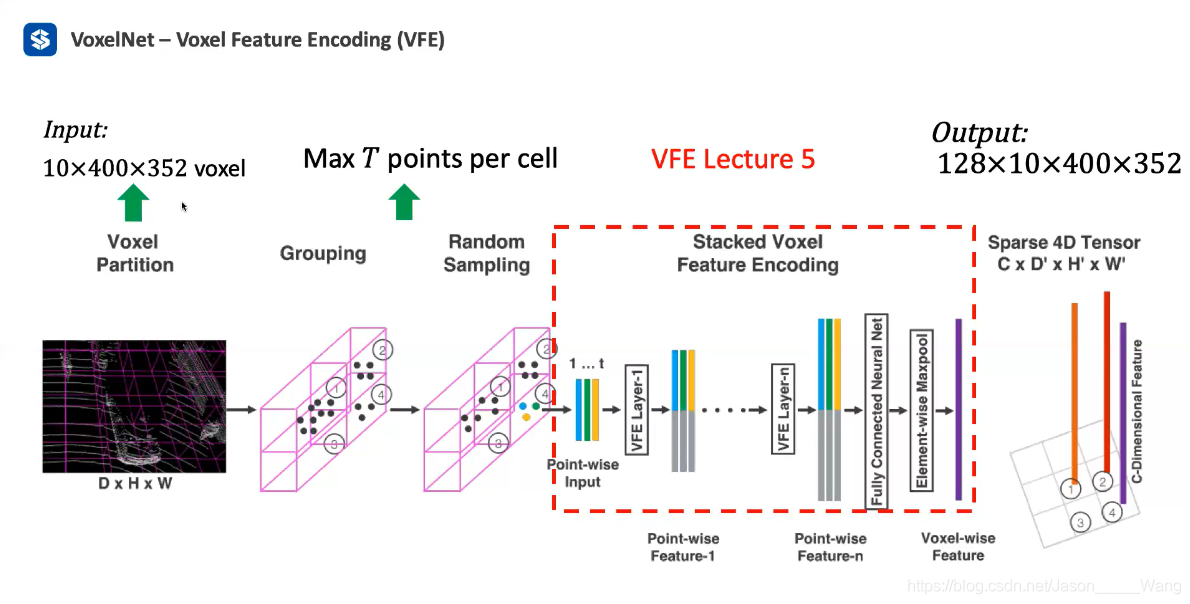
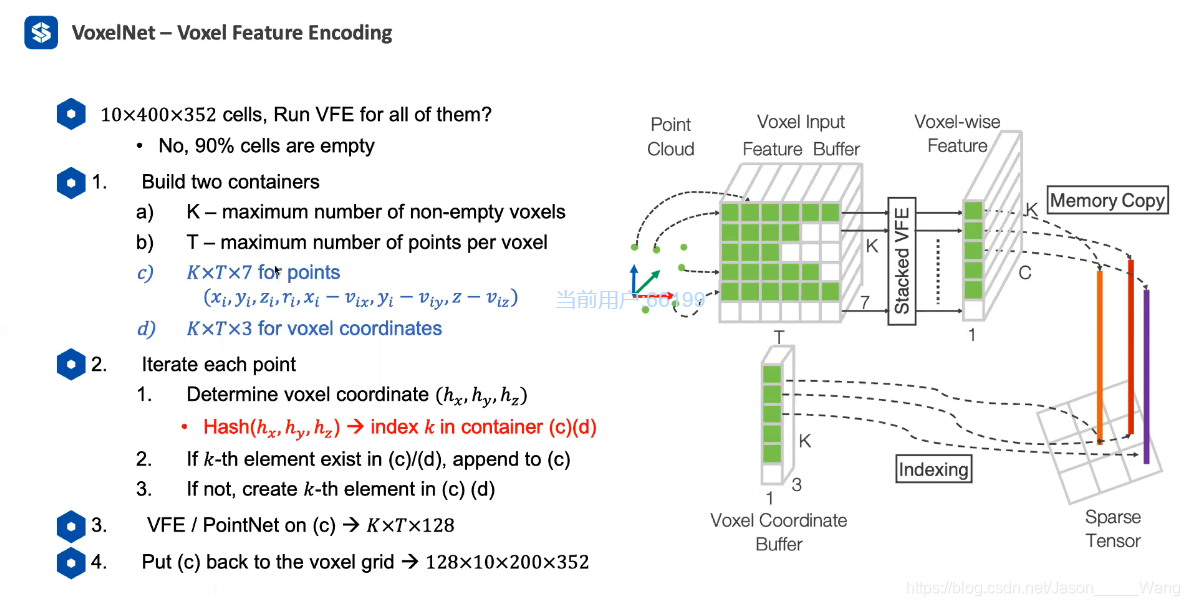
通过一个哈希表,可以避开对于空的voxel做运算,从而能够提升运算的效率
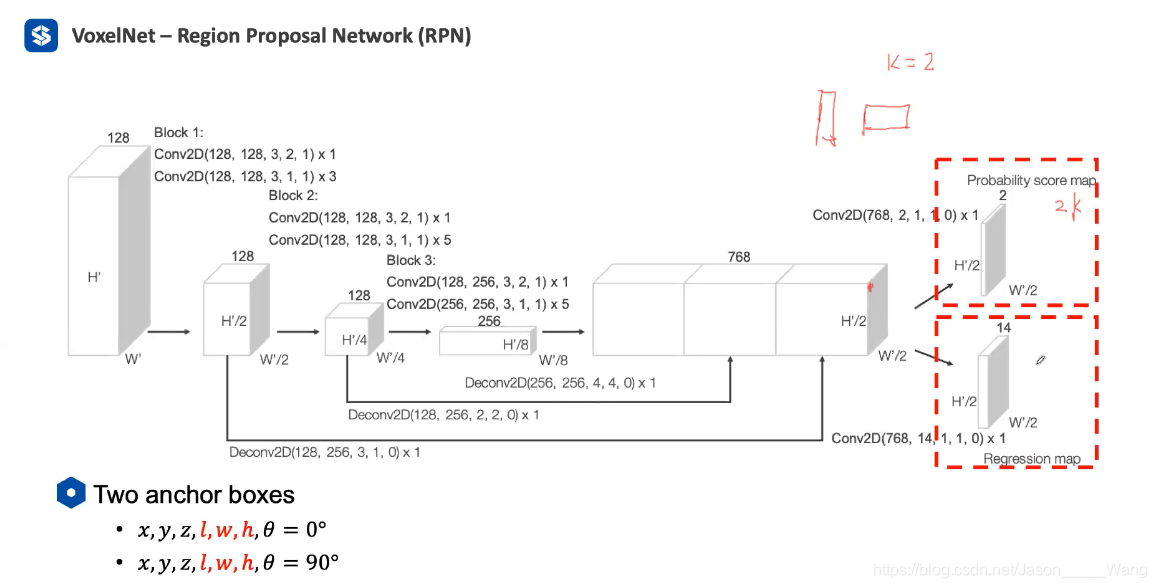
网络结构
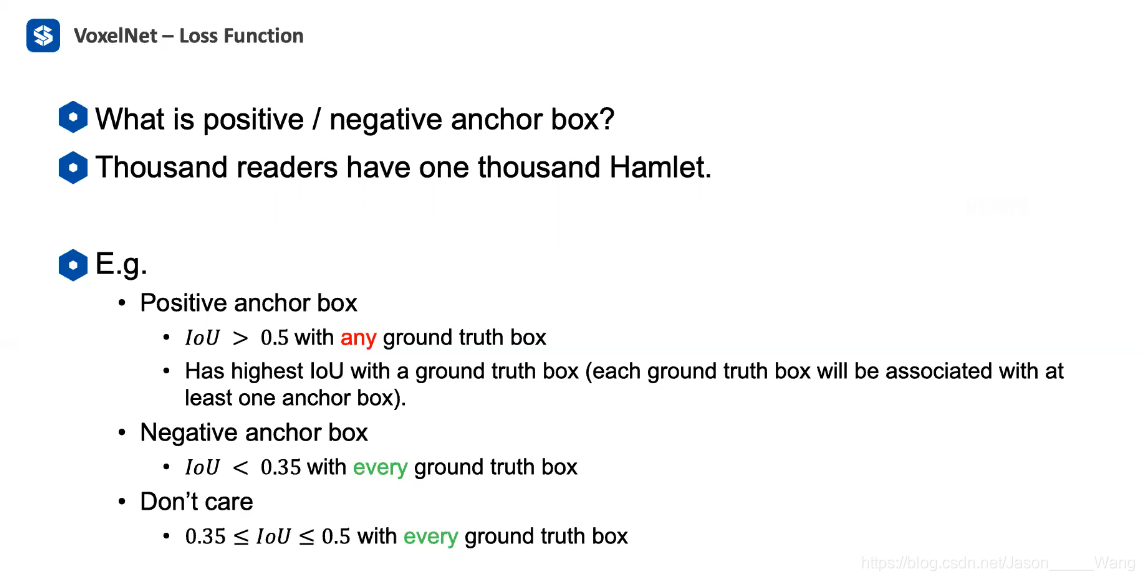
损失函数
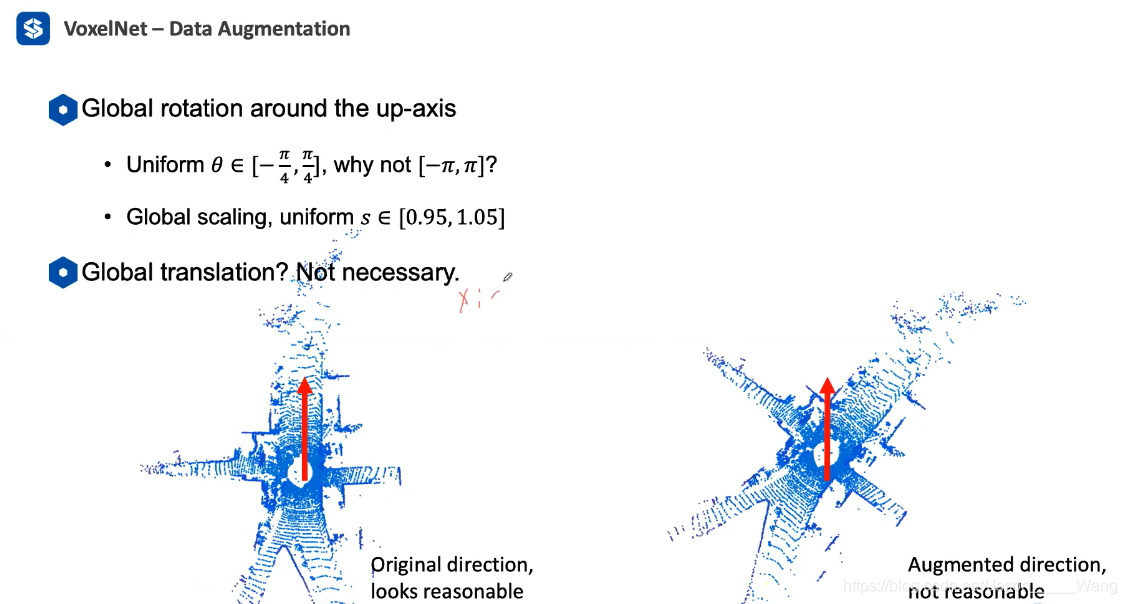
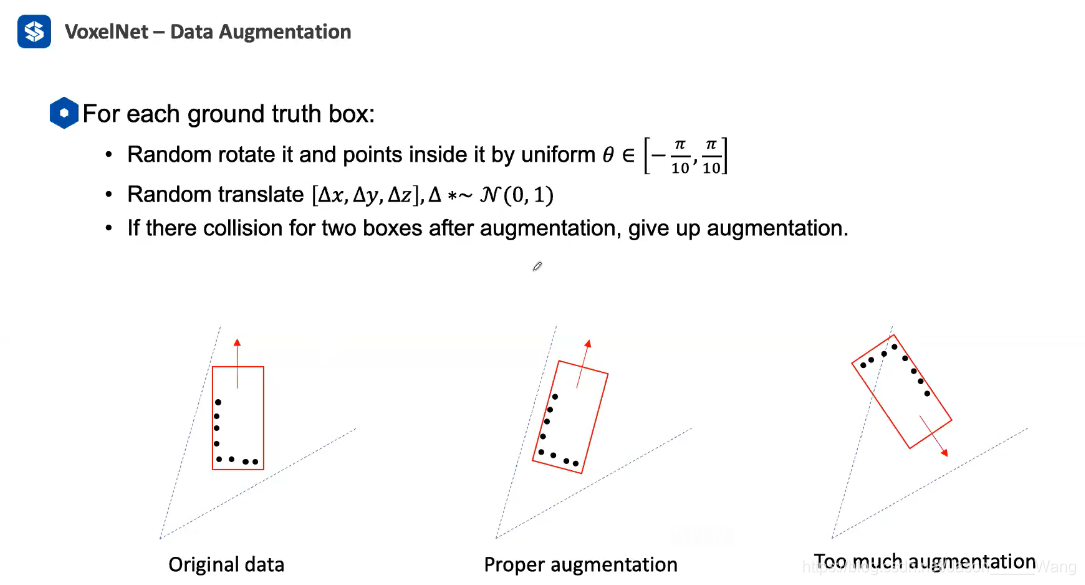
数据预处理、数据增广
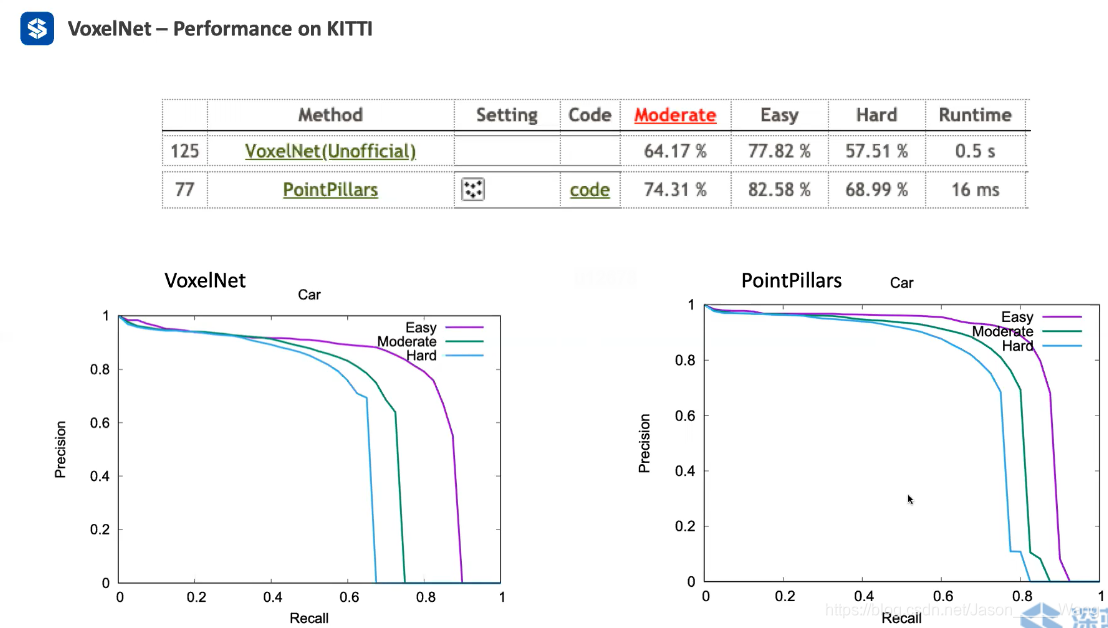
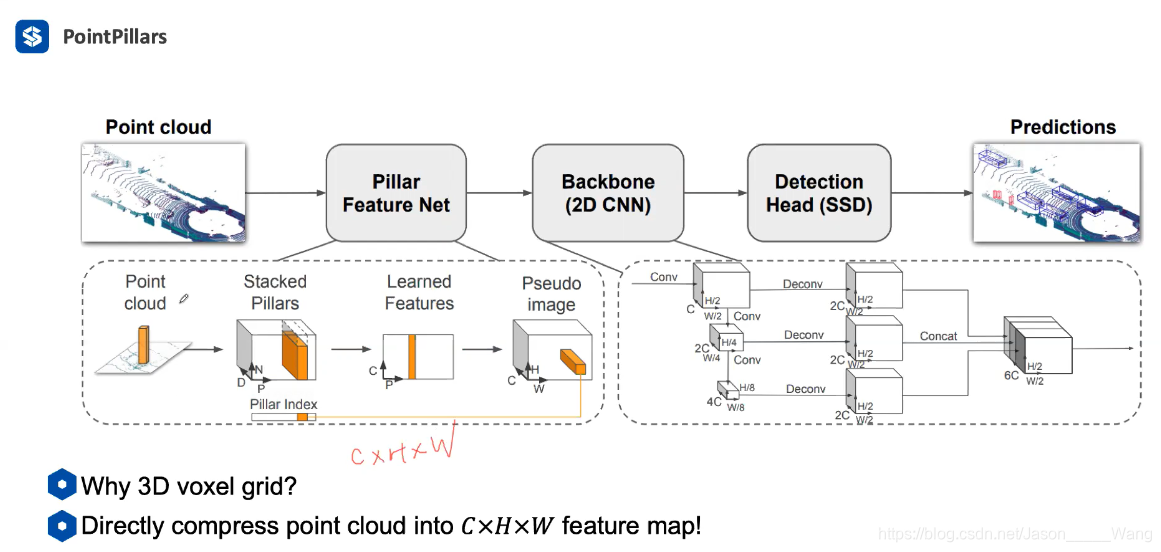
pointpillars
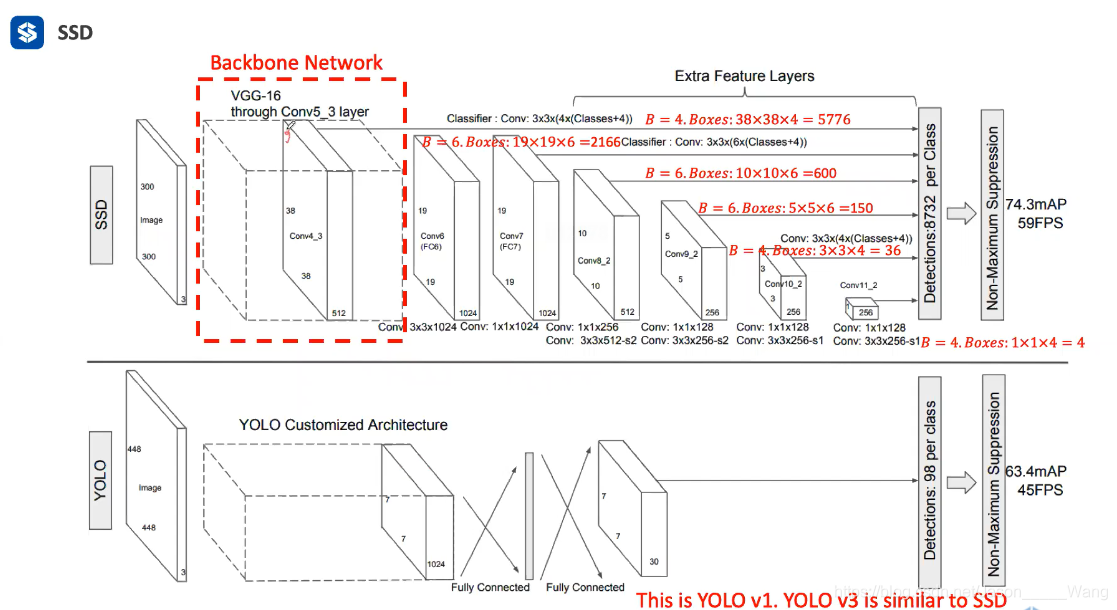
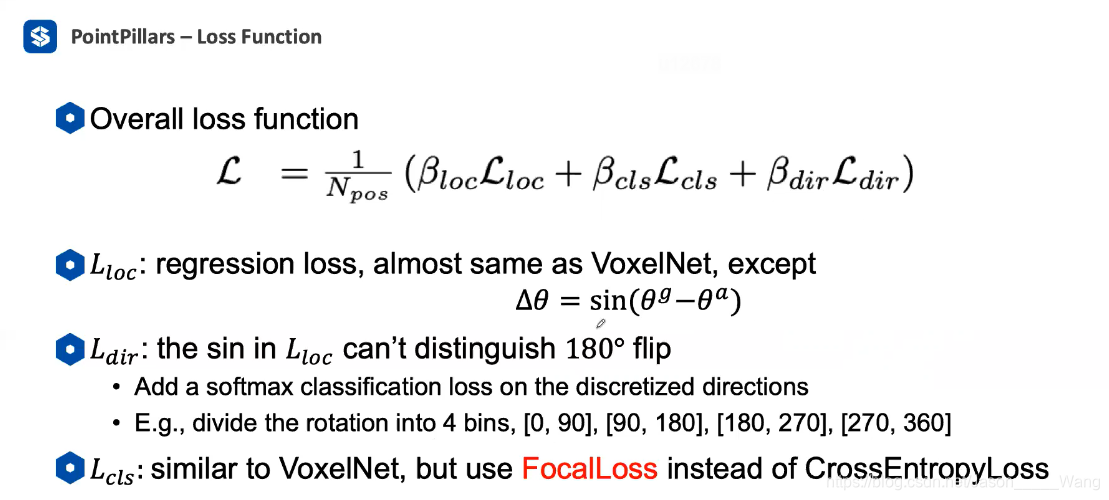
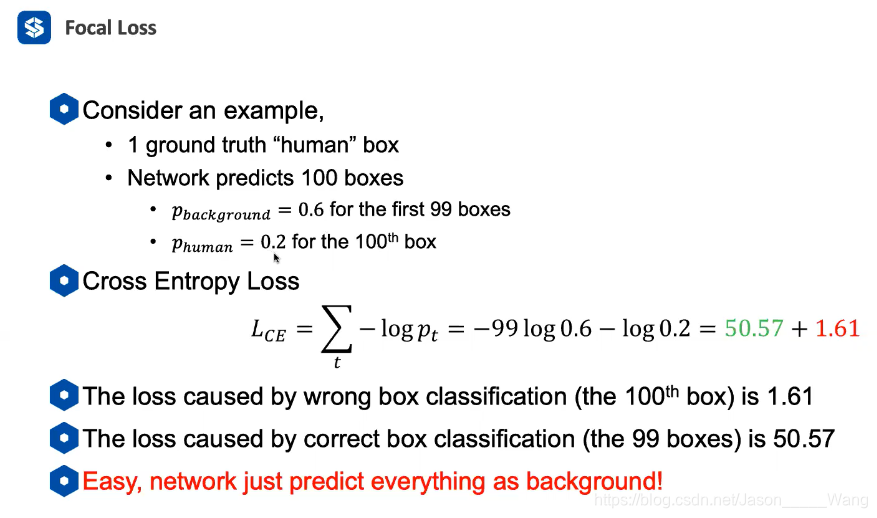
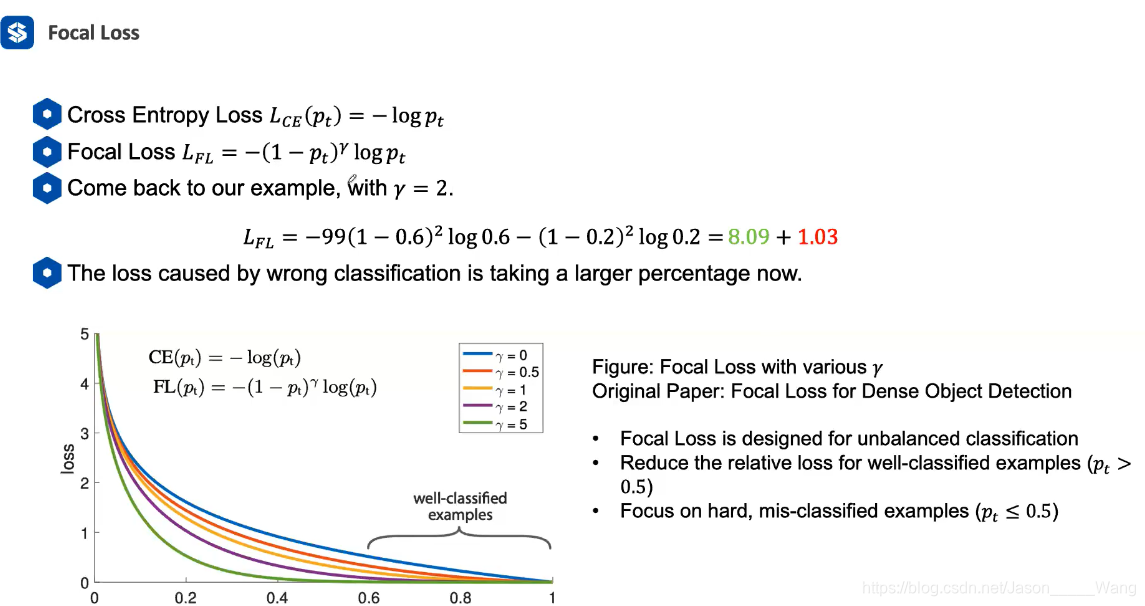
对loss修改提出focal loss ,解决了类别不均衡问题,将网络的注意力转移到了关注预测错误的情况中去
PointRCNN
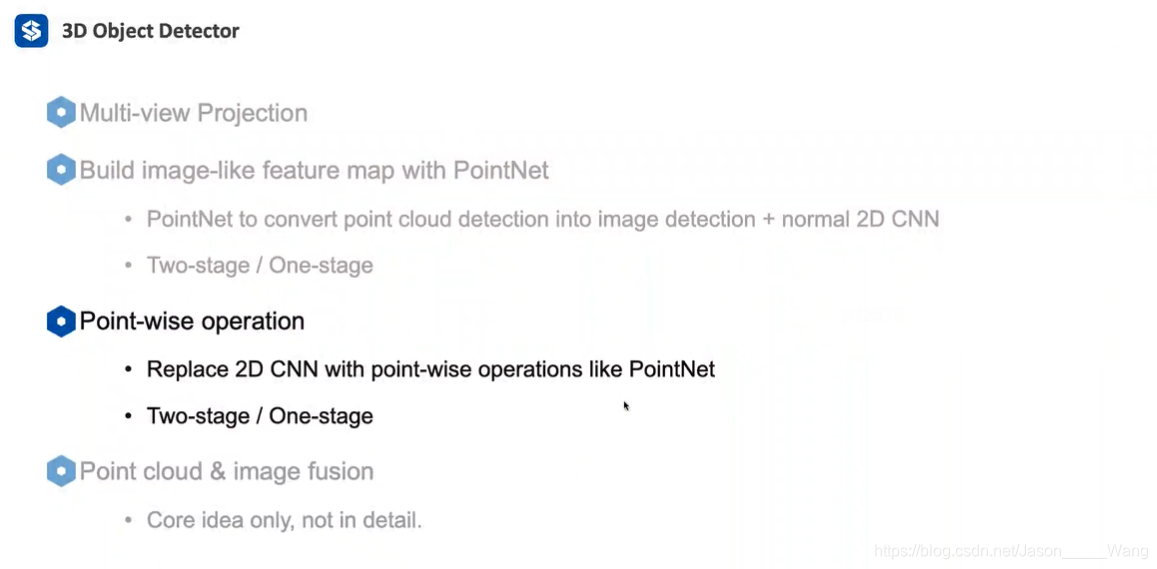
直接基于点云数据做DETECTION
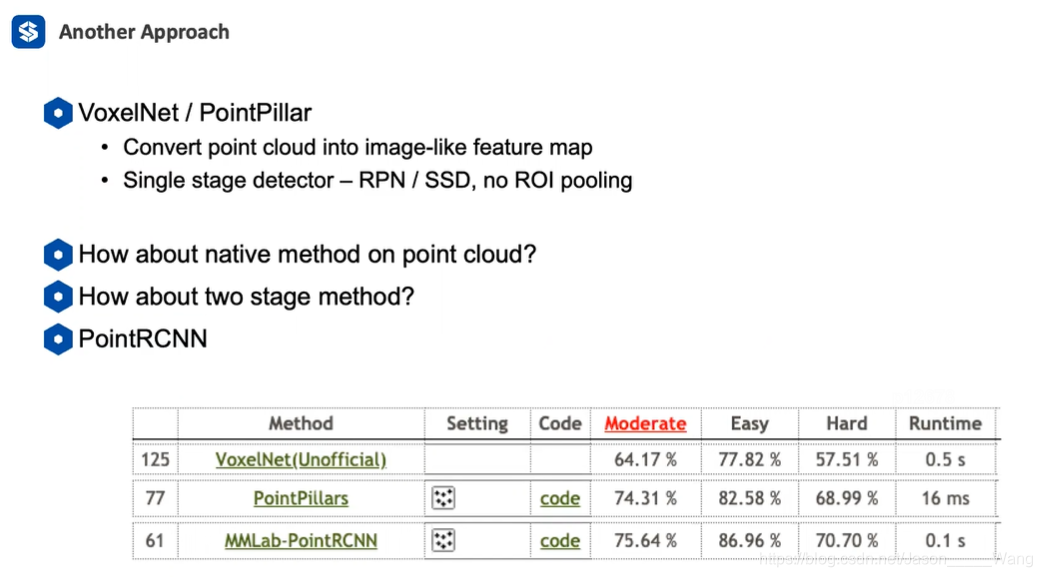
提出了基于点云输入的2-stage 检测网络
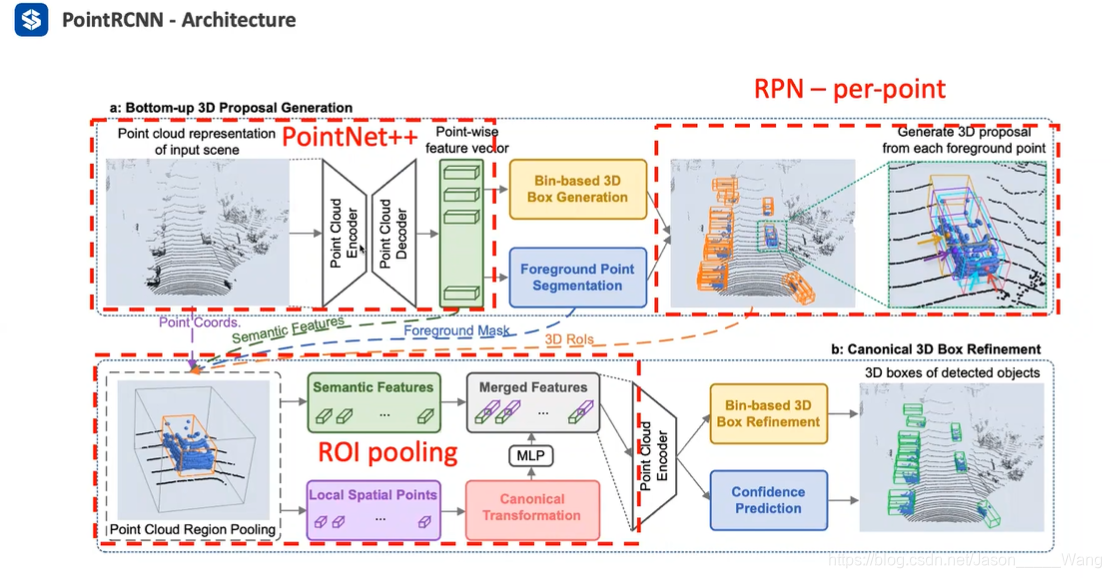
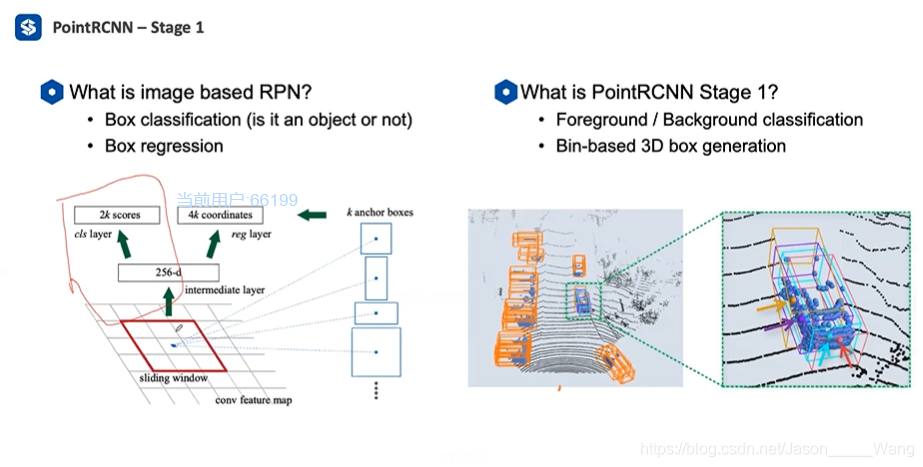
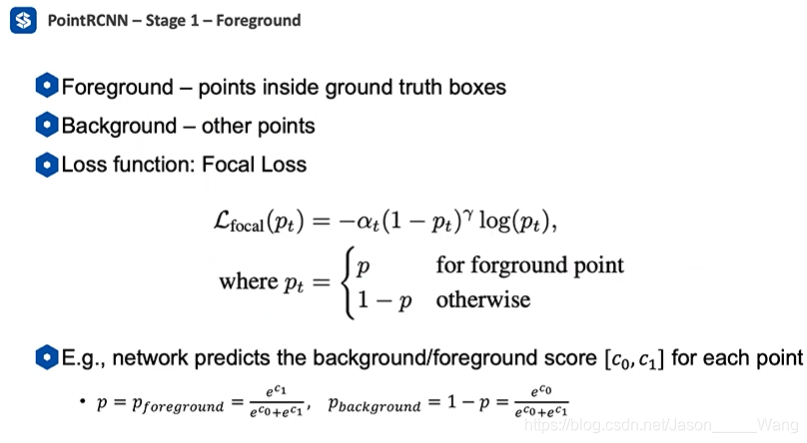
·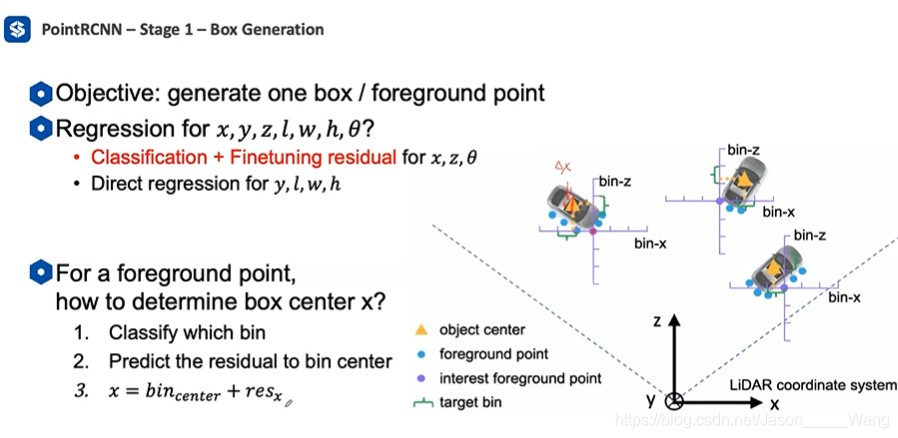
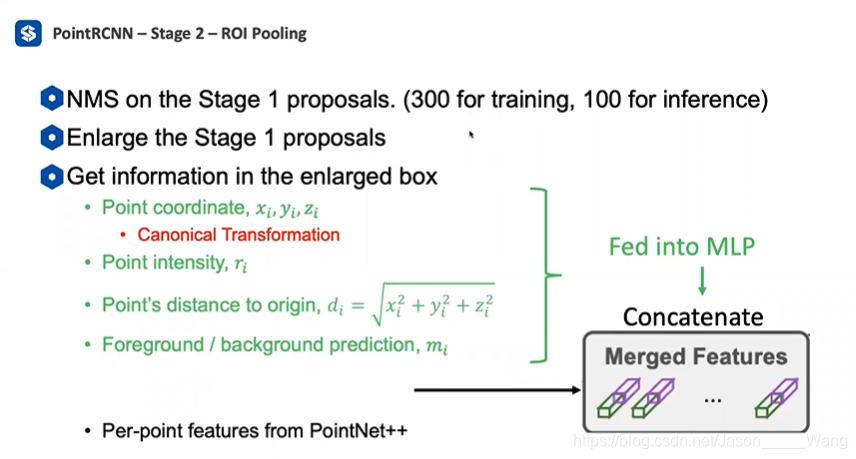
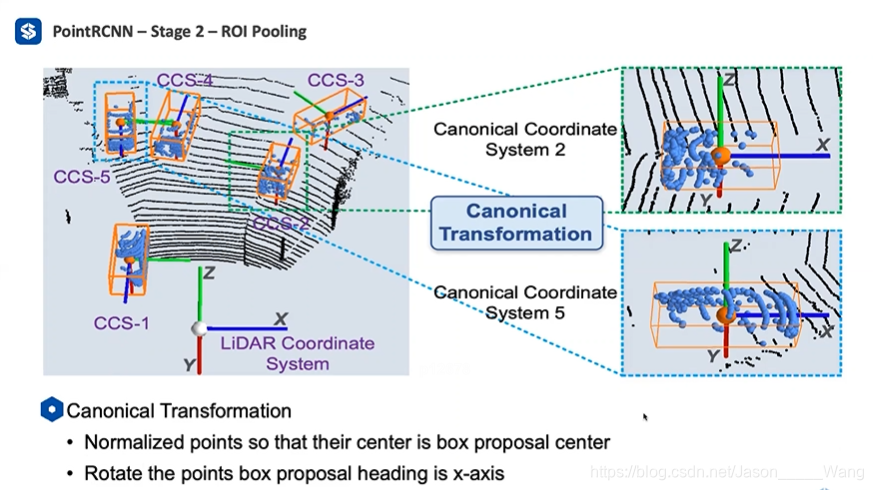
(其实有点听不太懂了。。 如果对fastRCNN比较收悉的话思路是比较相似的。
Image and Point Cloud fusion - Frustum PointNet, PointPainting
F pointnet
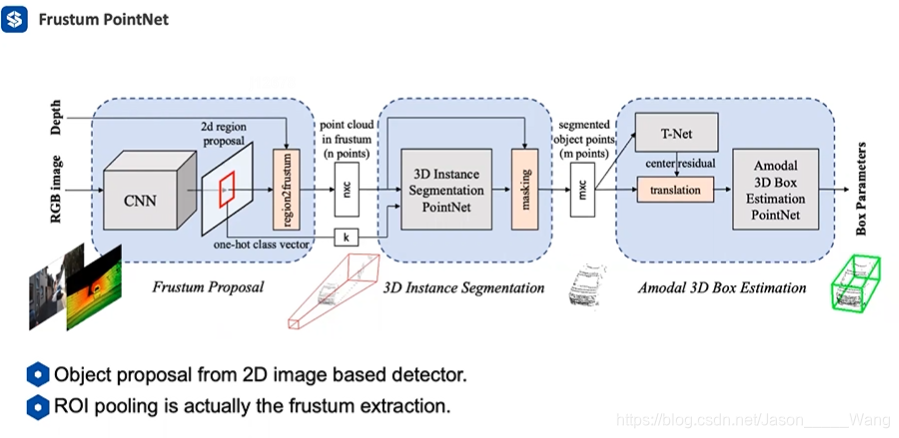
思路是用mask做分割 用pointnet做检测
在工程应用方面由于时差问题与其他的融合问题,很难对齐图像和点云,而且因为容易遗漏信息,所以几乎没有被引用在工程上
pointpainting
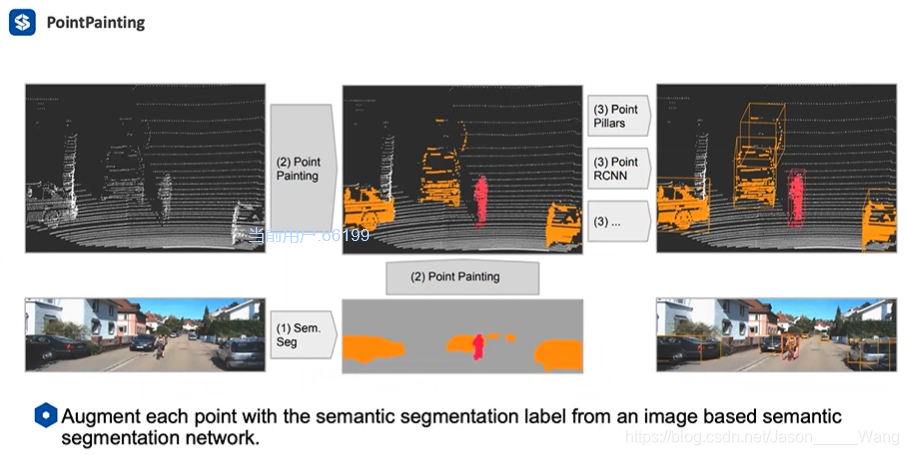
思路是在图像上先做一步分割,然后将标签打在对应的点云上,然后去融合做方法。
HOME WORK
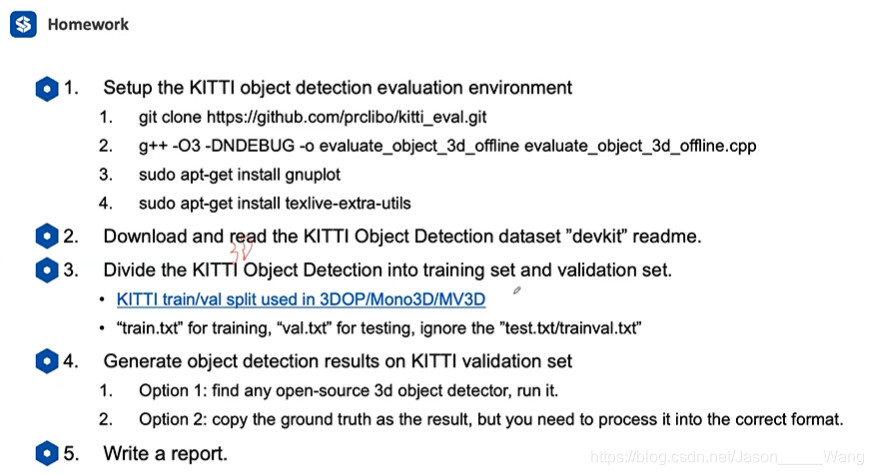
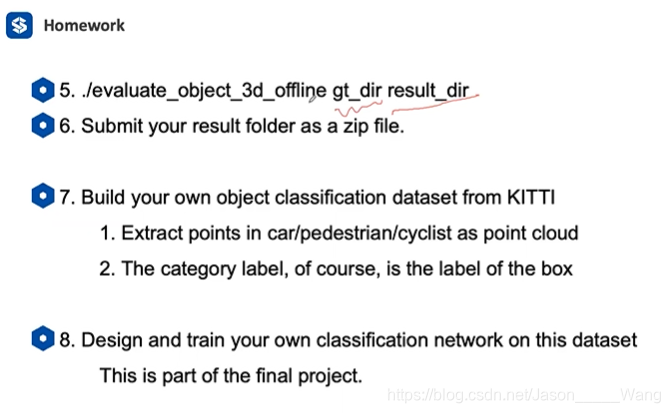
LABEL / RESULT 格式:
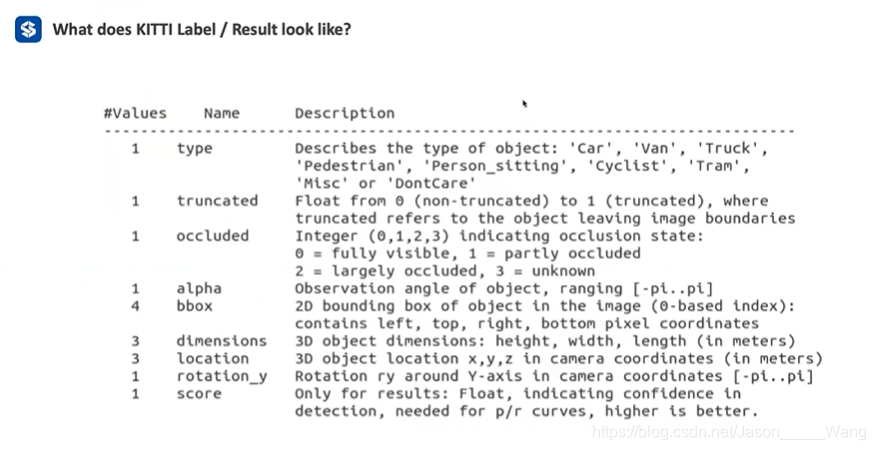
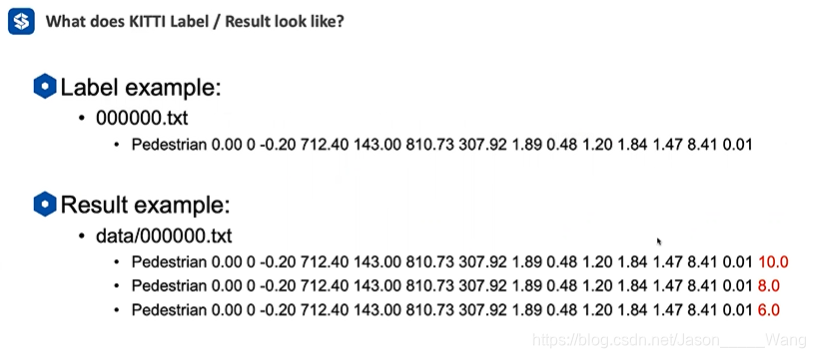
区别
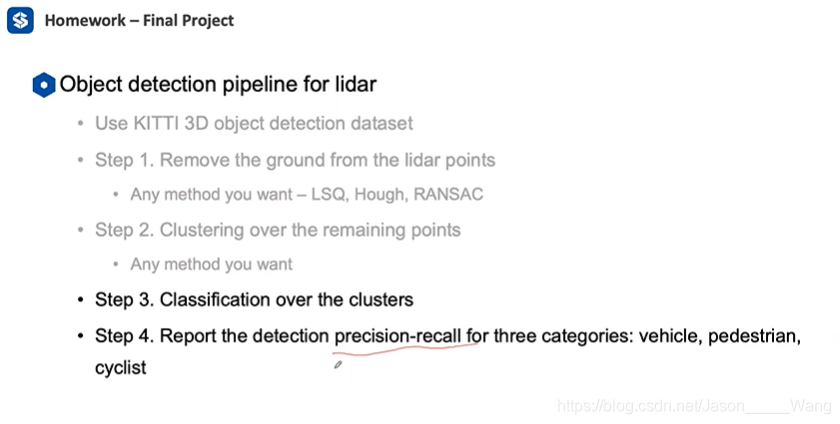
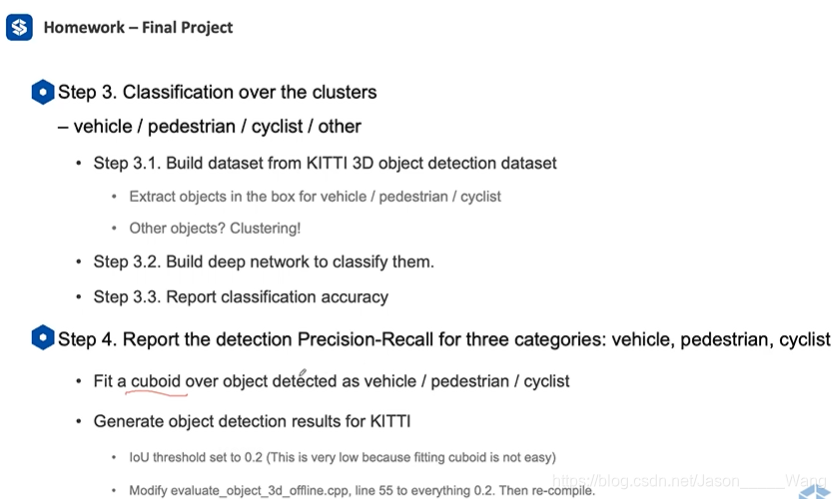
大作业:

北京人形旗下天工造物具身智能开源社区,聚焦具身天工与慧思开物两大平台
更多推荐
 0
 0
- 0


 已为社区贡献3条内容

所有评论(0)