探索G120变频器运动控制程序模板:从原理到实践
G120变频器,运动控制程序模板。 西门子1200编程实例,很好的学习例程。 该模板应用SIEMENS V90 伺服驱动,G120C变频器。 程序中包含:1,标准气缸块 2,G120C 352报文DP通信 控制块 3.V90 伺服控制写法 4,车型信息传递标准块 5.配套的标准TP900 HMI模板等程序上传为归档类型,需解压 (PS: 需要安装StartDrive V14 ,TIA 升级至V14_SP1)西门子PLC S7-1200CPU
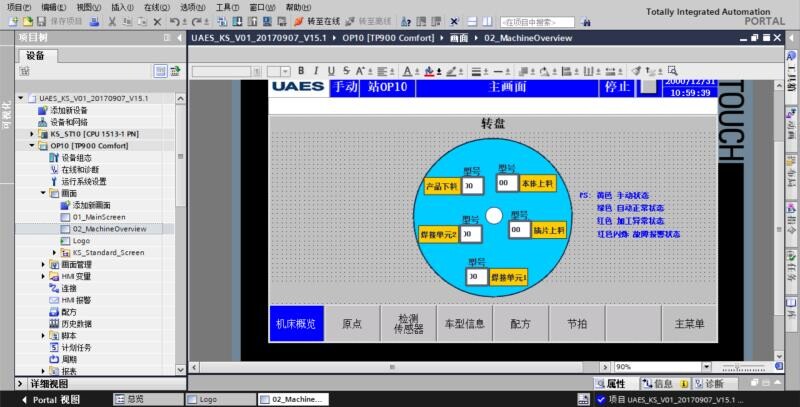
最近在研究西门子的自动化控制领域,发现了一套超棒的学习例程——基于西门子1200的编程实例,其中的G120变频器运动控制程序模板堪称一绝,今天就来跟大家唠唠。
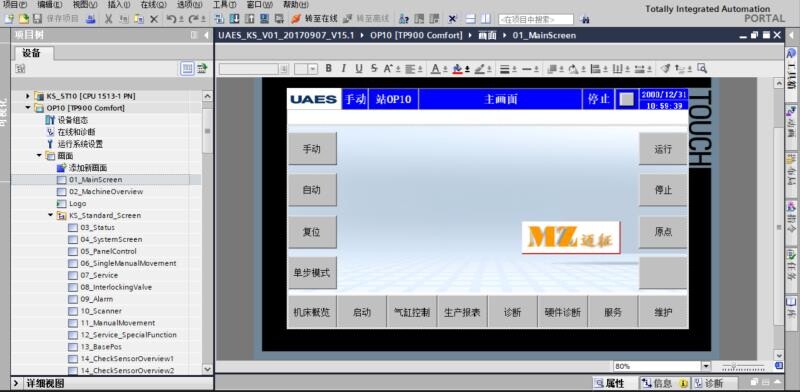
这个模板应用了SIEMENS V90伺服驱动和G120C变频器,功能丰富得很。咱们先来看看各个部分。
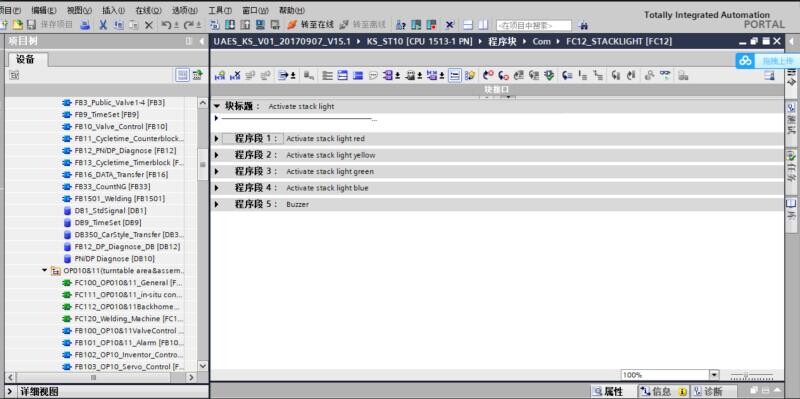
1. 标准气缸块
标准气缸块在整个系统里负责执行一些基础的动作,它就像一个听话的小助手,按照程序设定的指令推动或拉动相应的部件。虽然看似简单,但却是整个运动控制系统里不可或缺的一环。在程序中,我们可能会这样来定义和操作它:
// 假设定义一个用于控制气缸伸出的函数
void extendCylinder() {
    // 这里可能会涉及到对PLC某个输出点的操作
    // 比如将Q0.0置为高电平,驱动气缸伸出
    SetBit(Q0.0);
}

// 定义一个用于控制气缸缩回的函数
void retractCylinder() {
    // 将Q0.0置为低电平,驱动气缸缩回
    ResetBit(Q0.0);
}
在实际应用中,我们会根据具体的工艺需求,在合适的时机调用这些函数,让气缸准确地完成伸出和缩回动作。
2. G120C 352报文DP通信控制块
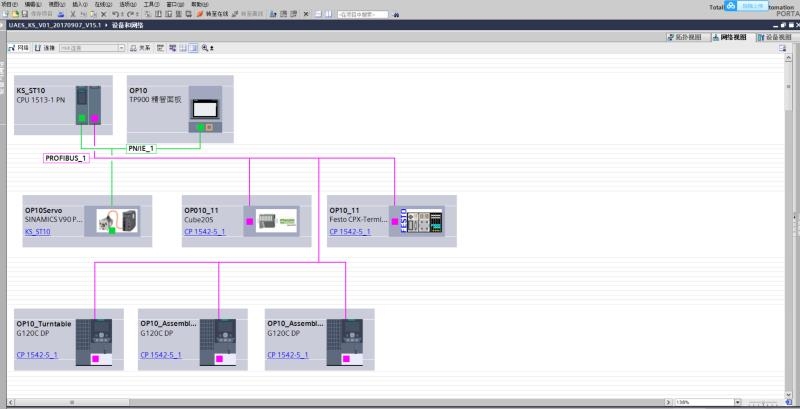
G120C变频器通过352报文DP通信与PLC进行数据交互,这部分控制块是实现精确调速等功能的关键。要实现这一通信,我们首先要在TIA博途软件里进行一系列配置。
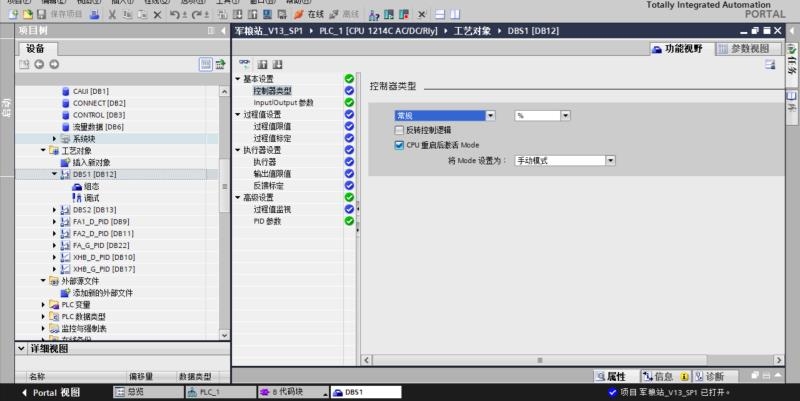
在硬件组态中,添加G120C变频器,并设置好相关参数,确保其与PLC的DP通信正常连接。然后在程序编写时,我们会用到一些特定的功能块。例如:
// 假设使用FB块来控制G120C
FB_G120C_CONTROL(
    Enable := TRUE, // 使能控制
    SpeedSetpoint := 1000, // 设置速度给定值,单位根据实际情况
    TorqueLimit := 150, // 设置转矩限制
    // 其他参数根据实际需求设置
);这里的FBG120CCONTROL功能块接收各种控制参数,通过DP通信将这些参数传递给G120C变频器,从而实现对电机速度、转矩等的精确控制。352报文格式定义了通信的数据结构,包括速度设定值、实际速度反馈、故障信息等,我们通过对这些数据的准确读写和处理,来保证变频器稳定可靠运行。
3. V90伺服控制写法
V90伺服在这个系统里承担着高精度定位的重任。在程序中,对V90伺服的控制需要遵循特定的协议和指令。我们一般会用到运动控制功能块,比如MCMoveAbsolute(绝对定位)、MCMoveRelative(相对定位)等。
// 绝对定位示例
MC_MoveAbsolute(
    Axis := AXIS_1, // 定义轴
    Position := 5000, // 目标位置,单位根据编码器设置
    Velocity := 2000, // 运行速度
    OverV := 100, // 速度超调百分比
    OverAcc := 100, // 加速度超调百分比
    OverDec := 100, // 减速度超调百分比
    Execute := RisingEdge(StartButton), // 触发条件,上升沿触发
    Done => DoneFlag, // 完成标志
    Error => ErrorFlag // 错误标志
);
通过这些功能块,我们可以精确地控制V90伺服电机的位置、速度和加速度,满足不同的运动控制需求。AXIS_1代表我们定义的伺服轴,通过设置不同的目标位置和速度等参数,就能让伺服电机按照我们的意愿运动。
4. 车型信息传递标准块
这个标准块负责在整个系统中传递车型相关的信息。比如不同车型可能对应不同的运动控制参数,像气缸的动作顺序、V90伺服的定位位置等。在程序里,我们可能会这样来传递和处理这些信息:
// 定义一个数据结构来存储车型信息
STRUCT CarTypeInfo {
    CarType : INT; // 车型编号
    CylinderSequence : ARRAY[1..5] OF INT; // 气缸动作顺序数组
    V90Position : REAL; // V90伺服定位位置
};

// 假设全局变量存储当前车型信息
CarTypeInfo CurrentCarType;

// 函数用于根据车型编号更新相关参数
void updateParamsByCarType(INT carType) {
    // 根据不同的carType值,更新CurrentCarType的其他参数
    if (carType == 1) {
        CurrentCarType.CarType := 1;
        CurrentCarType.CylinderSequence := [1, 2, 3, 4, 5];
        CurrentCarType.V90Position := 3000;
    } else if (carType == 2) {
        // 其他车型的参数更新
    }
}
通过这样的数据结构和函数,我们可以方便地根据不同车型来调整整个运动控制系统的参数,实现灵活多变的生产需求。
5. 配套的标准TP900 HMI模板
最后就是这个TP900 HMI模板啦,它是人机交互的窗口。操作人员可以通过它直观地监控和控制整个系统。在HMI项目里,我们会创建各种界面,比如主界面显示系统的运行状态、速度、报警信息等;参数设置界面可以让操作人员修改G120C变频器的速度设定值、V90伺服的定位参数等。
通过变量连接,HMI与PLC程序紧密相连。比如我们在HMI上创建一个速度设定值的输入框,将其与PLC程序中G120C变频器速度设定值的变量关联起来,当操作人员在HMI上输入新的速度值时,PLC程序就能实时获取并传递给变频器,实现速度的动态调整。
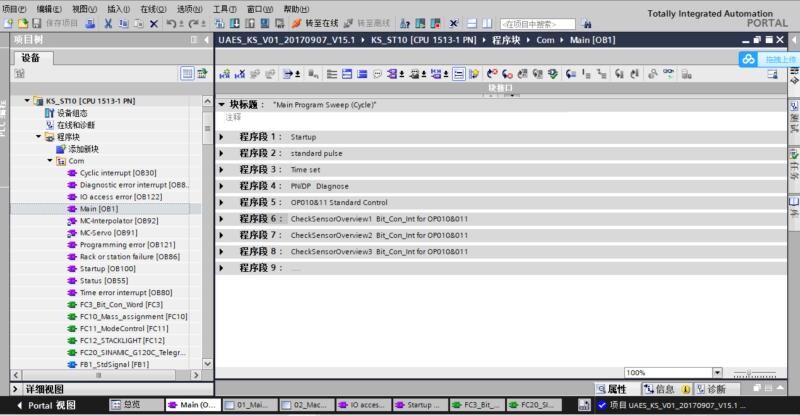
整个程序是以归档类型上传的,大家下载后需要解压。不过要注意哦,需要安装StartDrive V14 ,并且将TIA升级至V14_SP1,还要搭配西门子PLC S7 - 1200CPU才能完美运行这个模板。希望大家通过研究这个模板,对西门子的运动控制系统有更深入的理解,在实际项目中也能运用自如。今天就分享到这儿啦,下次有新发现再跟大家唠。

北京人形旗下天工造物具身智能开源社区,聚焦具身天工与慧思开物两大平台
更多推荐
 41
 0
- 0


 已为社区贡献12条内容

所有评论(0)