无刷直流电机BLDC转速电流双闭环调速系统Matlab Simulink仿真模型参考文档
无刷直流电机 BLDC 转速电流双闭环调速系统 matlab simulink仿真 附带参考文档,讲解简单易懂,可快速上手。 (1)仿真模型由直流源、三相逆变桥、无刷直流电机、PI控制器、传感器、霍尔解码模块、测量模块等构成; (2)采用转速、电流双闭环控制; (3)转速外环采用PI控制算法; (4)电流内环采用PI控制算法; (5)反电动势波形为梯形; (6)模块明确,易于理解。
无刷直流电机双闭环调速这玩意儿听起来挺玄乎的其实拆开了看就是个精细的调速系统。咱们直接在Simulink里搭个模型试试手,准备个直流电源接上三相逆变桥,重点是这个霍尔解码模块——它就像电机的GPS定位器,三个霍尔信号输入进来得准确解析转子位置。我习惯用Truth Table硬核处理逻辑关系,直接上代码片段:
hall_table = [0 0 0:5;
              1 0 1:3;
              0 1 1:6]; %实际要根据电机相序调整
这表格决定了六个换相状态的触发顺序,仿真时别忘了把采样时间设为电机电气周期十分之一左右。
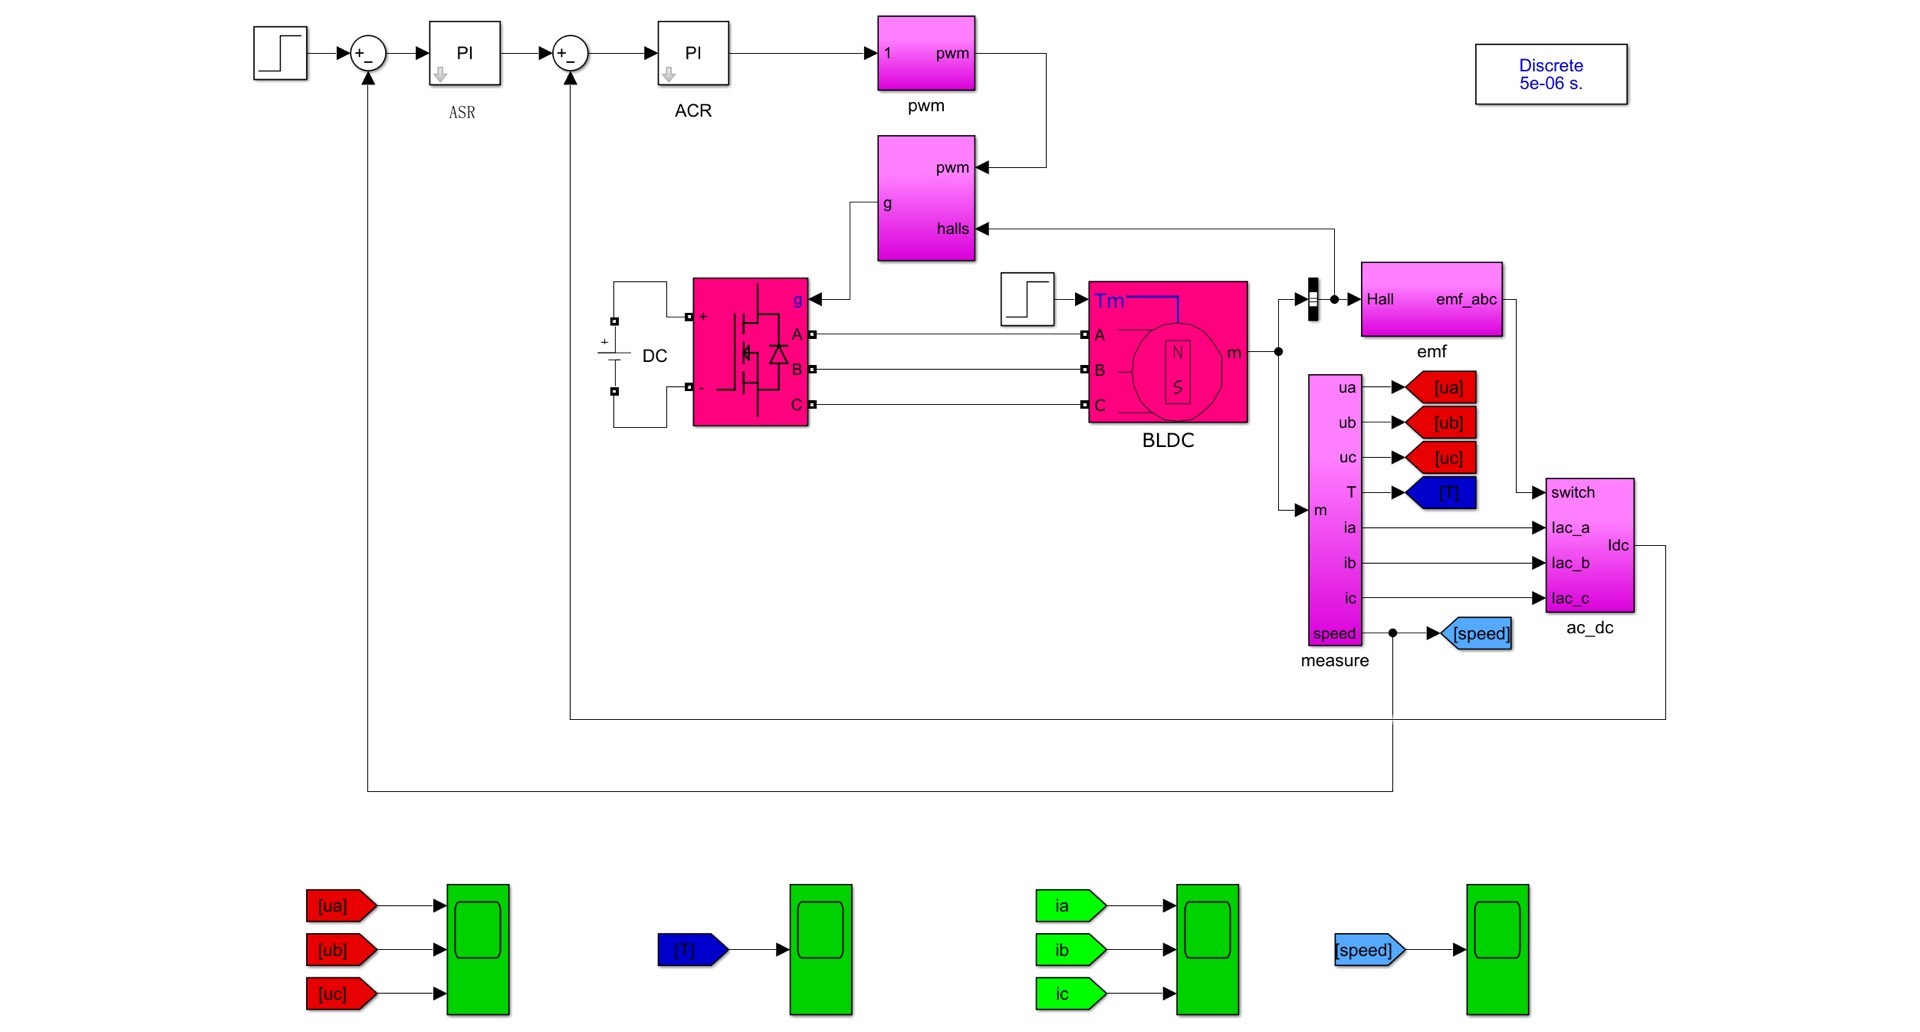
转速环PI参数调试是重头戏,新手常栽在积分饱和上。在Simulink里双击转速PI模块,建议先用临界比例法找参数。比如先让Ki=0,慢慢调大Kp直到转速开始抖,这时候记下临界值Kp=1.2,然后取0.6倍就是最终参数。电流环的响应速度要比转速环快5-10倍,不然两个环会"打架"。
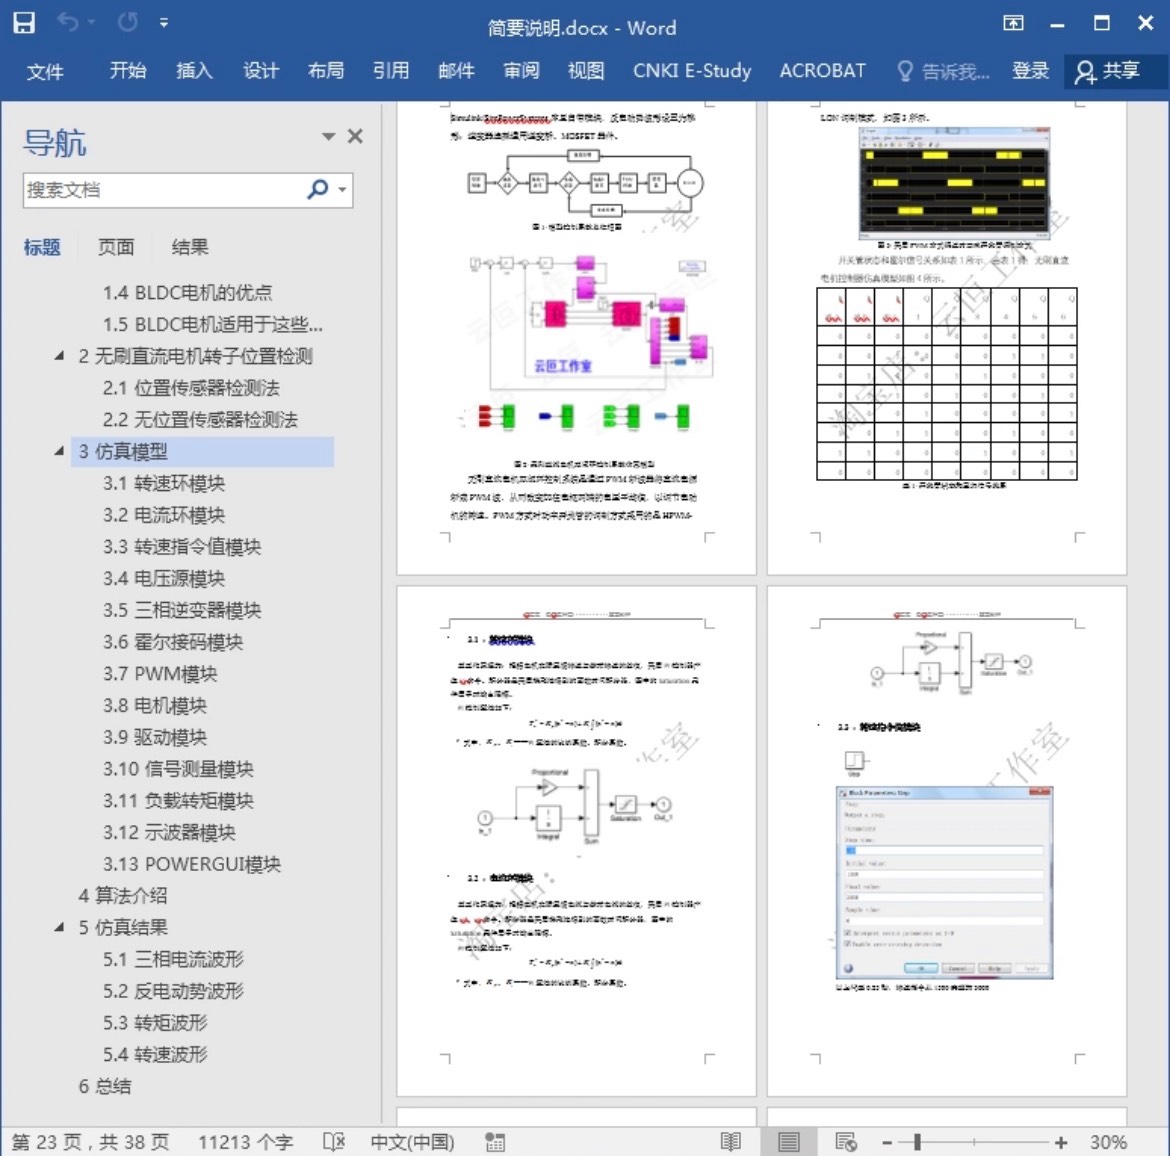
看这个逆变桥的PWM生成部分,用SVPWM太复杂不如直接上六步换向。用Switch Case模块实现导通逻辑:
case hall_state
    1: A相上桥臂导通,B相下桥臂导通
    2: C相下桥臂导通...
梯形反电势的实现关键在电机模型设置,把Back-EMF shape从sin改成trapezoidal。实测波形时突然加载会看到电流环瞬间飙到限幅值,这时候限幅模块就派上用场了——超过额定电流20%直接锁死PWM输出。
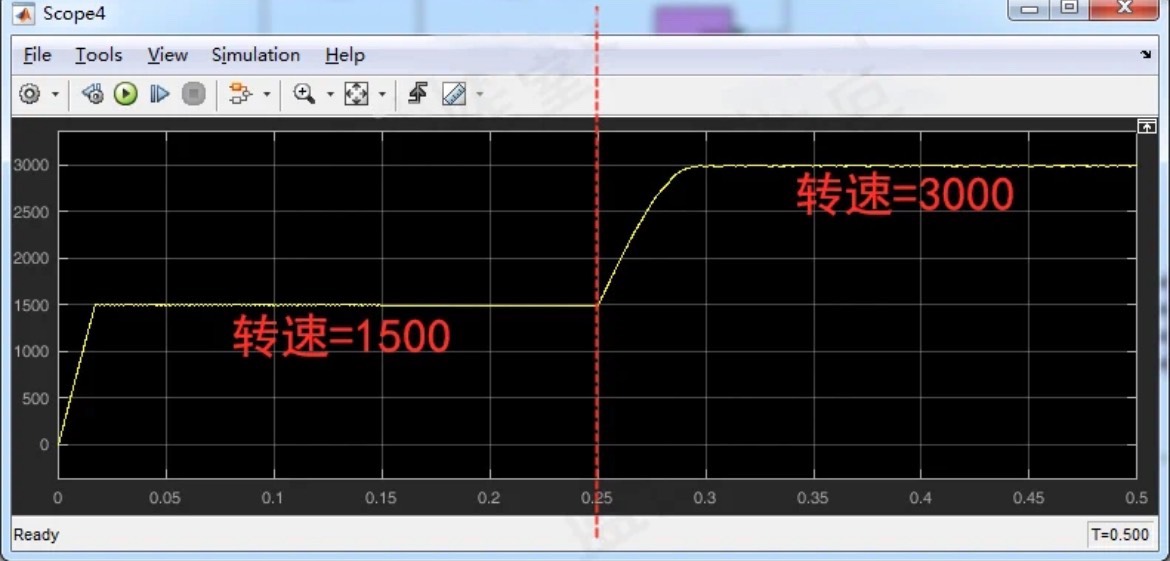
测量模块建议同时观测三相电流、转速波形和转矩波动。遇到过仿真时转速震荡停不下来?八成是速度环积分时间设太短,把Ki从0.05降到0.02立马稳如老狗。最后附上调试秘籍:先调电流环再调速度环,负载从空载逐步加到额定,这样参数整定最靠谱。

北京人形旗下天工造物具身智能开源社区,聚焦具身天工与慧思开物两大平台
更多推荐
 9
 0
- 0


 已为社区贡献63条内容

所有评论(0)