论文Review Registration Quatro++ | Hyungtae Lim 出品!必属精品!长文!| KAIST | IJRR | 可用于回环检测
基本信息
题目:Quatro++: Robust Global Registration Exploiting Ground Segmentation for Loop Closing in LiDAR SLAM(Hyungtae Lim)
来源:IJRR 2023
学校:KAIST
是否开源:https://github.com/url-kaist/Quatro
摘要:纯几何激光点云配准算法
全局配准是估计三维点云两个视点之间相对位姿的一项基本任务。然而,在LiDAR SLAM中存在两个问题降低了全局配准的性能:一个是稀疏性问题,另一个是退化性问题。稀疏性问题是由机械式旋转LiDAR传感器中三维点云测量的稀疏特性引起的。退化问题有时会出现,因为异常值剔除方法拒绝了太多的对应关系,只剩下不到3个内点。这两个问题随着三维点云的两个视点之间的位姿差异越来越大而变得更加严重。为了解决这些问题,我们提出了一个鲁棒的全局注册框架,称为Quatro + +。扩展了我们以前的工作,只专注于全局配准本身,我们解决了LiDAR SLAM中闭环的鲁棒全局配准。为此,利用地面分割来实现鲁棒的全局配准。通过实验,我们证明了我们提出的方法比最先进的全局配准方法表现出更高的成功率,克服了稀疏性和退化问题。此外,我们表明地面分割显著地有助于提高地面车辆的成功率。最后,我们将我们提出的方法应用于LiDAR SLAM中的回环闭合模块,并证实了回环约束的质量得到了提高,显示出更精确的建图结果。
Introduction
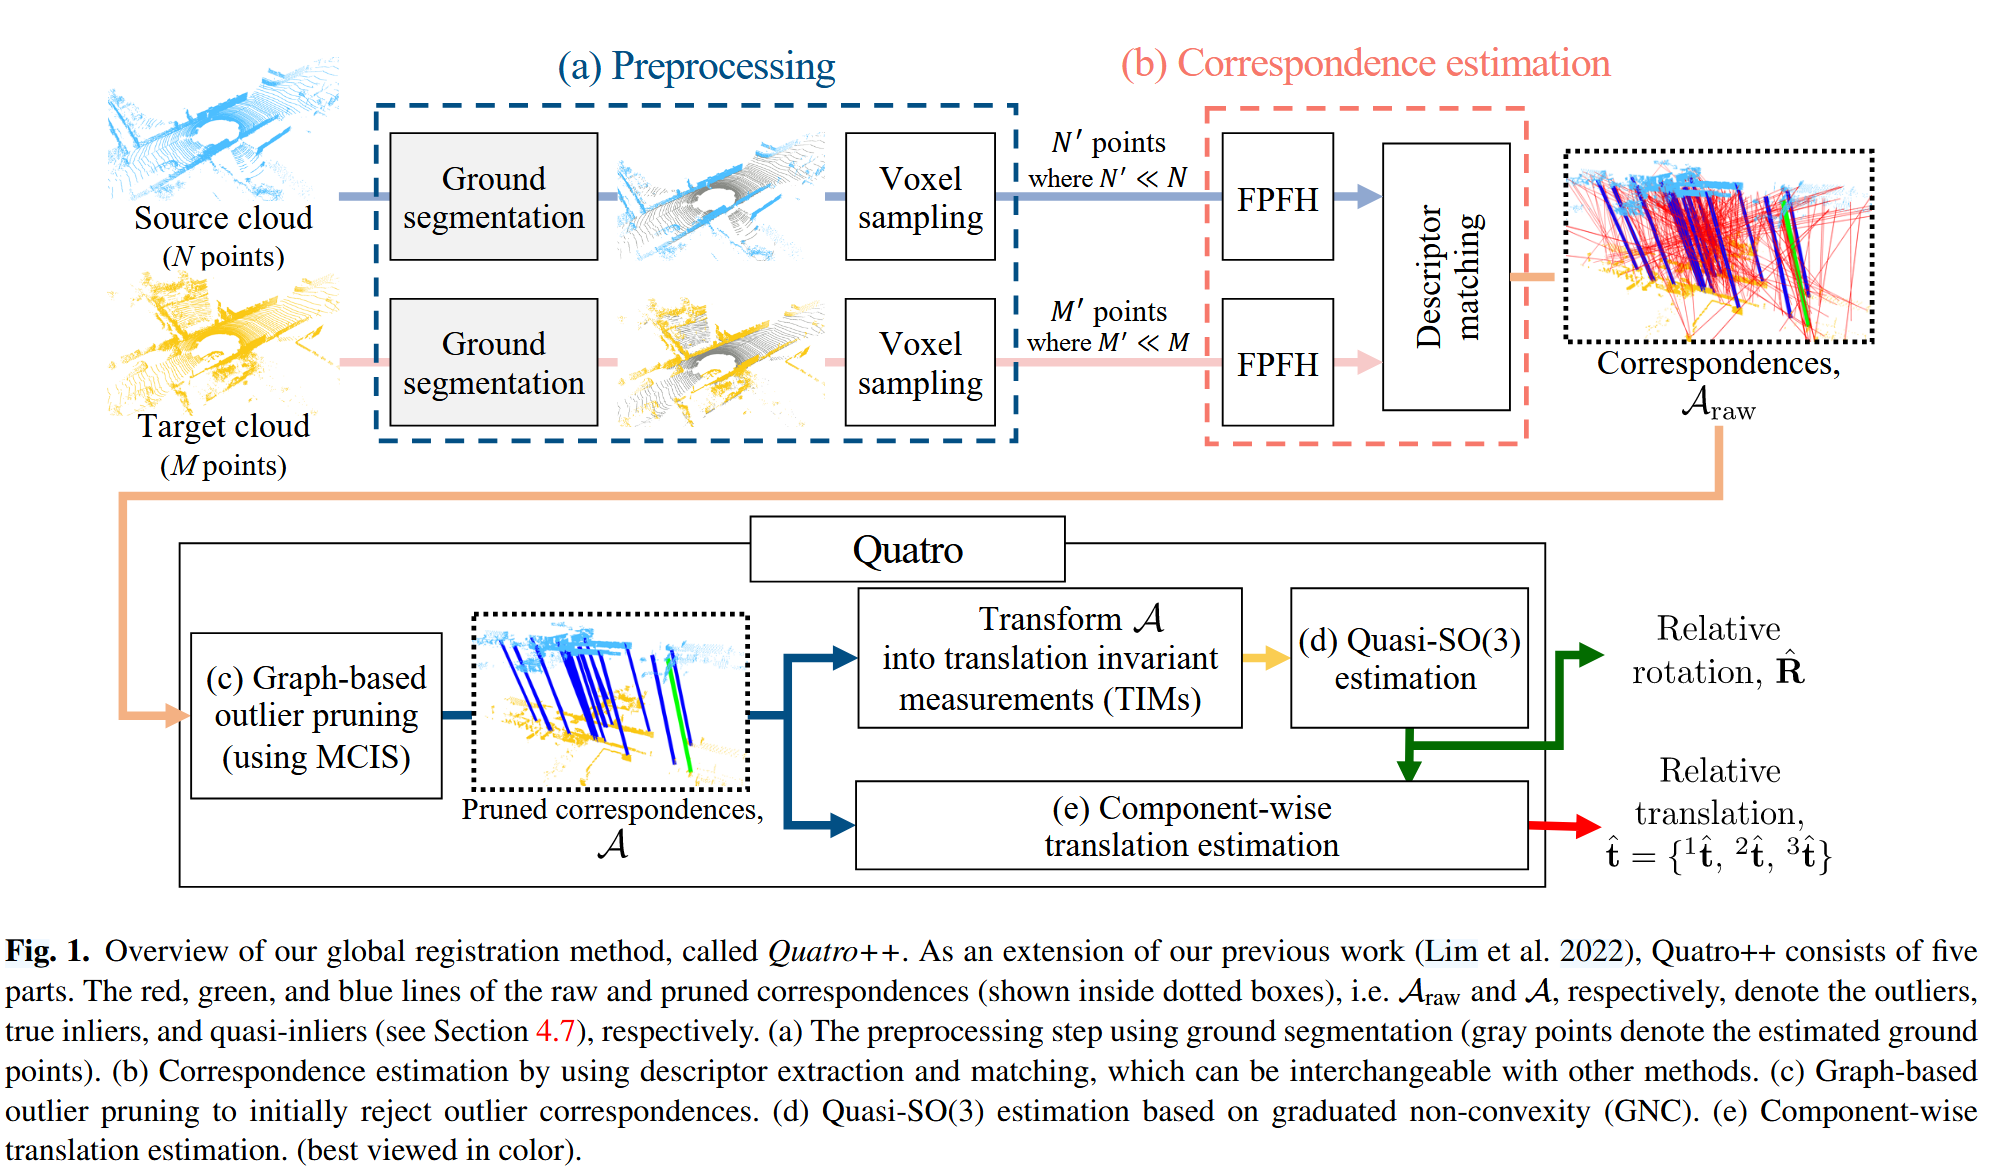
三维点云配准是机器人学和计算机视觉领域中估计三维点云两个视点(源点和目标点)之间相对位姿的一项基本任务。利用能够估计两个点云之间相对位姿的特性,三维点云配准被广泛应用于各种应用中,如重定位、自运动估计、物体识别等。
此外,这些点云配准方法是基于激光雷达( Light Detection and Ranging,LiDAR )传感器的同时定位与地图构建( Simultaneous Localization and Mapping,SLAM )中的关键组成部分,它是在对机器人或自主车辆本身进行定位的同时构建地图的组成部分。特别地,点云配准不仅应用在里程计中,而且在回环过程中利用点云配准来获得基于图的SLAM中位姿图优化( PGO )的约束条件。
一般而言,基于图的SLAM主要由3个部分组成:a )里程计,估计连续帧之间的相对位姿;b )回环检测,实现两个非连续帧之间的数据关联;c )loop closing,估计由回环检测模块搜索到的非连续帧之间的相对位姿。通过这三个部分的结果被表示在一个图结构中,即节点和顶点。然后,将结果作为PGO的输入。基于图论的SLAM通过这个过程来减少全局轨迹误差,从而构建精确且全局一致的地图。
近年来,随着对基于LiDAR的SLAM需求的增加,新颖且精确的基于LiDAR的SLAM框架被提出。然而,这些新颖的方法通常侧重于改进里程计或loop detection模块。一旦loop detection的性能得到提高,由于loop detection 和 loop closing之间的关系并不是完全独立的,因此loop closing的约束质量也得到了提高。然而,在loop closing步骤中增加loop constraints质量的方法仍然缺乏积极的研究。
此外,许多基于LiDAR的SLAM方法仅使用迭代最近点( Iterative Closest Point,ICP )或其变体简称为局部配准,在loop closing步骤上。然而,局部配准通过最近邻搜索来搜索点对,因此基于局部配准的位姿估计只有在两片点云大部分重叠且两片点云之间的位姿差异较小( (经验上,在2 m和10 °以内)的情况下才有效。否则,局部配准的估计值极有可能陷入局部极小值。因此,即使回环检测找到了正确的回环候选,但由于收敛区域较窄,具有较大位姿差异的回环候选可以被拒绝。因此,这些假阴性循环可能会阻碍更准确的PGO结果。
为了解决这个问题,可以使用全局配准方法作为粗对齐,其性能受两片点云初始位姿差异的影响较小。也就是说,使用全局配准的初始猜测以粗略的方式减小了位姿差异。这种位姿差异的减小有助于局部配准方法收敛到全局最优。因此,具有较大位姿偏差的回环候选点也可以作为精确的回环约束。
然而,在3D LiDAR SLAM中仍然存在两个问题降低了全局配准的性能:一个是稀疏性问题,另一个是退化性问题。首先,在使用机械式旋转LiDAR传感器进行三维点云测量时,会出现稀疏性问题:距离原点越远,三维点云的密度变得越稀疏。这种密度的降低降低了特征描述子的表现力。也就是说,即使观察到相同的地方,由于两个点云之间的密度差异,描述符也具有不同的值。因此,稀疏性问题会导致大量的错误匹配,从而增加了估计对应关系中异常值的比例。
其次,由于异常值剔除算法的影响,有时会出现退化现象。这里,退化是指剩余的内点数少于自由度( degree of Freedom,DoF )的情况。当使用众所周知的孤立点剔除方法,如最大团内点选择( MCIS ) 或渐进非凸( graduated non convexity,GNC ) 中的权重更新时,偶尔会出现退化现象。这些方法无意中修剪了太多的估计对应关系,因为这些方法通常旨在实现离群点拒绝的高召回率;因此,在剪枝步骤之后,有时会留下少于三个内点。因此,简并触发了倾斜或翻转的结果(见7.3节)。这两个问题随着三维点云的两个视点之间的位姿差异变大而变得更加严重。
在我们之前的工作中,即Quatro ( Lim et al 2022)证明了Quatro通过利用基于解耦的方法将估计所需的最小对应数从3个减少到1个,从而克服了上述问题。然而,Quatro仍然没有被用作SLAM中的回环检测模块;因此,鲁棒全局配准对基于图的SLAM性能的影响仍未得到深入研究。
因此,我们提出了一个鲁棒的全局注册框架Quatro++,并从闭环为中心的角度分析了全局注册的效果。如图1所示,Quatro++是Quatro的一个超集,它利用地面分割对异常点对和退化问题具有更强的鲁棒性。在Quatro + +中,我们引入了地面分割,通过在姿态估计之前过滤掉最可能是无特征的地面点,从而使全局配准对远距离情况更加鲁棒。尽管许多研究者在经验上将地面分割作为预处理步骤,但很少定量分析地面分割对global 配准性能的影响。因此,我们验证了即使在退化的环境中,如走廊状的场景,或遥远的情况下,地面分割也显著提高了全局配准的成功率。最后,作为我们先前工作的扩展,我们还将我们的方法与最先进的基于学习的方法进行了比较,并表明我们的方法在闭环水平上获得了比其他方法更高的性能。
总之,我们的最终目标是在给定由特征提取和匹配退化引起的伪对应时,实现鲁棒的全局配准。与其他研究更多地关注改进特征描述子的表现力以提高对应关系的质量不同,我们的目标是在给定不理想的不精确对应关系的情况下,稳健地估计相对位姿。本文的贡献有四点:
- 我们提出了一种新颖的全局配准框架Quatro++,该框架能够鲁棒地实现初始对准,同时克服了粗差点和退化问题的影响。
- 我们证明了使用地面分割使全局配准更加鲁棒,并降低了计算成本,从而为LiDAR SLAM提供了更准确和更快速的回环关闭。
- 我们提出的方法从不同的角度进行了分析,与包括基于深度学习的方法在内的最先进的方法相比,显示出卓越的性能。通过这样做,我们展示了Quatro++的易用性,因为我们的方法是一种无学习的方法。
- 通过将我们的方法与各种LiDAR SLAM框架集成,我们表明我们的Quatro++通过提供更精确的回环约束作为初始对准,成功地提高了SLAM的性能。
(写的非常好的Introduction,学吧就,这可是IJRR!)
Related Works
2.1. Local Registration
如前所述,根据如何找到两片点云之间的对应关系,点云配准主要分为两类:一类是局部配准【GICP、VGICP、Dellenbach et al. 2022】,另一个是global 配准【TEASER、Bernreiter et al. 2021】。
首先,局部配准方法严重依赖于最近邻搜索,即假设目标点与距离目标点最近的源点相关。ICP及其后续研究是著名的本地配准方法。不幸的是,当两片点云相距较远且有轻微重叠时,上述假设就失效了。因此,当两片点云之间的位姿差异较大时,闭环情况下的ICP变体往往无法估计相对位姿。
(言简意赅!字字珠玑!这就是大佬的作品和文风!综述中提到的方法我只列举了2020年之后的,太经典的工作就不列出来了,计算机和机器人行业实时性还是很重要的。以下同上)
- Dellenbach P, Deschaud JE, Jacquet B and Goulette F (2022) CRICP: Real-time elastic LiDAR odometry with loop closure. In: IEEE International Conference on Robotics and Automation. pp. 5580–5586.
- Bernreiter L, Ott L, Nieto J, Siegwart R and Cadena C (2021) PHASER: A robust and correspondence-free global point cloud registration. IEEE Robotics and Automation Letters 6(2): 855862.
2.2. Global Registration
与这些局部配准方法不同,全局配准在位姿差异较大的情况下更适合估计相对位姿。因此,全局配准的输出可以作为一个初始猜测,允许局部配准的估计成功地收敛到全局最小值。注意到两类全局配准方法的存在:a )correspondence-based(TEASER ; Lin et al 2022)方法和b )correspondence-free ( Brown et al 2019 ;PHASER)方法。在本研究中,我们更侧重于correspondence-based的方法。(搞全局点云配准的工作还是不太多的,2020年之后的工作非常少,大佬也没Review到什么论文)
- Lin YK, Lin WC and Wang CC (2022) K-closest points and maximum clique pruning for efficient and effective 3-D Laser scan matching. IEEE Robotics and Automation Letters 7(2): 1471–1477.
- Brown M, Windridge D and Guillemaut JY (2019) A family of globally optimal branch-and-bound algorithms for 2D-3D correspondence-free registration. Pattern Recognition 93: 3654.
2.3. Correspondence-Based Global Registration
基于对应关系的方法利用特征提取和匹配来获得两者之间的两片点云的对应关系。然而,离群点不可避免地出现在假定的对应关系中。为了容忍离群点对姿态估计的影响,许多研究人员研究了离群点鲁棒的全局配准方法。典型的例子有随机抽样一致性( random sample consensus,RANSAC )及其变体。然而,基于RANSAC的方法很可能是脆性的,具有很高的离群率。经验上,当异常值比例超过50 % ( Tzoumas等2019)时,这些方法往往失效。
其他的例子是branch-and-bound( BnB )的方法。这些方法的优点在于它们保证了理论上的最优性。不幸的是,这些基于BnB的方法太慢,无法在实际应用中使用,例如单次注册( Lei et al 2017)需要超过50秒。(这说明这个研究方向,目前根本就没有很好用的方法。用深度学习?)
- Tzoumas V, Antonante P and Carlone L (2019) Outlier-robust spatial perception: Hardness, general-purpose algorithms, and guarantees. In: IEEE/RSJ International Conference on Intelligent Robots and Systems. pp. 5383–5390.
2.4. Fast and Outlier-Robust Global Registration
与基于RANSAC或BnB的方法不同,graduated nonconvexity GNC被引入以实现抗粗差和快速配准。基于GNC的方法在估计位姿的同时剔除异常测量值,克服了高达70 % ~ 80 %的异常值,与之前的工作相比提供了更快的速度。因此,GNC已被广泛用于鲁棒地估计相对于粗差( Tzoumas et al 2019 ; Yang et al 2020a , b ; Sun 2021a ; Song et al 2022)的相对位姿。
此外,保证多项式时间内最优性的可证明方法已经被提出,如semidefinite programming 和基于sums of squares relaxation的方法【(这个方法就比较旧了,最近几年根本就没好方法啊)】
- Yang H, Antonante P, Tzoumas V and Carlone L (2020a) Graduated non-convexity for robust spatial perception: From non-minimal solvers to global outlier rejection. IEEE Robotics and Automation Letters 5(2): 1127–1134.
- Sun L (2021a) IRON: Invariant-based highly robust point cloud registration. arXiv preprint arXiv:2103.04357.
- Song S, Lim H, Lee AJ and Myung H (2022) DynaVINS: A visualinertial SLAM for dynamic environments. IEEE Robotics and Automation Letters 7(4): 11523–11530.
2.5. Geometry-Aware Traditional Outlier Rejection Modules
此外,一些研究人员研究了新的传统的异常拒绝模块。为了检查几何一致性,从而有效地修剪虚假对应,这些异常点剔除方法利用了spectral谱技术,maximum clique最大团,voting schemes投票方案或game theory博弈论。(机器学习时代五花八门的方法)
2.6. Deep Learning-Based Registration
(重点来了!)随着深度学习时代的到来,基于深度学习的方法表现出了令人瞩目的成就。研究方向可以分为三类:a )提高特征提取和匹配的质量( Zeng et al 2017 ; Yew和Lee 2018 ; Deng et al 2018 ; Gojcic等2019),b )端到端的配准( Wang和Solomon , 2019 ; Gojcic等2020),c )深度学习架构中基于学习的离群点剔除技术( Choy et al 2020 ; Pais et al 2020 ; Bai et al . 2021)。其中,最后一组分享了我们的理念,即离群点总是不可避免的。
- Zeng A, Song S, Nießner M, Fisher M, Xiao J and Funkhouser T (2017) 3DMatch: Learning local geometric descriptors from RGB-D reconstructions. In: IEEE/CVF Conference on Computer Vision and Pattern Recognition. pp. 1802–1811.
- Yew ZJ and Lee GH (2018) 3DFeatNet: Weakly supervised local 3D features for point cloud registration. In: European Conference on Computer Vision. pp. 607–623.
- Deng H, Birdal T and Ilic S (2018) PPF-FoldNet: Unsupervised learning of rotation invariant 3D local descriptors. In: European Conference on Computer Vision. pp. 602–618.
- Gojcic Z, Zhou C, Wegner JD and Wieser A (2019) The perfect match: 3D point cloud matching with smoothed densities. In: IEEE/CVF Conference on Computer Vision and Pattern Recognition. pp. 5545–5554.
- Wang Y and Solomon JM (2019) Deep closest point: Learning representations for point cloud registration. In: IEEE/CVF International Conference on Computer Vision. pp. 3523–3532.
- Gojcic Z, Zhou C, Wegner JD, Guibas LJ and Birdal T (2020) Learning multiview 3D point cloud registration. In: IEEE/CVF Conference on Computer Vision and Pattern Recognition. pp. 1759–1769.
- Choy C, Dong W and Koltun V (2020) Deep global registration. In: IEEE/CVF Conference on Computer Vision and Pattern Recognition. pp. 2514–2523.
- Pais GD, Ramalingam S, Govindu VM, Nascimento JC, Chellappa R and Miraldo P (2020) 3DRegNet: A deep neural network for 3D point registration. In: IEEE/CVF Conference on Computer Vision and Pattern Recognition.
- Bai X, Luo Z, Zhou L, Chen H, Li L, Hu Z, Fu H and Tai CL (2021) PointDSC: Robust point cloud registration using deep spatial consistency. In: IEEE/CVF Conference on Computer Vision and Pattern Recognition. pp. 15859–15869.
3. Preliminaries
介绍了全局配准的基本概念、变量符号以及使用机械旋转3D LiDAR传感器捕获的稀疏点云所面临的挑战。特别地,我们更多地关注机械旋转的3D LiDAR传感器,因为它的均匀波束形成触发了严重的稀疏性问题,可能会导致更多的异常点对应。
3.1. Notation
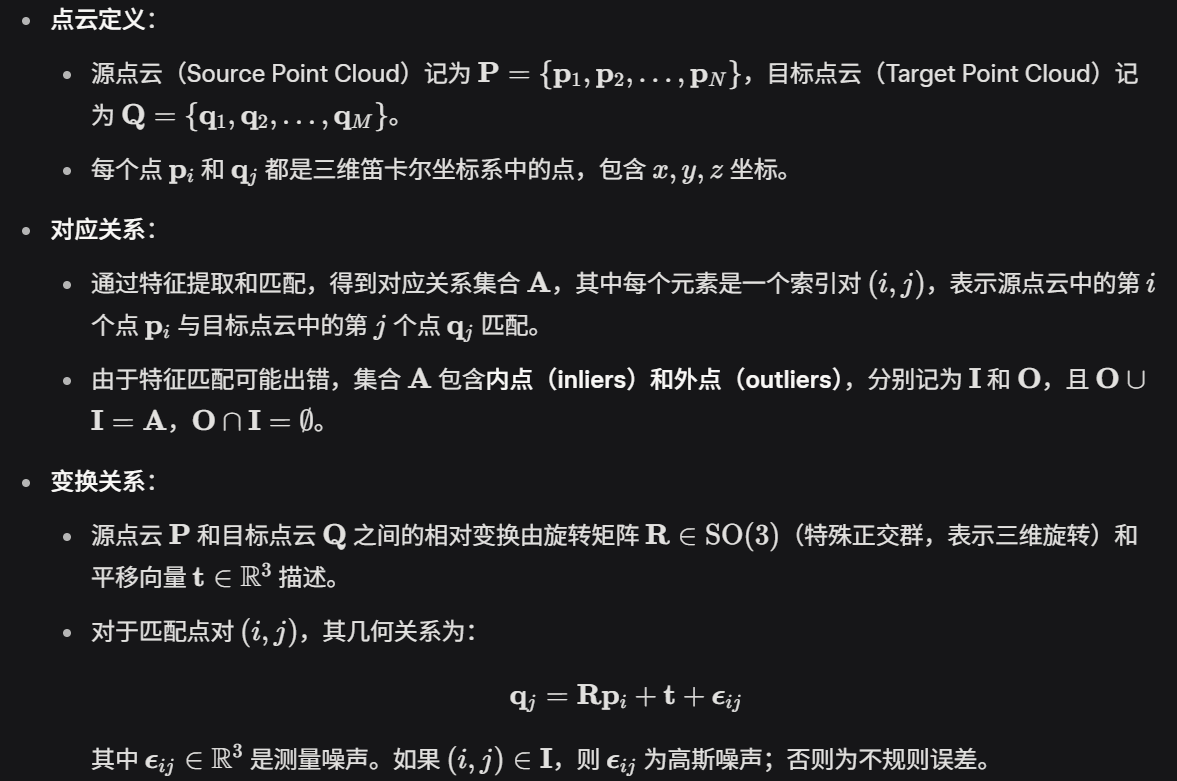
3.2. Problem Definition
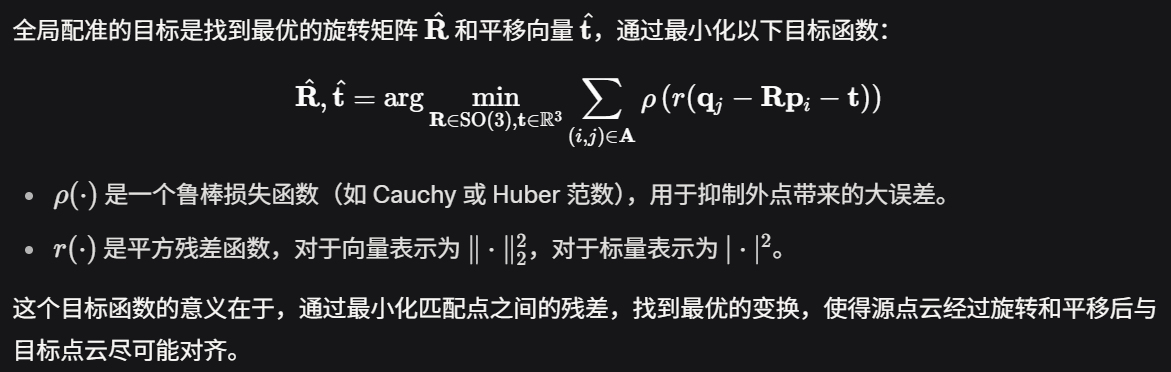
3.3. Challenge of 3D Point Cloud Registration in Distant and Partially Overlapped Cases
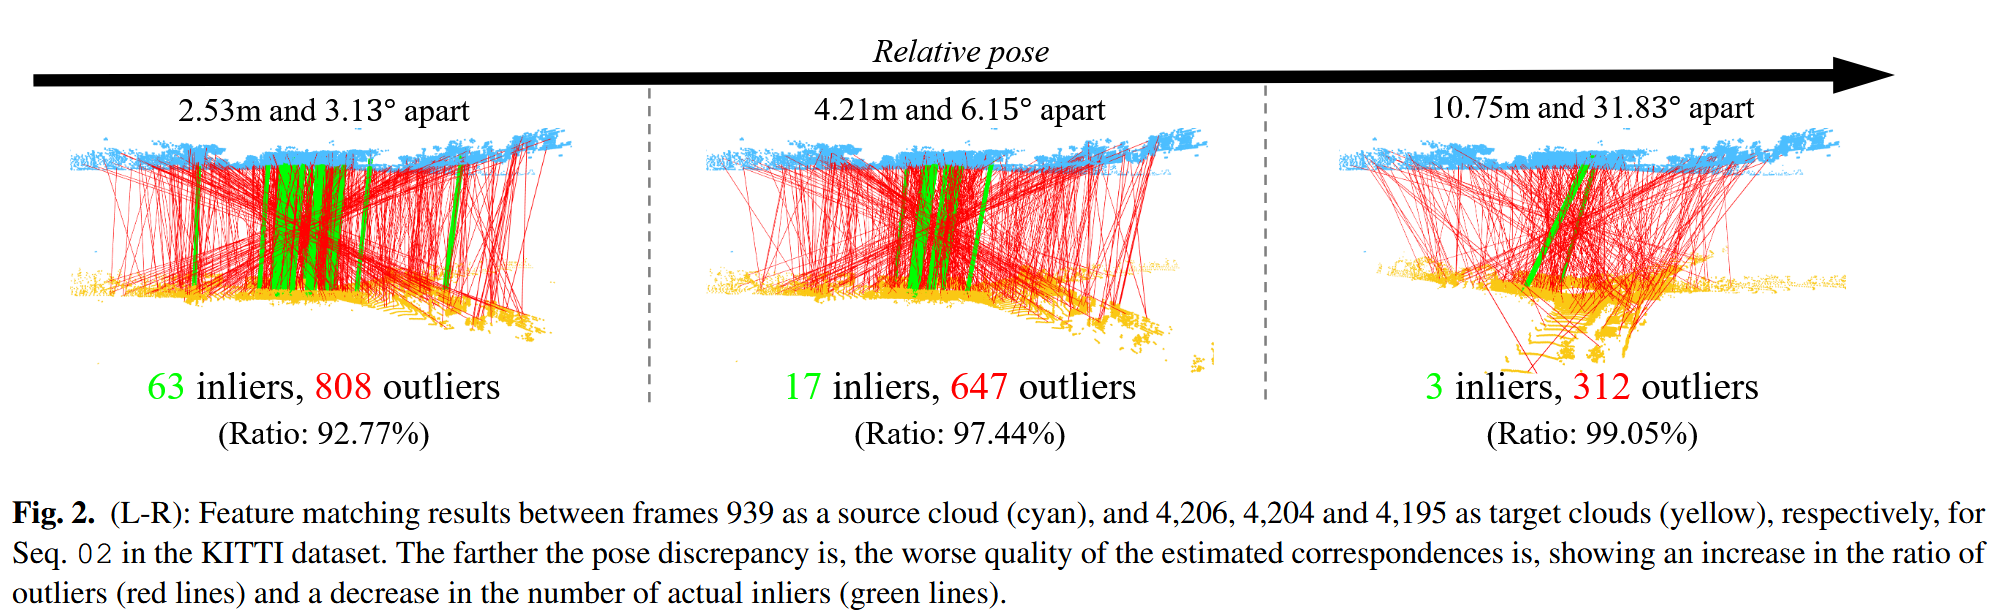
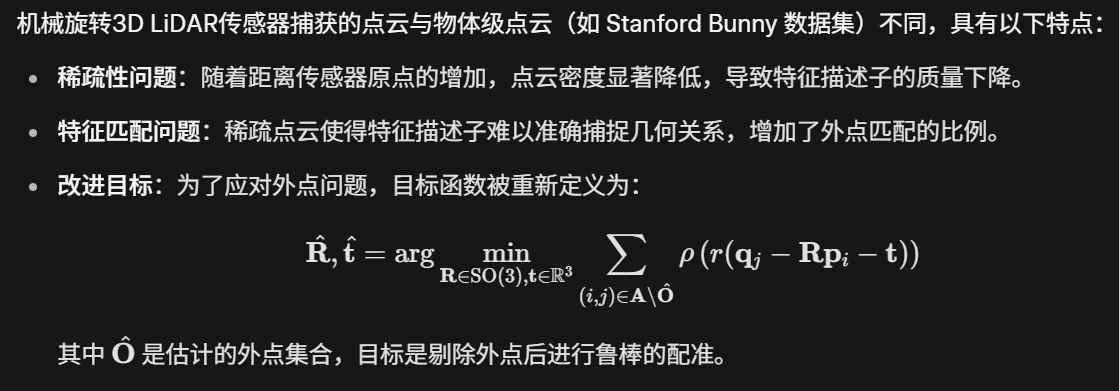
与点均匀分布的物体级点云数据(如bunny数据集( 1996) )不同,旋转LiDAR传感器获取的三维点云具有一些不同的特征。也就是说,随着距离点云原点的距离变长,密度急剧减小,这被称为稀疏性问题(Patchwork)。稀疏性问题直接影响特征描述子的质量,从而导致错误的匹配结果。
更具体地说,大多数特征描述子方法,包括基于深度学习的方法,利用每个点与其邻近点之间的几何相互关系来生成描述子。然而,随着密度变得稀疏,由于两点之间的距离变大,这些邻近点不足以描述实际的几何相互关系。因此,描述符的表现力变差。最后,如果将这些退化描述符作为描述符匹配的输入,则会恶化匹配性能,减少实际内点的数量,同时增加离群点的比例,如图2所示。
基于这些观察,( 2 )被重新定义,以实现如下的鲁棒全局配准:
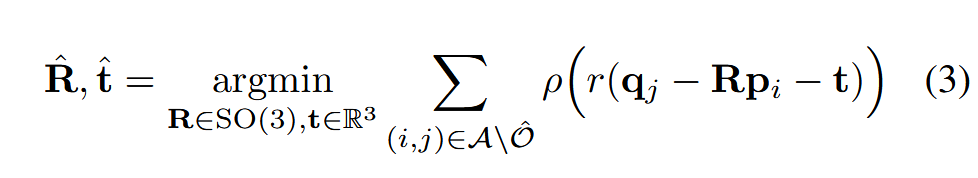
4. Quatro++: Quasi-SE(3) Estimation Leveraging Ground Segmentation
4.1. System Overview
Quatro++ 是一种基于地面分割和解耦估计的全局配准方法,特别针对地面车辆(如自动驾驶汽车或移动机器人)在城市环境中的点云配准问题。方法基于两个前提:
- 大多数地面车辆与地面接触,因此点云中包含大量地面点。
- 在城市环境中,相对旋转主要由偏航(yaw)主导,俯仰(pitch)和滚转(roll)的影响较小。
Quatro++ 包含五个主要步骤:
- 地面分割:使用 Patchwork 方法去除地面点,保留非地面点以提高特征匹配质量。
- 特征提取与匹配:使用快速点特征直方图(FPFH)生成描述子并进行匹配。
- 外点剔除:通过最大团内点选择(MCIS)初步过滤外点。
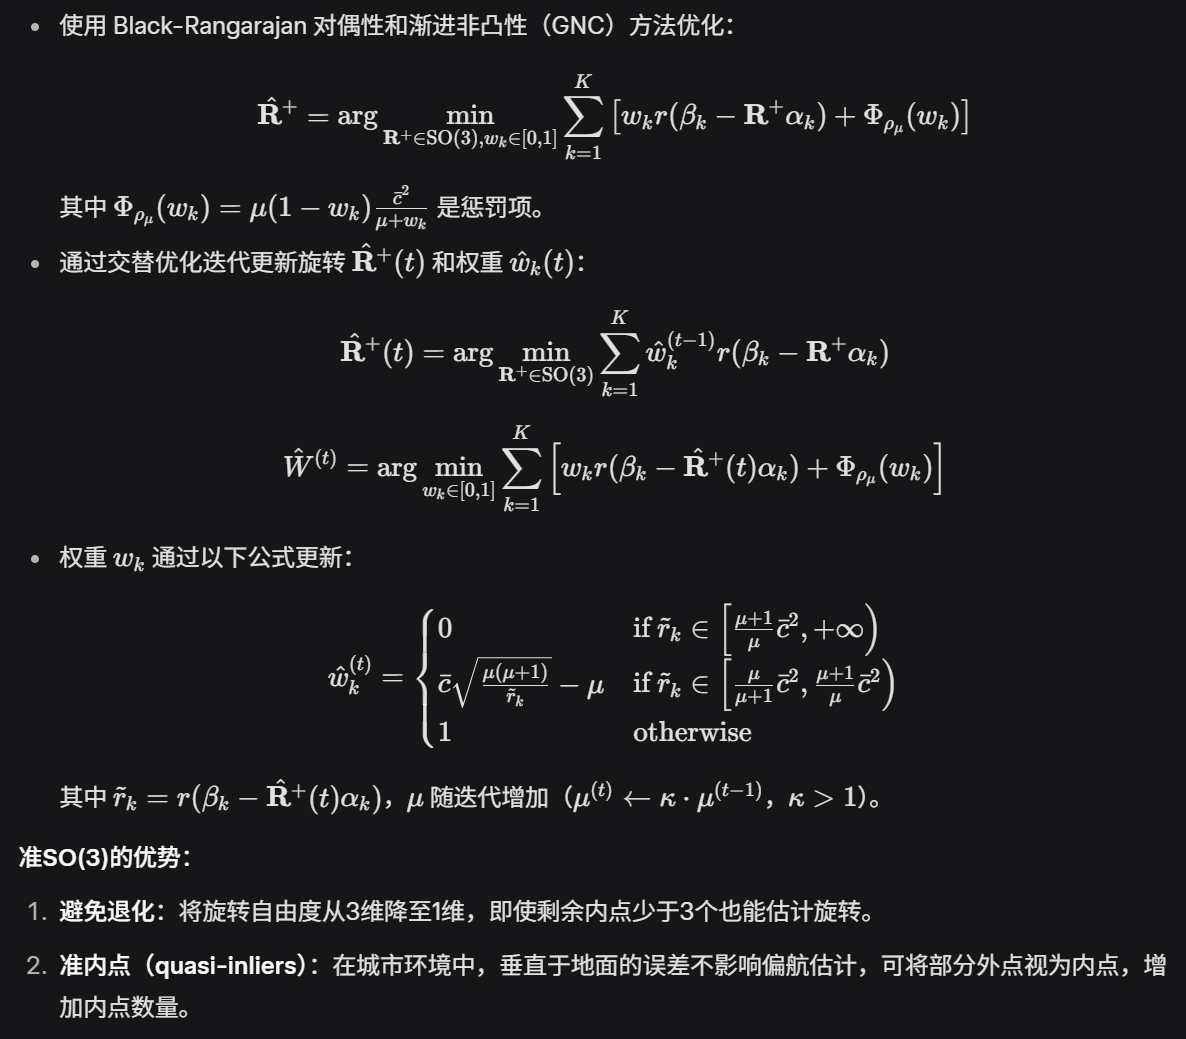
- 准SO(3)旋转估计:利用渐进非凸性(GNC)方法估计主要由偏航角主导的旋转。
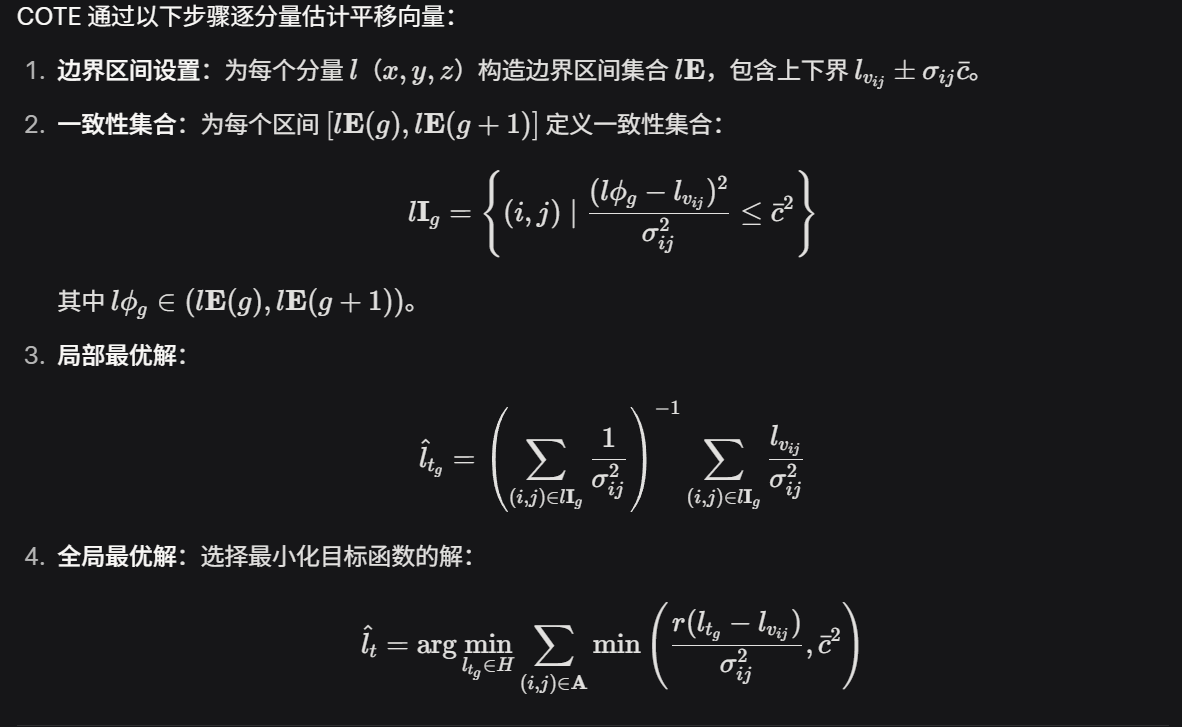
- 逐分量平移估计(COTE):基于一致性集合估计平移向量。
然而,如第3.3节所述,潜在的异常值是不可避免的;因此,使用MCIS作为第三步,初步过滤掉异常值。接下来,通过解耦估计方法估计相对旋转和平移。相应地,在第四步中,拟SO ( 3 )估计是利用GNC的概念,以交替优化的方式估计相对旋转,同时剔除潜在的异常值。第五,基于consensus set的概念,利用分量平移估计( component-wise translation estimation,COTE )分别估计相对的x、y和z。
4.2. Fast and Robust Ground Segmentation as a Preprocessing Step
- 方法:使用 Patchwork进行地面分割,分为以下步骤:
- 将点云按同心圆区域模型(CZM)划分为多个子集。
- 使用区域地面平面拟合(R-GPF)估计每个子集的中心点、法向量和平坦度(flatness)。
- 通过地面可能性估计(GLE)判断子集是否为地面。
- 优势:
- 地面点通常缺乏几何特征,容易导致错误匹配,去除地面点可提高匹配准确率。
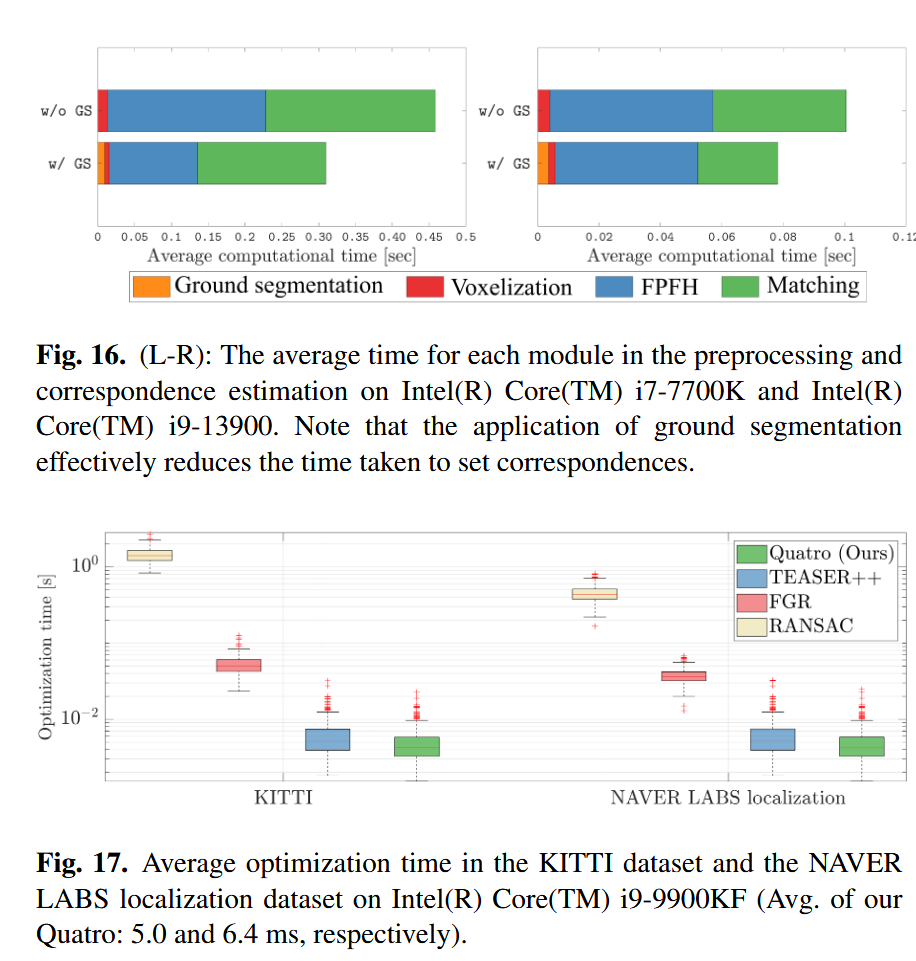
- 地面点占点云的 40%–60%,去除后可显著降低后续计算成本。
4.3. Feature Extraction and Matching
接下来,通过特征提取和匹配来估计对应关系。在这项研究中,利用快速点特征直方图( FPFH )来生成描述符。当然,任何相关的特征提取和匹配方法都可以使用,但我们选择了基于FPFH的匹配,FPFH 是一种通用的特征提取方法,无需训练,适合强调配准算法的鲁棒性。由于这些原因,改进特征提取和匹配本身就超出了我们的范围。
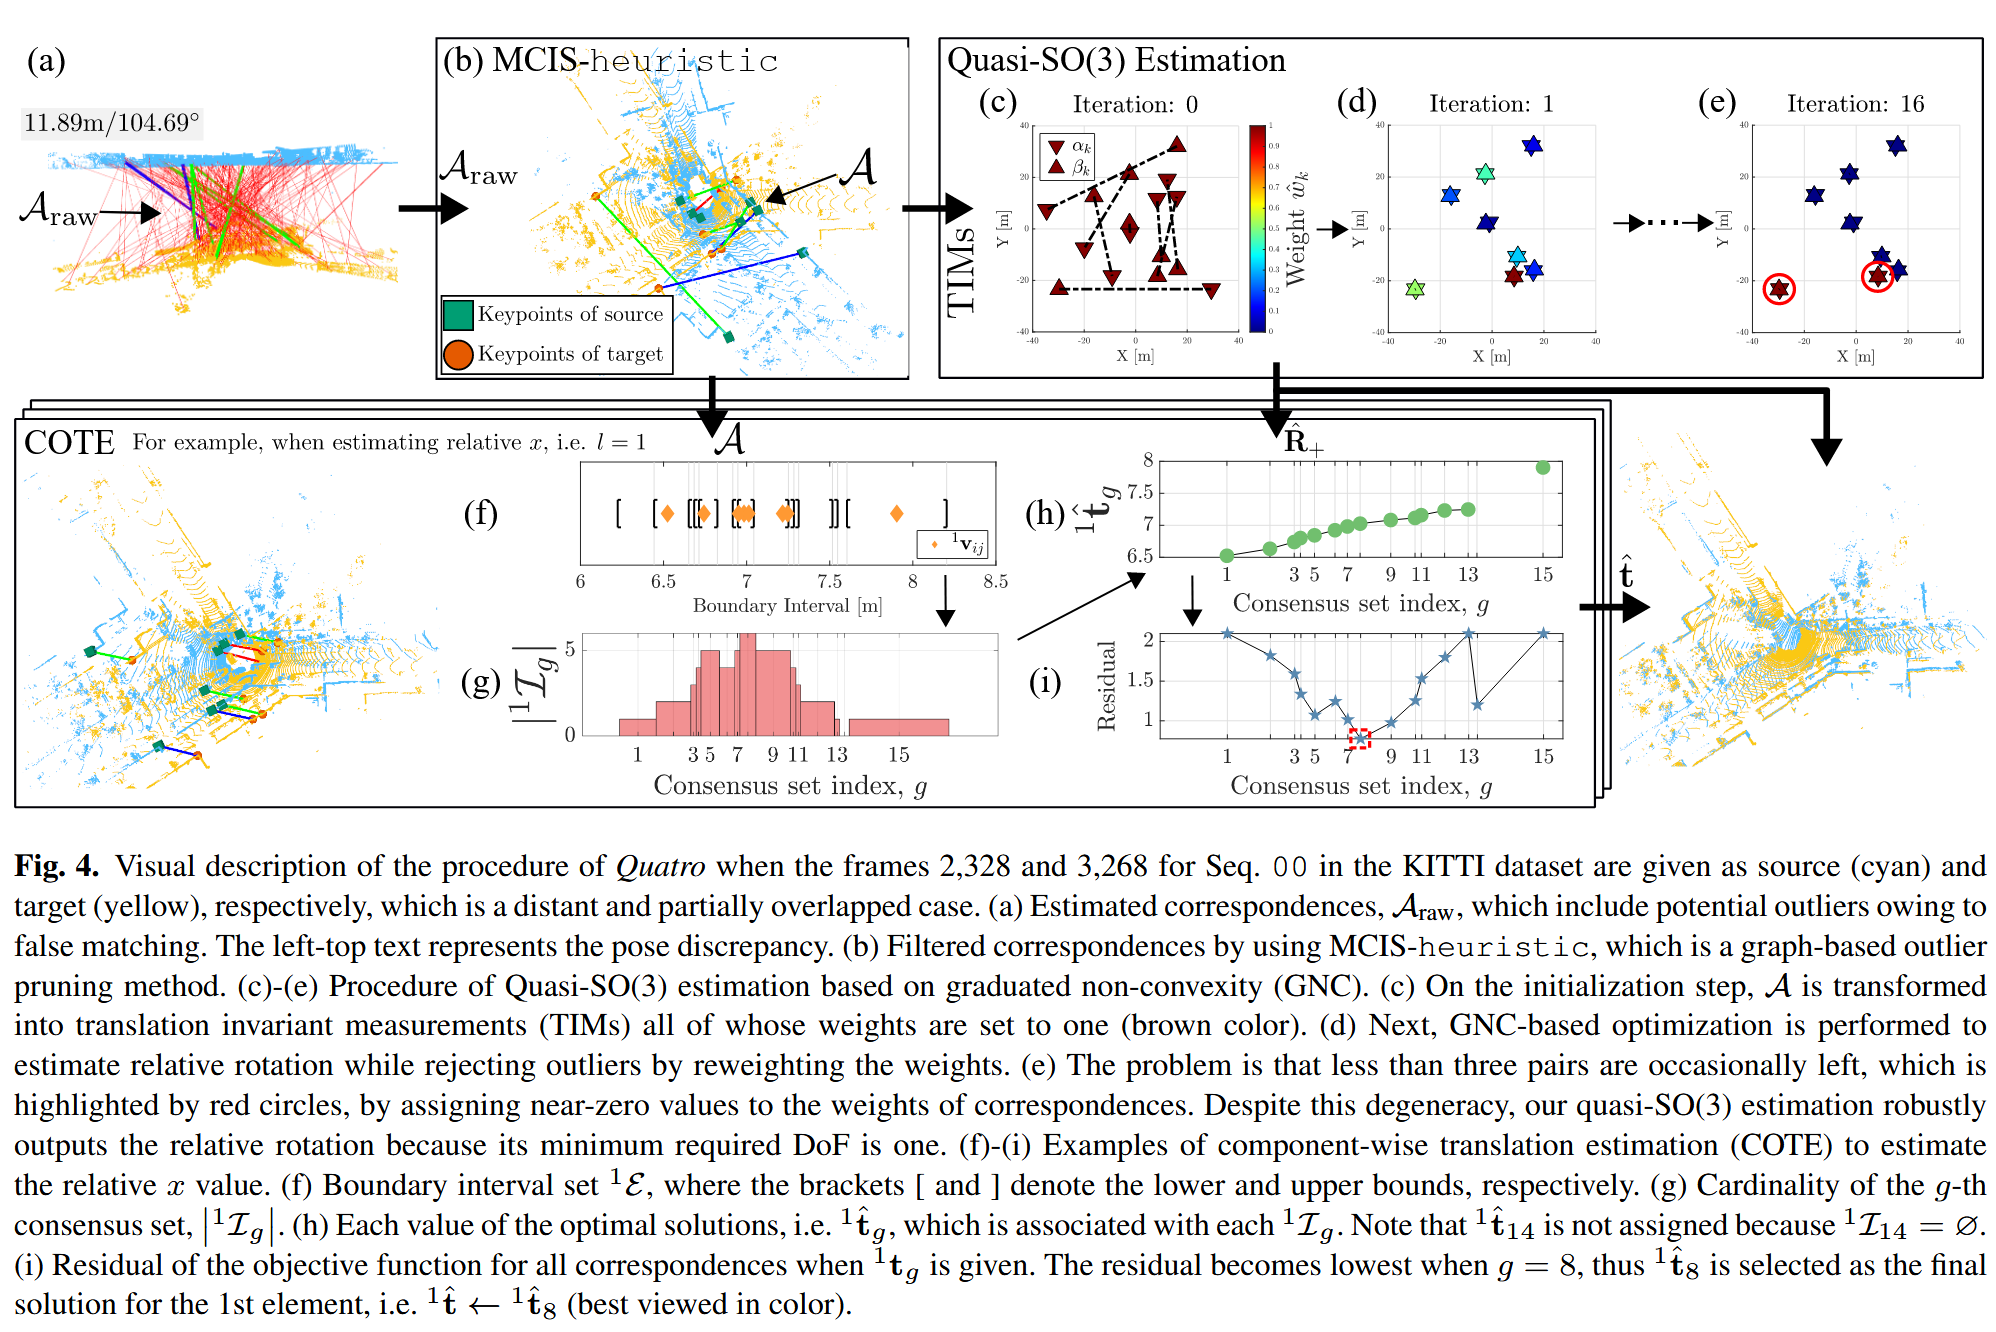
匹配过程,如图4(a):
- 给定估计的源和目标的非地面点,首先采用体素采样,体素大小 voxel size = ν 。
- 以体素采样云作为输入,使用 FPFH 生成每个点的特征描述子,其半径用于正态估计(法向量估计半径
,描述子半径
)。
- 最后,通过相互匹配测试(reciprocal test)生成初始对应集合
。
4.4. Graph-Based Outlier Rejection
接下来,MCIS ( Rossi et al 2015)被应用于提前剔除outlier correspondences。给定作为输入,MCIS输出过滤后的对应关系,
(见图4 ( b )) )。然而,寻找精确的极大团是NP-complete的,其复杂度以指数时间增长,因此很可能成为流水线中的瓶颈,偶尔会花费大量的时间。为此,我们对其进行修改,启发式地找到一个极大团,命名为MCISheuristic,以减少计算负担。也就是说,我们估计在阈值时间内找到的最大团作为最优结果。关于MCIS的更多细节可以在Yang et al ( 2020b )和Yin et al ( 2023 )中找到。
- Yang H, Shi J and Carlone L (2020b) TEASER: Fast and certifiable point cloud registration. IEEE Transaction on Robotics 37(2): 314–333.
- Yin P, Yuan S, Cao H, Ji X, Zhang S and Xie L (2023) Segregator: Global point cloud registration with semantic and geometric cues. arXiv preprint arXiv:2301.07425 .
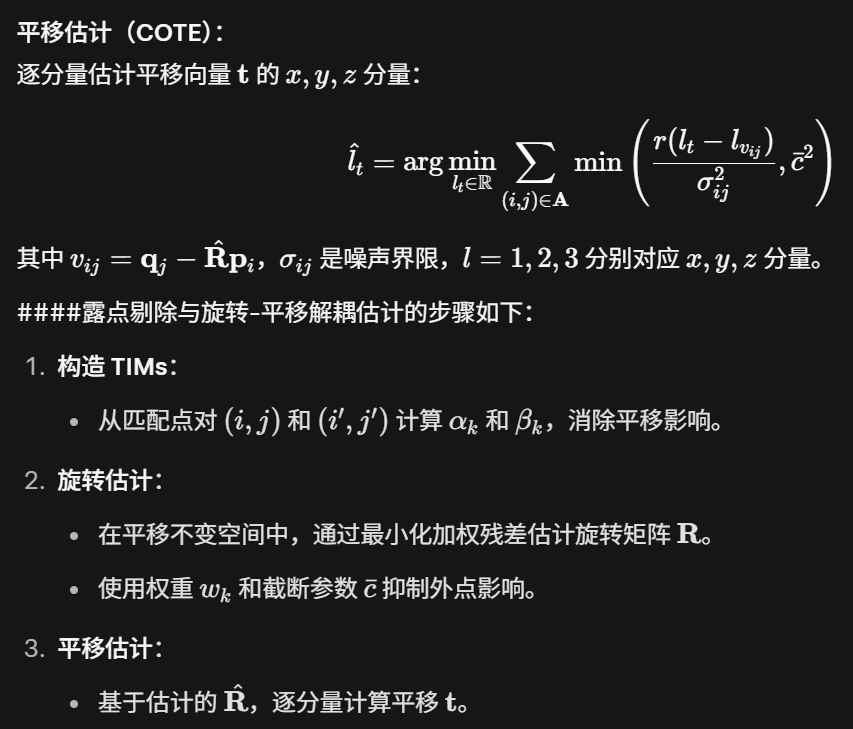
4.5. Overview of Decoupling Rotation and Translation Estimation
在初步剪除离群点对应后,分别估计相对旋转和平移。R (和t (可以解耦估计),相对旋转首先在平移不变空间中估计,然后再进行平移估计。值得注意的是,这种解耦估计强烈地假设相对旋转成功地估计了( Yang等2020b),以简化计算。
- 旋转估计:在平移不变空间(translation-invariant space)中估计旋转。
- 平移估计:基于估计的旋转,使用逐分量平移估计(COTE)计算平移向量。

4.6. Quasi-SO(3) in Urban Environments
接下来,在4.1节的前提下提出了拟SO ( 3 )的概念.为了更好地抵抗退化,Quasi-SO ( 3 )旨在将旋转估计的DoF从3降低到1,这是基于一个关键的观测,即在城市环境的闭环情况下,纯偏航旋转比滚转和俯仰旋转相对占优。如图5 ( a )所示,一旦发生重访,源云和目标云之间的横滚和俯仰差异并不大。相应地,源云和目标云的两个视点很可能位于共面空间。
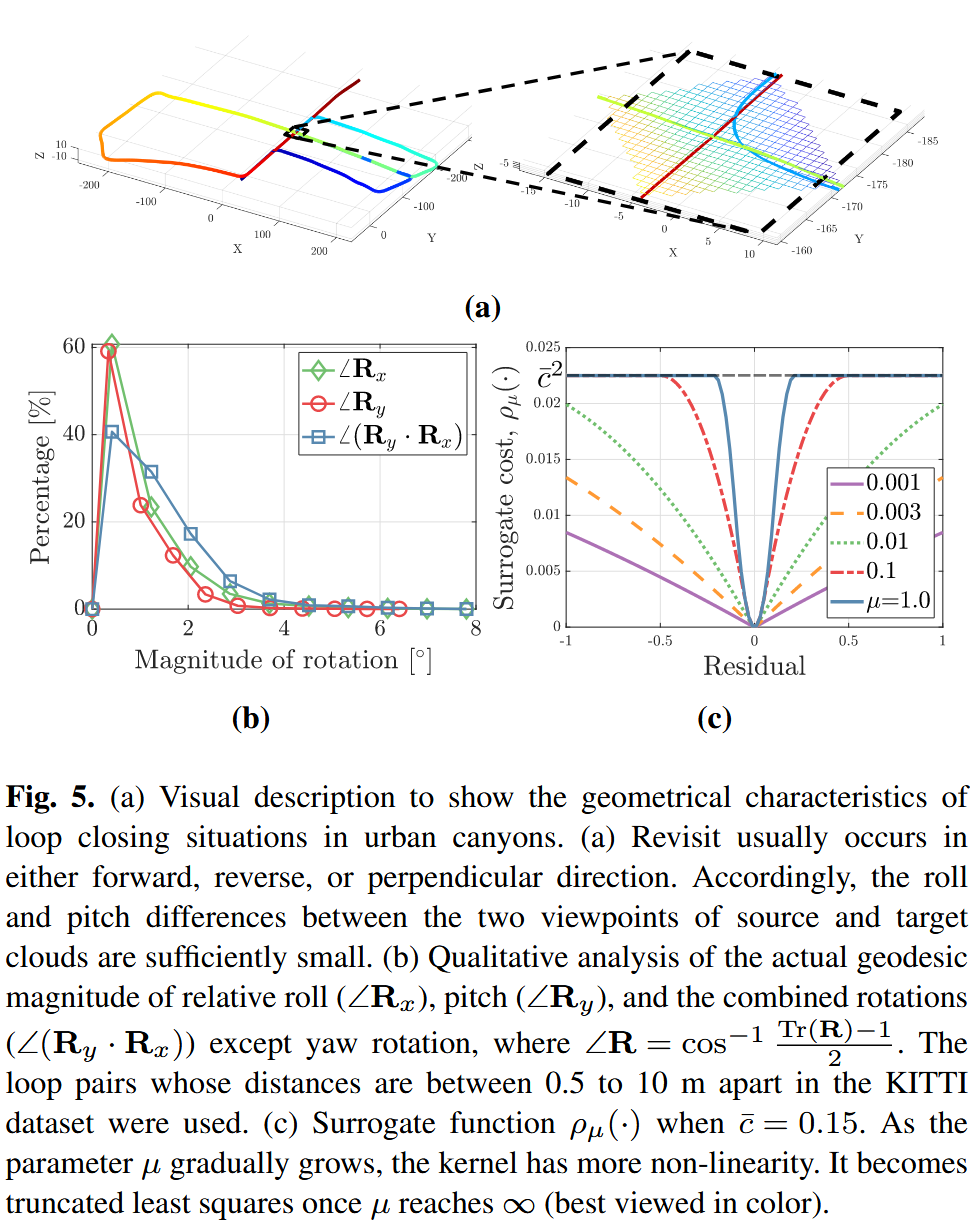
实验证据也支持了我们的理论,即在回环关闭的情况下,滚转和俯仰运动对转动的影响可以忽略不计。更具体地说,概率分布函数经验地表明,横滚和俯仰旋转的影响通常小于8o (图5 ( b ) )。一般情况下,当角度小于8 ° ( Youn et al 2021)时,小角度假设的误差不超过1.0 %。 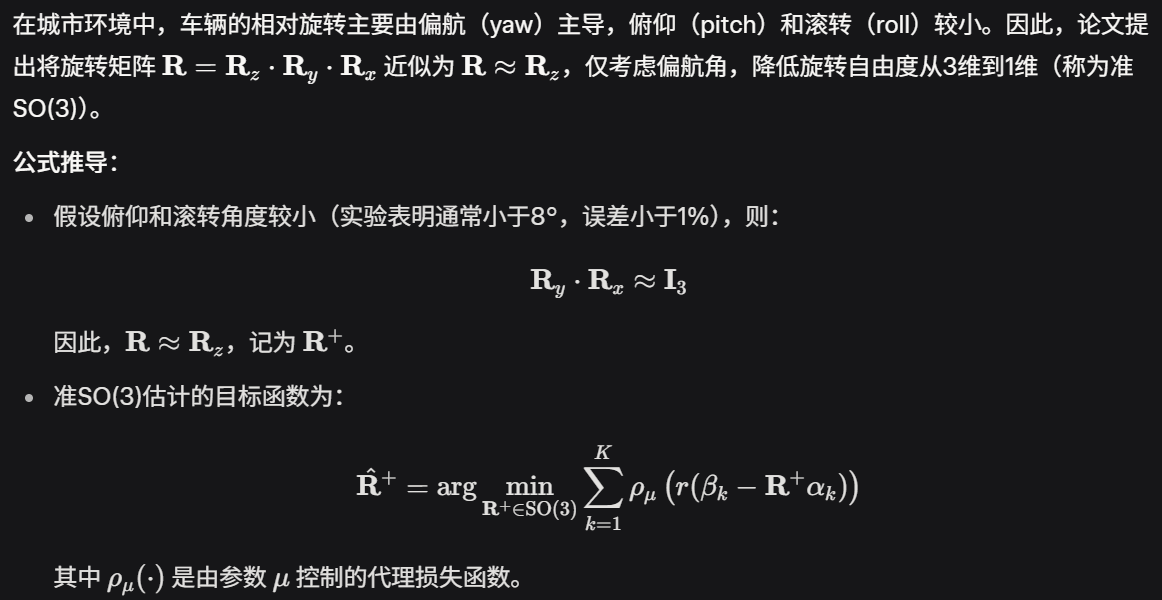
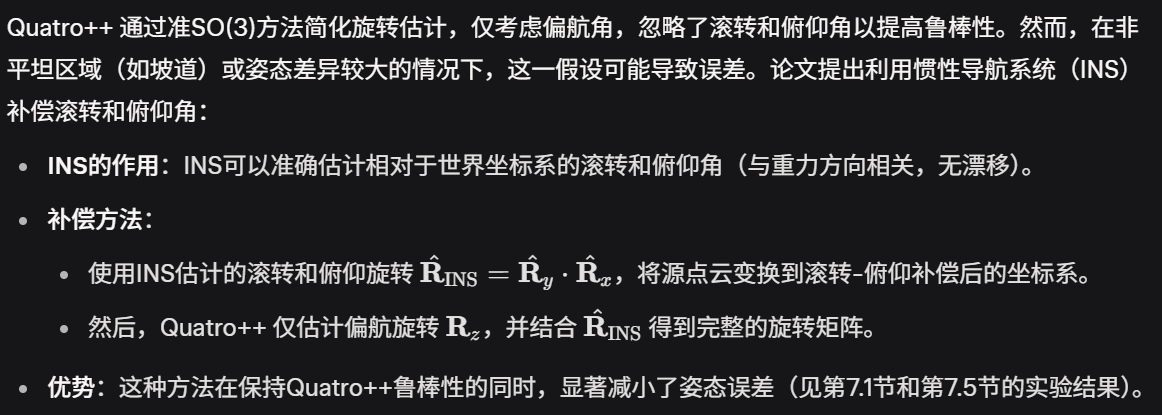
人们可能会认为,一旦姿势差异稍大,并且在非平坦区域执行回环关闭,我们的假设偶尔不成立。然而,这个问题可以通过利用惯性导航系统( INS )估计的横滚角和俯仰角很容易地解决。我们建议在第5.5节中使用INS来解决这个问题。
4.7. Quasi-SO(3) Estimation using Graduated Non-Convexity to Avoid Degeneracy
4.8. Component-Wise Translation Estimation
5. Quatro++ in Back-End of LiDAR SLAM
Quatro++ 是一种前端无关(front-end agnostic)的全局配准方法,可以无缝集成到任何LiDAR SLAM框架中。它主要作为初始对齐工具,帮助局部配准算法收敛到全局最优解,从而提高SLAM系统的整体性能。第5节详细描述了Quatro++在SLAM后端(特别是姿态图优化,PGO)中的应用,解决了传统基于均方误差(MSE)的闭环检测和拒绝策略的局限性,并提出了利用惯性导航系统(INS)补偿滚转和俯仰角的方法。
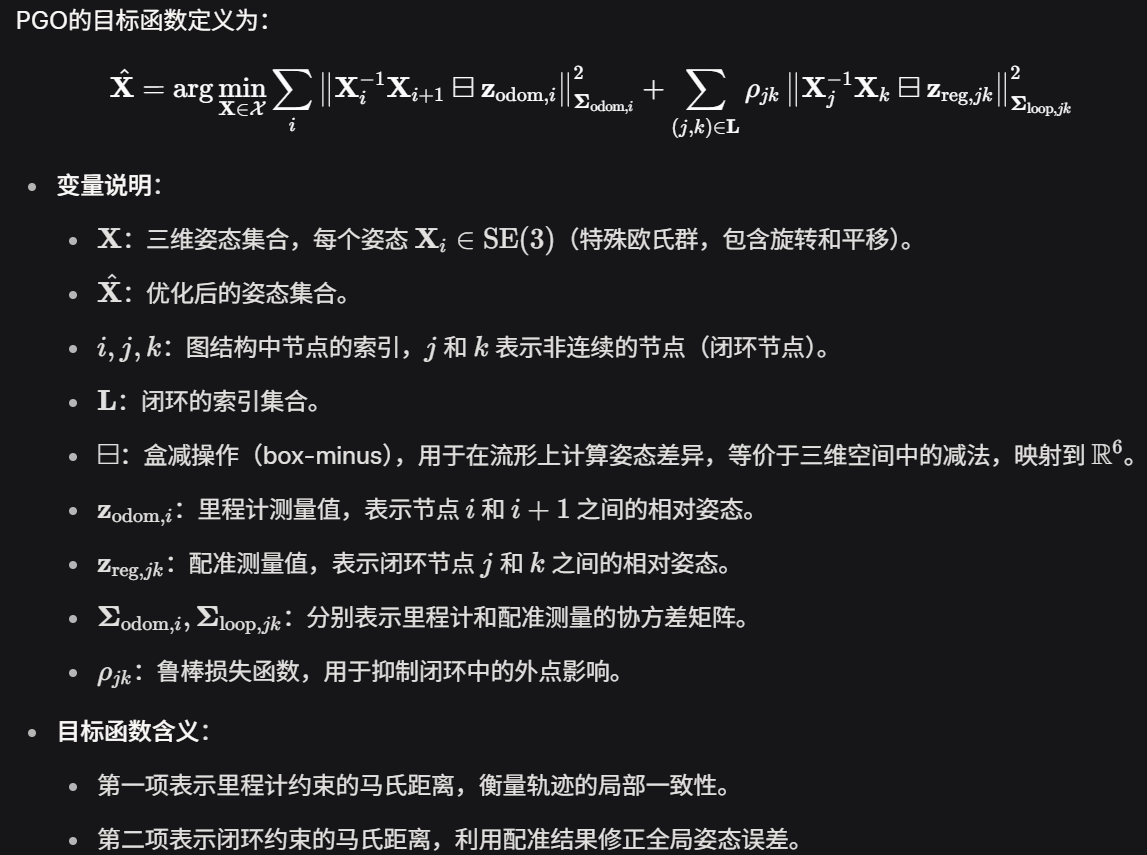
5.1. Generic Pose Graph Optimization in LiDAR SLAM
SLAM中的姿态图优化(Pose Graph Optimization, PGO)用于最小化全局轨迹误差,这些误差由里程计的局部漂移累积引起。随着时间的推移,里程计误差会逐渐累积,导致估计的姿态与实际姿态之间出现较大的偏差。PGO通过闭环检测和闭环优化来解决这一问题,具体步骤包括:
- 闭环检测:识别图结构中非连续的节点对(即可能存在重叠的点云)。
- 配准:通过配准算法估计两个非连续节点之间的实际姿态差。
- 全局优化:利用配准结果优化全局姿态,减少轨迹误差。
5.2. Mean Squared Error-Based False Loop Rejection
在SLAM中,闭环候选集合 D 通过闭环检测方法生成,但其中可能包含错误的闭环(外点闭环)。闭环集合可表示为 ,其中
是被识别为错误闭环的候选集合。
传统LiDAR SLAM方法(如Lego-LOAM; Lio-SAM)依赖局部配准的均方误差(Mean Squared Error, MSE)来判断闭环是否有效:
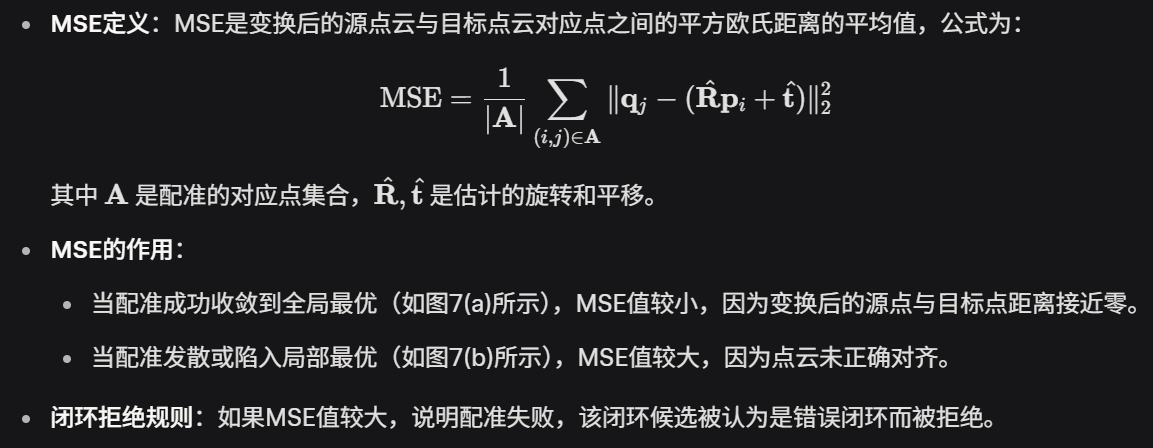
5.3. Potential Limitations of the Mean Squared Error-Based False Loop Rejection
基于MSE的闭环拒绝存在以下两个问题:
- 假阴性(False Negatives):
- 局部配准算法(如ICP)假设源点云和目标点云的最近点是有效的对应点。然而,当两个点云之间的姿态差异较大或重叠区域较小时,这一假设不成立,导致配准发散。
- 因此,许多实际的闭环候选因MSE过高而被错误拒绝,造成假阴性问题。
- 假阳性(False Positives):
- 在类似走廊的场景中,点云的几何特征较少,存在高度歧义。即使配准陷入局部最优,MSE可能仍然较小,导致错误的闭环被接受(假阳性)。
- 这些假阳性闭环会降低
的精度,影响PGO的优化质量。
5.4. Why Quatro++?: For More Loops and Accurate Measurements
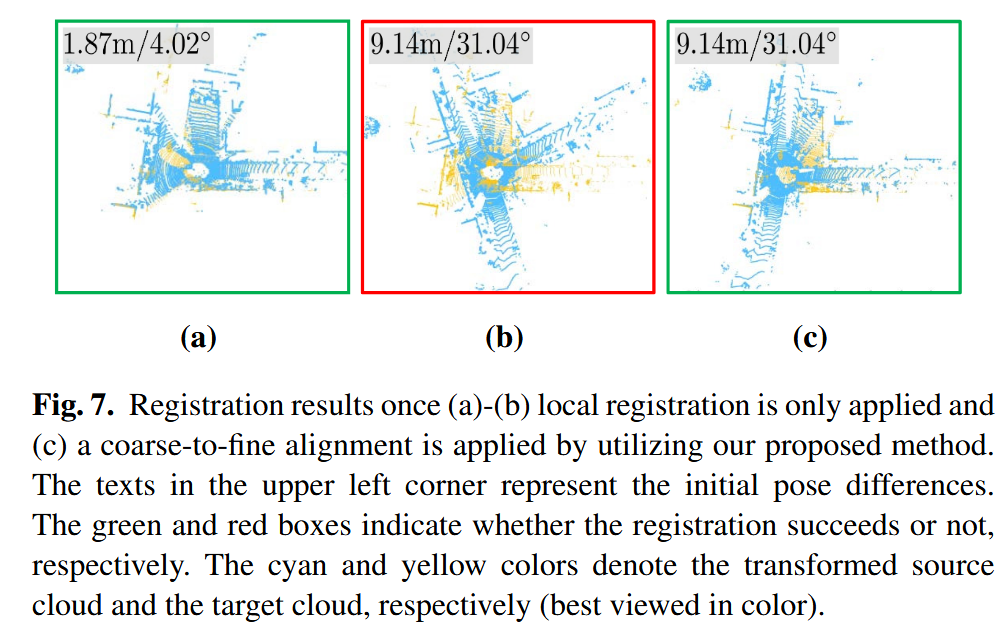
Quatro++ 作为一种全局配准方法,通过提供粗略的初始对齐,解决上述问题,帮助局部配准算法收敛到全局最优(如图7所示)。其优势包括:
- 减少假阴性:
- Quatro++ 对初始姿态差异不敏感,能够将源点云变换到局部配准算法的收敛区域,降低MSE值,从而减少实际闭环被错误拒绝的情况。
- 提高测量精度:
- Quatro++ 在类似走廊的场景中表现出鲁棒性,减少陷入局部最优的情况,从而提高闭环测量 zreg,jk \mathbf{z}_{\text{reg}, jk} zreg,jk 的精度。
- 通过粗到精(coarse-to-fine)的配准策略,Quatro++ 结合 drinken: * 粗配准:Quatro++ 提供初始对齐,快速将点云变换到接近正确的位置。
- 精配准:局部配准算法(如ICP)进一步优化对齐,达到全局最优。
5.5. Quatro++ With Roll-Pitch Compensation Using INS
实验
硬件平台
数据集
实验使用了以下四个数据集来评估 Quatro++ 和 Quatro 的性能,涵盖不同的场景和LiDAR传感器类型,以验证方法的通用性和鲁棒性:
- KITTI数据集:用于评估全局配准的成功率和鲁棒性,数据由Velodyne HDL-64E传感器采集。
- NAVER LABS定位数据集:用于测试方法在更稀疏的LiDAR扫描(如Velodyne VLP-16)上的适用性。
- MulRan数据集:用于将Quatro++集成到SLAM的闭环模块,数据由Ouster OS1-64传感器采集。
- HiltiOxford数据集:用于验证Quatro++在手持传感器配置(如HESAI XT32)上的可行性。
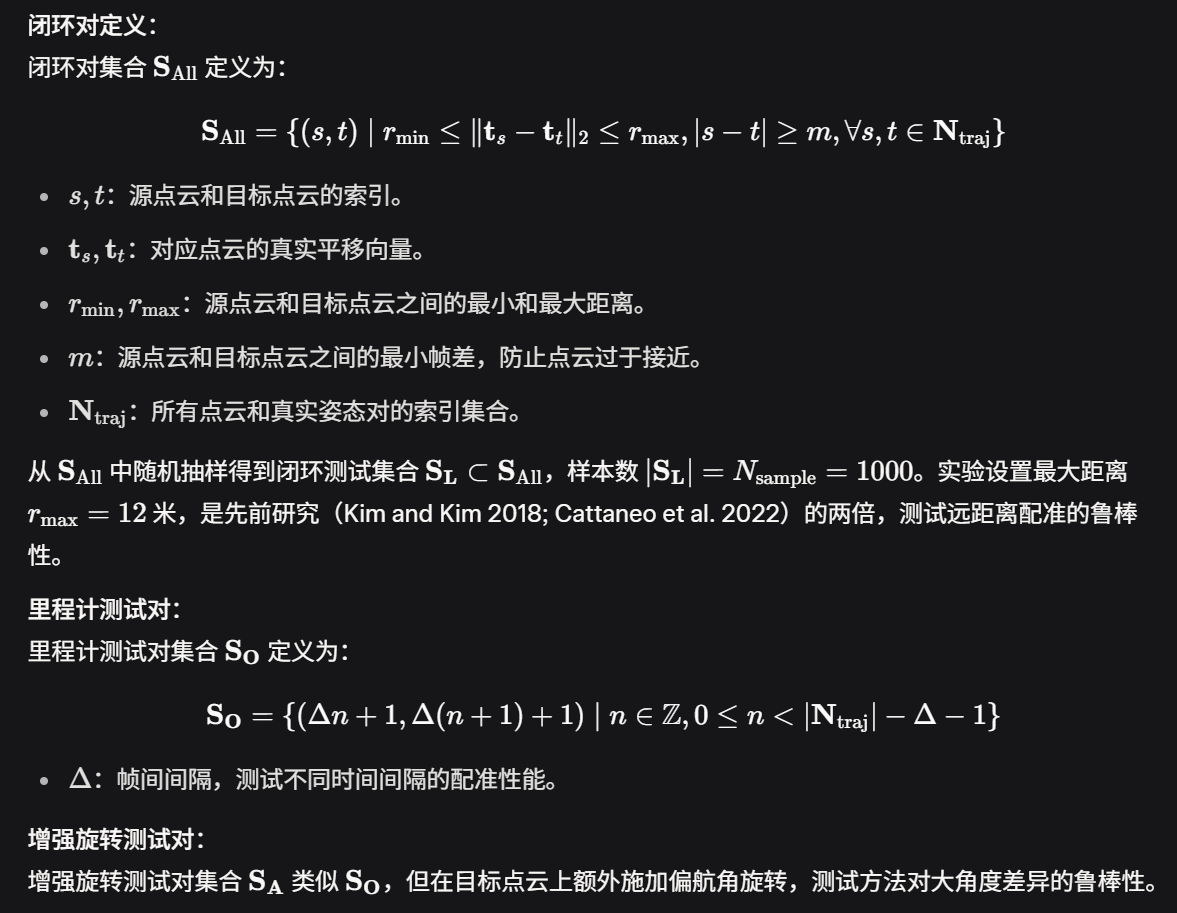
实验分为三类,重点测试远距离点云配准的鲁棒性:
- 闭环测试:评估在闭环检测场景中的配准性能,点云对的视点差异较大。
- 里程计测试:测试方法在连续帧配准中的表现,验证其一致性和稳定性。
- 增强旋转测试:通过在目标点云上增加偏航角旋转,测试方法对大角度差异的鲁棒性。
7.1. Performance Comparison Between Quatro and Quatro++
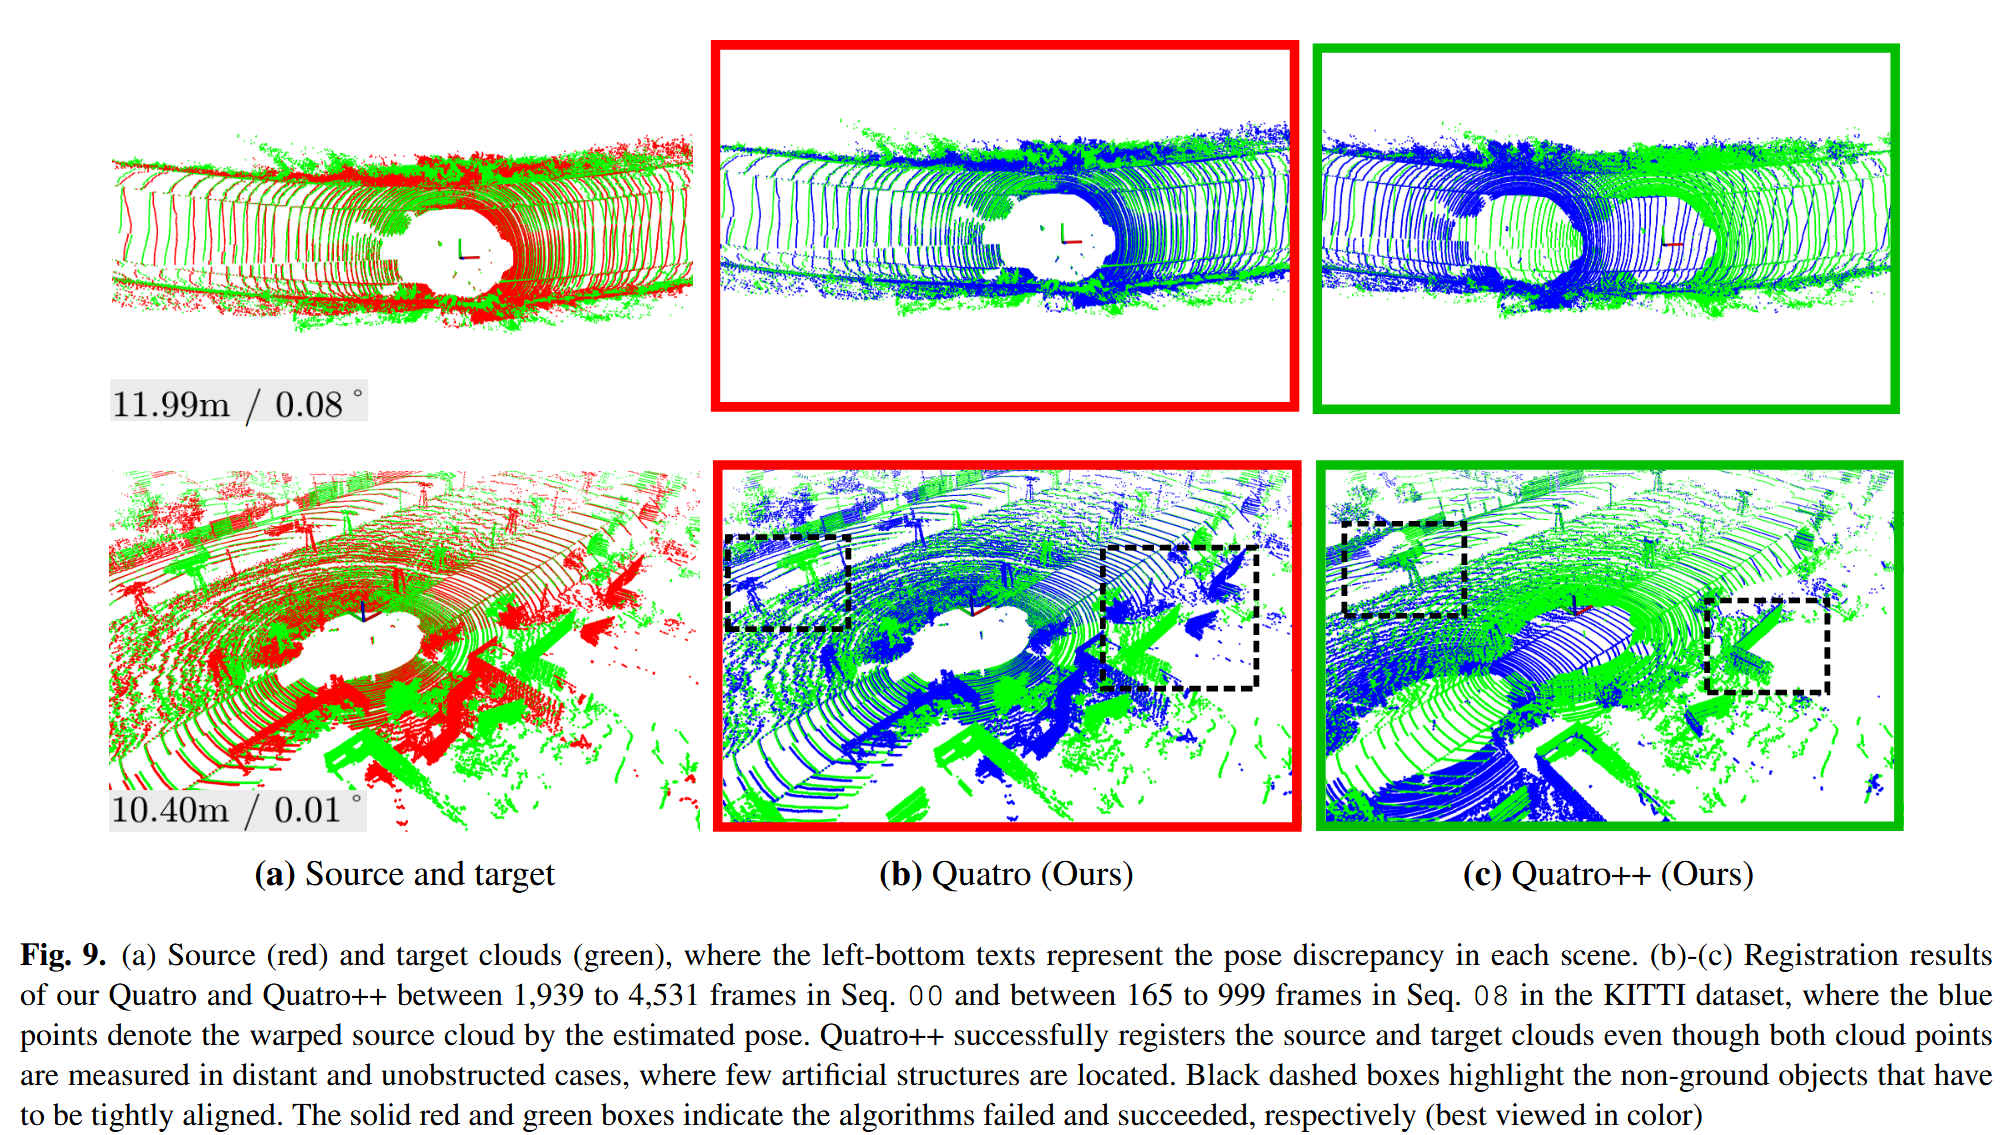
Quatro++ 与 Quatro 的主要区别是是否包含地面分割模块。实验结果表明:
- 远距离配准:在视点差异较大的情况下(如10-12米),Quatro因地面点的错误匹配而失败(图9(b)),而Quatro++通过地面分割去除干扰点,显著提高配准成功率(图9(c))。
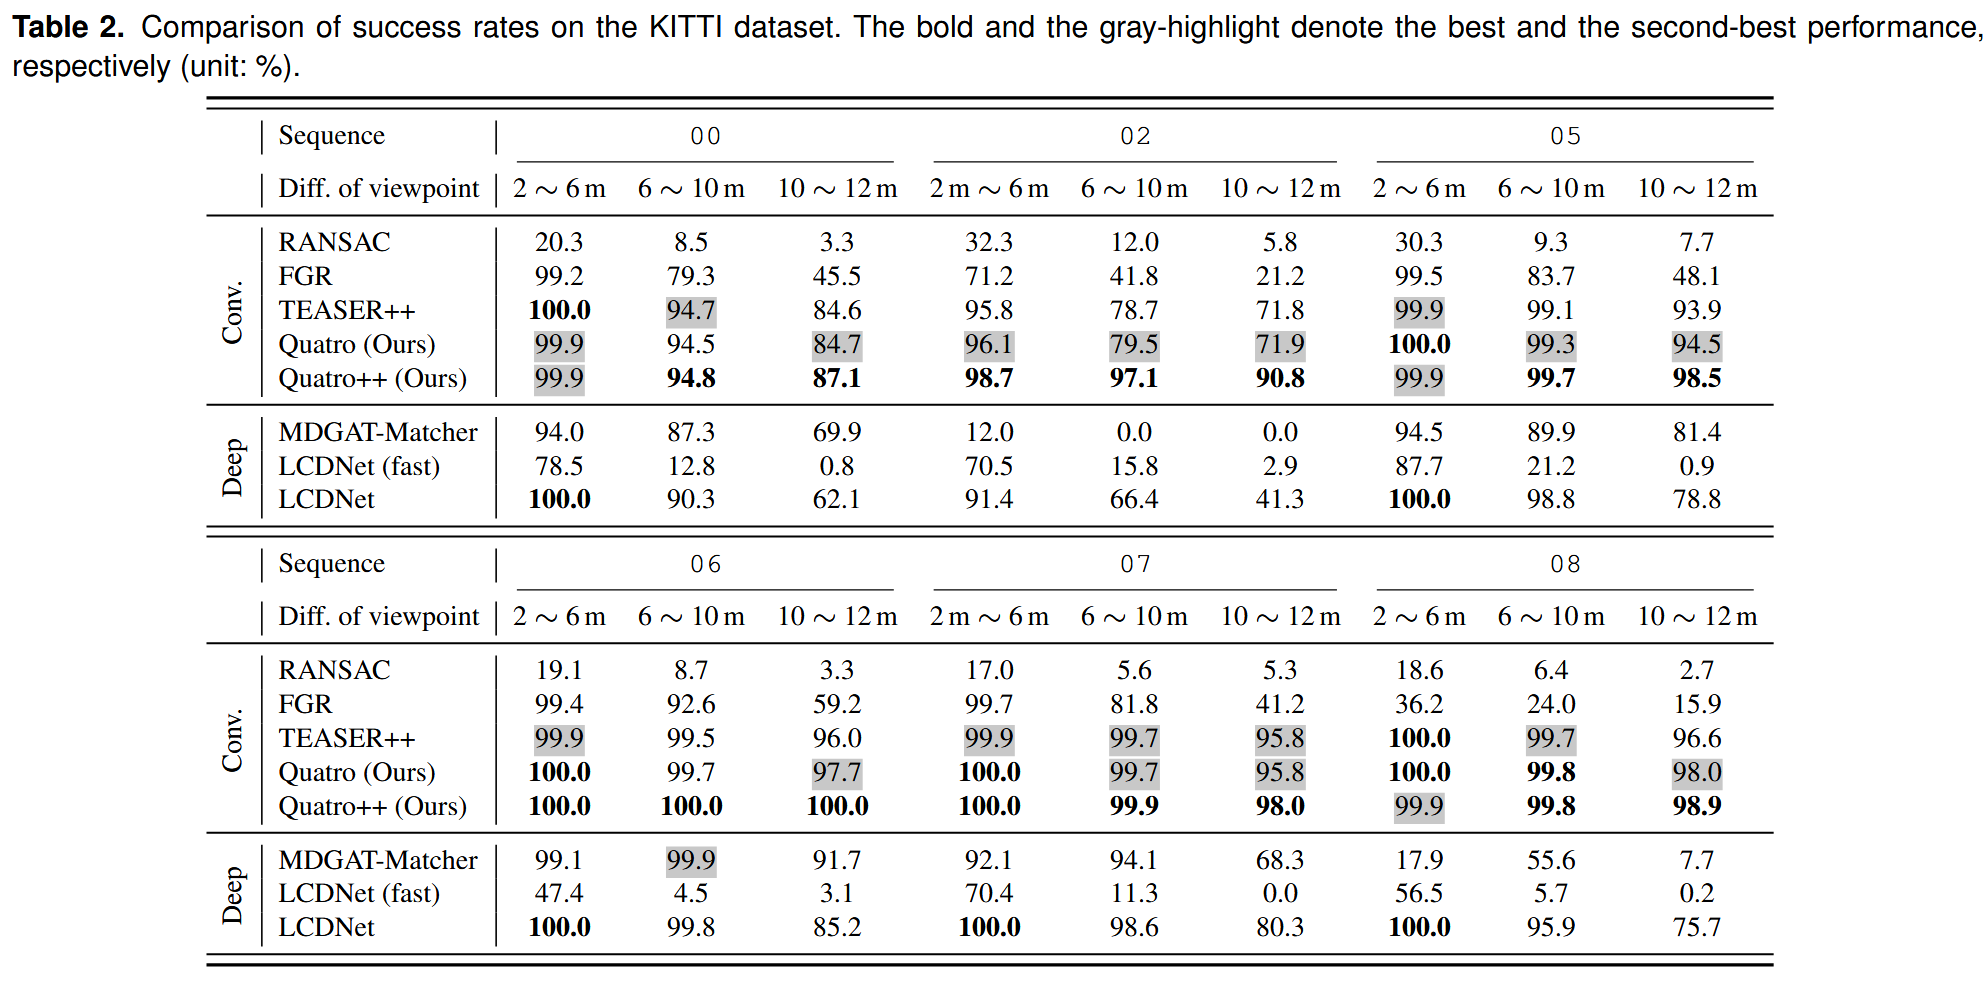
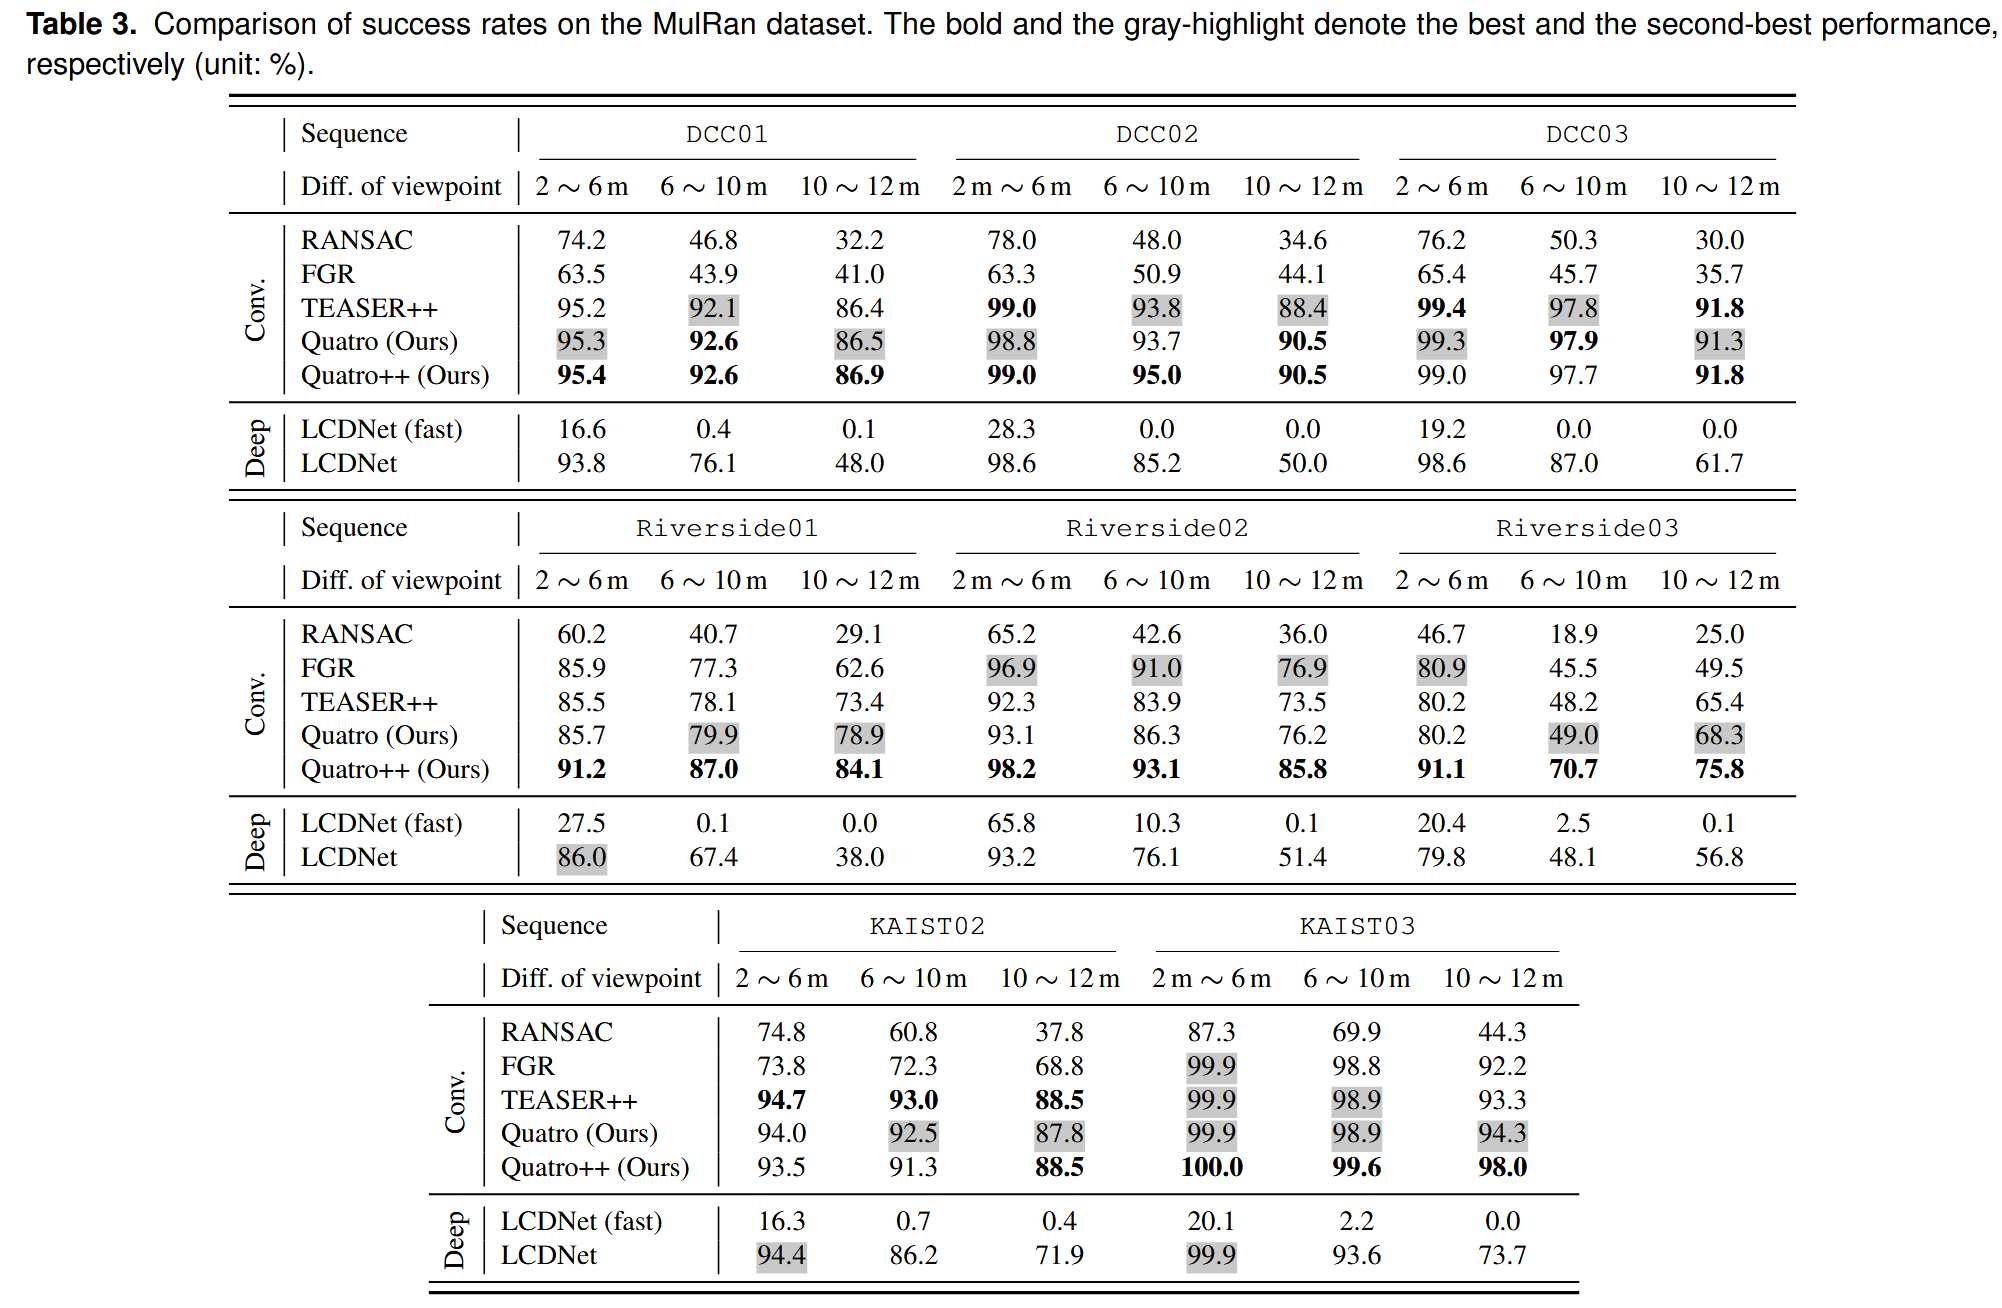
- 农村环境:在KITTI数据集的Seq. 02(农村场景,地面点占主导)中,Quatro++表现出显著改进,因其有效剔除了特征不明显的地面点(表2、表3)。
- 成功率:Quatro++在远距离场景中的成功率高于Quatro,证明地面分割对全局配准的鲁棒性至关重要。
7.2. Effect of Ground Segmentation on Global Registration
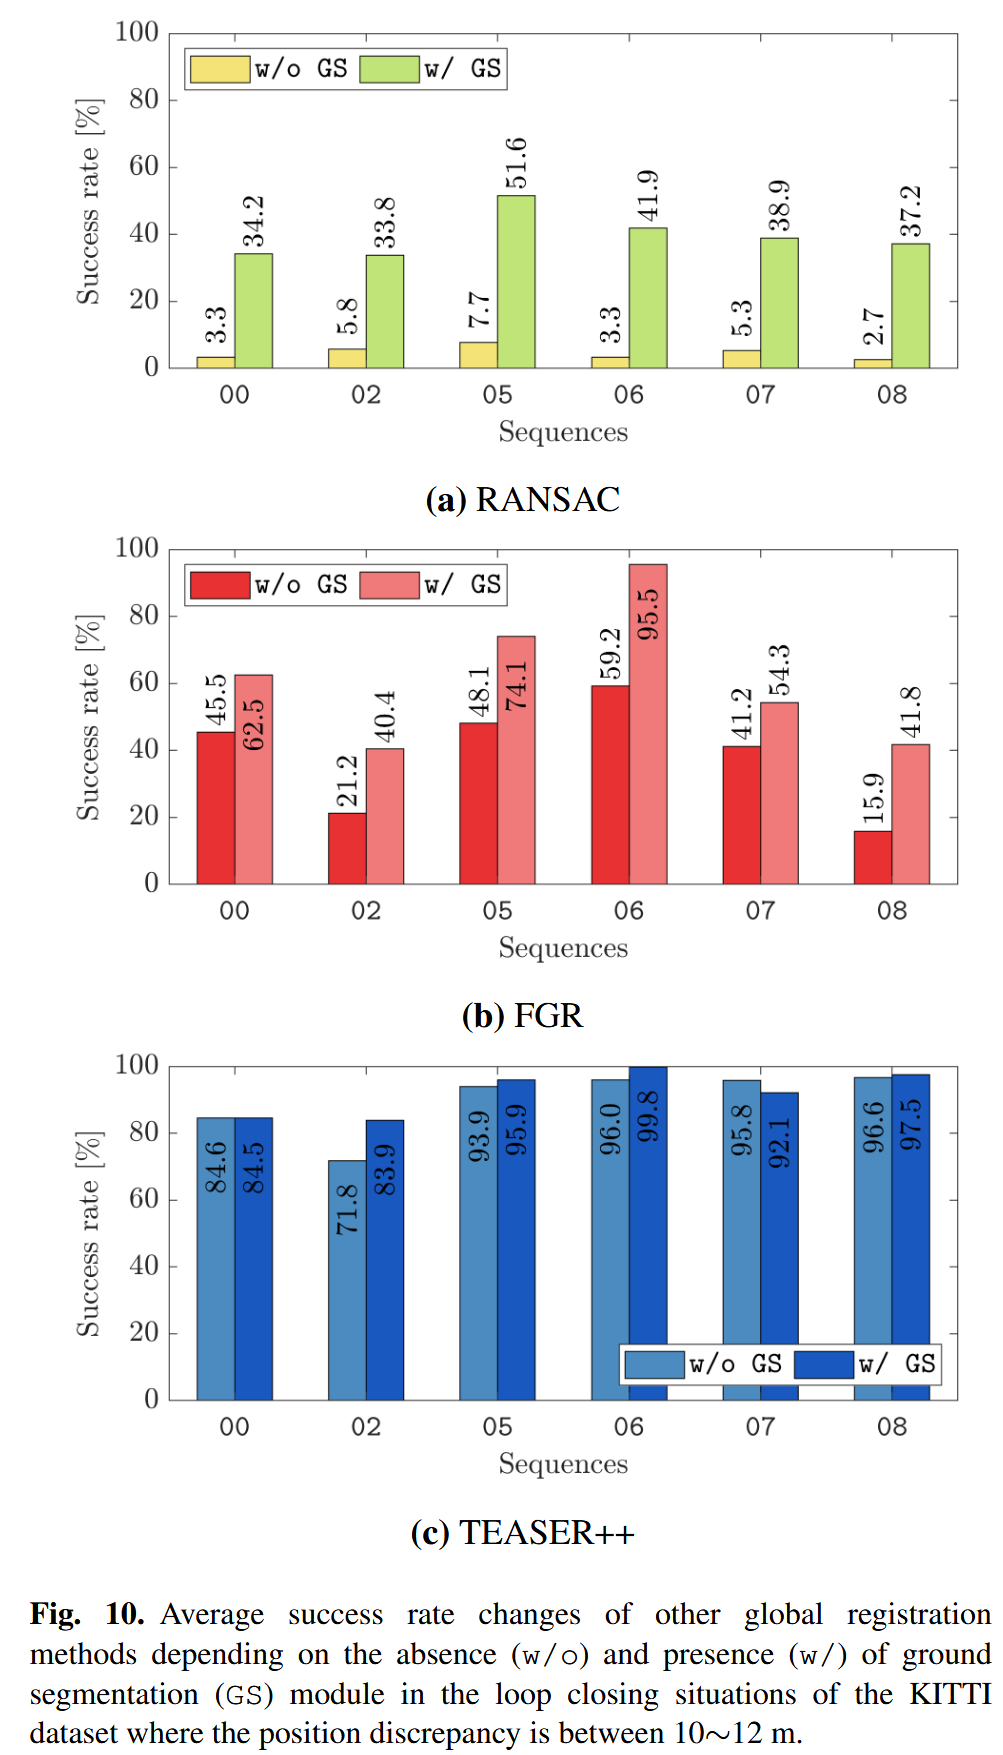
实验从以下三个方面深入分析地面分割的效果:
- 远距离视点差异:
- 当源点云和目标点云的视点差异较大时,地面分割显著提升所有全局配准方法的性能(图10、表4)。
- 原因:在远距离场景中,靠近原点的地面点密度高,容易产生错误匹配,导致配准失败。地面分割去除这些点,减少了外点对应。
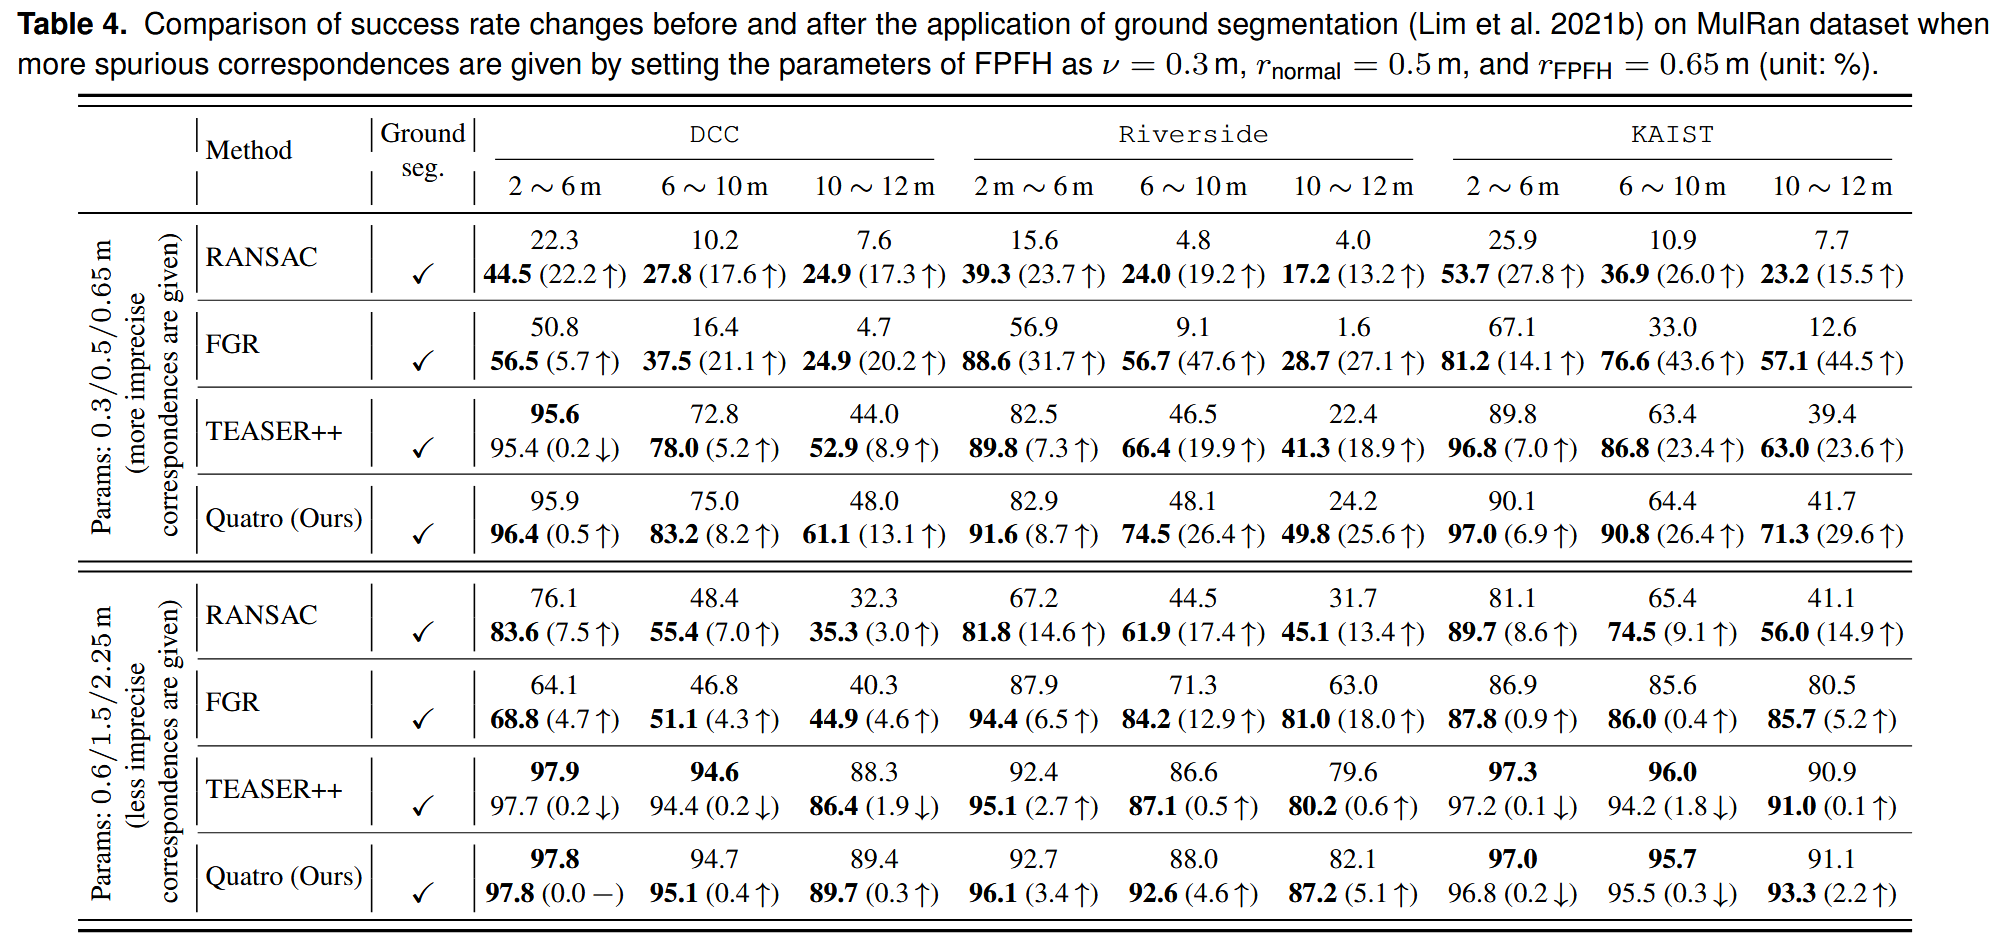
- 错误对应较多的情况:
- 通过设置较小的FPFH参数,增加错误对应比例。
- 结果表明,地面分割显著提高成功率,尤其在MulRan数据集上,证明其能有效应对错误匹配(表4)。
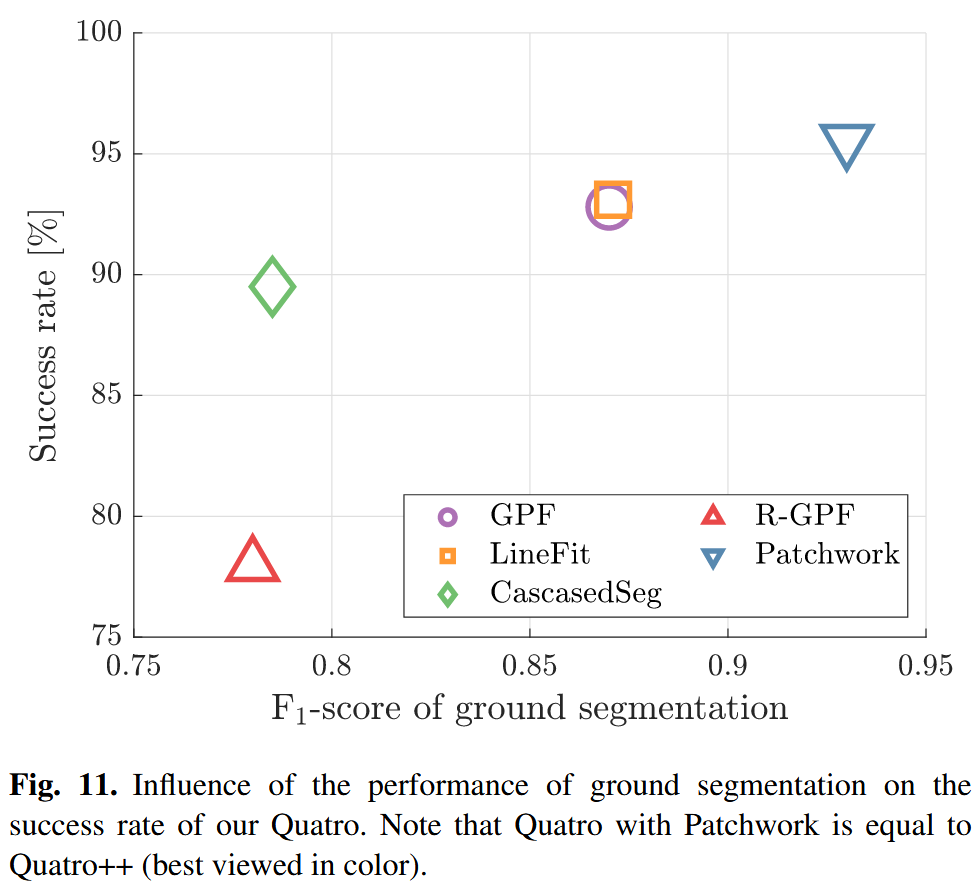
- 地面分割性能的影响:
- 比较了不同地面分割方法(GPF、LineFit、CascadedSeg、R-GPF、Patchwork)的效果。
- Patchwork(Lim et al. 2021b)因高精度和高召回率(高F1分数)表现最佳(图11)。
- 结论:高F1分数的地面分割方法能精确、稳定地剔除地面点,减少外点,提升配准性能。低F1分数的方法可能导致不一致的地面点剔除,反而增加外点。
7.3. Performance Comparison With State-of-the-Art Methods
实验比较了Quatro++与以下方法的性能:
- 传统方法:RANSAC、FGR、TEASER++。
- 深度学习方法:MDGAT-Matcher、LCDNet。
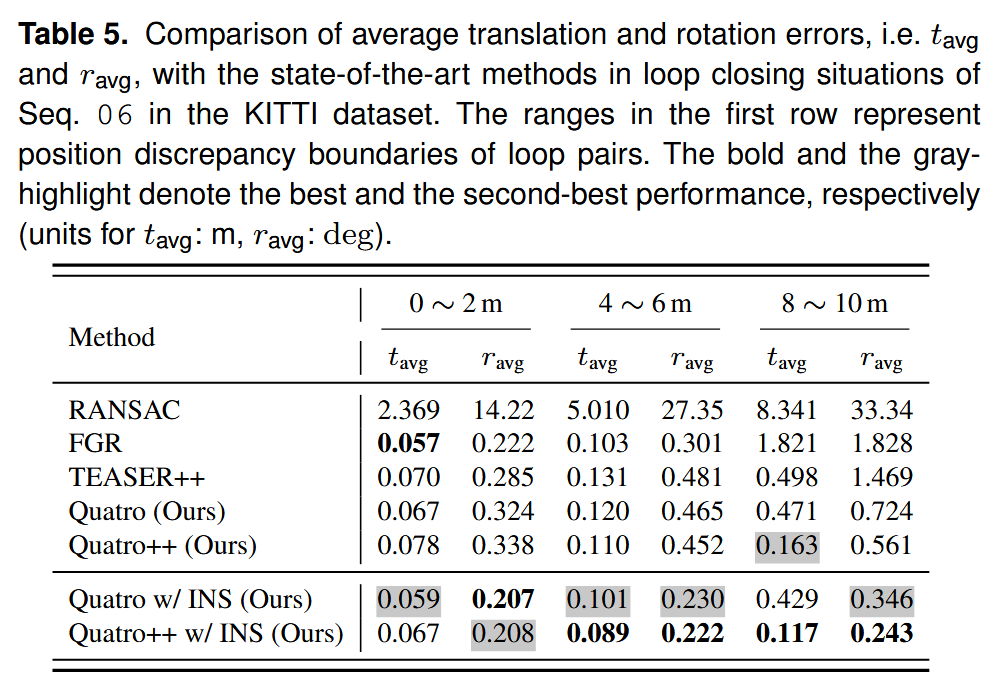
结果(表2、表3、表5):
- 近距离场景(2-6米):所有方法成功率较高,因姿态差异较小。
- 远距离场景(10-12米):Quatro++表现出更高的成功率,优于其他方法。
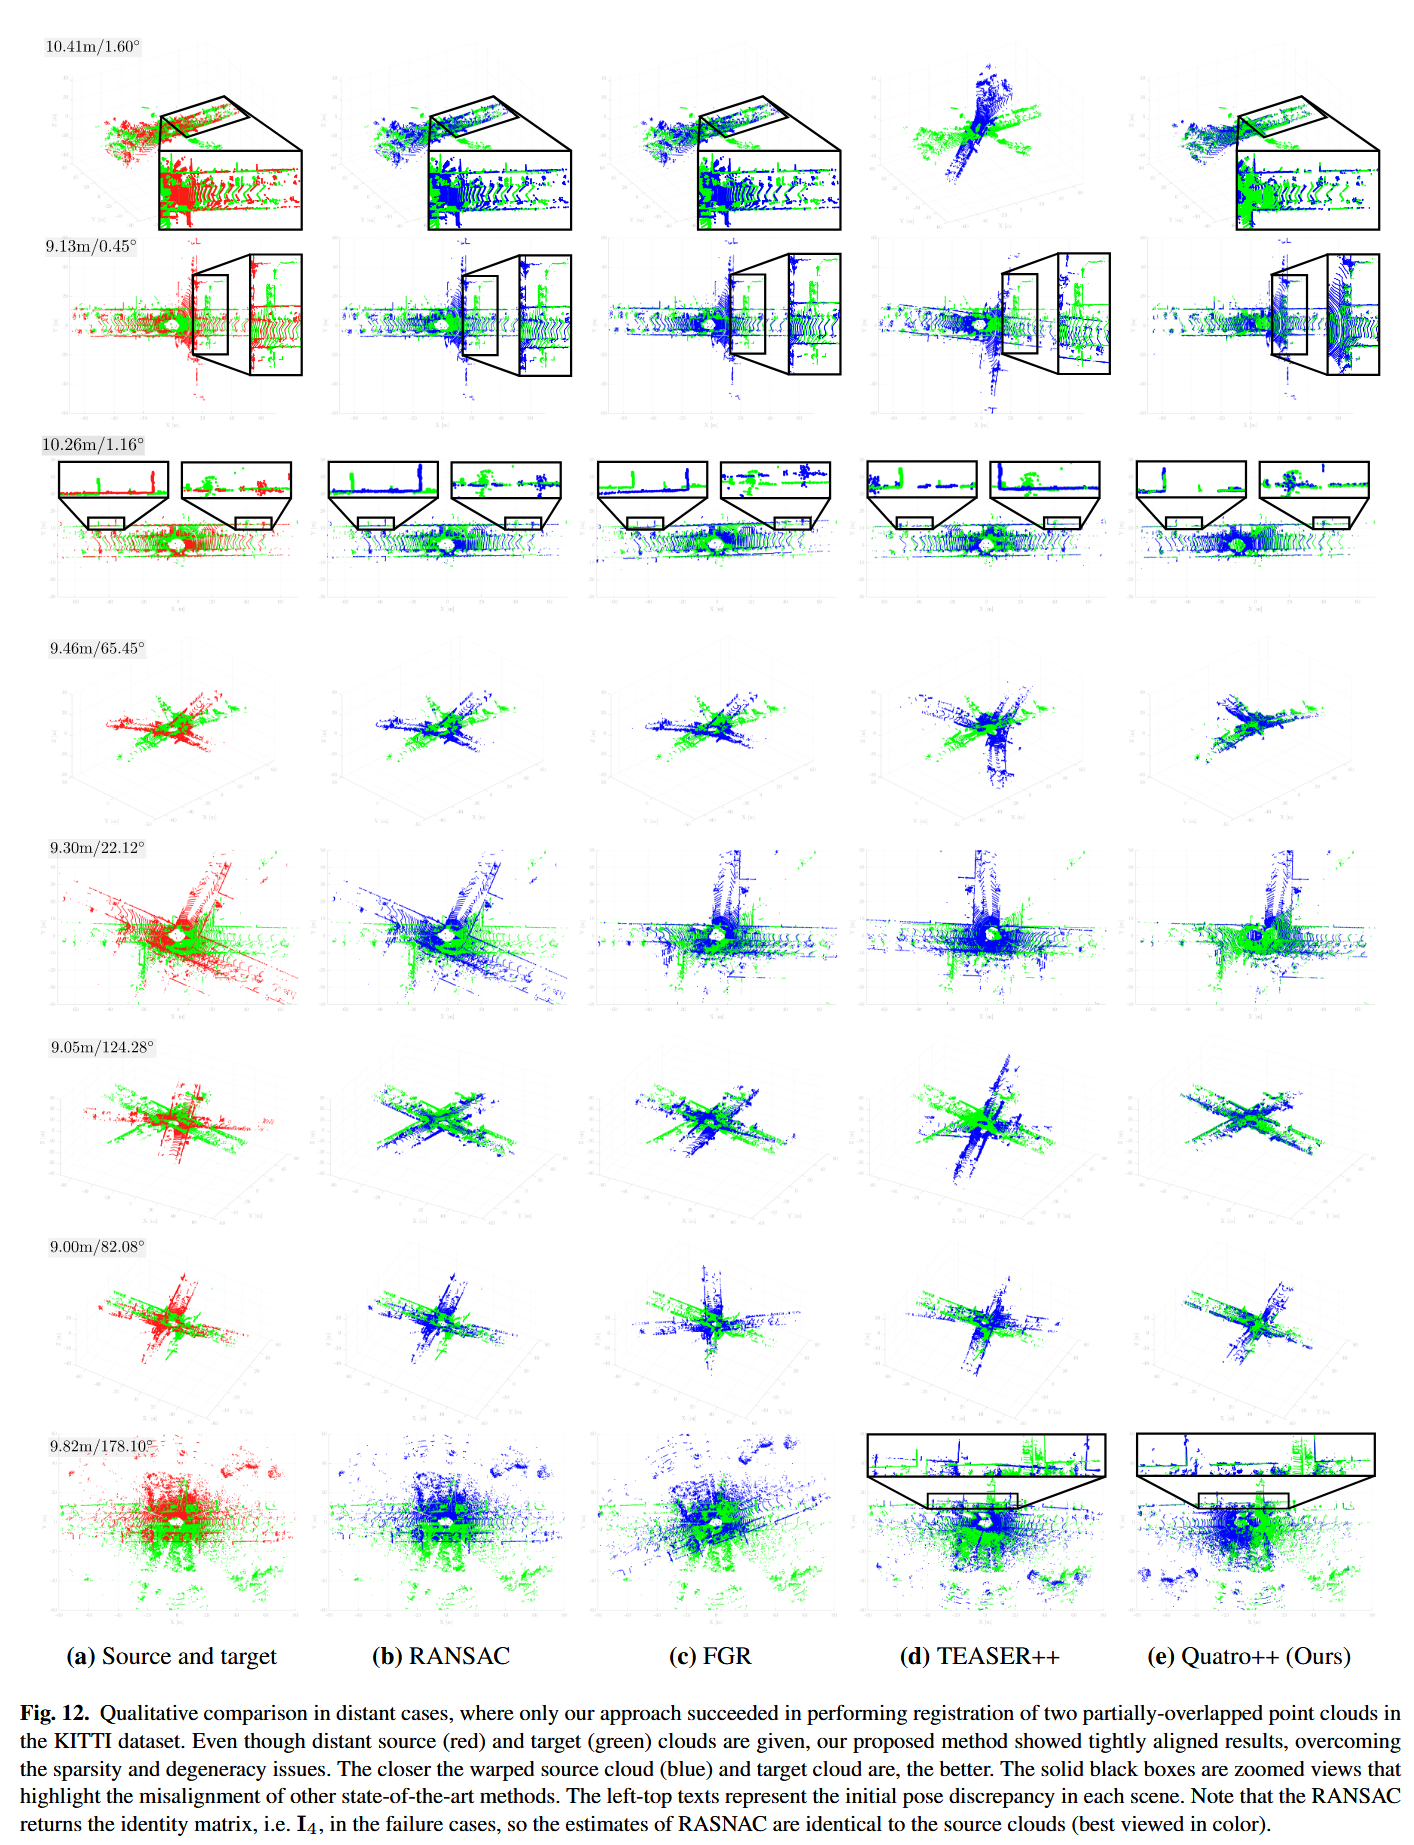
- 特定场景(图12):
- Quatro++在走廊、三岔路口、交叉口和大角度差异场景中表现出色。
- 其他方法失败的原因:
- RANSAC:对外点比例超过60%时易失败。
- FGR:基于GNC,但SE(3)线性化在大姿态差异下失效,且无MCIS外点剔除模块。
- TEASER++:虽使用MCIS,但SO(3)估计在对应点减少时易发生退化,导致旋转翻转或倾斜(图12)。
- 深度学习方法:在远距离场景和不同环境(如MulRan数据集)中性能下降,因训练数据局限于近距离场景,且对传感器和环境变化敏感。
Quatro++优势:
- 准SO(3)估计降低旋转自由度(从3到1),避免退化,提高鲁棒性。
- 地面分割减少外点,提升远距离配准的成功率。
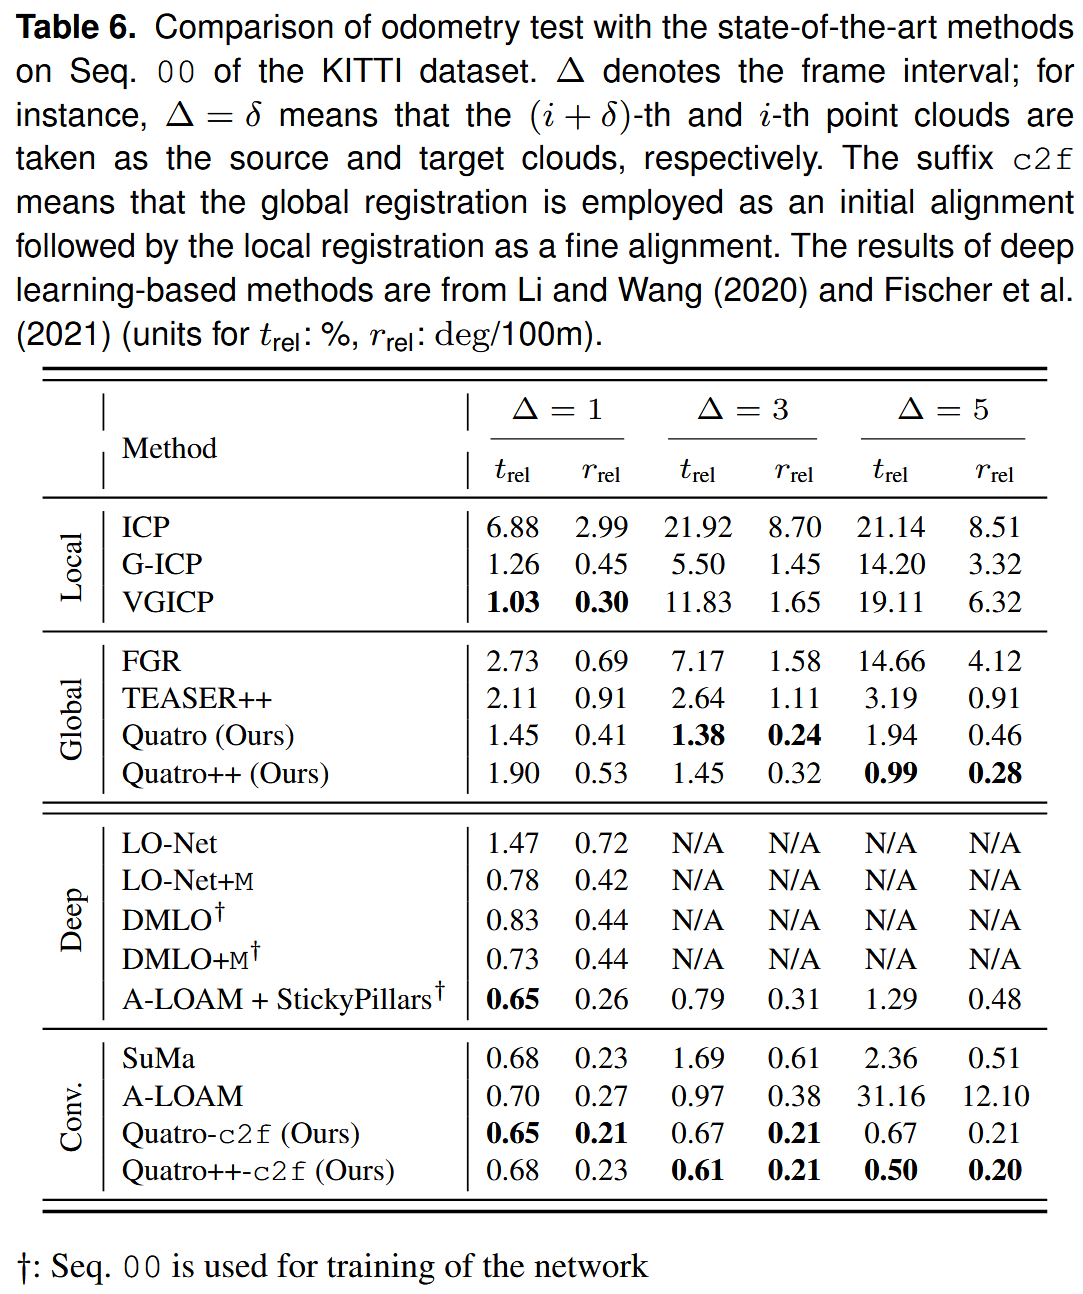
虽然全局配准不以里程计为目标,但通过测试不同帧间隔的轨迹误差,可验证方法的一致性。比较方法包括:
- 局部配准:ICP、G-ICP、VGICP。
- 传统里程计:SuMa、A-LOAM。
- 深度学习里程计:LO-Net、DMLO、A-LOAM with StickyPillars。
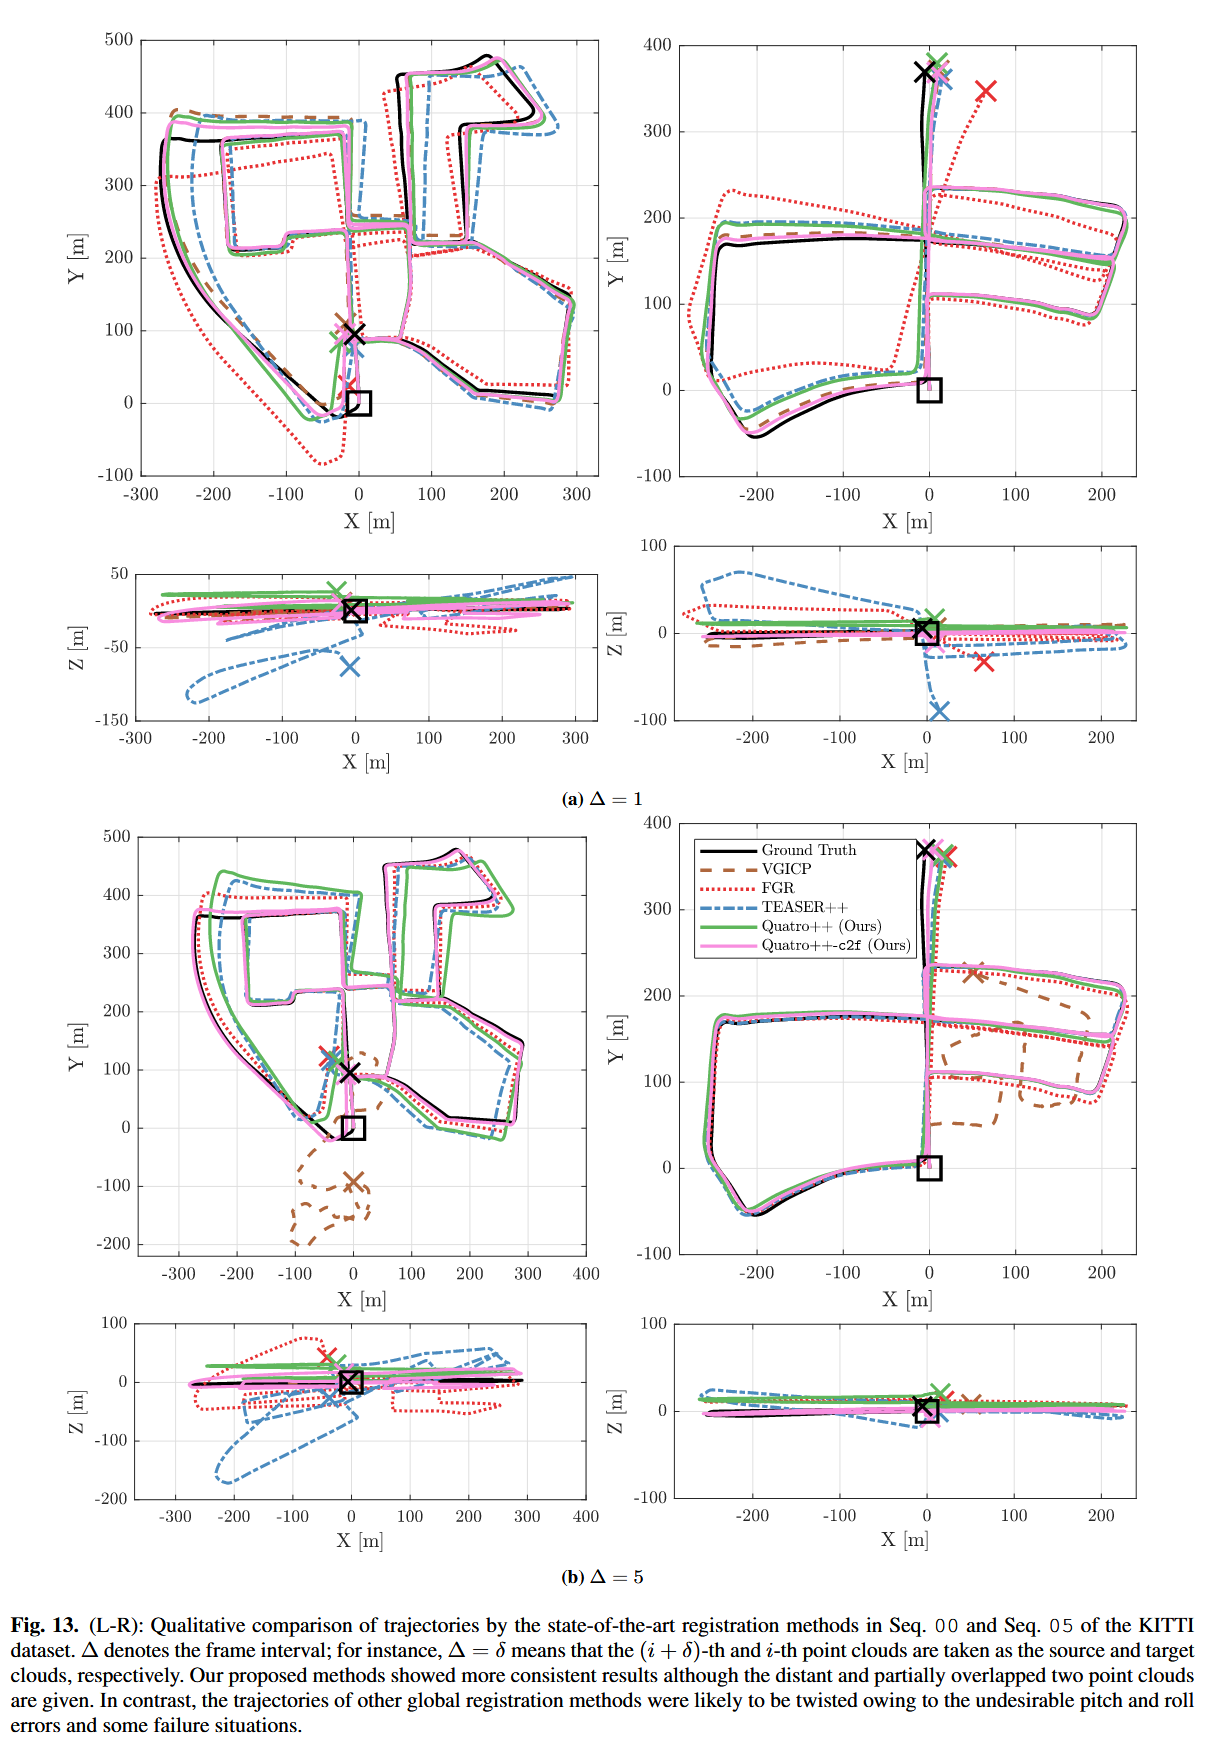
结果(表6、图13):
- 近距离(Δ=1 \Delta = 1 Δ=1):局部配准性能优异,因姿态差异小,最近点假设成立。
- 远距离(Δ=5 \Delta = 5 Δ=5):局部配准(如VGICP)因假设失效而失败(图13(b))。
- Quatro++优势:
- 准SO(3)估计避免了滚转和俯仰误差,轨迹更一致(图13,xz视图)。
- 地面分割帮助避免局部最优,尤其在 Δ=5 \Delta = 5 Δ=5 时表现优异。
- 粗到精配准(Quatro++-c2f):结合GICP精配准,Quatro++在远距离场景中性能优于传统和深度学习方法,且无需训练。
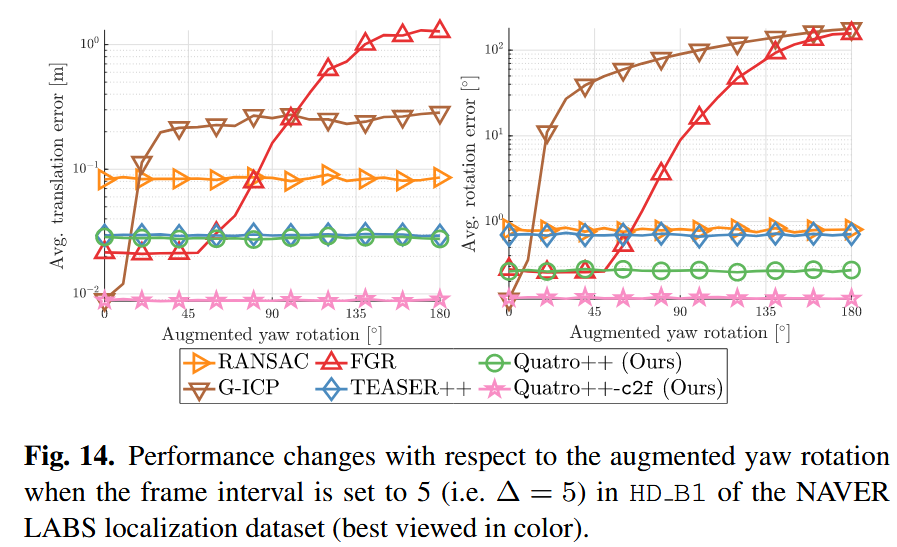
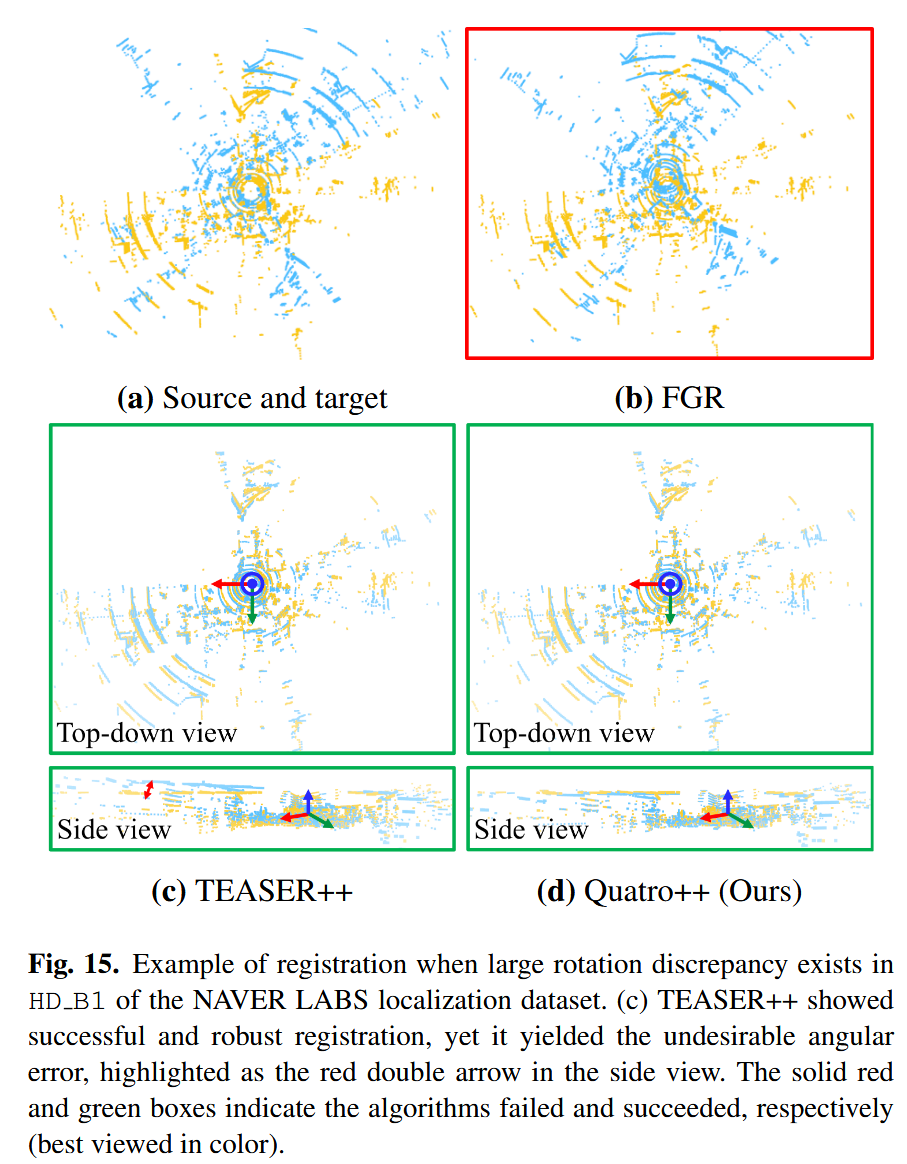
在NAVER LABS数据集上,通过在目标点云上施加偏航角旋转(至180°),测试方法对大角度差异的鲁棒性。
结果(图14、图15):
- Quatro++:误差较低且稳定,因准SO(3)假设(忽略滚转和俯仰)在室内平坦环境中有效。
- FGR:在小角度下表现良好,但大角度时线性化假设失效,性能下降。
- TEASER++:虽鲁棒,但包含意外的滚转和俯仰误差,导致与Quatro++存在偏差。
结论:Quatro++在室内场景(地面平坦、非地面物体垂直于地面)中表现优异,因其准SO(3)估计避免了不必要的旋转误差。
RunTime
初体验
TODO

北京人形旗下天工造物具身智能开源社区,聚焦具身天工与慧思开物两大平台
更多推荐
 22
 0
- 0


 已为社区贡献3条内容

所有评论(0)