探索野火无刷电机驱动板:从PCB到功能实现
野火无刷电机驱动板pcb,原理图,电源电压检测,电机电流检测,pwm控制信号
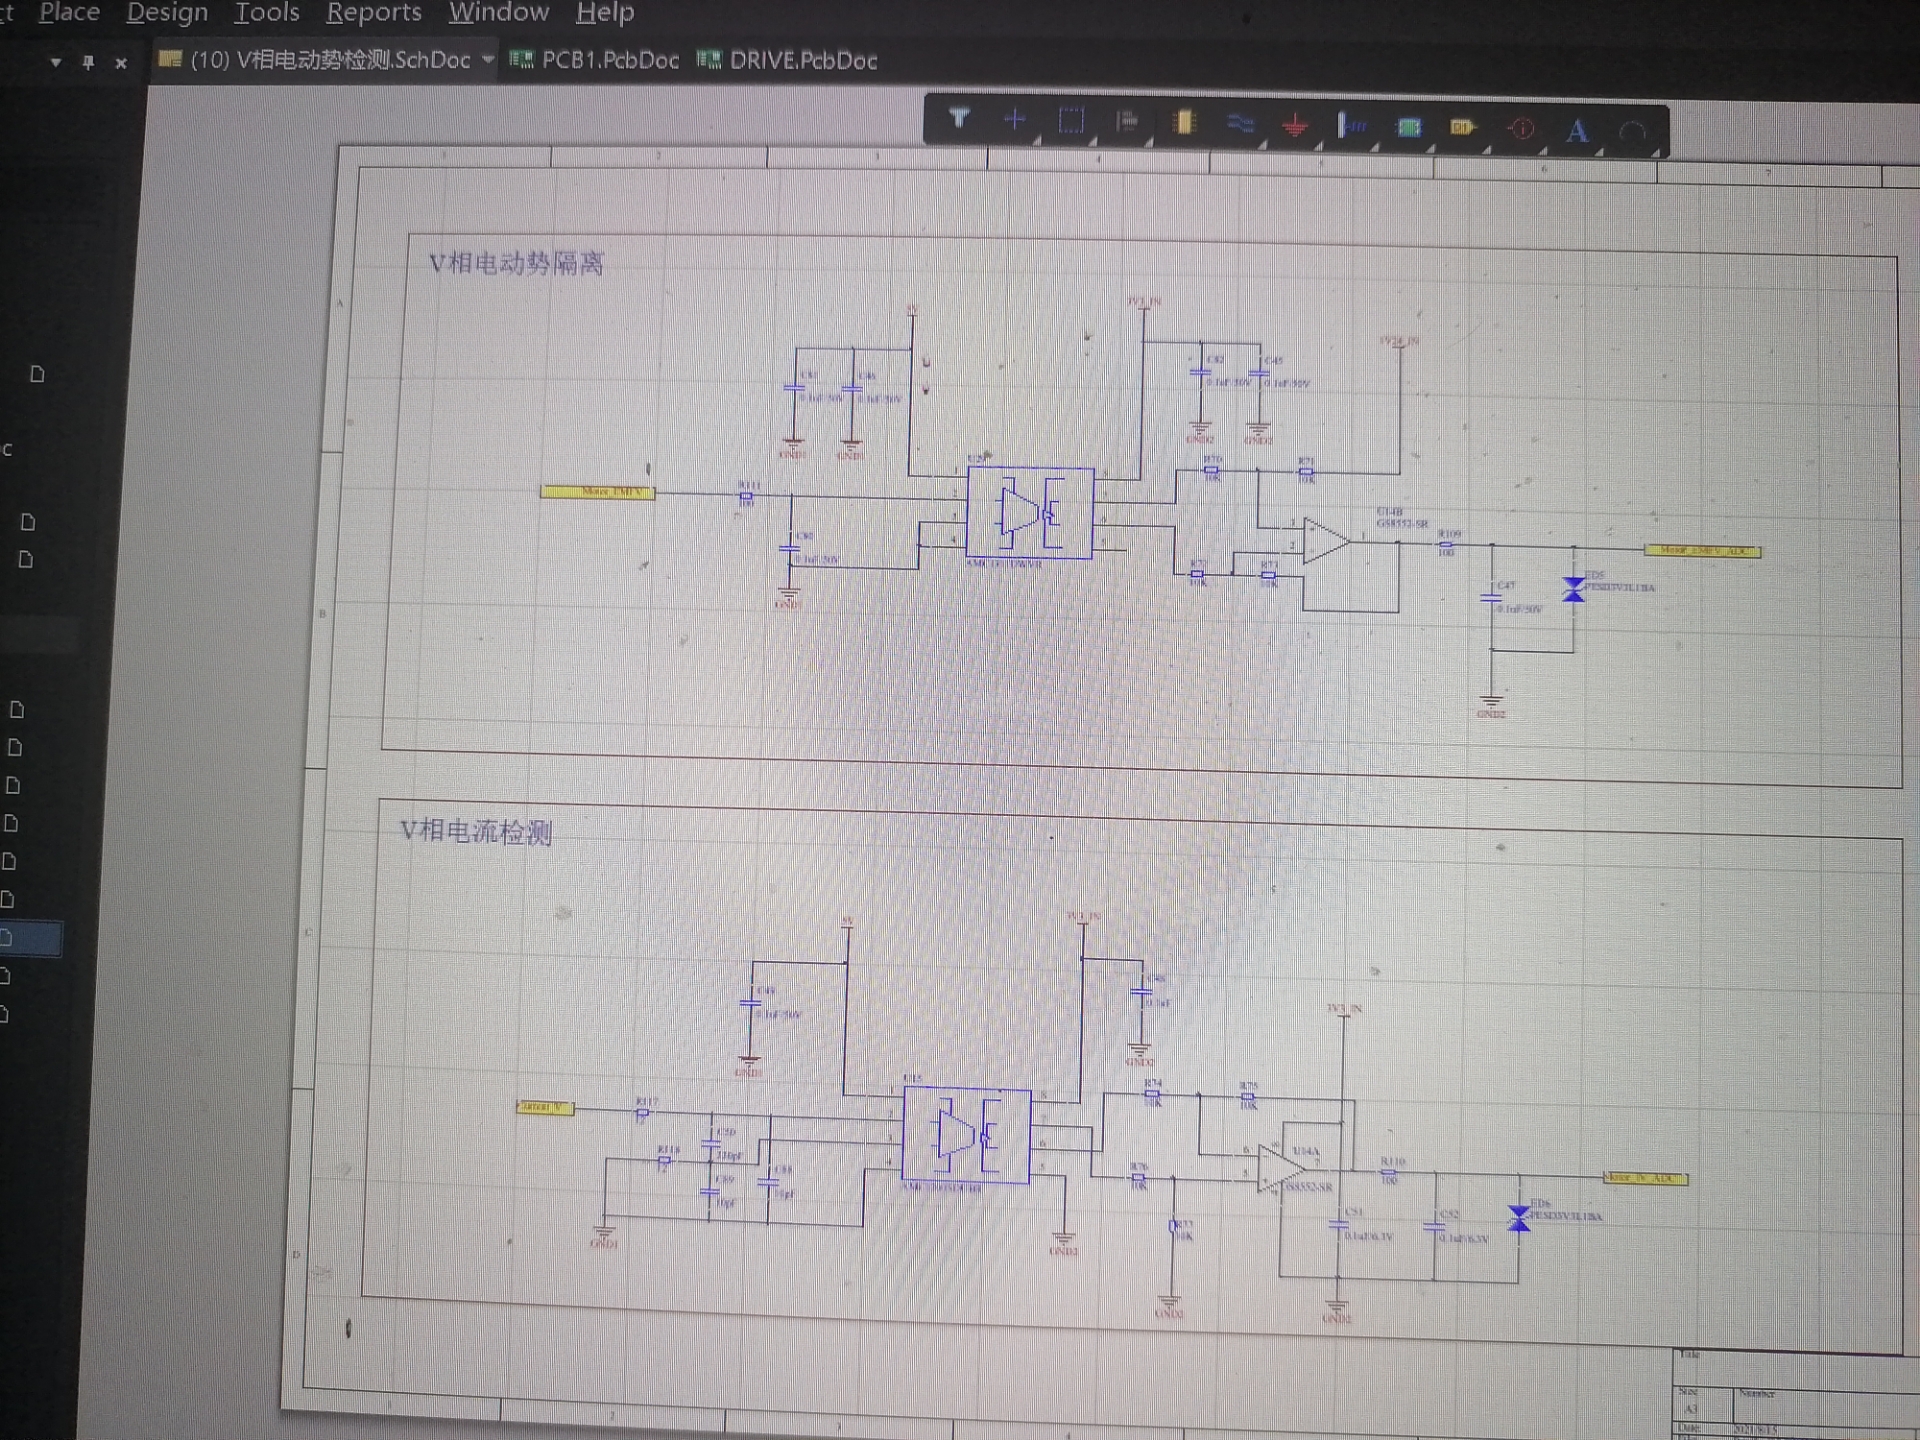
最近在研究电机驱动相关的项目,野火无刷电机驱动板着实吸引了我。今天就来和大家唠唠这块驱动板涉及的PCB设计、原理图,以及其中电源电压检测、电机电流检测和PWM控制信号这些关键功能。
PCB与原理图:搭建驱动基石
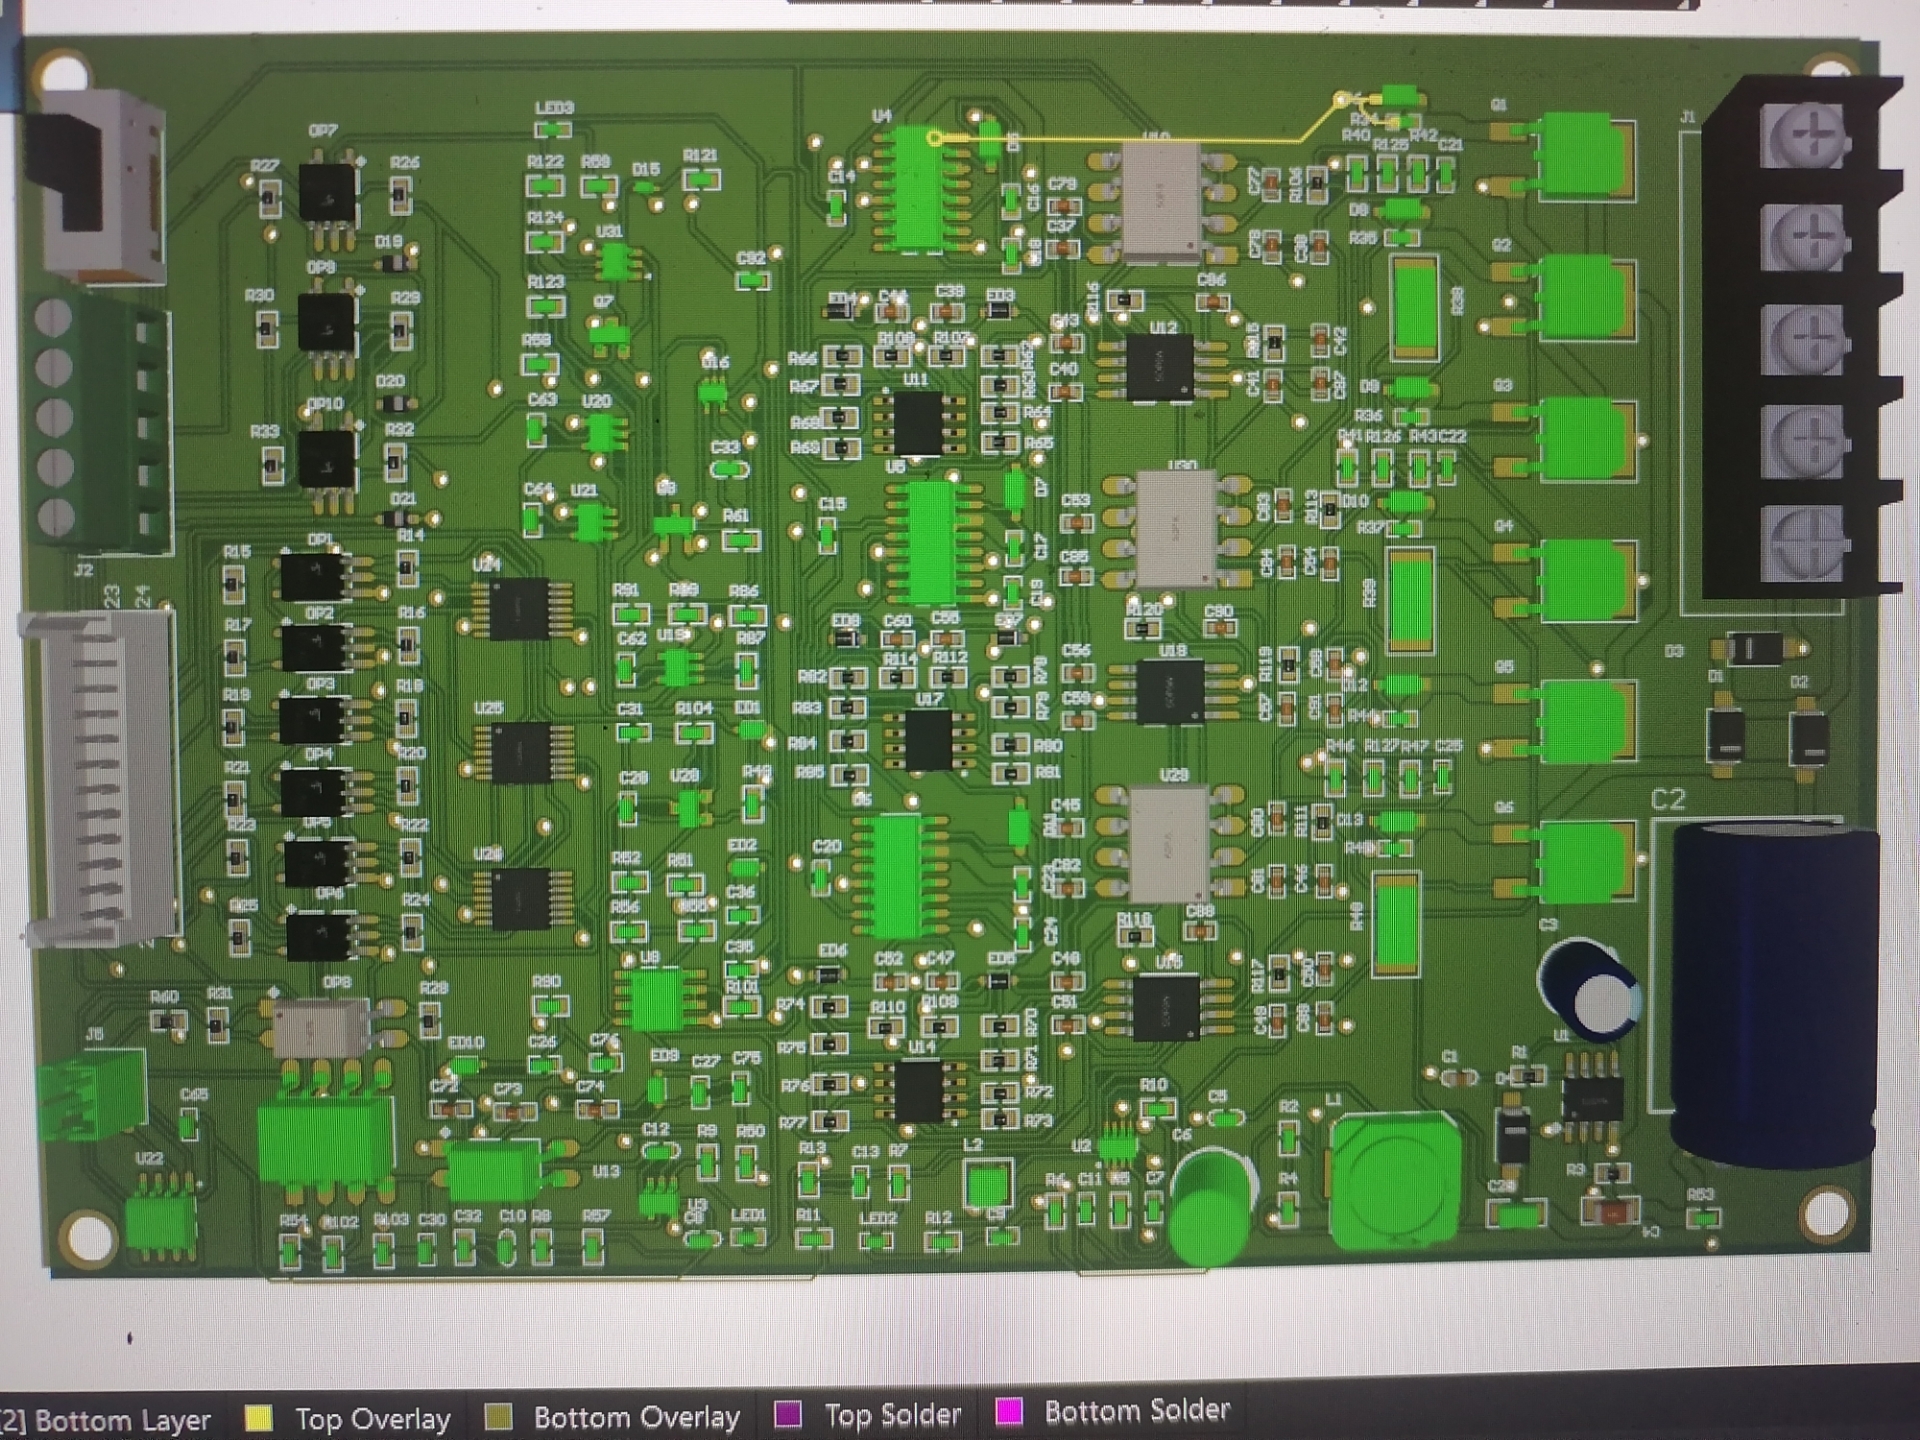
野火无刷电机驱动板的PCB设计就像是一座精心规划的城市。每一条线路、每一个元件的布局都有着它的意义。从原理图出发,我们能清晰看到各个模块之间的联系。比如说电源模块,它为整个驱动板提供稳定的电力支持。
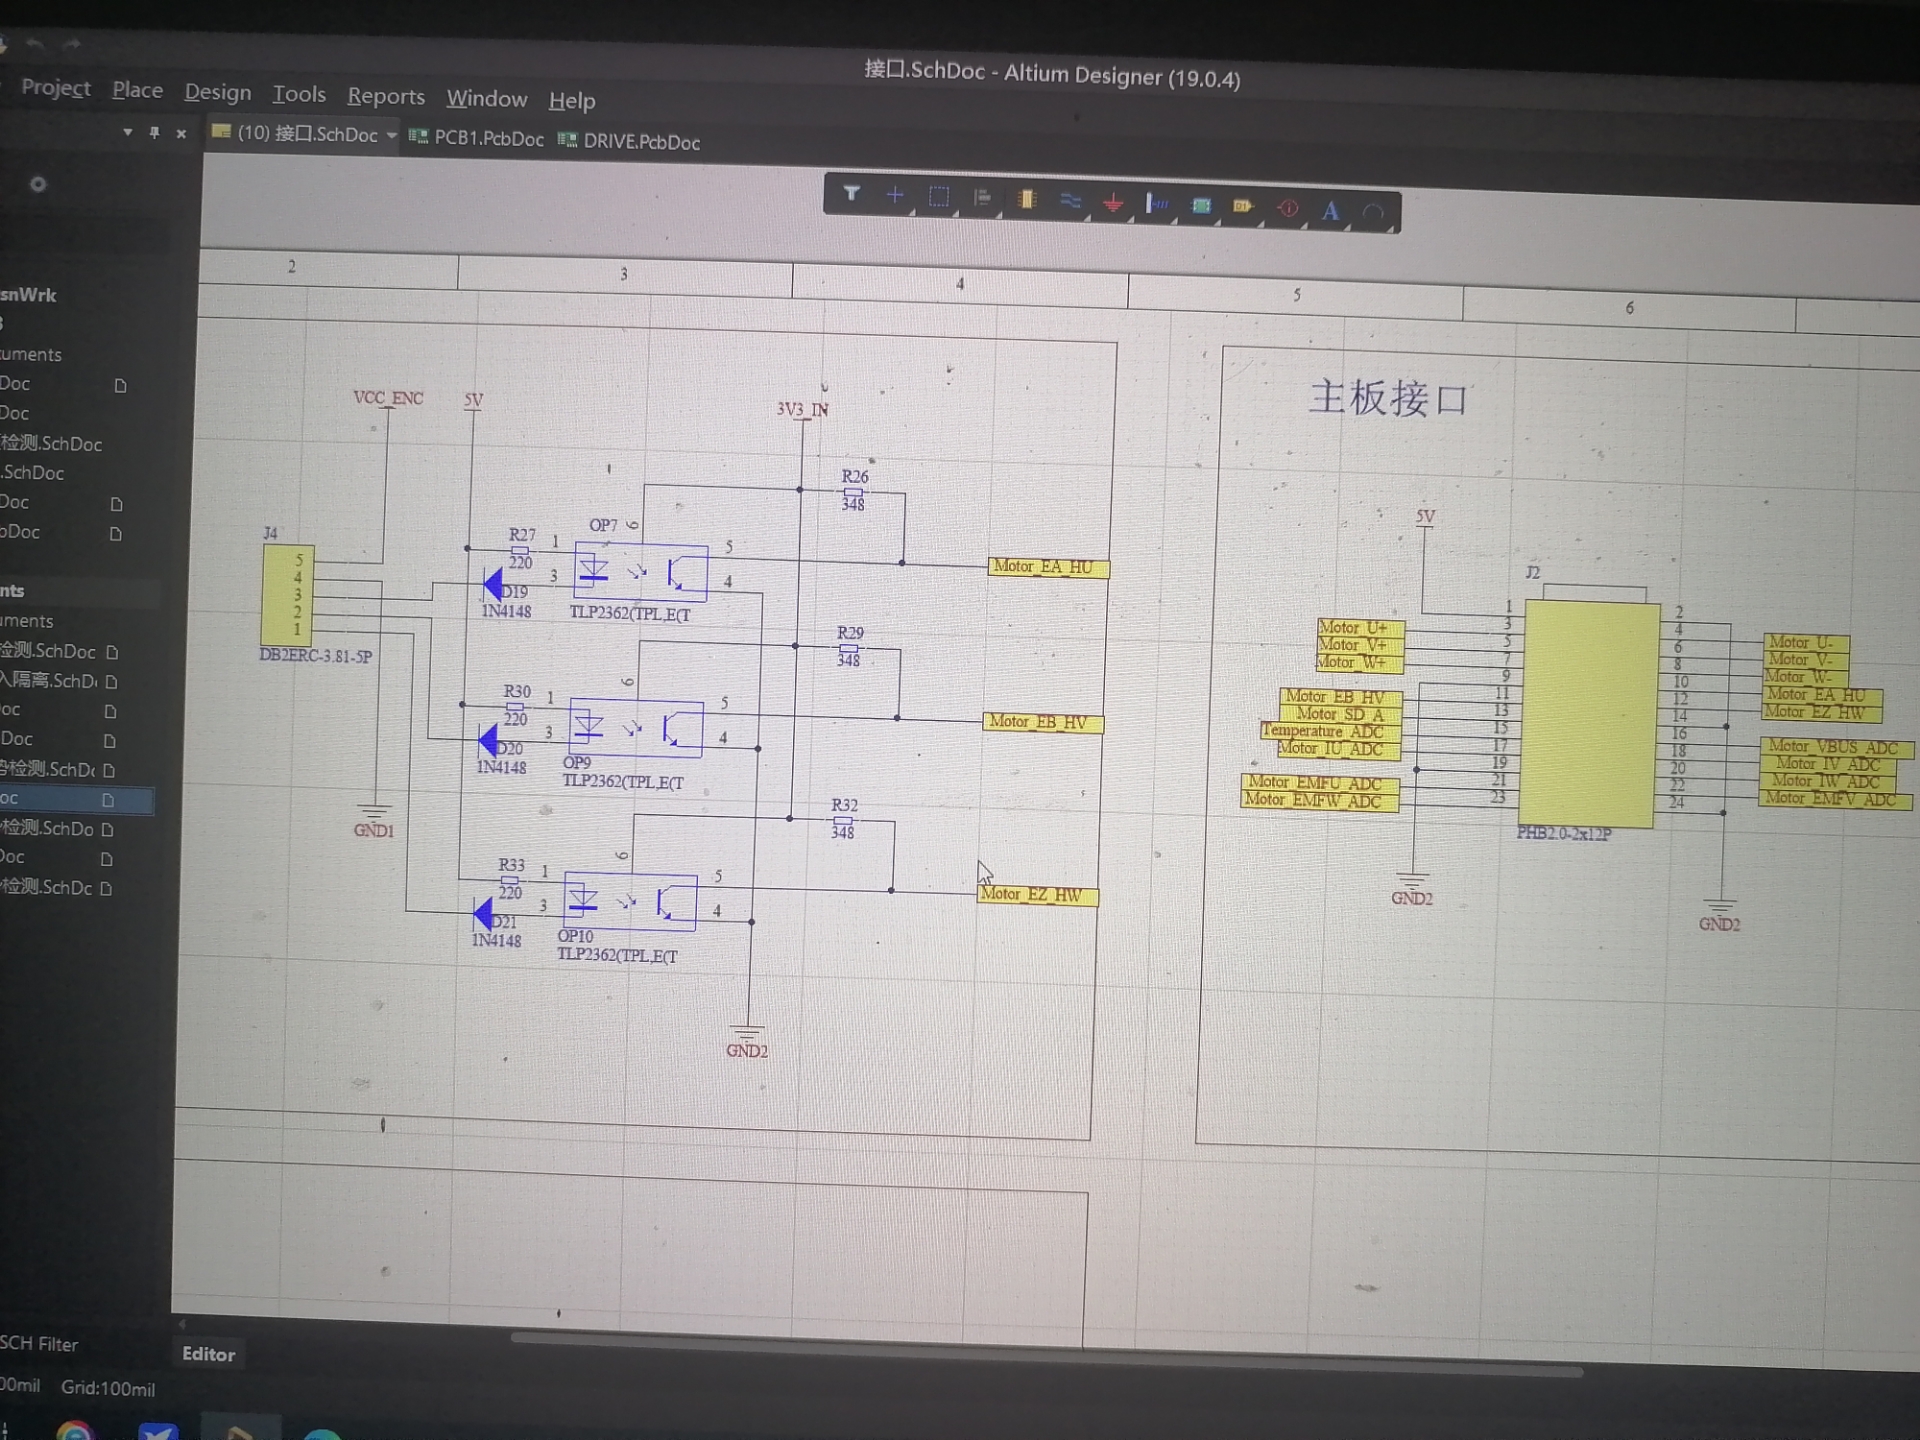
以常见的电源部分原理图为例(这里简单示意代码片段,实际使用需结合具体芯片手册和硬件环境):
// 定义电源引脚
#define VCC_PIN 3
// 初始化电源相关设置
void power_init() {
    pinMode(VCC_PIN, OUTPUT);
    digitalWrite(VCC_PIN, HIGH);
}
这段简单的代码假设我们用一个数字引脚控制电源的通断,在实际硬件中,电源部分会涉及到稳压芯片、电容电感等元件来确保输出稳定的电压。PCB的布线就要保证电源线路有足够的宽度来承载电流,减少线路电阻和压降,同时合理安排去耦电容,降低电源噪声对其他电路的干扰。
电源电压检测:保障运行稳定
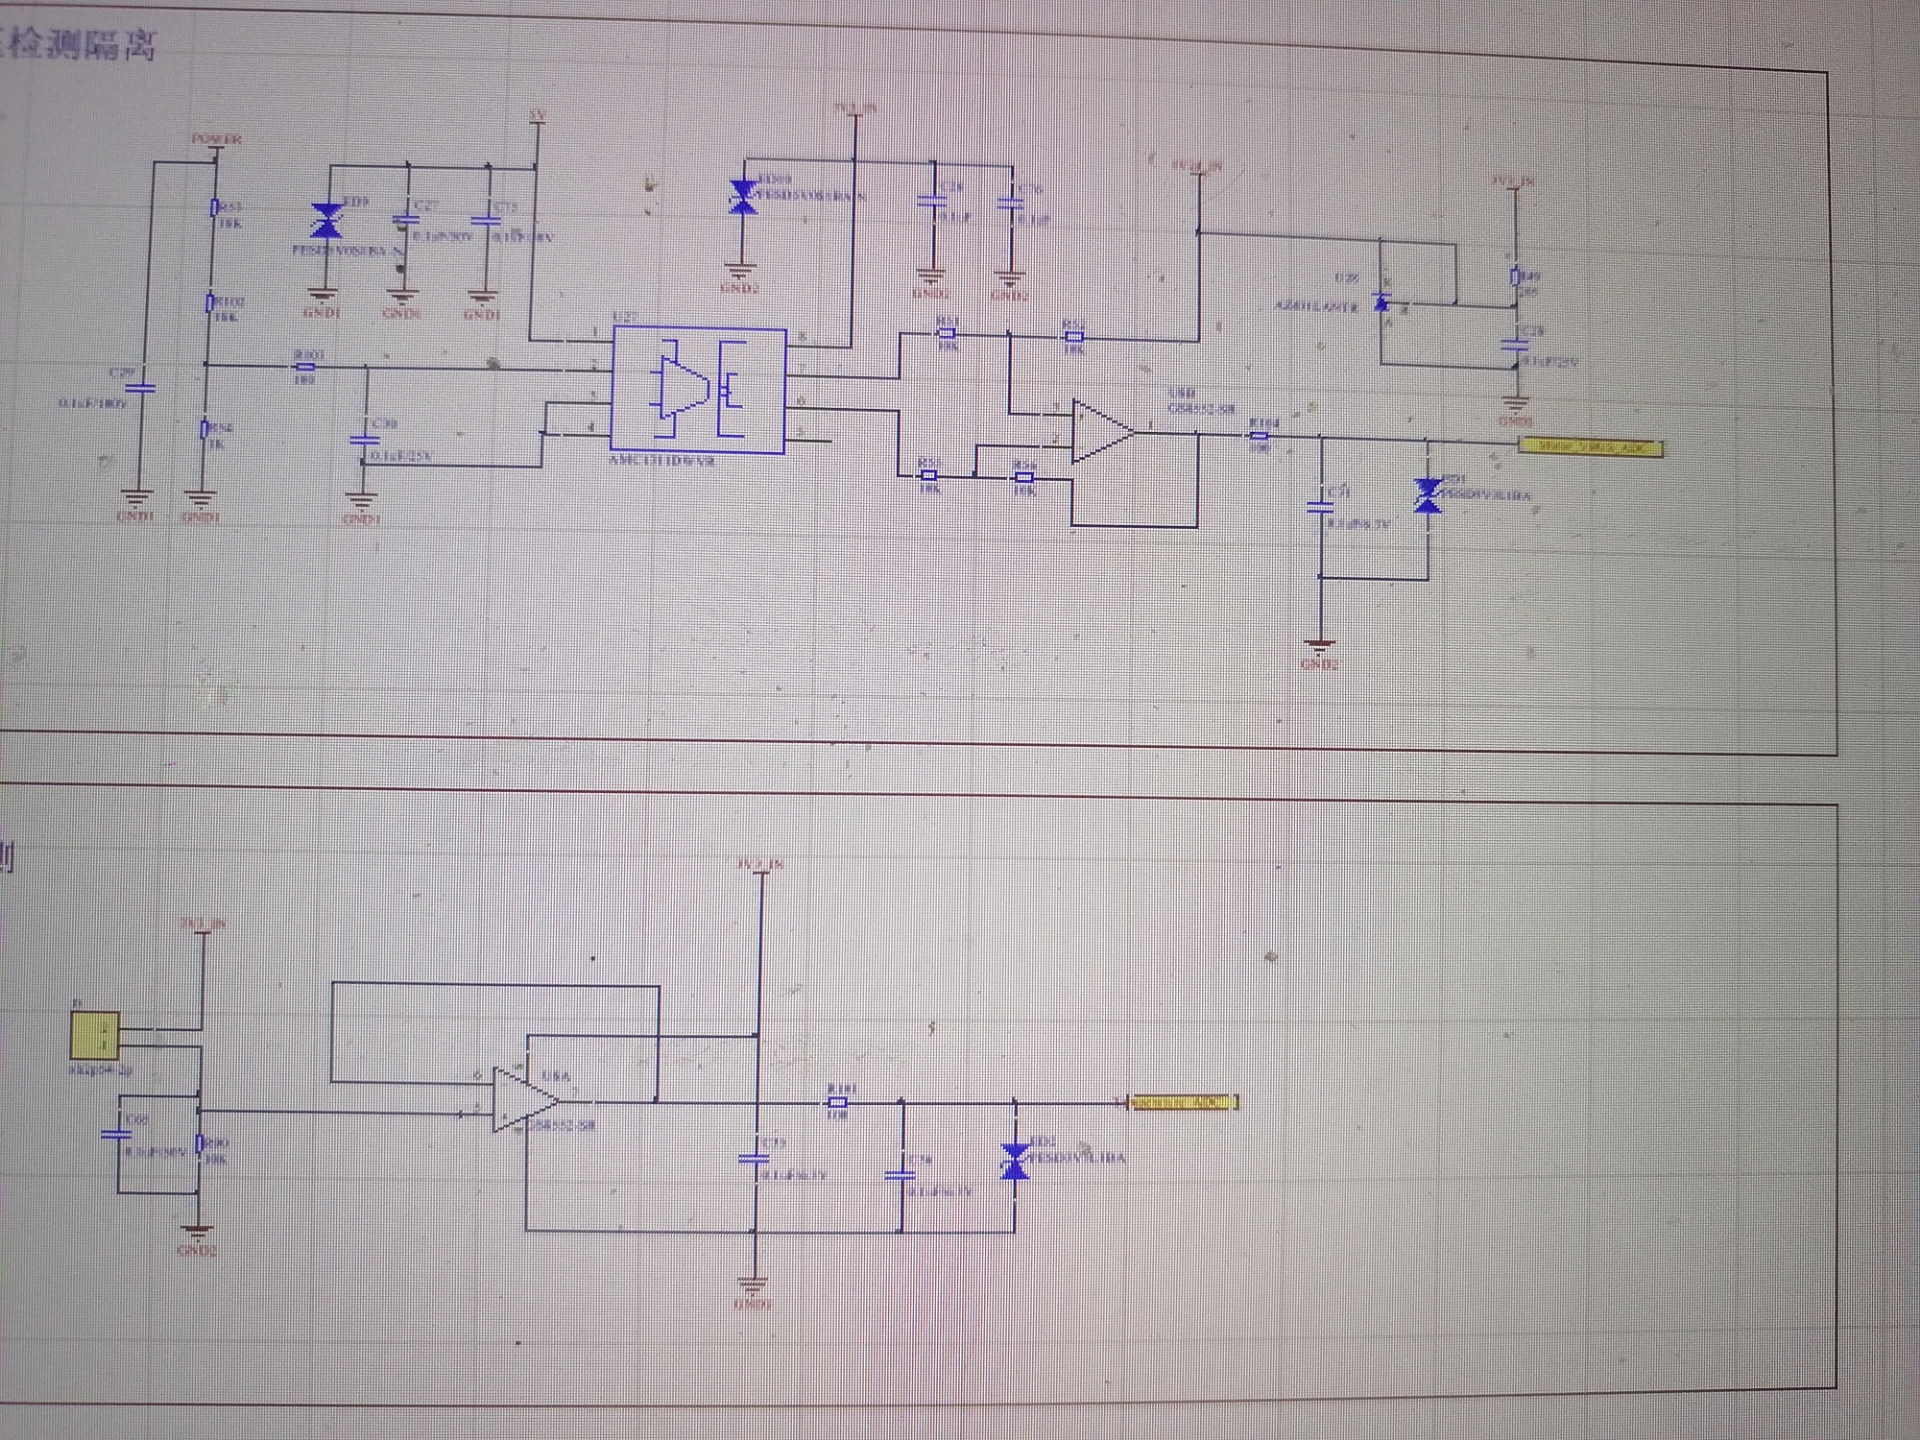
电源电压检测对于无刷电机的稳定运行至关重要。它能让我们实时了解电源的状态,避免因电压异常导致电机工作异常甚至损坏。
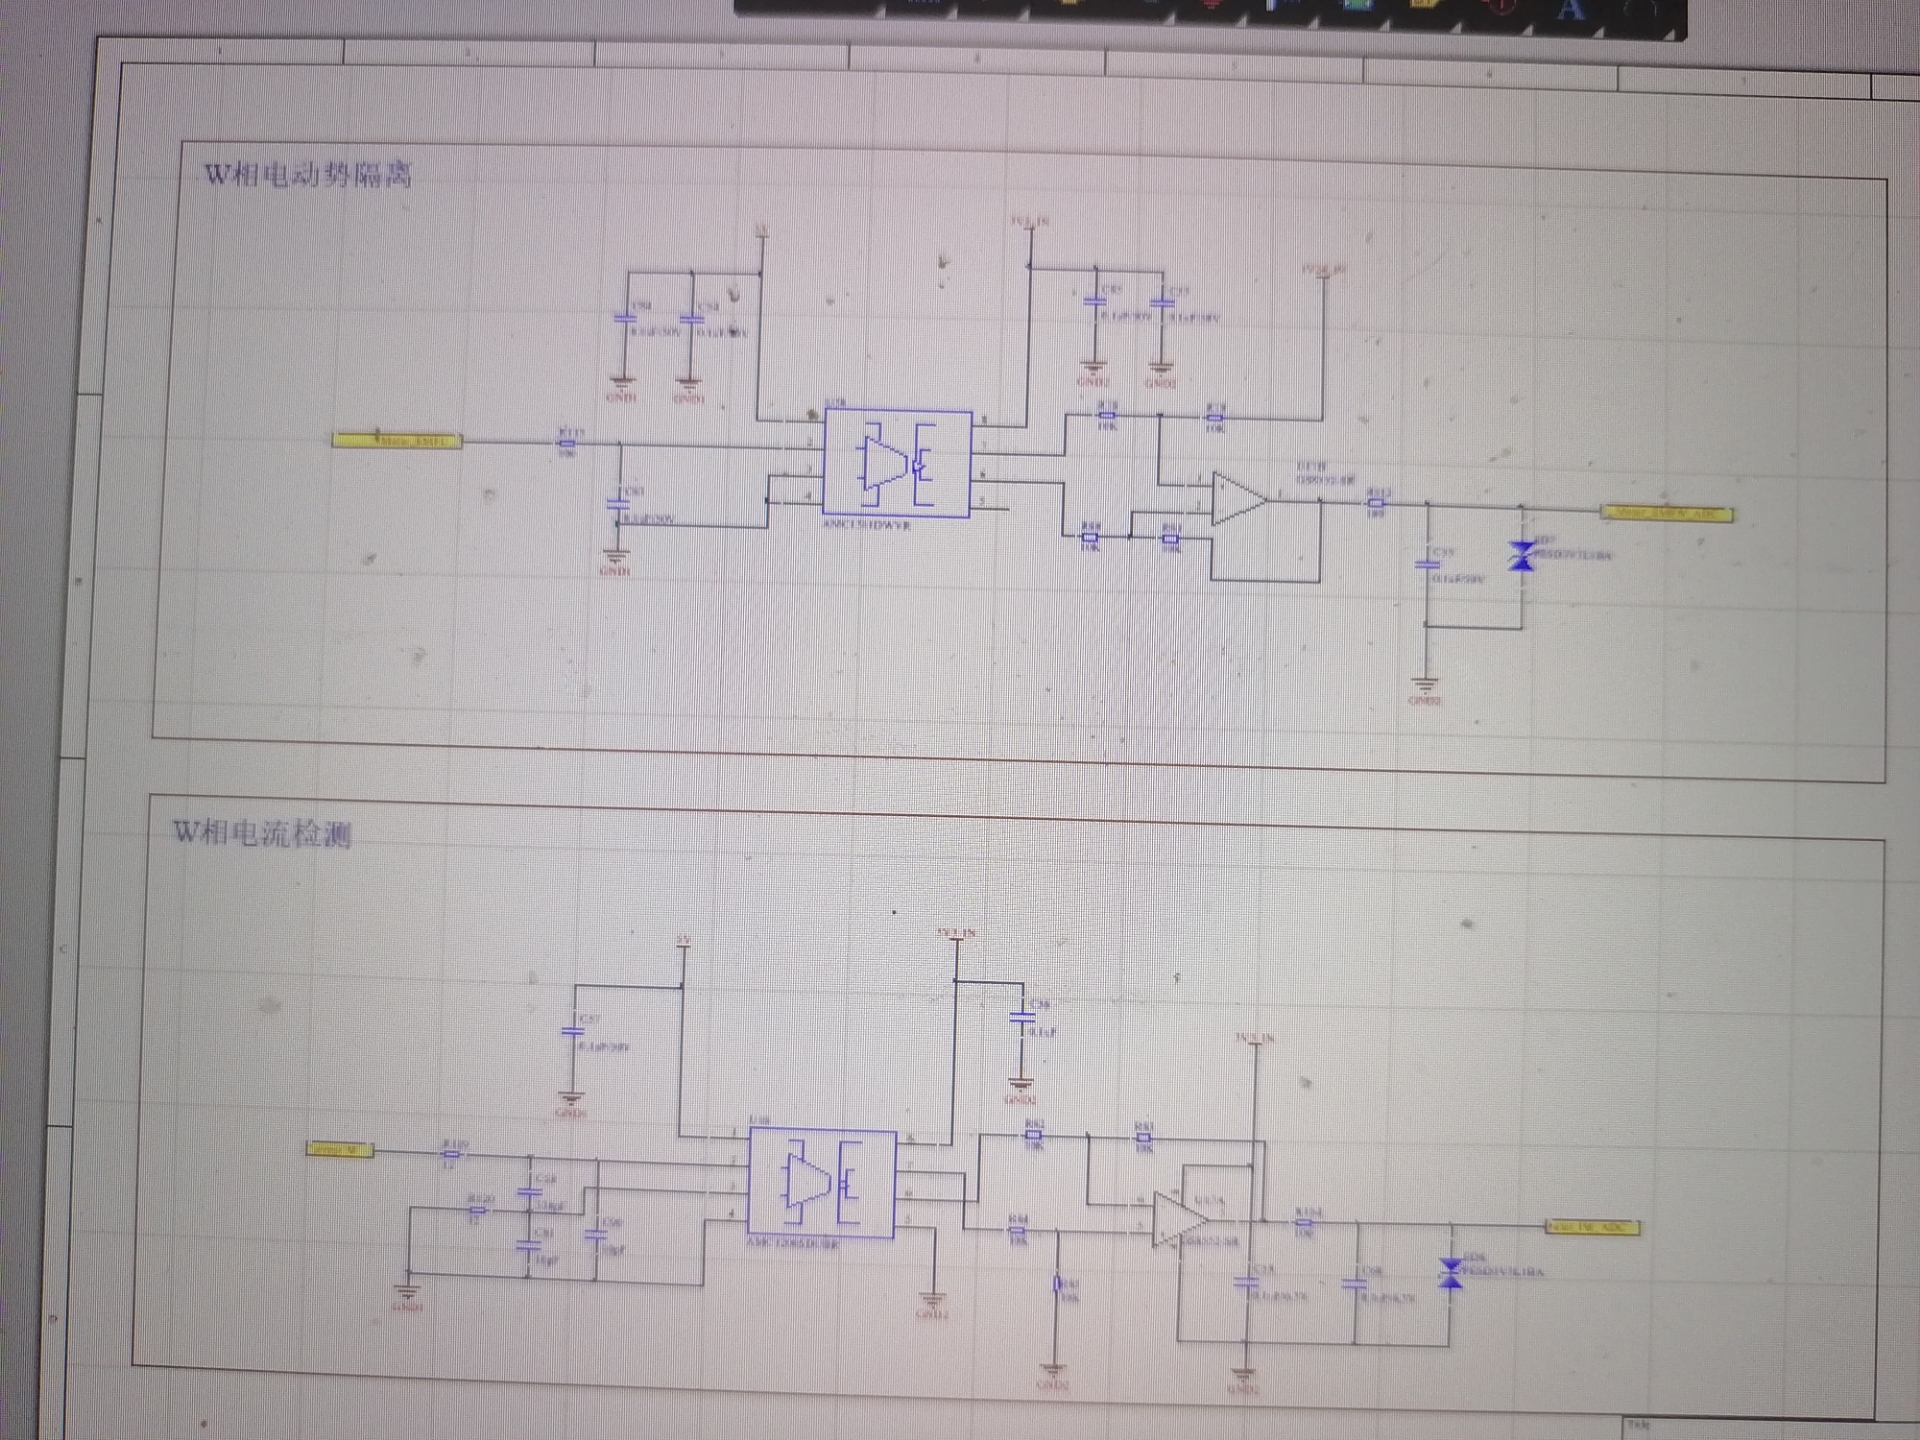
以下是一个简单模拟电源电压检测的代码(基于Arduino平台示例):
// 定义电压检测引脚
const int voltagePin = A0;
void setup() {
    Serial.begin(9600);
}
void loop() {
    int sensorValue = analogRead(voltagePin);
    float voltage = sensorValue * (5.0 / 1023.0);
    Serial.print("Detected voltage: ");
    Serial.print(voltage);
    Serial.println(" V");
    delay(1000);
}代码分析:首先定义了用于检测电压的模拟引脚voltagePin。在setup函数中初始化串口通信,以便将检测到的电压值输出到电脑端查看。在loop函数里,通过analogRead函数读取引脚的模拟值,这个值与输入电压成正比关系。然后根据Arduino的参考电压(这里假设为5V)进行换算,得到实际的电压值,并通过串口打印出来。每隔1秒打印一次,方便观察电压的实时变化。在硬件层面,通过电阻分压等方式将电源电压缩放至适合单片机ADC输入范围,实现精准检测。
电机电流检测:掌控动力输出
电机电流检测能让我们知道电机工作时的负载情况,进而调整控制策略。在野火无刷电机驱动板上,通常会采用霍尔电流传感器或者采样电阻来检测电流。
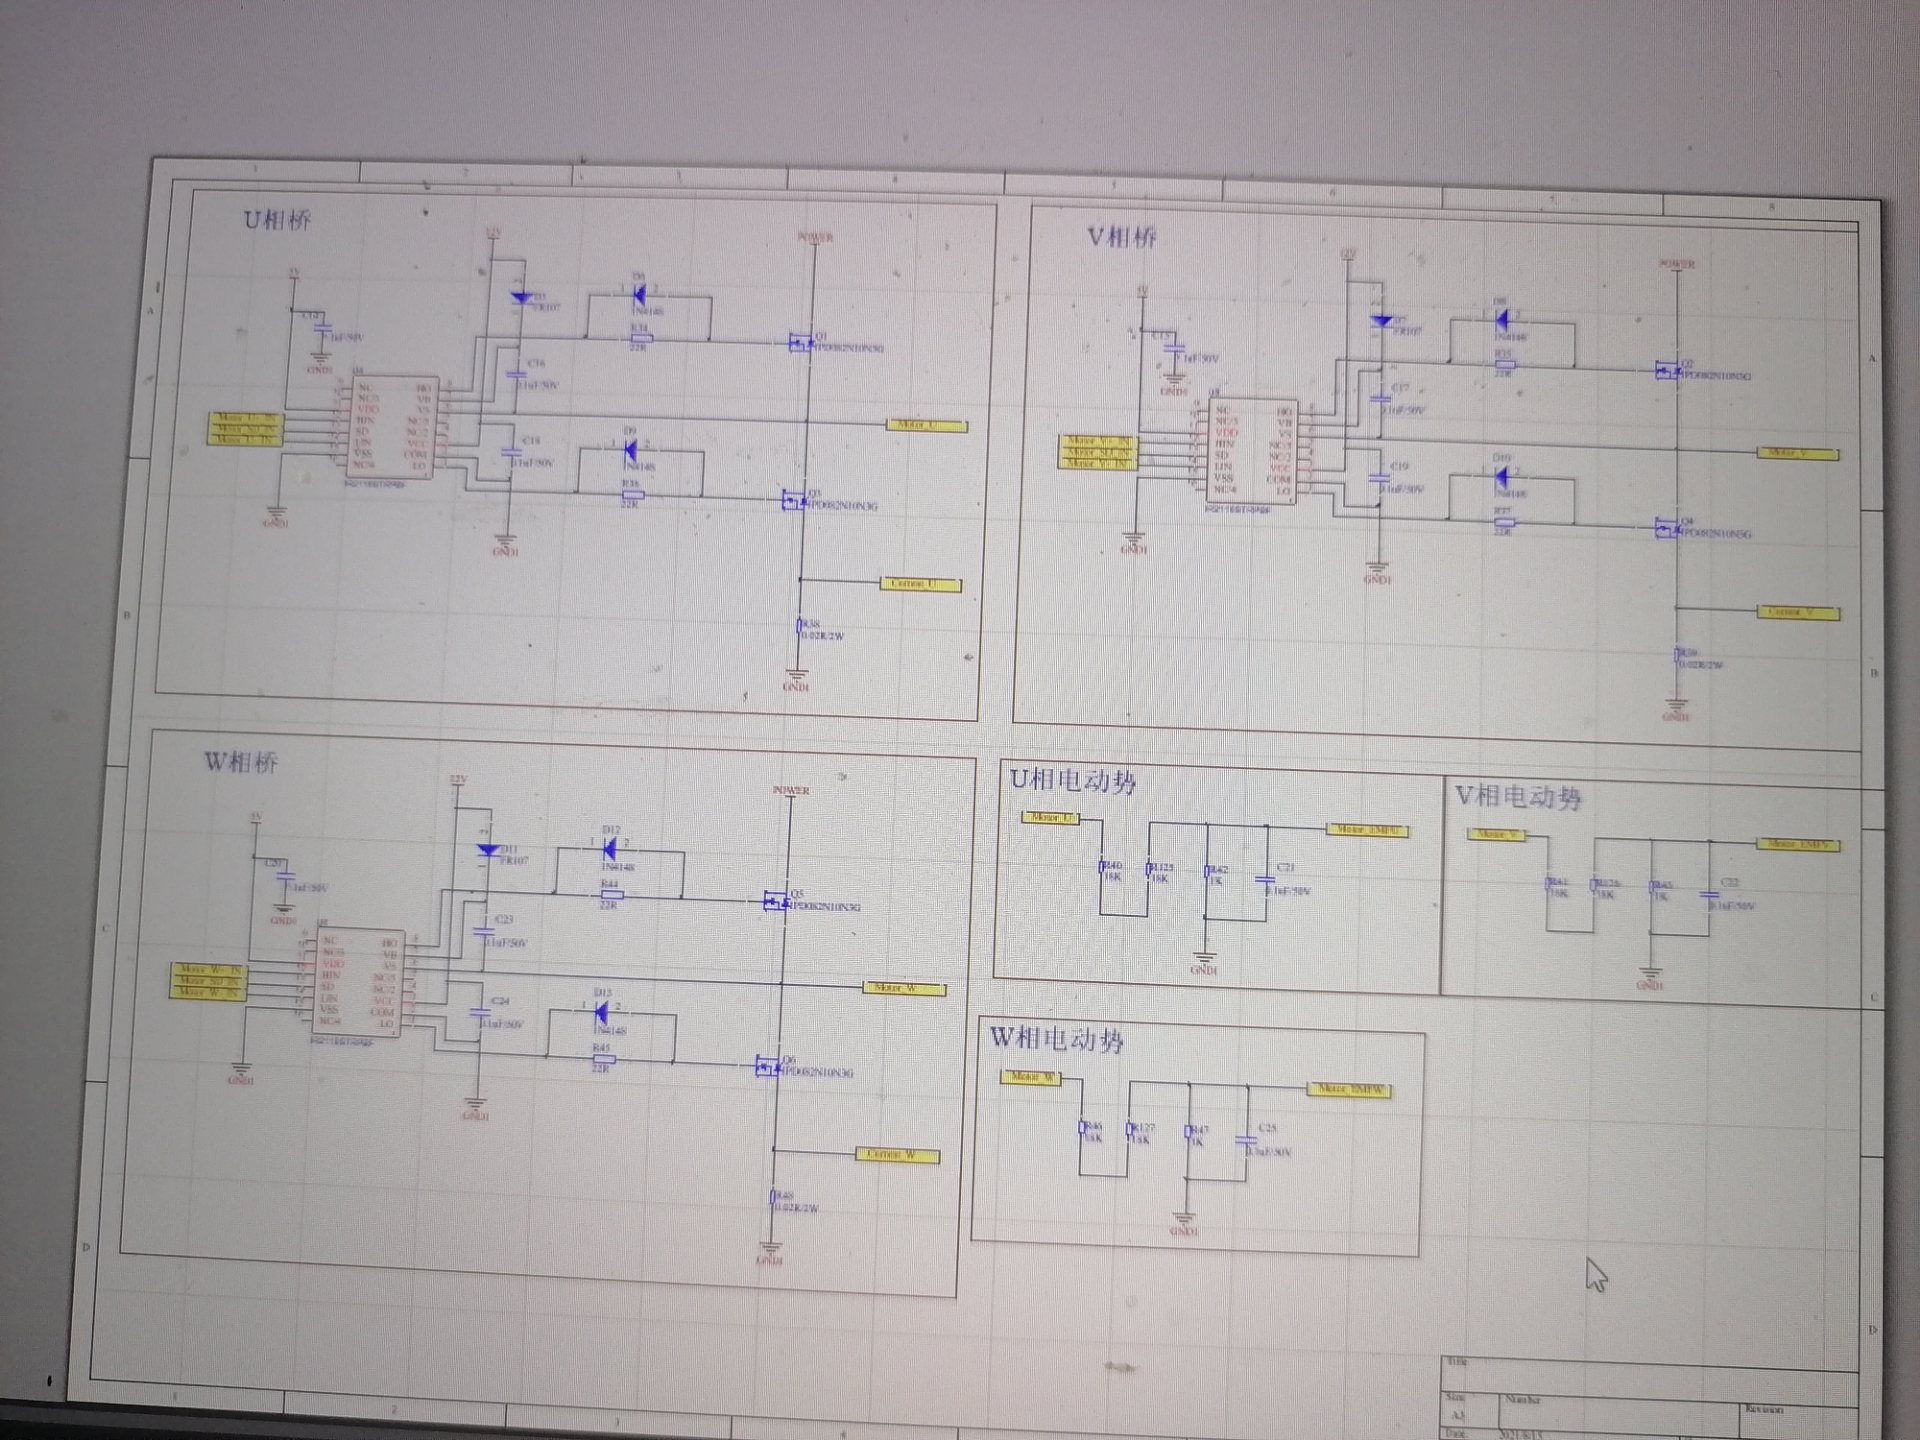
野火无刷电机驱动板pcb,原理图,电源电压检测,电机电流检测,pwm控制信号
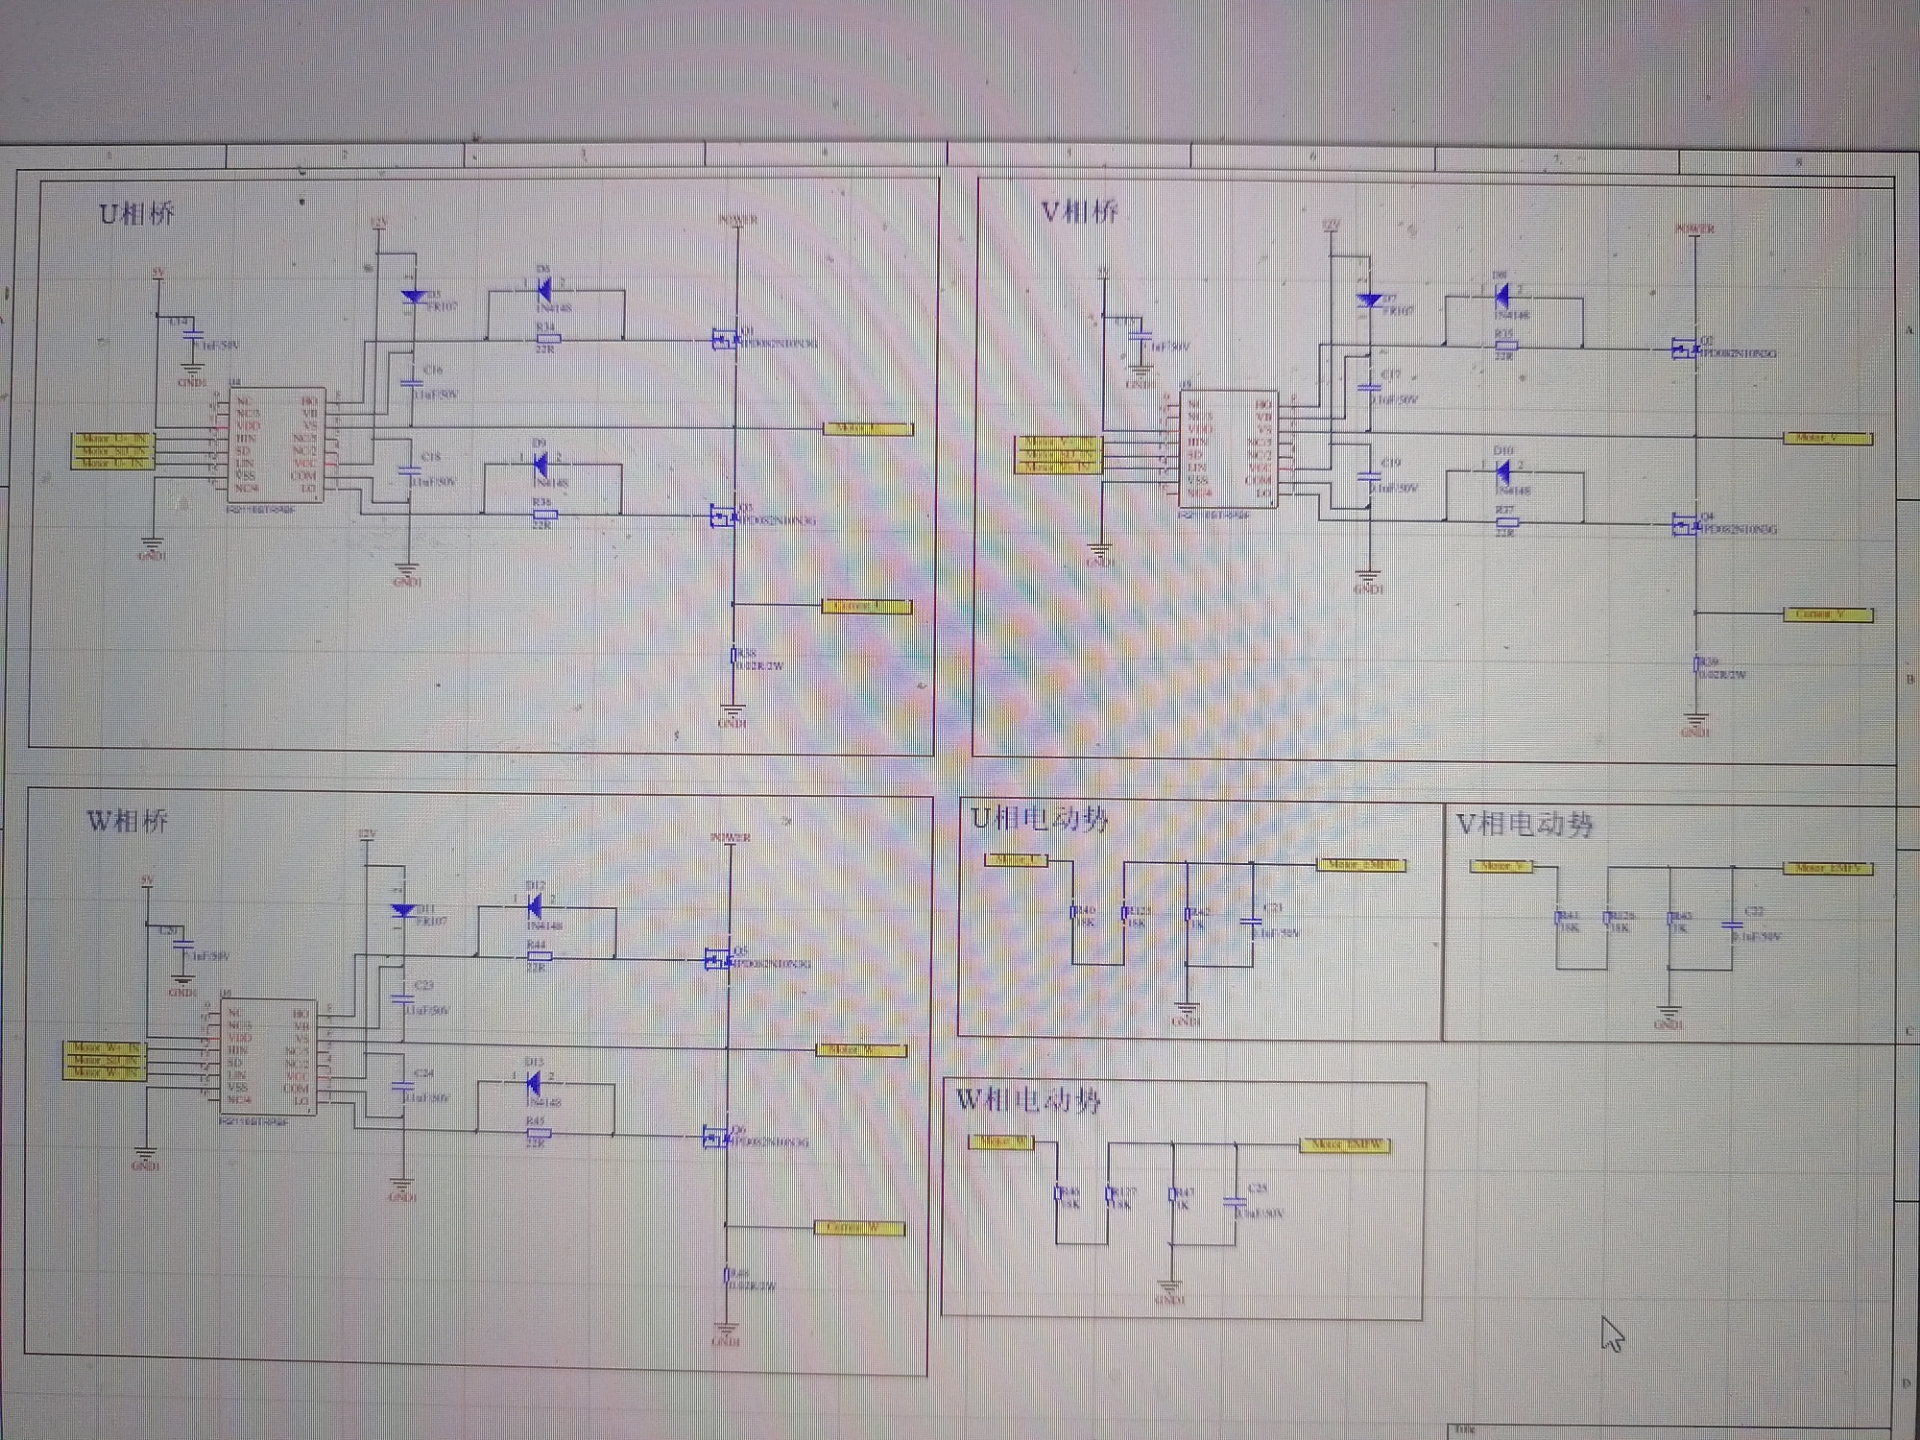
假设使用采样电阻检测电流,以下是一个简单的电流计算代码(同样基于Arduino平台):
// 定义电流检测引脚
const int currentPin = A1;
// 采样电阻值
const float shuntResistor = 0.1;
void setup() {
    Serial.begin(9600);
}
void loop() {
    int sensorValue = analogRead(currentPin);
    float voltageDrop = sensorValue * (5.0 / 1023.0);
    float current = voltageDrop / shuntResistor;
    Serial.print("Detected current: ");
    Serial.print(current);
    Serial.println(" A");
    delay(1000);
}代码解读:定义了电流检测引脚currentPin和采样电阻值shuntResistor。在setup函数中初始化串口。loop函数里,先读取引脚模拟值,换算出采样电阻两端的电压降voltageDrop,再根据欧姆定律I = V / R计算出电流值current,并通过串口打印输出。每秒更新一次数据,这样我们就能实时监测电机电流变化,比如在电机启动、加速、负载变化等情况下,了解电流的波动,以便对电机运行状态做出准确判断。
PWM控制信号:精准调节电机
PWM(脉冲宽度调制)控制信号是无刷电机调速的核心。通过改变PWM信号的占空比,就能轻松调节电机的转速。
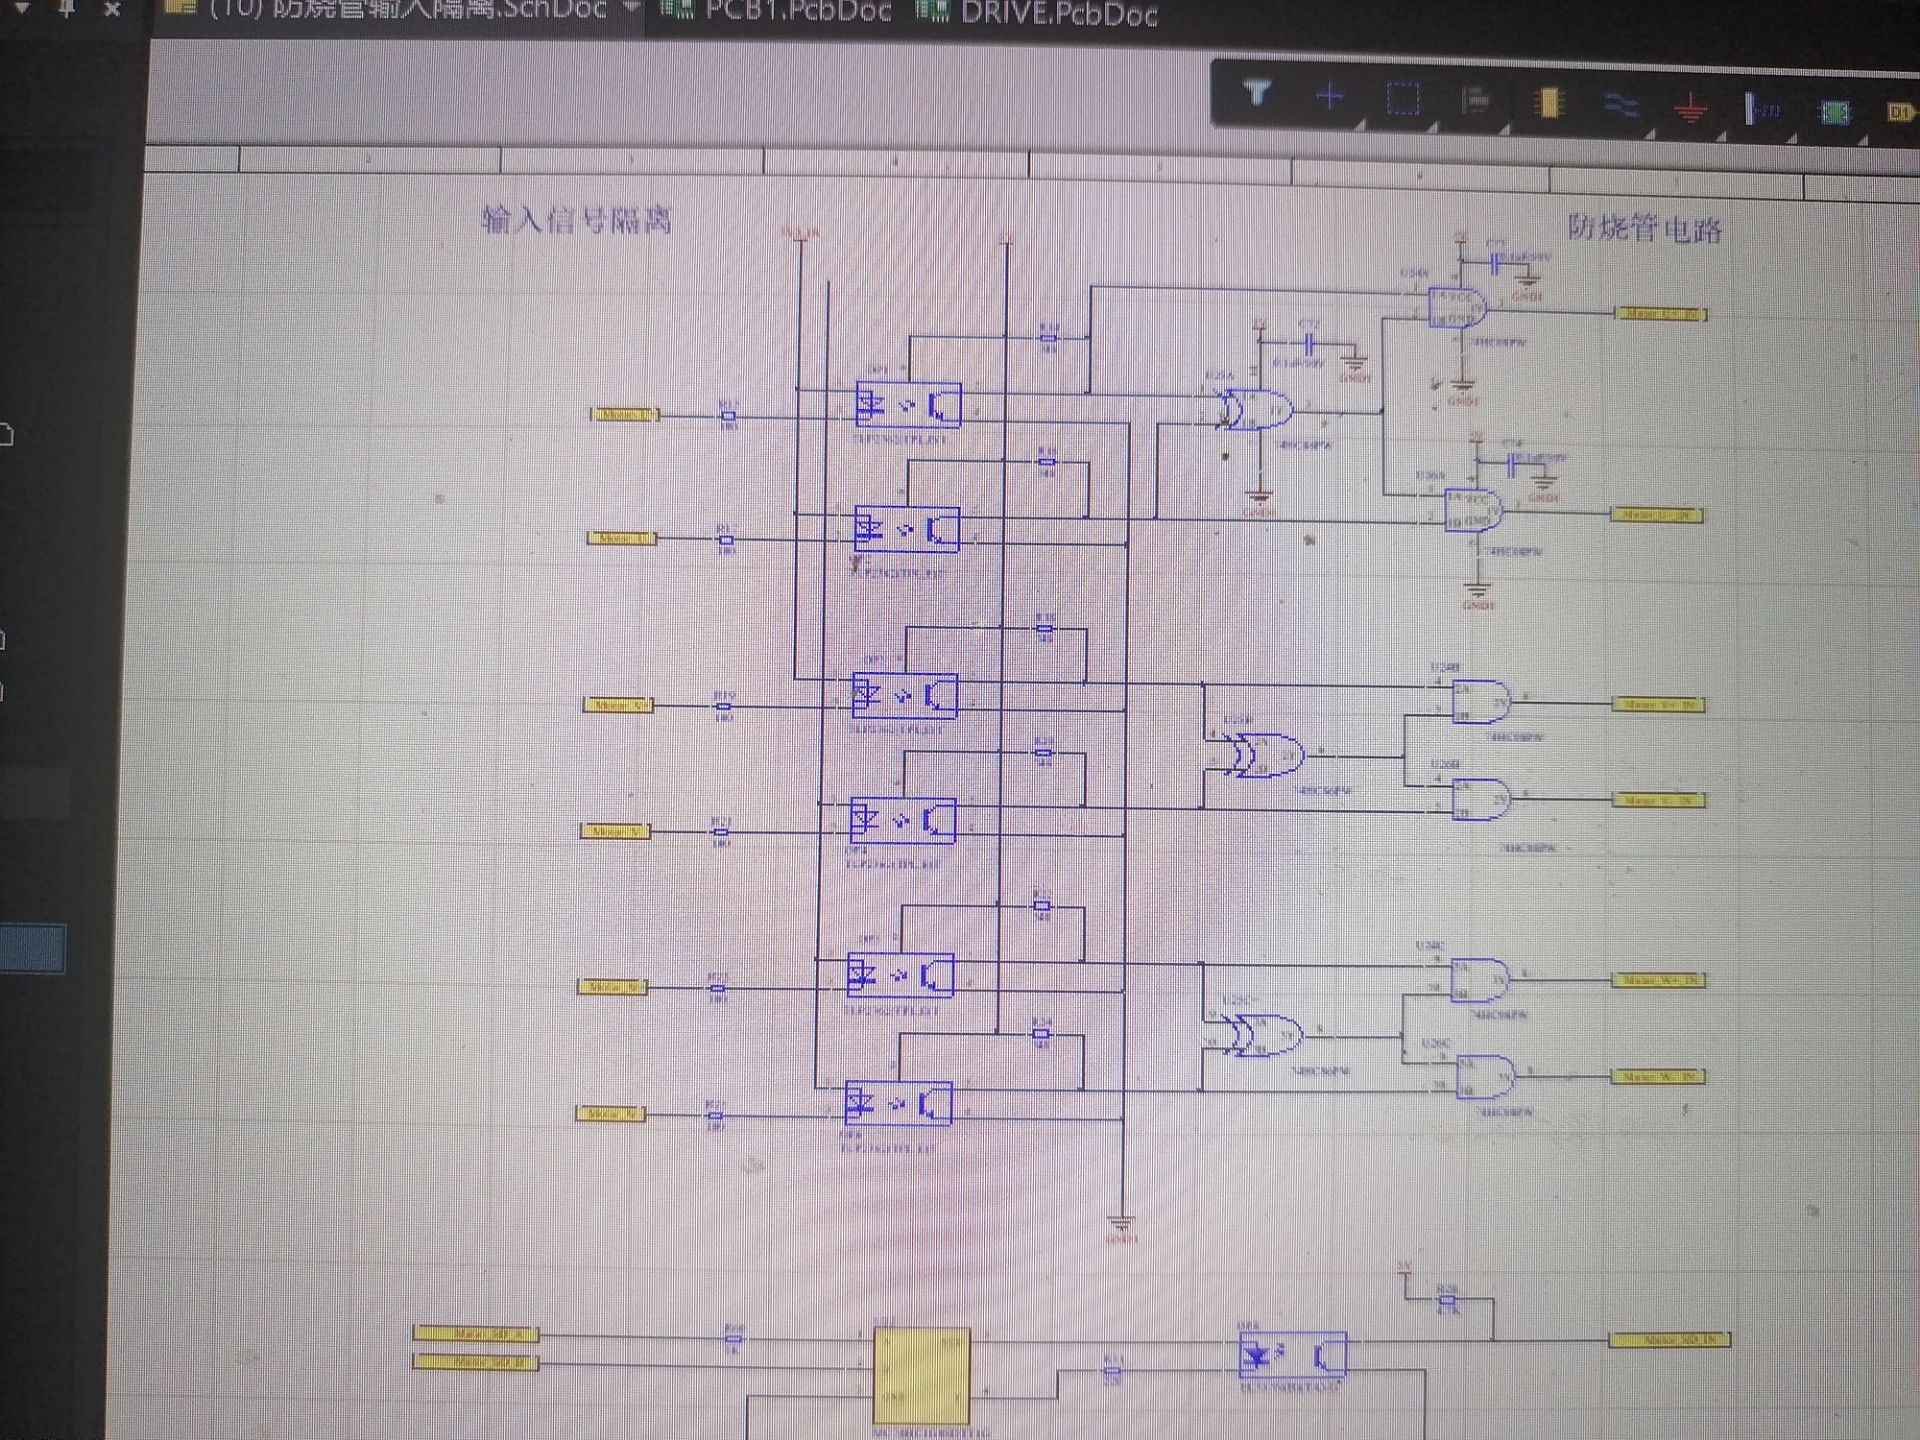
下面是一个简单的Arduino控制无刷电机PWM调速代码示例:
// 定义PWM控制引脚
const int pwmPin = 9;
void setup() {
    pinMode(pwmPin, OUTPUT);
}
void loop() {
    for (int dutyCycle = 0; dutyCycle <= 255; dutyCycle++) {
        analogWrite(pwmPin, dutyCycle);
        delay(50);
    }
    for (int dutyCycle = 255; dutyCycle >= 0; dutyCycle--) {
        analogWrite(pwmPin, dutyCycle);
        delay(50);
    }
}代码分析:定义了PWM控制引脚pwmPin,在setup函数中设置该引脚为输出模式。在loop函数里,通过两个for循环,一个是从0到255逐渐增加占空比(因为Arduino的analogWrite函数取值范围是0 - 255),另一个是从255到0逐渐减小占空比,每次改变占空比后延时50毫秒,这样就能看到电机转速先逐渐加快再逐渐减慢的过程。通过改变PWM信号的占空比,实现对无刷电机转速的灵活控制。
野火无刷电机驱动板的这些功能,从底层的PCB和原理图设计,到电源电压检测、电机电流检测以及PWM控制信号,环环相扣,共同构成了一个高效、稳定的电机驱动系统。无论是对于学习电机控制的新手,还是想要优化项目的工程师,都有不少值得研究和借鉴的地方。希望今天的分享能让大家对这块驱动板有更深入的了解。

北京人形旗下天工造物具身智能开源社区,聚焦具身天工与慧思开物两大平台
更多推荐
 13
 0
- 0


 已为社区贡献5条内容

所有评论(0)